प्रेस ब्रेक CNC कंट्रोलर तुलना: क्यों “सबसे बेहतरीन” ब्रांड अक्सर आपकी मशीन के लिए गलत साबित होता है
ओहायो की एक वर्कशॉप ने “हर गंभीर निर्माता यही इस्तेमाल करता है” सोचकर एक प्रीमियम 3D प्रेस ब्रेक कंट्रोलर पर…

जब हम 5-अक्षों पर प्रोग्रामिंग करते हैं, तो हमारे पास घूर्णन आंदोलनों और स्थितियों को नियंत्रित करने के लिए दो अलग-अलग विकल्प होते हैं। हम डाटा को या तो रोटेटिव एंगल्स के रूप में या टूल वेक्टर्स के रूप में जेनरेट कर सकते हैं। हालांकि हर विधि के अपने फायदे और कमियां हैं, मेरी व्यक्तिगत पसंद है कि पोस्टप्रोसेसर को ऐसे सेट किया जाए कि वह ये घूर्णन कमांड्स टूल वेक्टर IJK के रूप में जारी करे, न कि सामान्यतः उपयोग किए जाने वाले ABC अक्षों के कोणों के रूप में।
टूल वेक्टर IJK के उपयोग से प्रोग्राम किसी भी विशेष मशीन की सेटिंग्स से स्वतंत्र हो जाता है। चूंकि इसमें किसी खास अक्ष (A, B या C) का संदर्भ नहीं दिया जाता, मशीन अपनी उपलब्ध अक्षों का उपयोग कर टूल को निर्धारित स्थिति और झुकाव के कोण पर आसानी से सेट कर सकती है। यह लचीलापन देता है कि एक ही पार्ट प्रोग्राम को वर्कशॉप की विभिन्न मशीनों पर आसानी से साझा और चलाया जा सकता है, चाहे उनकी सेटिंग जैसी भी हो। इससे कामों की प्लानिंग और असाइनमेंट में भी बड़ी आज़ादी मिलती है।
साथ ही, टूल वेक्टर्स का उपयोग पोस्टप्रोसेसर बनाना भी आसान कर देता है। जब हम CAM सिस्टम में 5-अक्षों की टूल पाथ प्रोग्रामिंग करते हैं, तो सॉफ्टवेयर आंतरिक रूप से जरूरी मूवमेंट्स टूल वेक्टर्स के रूप में कैलकुलेट करता है। इसलिए, एक ऐसा पोस्टप्रोसेसर जो इन पहले से कैलकुलेट किए गए मूवमेंट्स को सीधे जारी कर सके, उसे विकसित करना कहीं आसान है। अगर हम हर मूवमेंट को A, B या C अक्ष के कमांड में बदलना चाहें, तो पोस्टप्रोसेसर का काम और जटिल हो जाता है, जिससे सेटअप व परीक्षण में ज्यादा समय लगता है।
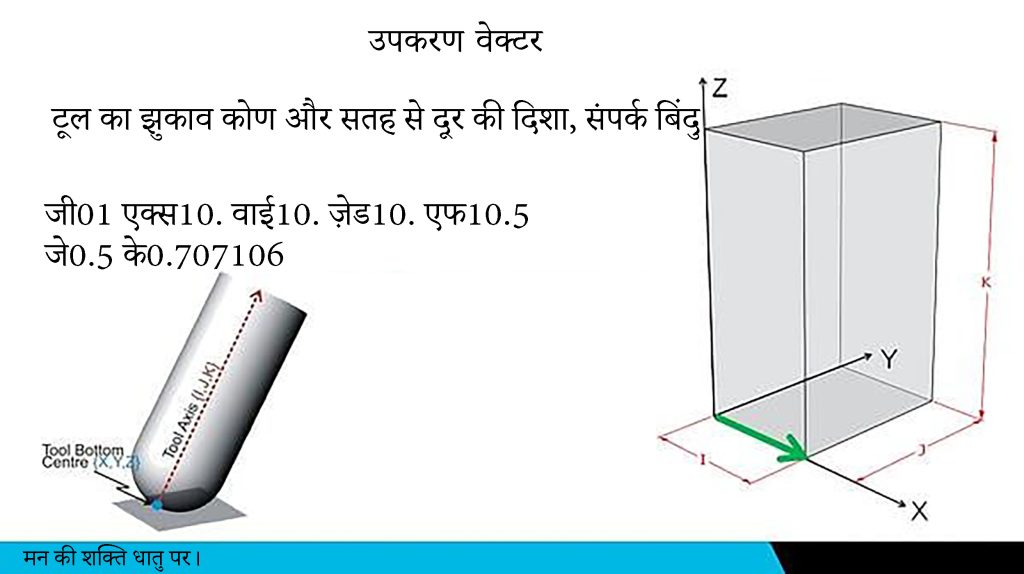
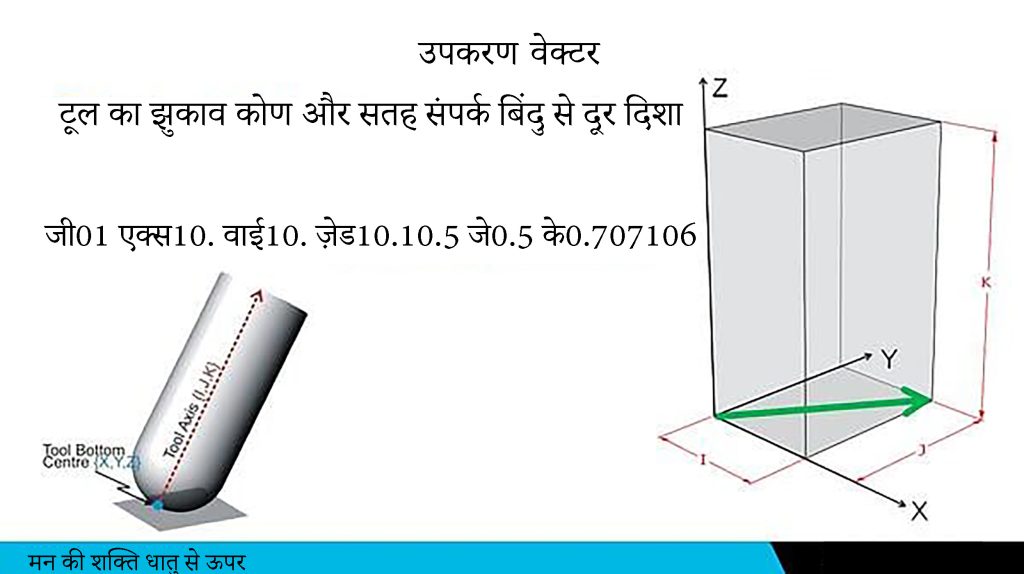
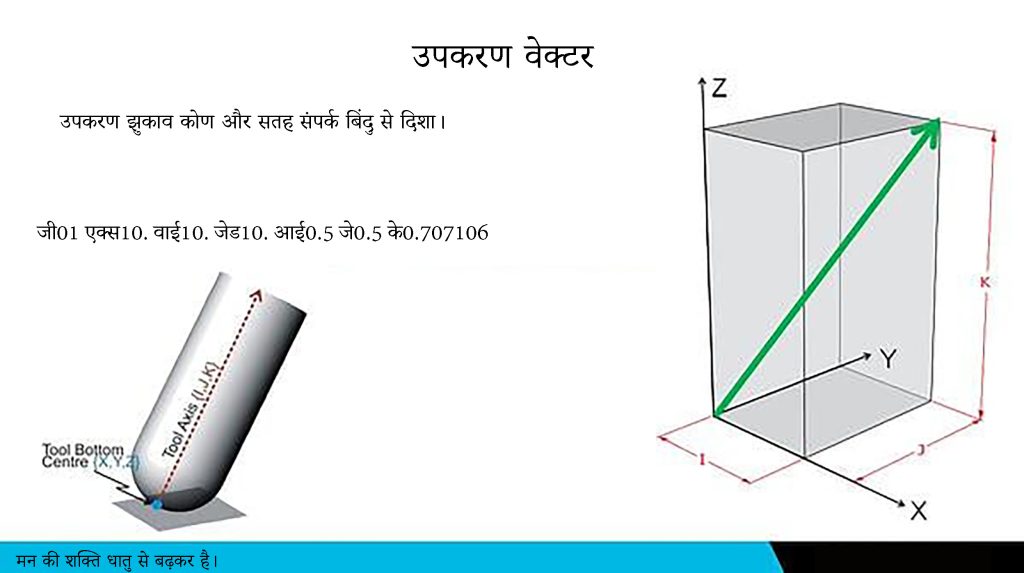
तो टूल वेक्टर आखिर है क्या? टूल वेक्टर प्रोग्राम में IJK वैल्यू होते हैं, जिन्हें XYZ पोजीशन के अंत में जोड़ा जाता है। ये वैल्यू टूल को XYZ पोजीशन के सापेक्ष किस दिशा और कोण में झुकाना है, यह निर्धारित करते हैं। उदाहरण के लिए: G01 X10. Y10. Z10. I0.5 J0.5 K0.707106 एक ही टूल पोजीशन और अक्ष को दर्शाता है जैसे G01 X10. Y10. Z10. B45. C45, लेकिन इसमें किसी खास अक्ष का निर्देश देने की जरूरत नहीं। दूसरा कमांड सिर्फ BC-कॉन्फिगरेशन वाली मशीन पर ही चल सकता है।
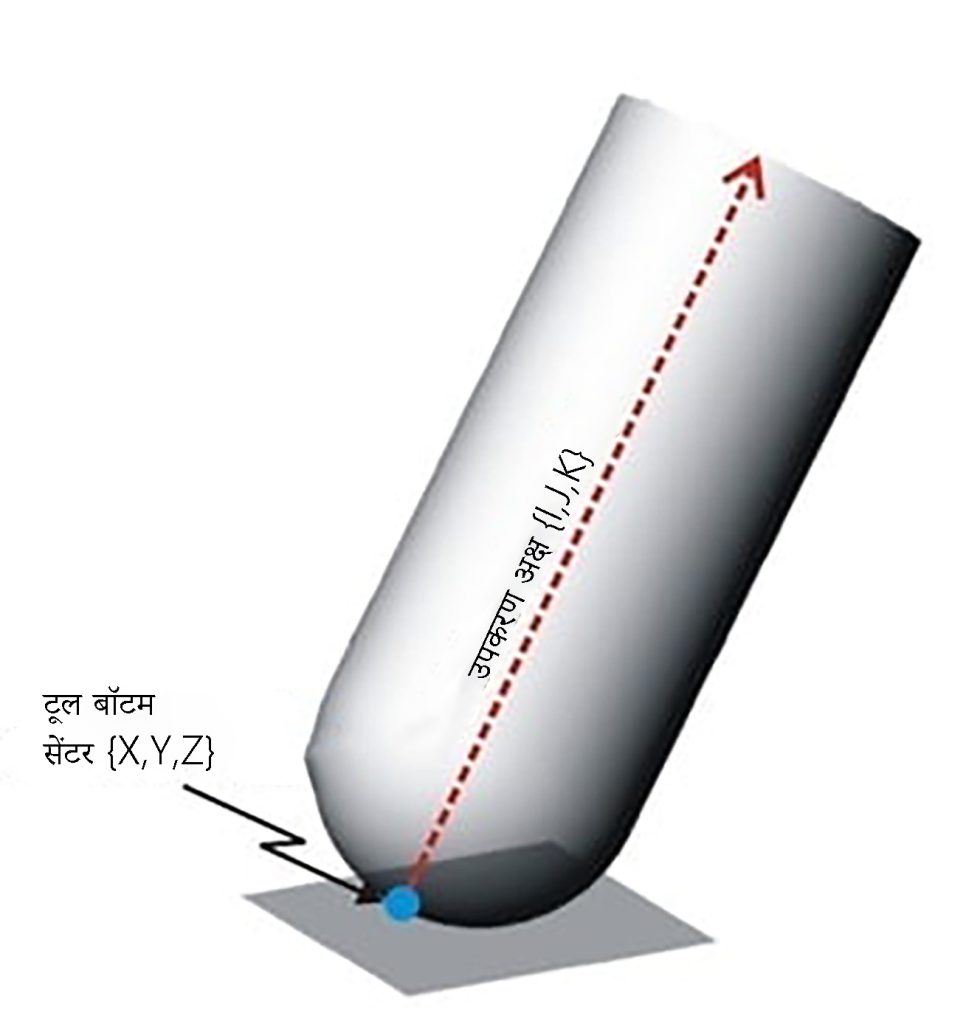
हालांकि टूल वेक्टर के डाटा पॉइंट्स ना तो दूरी हैं, ना ही उनकी कोई यूनिट होती है, लेकिन जब मैं टूल के झुकाव के कोण की कल्पना करता हूं, तो इन्हें मैं दिमाग में यही मानकर चलता हूं। IJK की तीनों वैल्यू मशीन के तीन अक्षों को दर्शाती हैं: I – X अक्ष, J – Y अक्ष, और K – Z अक्ष की दिशा। सिर्फ समझाने के लिए, मान लीजिए कि हर IJK वैल्यू इंच में है। टूल के XYZ टच पॉइंट से, कल्पना करें कि एक पॉइंट X में 0.5 इंच, Y में 0.5 इंच और Z में 0.70716 इंच ऊपर की ओर है। अब एक लाइन सोचिए, जो टूल की नोक से शुरू होकर IJK द्वारा बनाए गए इस पॉइंट से होकर ऊपर की ओर जाती है। यही टूल के लिए निर्धारित झुकाव का कोण और दिशा है। बिल्कुल आसान!
5-अक्षों की प्रोग्रामिंग में टूल वेक्टर के उपयोग पर बात करते हुए एक अंतिम पहलू पर ध्यान देना जरूरी है। जब मशीन को उसके उपलब्ध रोटेटिव अक्षों का उपयोग कर टूल को निर्धारित झुकाव के कोण पर सेट करने की छूट दी जाती है, और हम जानते हैं कि हर 5-अक्ष संयोजन के लिए कम से कम दो स्वीकार्य समाधान मौजूद होते हैं, तो हमें एक तरीका निकालना होगा ताकि कंट्रोलर उस विकल्प का चयन करे जो मशीन की विशेष सेटिंग के लिए सबसे उपयुक्त हो। इसे “इंक्लिनेशन एक्सिस प्रेफरेंस” कहते हैं, जो हर ऐसी मशीन के कंट्रोल पैरामीटर्स में एक सेटिंग होती है जो टूल वेक्टर इनपुट के साथ प्रोग्रामिंग कर सकती है।
इंक्लिनेशन एक्सिस प्रेफरेंस का उपयोग 5-अक्ष मूवमेंट के समाधान को उस रोटेशन दिशा में सीमित करने के लिए होता है, जो प्रोग्राम चलाने वाली मशीन के लिए सबसे बेहतर हो। उदाहरण के लिए, ट्रन्यन टाइप मशीन में यदि A अक्ष निगेटिव दिशा में 110 डिग्री और पॉजिटिव में सिर्फ 30 डिग्री तक झुक सकता है, तो जरूरी है कि कंट्रोल को हमेशा निगेटिव में झुकाव के लिए “फोर्स” किया जाए, ताकि मूवमेंट के लिए पर्याप्त अक्ष यात्रा सुनिश्चित की जा सके।
