प्रेस ब्रेक ऑपरेटर क्या करता है? जिम्मेदारियाँ, कौशल और सेटअप
प्रेस ब्रेक ऑपरेटर शीट मेटल को मोड़कर इंजीनियरिंग ड्रॉइंग के अनुरूप पुर्जे बनाता है प्रेस ब्रेक ऑपरेटर सपाट शीट मेटल…

ओहायो की एक वर्कशॉप ने “हर गंभीर निर्माता यही इस्तेमाल करता है” सोचकर एक प्रीमियम 3D प्रेस ब्रेक कंट्रोलर पर $38,400 खर्च कर दिए। दो हफ्ते बाद 10-फुट बेंड पर रैम ±0.012 इंच तक ऊपर‑नीचे भटक रहा था, और दोष सॉफ्टवेयर पर मढ़ा जा रहा था।
समस्या कंट्रोलर में नहीं थी। असली कारण था 1998 का हाइड्रॉलिक ब्रेक — घिसे हुए प्रोपोर्शनल वाल्व और हर साइड पर केवल एक-एक लीनियर स्केल के साथ।
प्रतिष्ठा और वास्तविकता के बीच यही अंतर ज़्यादातर खराब रेट्रोफिट्स की जड़ बनता है। यही कारण है कि किसी भी कंट्रोलर अपग्रेड से पहले मशीन की वास्तविक संरचना और क्षमता को समझना ज़रूरी है — चाहे आप नई WAD सीरीज़ CNC प्रेस ब्रेक पर विचार कर रहे हों या पुरानी मशीन को अपग्रेड कर रहे हों।
मैं एक से अधिक मालिकों के पास खड़ा रहा हूँ जिन्होंने कहा, “इस पर इंडस्ट्री स्टैंडर्ड लगा दो,” मानो वे मिशेलिन टायर मंगवा रहे हों।
सुनने में सुरक्षित लगता है। परखा हुआ लगता है। ऐसा विकल्प लगता है जिसके लिए कोई आपको दोष नहीं देगा।
लेकिन प्रेस ब्रेक कंट्रोलर कोई टायर नहीं है। यह उस ट्रांसमिशन की तरह है जिसे आपकी मशीन के मौजूदा ड्राइवट्रेन—हाइड्रॉलिक्स, वाल्व, फीडबैक स्केल, फ्रेम की कठोरता, यहाँ तक कि फुल टननेज पर रैम के फ्लेक्स—के साथ जोड़ा जाता है। जब आप एक हाई-एंड CNC को ऐसी मशीन पर लगाते हैं जो साफ सिग्नल, सटीक फीडबैक और स्थिर मूवमेंट देने के लिए डिज़ाइन ही नहीं हुई, तो कंट्रोलर भूत पकड़ने लगता है। वह ज़रूरत से ज़्यादा सुधार करता है। दोलन पैदा करता है। और थकी हुई मशीन को अस्थिर और अनियंत्रित दिखाने लगता है।
फिर लोग कहते हैं कि वह कंट्रोलर ब्रांड “नखरीला” है।
शॉप फ्लोर की सच्चाई: “इंडस्ट्री स्टैंडर्ड” कंट्रोलर उतना ही सटीक होगा जितना मजबूत उसका आयरन, हाइड्रॉलिक्स और फीडबैक लूप है, जिससे आप उसे जोड़ते हैं।
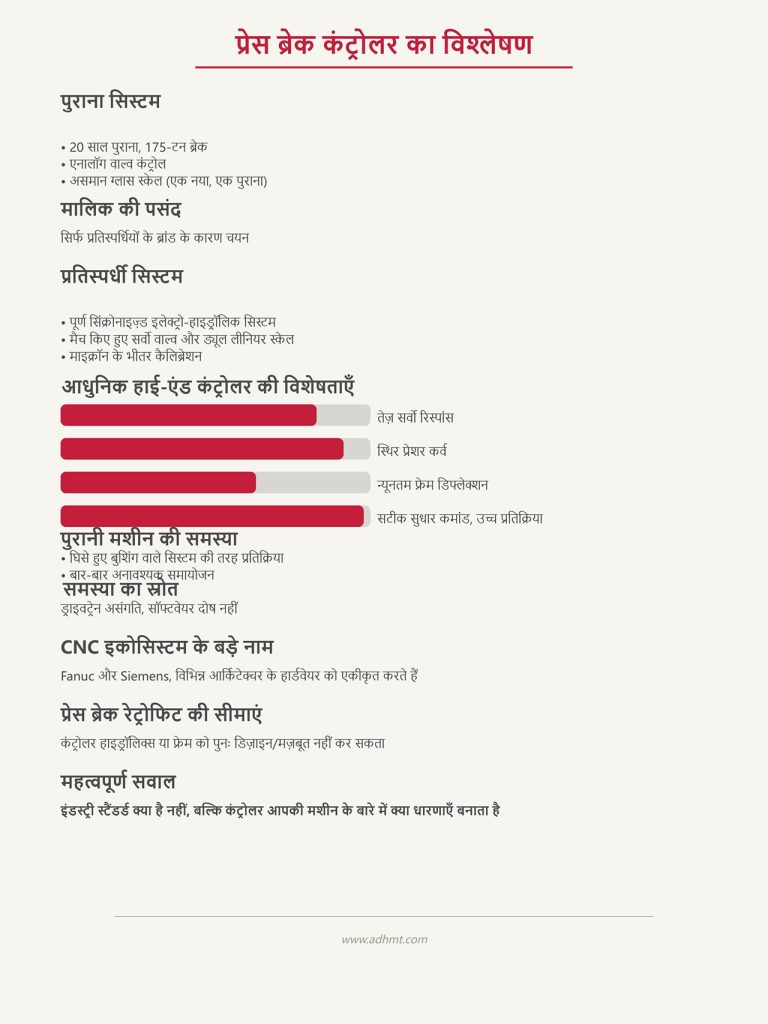
मैंने एक 20 साल पुराने 175-टन ब्रेक से प्रीमियम यूरोपीय कंट्रोलर निकालकर हटाया है, जो अब भी एनालॉग वाल्व कंट्रोल और असमान ग्लास स्केल—एक नया, एक पुराना—पर चल रहा था। मालिक ने उसे सिर्फ इसलिए चुना क्योंकि उसके तीन प्रतिस्पर्धियों के शोरूम में वही ब्रांड लगा था।
उसे यह दिखाई नहीं दिया कि वे प्रतिस्पर्धी पूरी तरह सिंक्रोनाइज़्ड इलेक्ट्रो-हाइड्रॉलिक सिस्टम चला रहे थे, जिनमें मैच किए हुए सर्वो वाल्व और ड्यूल लीनियर स्केल थे जिन्हें कुछ माइक्रॉन के भीतर कैलिब्रेट किया गया था। उसकी मशीन? उसे कहीं सरल दिमाग के लिए बनाया गया था।
यांत्रिक सच्चाई यह है: एक आधुनिक हाई-एंड कंट्रोलर कुछ विशेष आर्किटेक्चर मानकर चलता है—तेज़ सर्वो रिस्पॉन्स, स्थिर प्रेशर कर्व, न्यूनतम फ्रेम डिफ्लेक्शन। वह बेहद सटीक सुधार कमांड भेजता है, यह अपेक्षा करते हुए कि रैम स्पोर्ट्स कार के सस्पेंशन की तरह प्रतिक्रिया देगा। यदि आपका ब्रेक घिसे हुए बुशिंग वाली खेत की गाड़ी की तरह व्यवहार करता है, तो कंट्रोलर बार-बार समायोजन करता रहता है, और हर सुधार पिछले पर चढ़ता जाता है।
यह सॉफ्टवेयर की खामी नहीं है। यह ड्राइवट्रेन के असंगत मेल का परिणाम है।
हाँ, व्यापक CNC दुनिया में बड़े नामों का दबदबा है। Fanuc और Siemens मिल से लेकर लेज़र तक सब कुछ चला सकते हैं, क्योंकि उनका हार्डवेयर इकोसिस्टम अलग-अलग आर्किटेक्चर के बीच एकीकृत होने के लिए बनाया गया है। लेकिन जब बात प्रेस ब्रेक रेट्रोफिट की आती है, तो कंट्रोलर आपके हाइड्रॉलिक्स को दोबारा डिज़ाइन नहीं कर सकता और न ही आपके फ्रेम को और मज़बूत बना सकता है। उसे उन्हीं सीमाओं के भीतर काम करना होता है, जिनके आप पहले से मालिक हैं।
तो असली सवाल यह नहीं है, “इंडस्ट्री स्टैंडर्ड क्या है?” असली सवाल है, “यह कंट्रोलर मेरी मशीन के बारे में कौन-सी धारणाएँ बनाकर चल रहा है?”
शॉप फ्लोर की हकीकत: अगर आपकी ब्रेक मशीन साफ़ और दोहराने योग्य मूवमेंट नहीं दे सकती, तो ज्यादा स्मार्ट कंट्रोलर सिर्फ उसी अस्थिरता को और तेज़ी से बढ़ाएगा।
एक ग्राहक ने 3D ऑफलाइन प्रोग्रामिंग, ऑटोमैटिक बेंड सीक्वेंसिंग और डिजिटल ट्विन सिमुलेशन के लिए अतिरिक्त $12,700 चुकाए। डेमो शानदार था। ग्राफिक्स बेहतरीन थे।
अठारह महीने बाद भी वे मशीन पर ही 2D में प्रोग्रामिंग कर रहे थे।
इसलिए नहीं कि फीचर खराब थे। बल्कि इसलिए कि उस सिस्टम को सही तरह से चलाने के लिए ज़रूरी मटेरियल लाइब्रेरी, टूलिंग डेटाबेस और पार्ट मॉडल बनाने का समय किसी के पास नहीं था। ये प्रीमियम टूल 12-स्पीड गियरबॉक्स की तरह हैं—अगर आप कभी तीसरे गियर से आगे बढ़ते ही नहीं, तो उनका कोई फायदा नहीं।
हर एडवांस कंट्रोलर यह मानकर चलता है कि ऊपर की प्रक्रिया अनुशासित है: सटीक CAD फाइलें, एकसमान मटेरियल डेटा, ठीक से मेंटेन की गई टूलिंग, कैलिब्रेटेड क्राउनिंग सिस्टम। इस बुनियादी ढांचे के बिना, सॉफ्टवेयर परफेक्शन का सिमुलेशन कर सकता है, लेकिन मशीन आउटपुट में भिन्नता ही देगी।
और यहाँ एक छिपी हुई कीमत है: जिस जटिलता का आप उपयोग नहीं करते, वही आपको धीमा कर देती है। ऑपरेटर पूरे दिन साधारण चार-बेंड ब्रैकेट चला रहे होते हैं, लेकिन उन्हें पाँच-एक्सिस बैकगेज के लिए बने मेन्यू में स्क्रॉल करना पड़ता है। ज्यादा स्क्रीन। ज्यादा पैरामीटर। गलती से कुछ गलत सेट कर देने की ज्यादा संभावनाएँ।
आपने सिर्फ फीचर्स पर $12,700 खर्च नहीं किए। आपने उन्हें समझने और नेविगेट करने में लगने वाला उत्पादन समय भी खर्च किया।
शॉप फ्लोर की हकीकत: जिस क्षमता को आप सपोर्ट नहीं कर सकते, उसे खरीदना हर जॉब पर लगने वाला स्थायी $12,700 का टैक्स बन जाता है।
मैंने एक अनुभवी ऑपरेटर को एकदम नए टचस्क्रीन के सामने ठिठकते देखा है—वह किसी फ्लाइट सिम्युलेटर जैसा लग रहा था।
अपने पुराने कंट्रोल पर वह गहराई, एंगल करेक्शन और बैकगेज पोज़िशन दर्ज करता था। सिर्फ तीन स्क्रीन। सब कुछ मसल मेमोरी से।
नए “इंडस्ट्री स्टैंडर्ड” यूनिट में उसे मटेरियल स्प्रिंगबैक टेबल, ऑटोमैटिक क्राउनिंग कर्व, सिमुलेशन मोड, नेटवर्क जॉब क्यू और यूज़र परमिशन लेयर जैसी चीज़ें मिलीं। सब शक्तिशाली। सब वैकल्पिक। लेकिन जब आपको लंच से पहले 200 ब्रैकेट मोड़ने हों, तो यही सब रास्ते की रुकावट बन जाती हैं।
उन्नत कंट्रोलर उन्नत प्रक्रिया-नियंत्रण की अपेक्षा करते हैं। यदि आपकी शॉप की संस्कृति अनुभव-आधारित “जुगाड़” पर चलती है — “दो हजारवें इंच और बढ़ाओ, फिर चलाओ” — तो जटिल इंटरफेस ऑपरेटर को ऊपर नहीं उठाता। वह उसे धीमा कर देता है।
अब, क्या सही माहौल में हाई-एंड सिस्टम उत्पादन क्षमता बढ़ा सकते हैं? बिल्कुल। ऐसी शॉप में जहाँ इंजीनियरिंग सपोर्ट हो, टूलिंग मानकीकृत हो, सामग्री का दस्तावेजीकरण हो, और प्रशिक्षित प्रोग्रामर मौजूद हों — वही जटिलता असली ताकत बन जाती है। अक्सर ऐसी संरचना नई पीढ़ी की WAD/WADF लार्ज प्रेस ब्रेक जैसी उच्च-टननेज मशीनों के साथ देखने को मिलती है, जहाँ एक्सिस और लोड दोनों अधिक नियंत्रित वातावरण की मांग करते हैं।
अब, क्या सही माहौल में हाई-एंड सिस्टम उत्पादन क्षमता बढ़ा सकते हैं? बिल्कुल। ऐसी शॉप में जहाँ इंजीनियरिंग सपोर्ट हो, टूलिंग मानकीकृत हो, सामग्री का दस्तावेजीकरण हो, और प्रशिक्षित प्रोग्रामर मौजूद हों — वही जटिलता असली ताकत बन जाती है।
लेकिन यदि आपकी संरचना — यांत्रिक और संगठनात्मक — इसके लिए तैयार नहीं है, तो कंट्रोलर एक्सेलरेटर बनने के बजाय बाधा बन जाता है।
इसलिए मैं चाहता हूँ कि आप अपनी सोच में एक बदलाव लाएँ: यह पूछना बंद करें कि कौन-सा कंट्रोलर सबसे अधिक प्रतिष्ठित है, और यह पूछना शुरू करें कि आपकी मशीन — और आपकी टीम — वास्तव में क्या संभाल और नियंत्रित कर सकती है।
क्योंकि ब्रांड की बात करने से पहले हमें यह समझना होगा कि आपका आयरन वास्तव में भौतिक रूप से क्या देने में सक्षम है।
शॉप फ्लोर की सच्चाई: कंट्रोलर सटीकता पैदा नहीं करता — वह केवल उतनी ही सटीकता प्रबंधित करता है, जितनी आपकी मशीन और आपकी टीम पहले से उत्पन्न कर सकती है।
पिछले वसंत में मैं 1998 मॉडल की 220-टन हाइड्रॉलिक ब्रेक के सामने खड़ा था, जब मालिक ने मुझसे पूछा, “मैं कैसे जानूँ कि यह मशीन वास्तव में क्या सपोर्ट कर सकती है, इससे पहले कि मैं नए कंट्रोल पर $24,900 खर्च कर दूँ?”
हमने शुरुआत ब्रॉशर से नहीं की। हमने राम पर डायल इंडिकेटर लगाया, डाउनस्ट्रोक पर स्टॉपवॉच चलाई, और कैबिनेट के अंदर झाँका। एनालॉग एम्प्लीफायर कार्ड। सिंगल प्रोपोर्शनल वाल्व ब्लॉक। Y1/Y2 पर रेज़ॉल्वर फीडबैक। कोई लीनियर स्केल नहीं। जब हमने राम को 0.001″ की वृद्धि में जॉग किया, तो उसकी गति झटकों में आई — कुछ नहीं, कुछ नहीं, फिर अचानक एक उछाल।
यह आपको किसी भी डेमो वीडियो से अधिक सच्चाई बता देता है।
यदि आपके वाल्व की प्रतिक्रिया समय धीमी है, यदि फीडबैक का रिज़ॉल्यूशन मोटा है, यदि असममित लोड के तहत आपका फ्रेम कुछ हजारवें इंच मुड़ जाता है — तो आपके कंट्रोलर का चुनाव पहले ही सीमित हो चुका है। ब्रांड से नहीं। भौतिकी से। एक हाई-एंड कंट्रोल कसे हुए फीडबैक लूप की अपेक्षा करता है — यानी कंट्रोलर सुधार का आदेश भेजे और मशीन तुरंत, पूर्वानुमेय तरीके से प्रतिक्रिया दे। यदि हाइड्रॉलिक सिस्टम 40–60 मिलीसेकंड की देरी करता है और स्थिर होने से पहले ओवरशूट करता है, तो कंट्रोलर लगातार त्रुटि का पीछा करता रहेगा — ठीक वैसे जैसे बर्फ पर ढीली स्टीयरिंग को संभालता हुआ ड्राइवर।
क्षमता का आकलन तीन बातों को मापकर किया जाता है: रिस्पॉन्स टाइम (कमांड मिलने पर रैम कितनी जल्दी प्रतिक्रिया देता है), रिपीटेबिलिटी (क्या वह एक ही बॉटम पोज़िशन को दस बार टॉलरेंस के भीतर दोहरा सकता है), और फीडबैक रेज़ोल्यूशन (एन्कोडर या स्केल वास्तव में क्या “देख” सकता है)। यदि आपका सिस्टम भौतिक रूप से 0.0005″ से बेहतर रेज़ोल्यूशन नहीं दे सकता, तो दुनिया का कोई भी सॉफ़्टवेयर ±0.0002″ को स्थिर नहीं रख पाएगा।
लेकिन प्रेस ब्रेक का कंट्रोलर कोई टायर नहीं है जिसे बस प्रीमियम मॉडल से बदल दें और बेहतर ग्रिप की उम्मीद करें। यह उस इंजन और एक्सल से जुड़ा ट्रांसमिशन है, जो आपके पास पहले से मौजूद है।
शॉप फ़्लोर की सच्चाई: ब्रांड्स की तुलना करने से पहले वाल्व, फीडबैक और फ्रेम के व्यवहार को मापें — क्योंकि सॉफ़्टवेयर उस चीज़ को सुधार नहीं सकता जिसे हार्डवेयर महसूस या संचालित ही नहीं कर सकता।
इलेक्ट्रिक सर्वो ब्रेक पर मैं 0.0004″ की मूवमेंट का कमांड दे सकता हूँ और उसे साफ़, सटीक तरीके से होते देख सकता हूँ — डायरेक्ट-ड्राइव बॉल स्क्रू, क्लोज़्ड-लूप सर्वो मोटर, हाई-रेज़ोल्यूशन एन्कोडर। कंट्रोल लूप कसा हुआ और तेज़ होता है। कंट्रोलर अनुमान लगाता है, कमांड देता है, सत्यापित करता है — और काम पूरा।
हाइड्रॉलिक प्रोपोर्शनल सिस्टम में कंट्रोलर वाल्व स्पूल को वोल्टेज भेजता है। स्पूल तेल के प्रवाह को नियंत्रित करता है। तेल हल्का-सा संपीड़ित होता है। होज़ फैलते हैं। रैम आगे बढ़ता है। दबाव बनता है। फीडबैक डिवाइस पोज़िशन रिपोर्ट करता है। इस पूरी श्रृंखला में देरी, हिस्टेरेसिस और तापमान के प्रति संवेदनशीलता स्वाभाविक रूप से शामिल होती है।
यह कोई कमी नहीं है। यह फ्लुइड पावर की प्रकृति है।
अब उन कंट्रोलरों को देखें जिन्हें हाइड्रॉलिक और इलेक्ट्रिक दोनों प्लेटफ़ॉर्म पर “यूनिवर्सल” कहा जाता है। वे दोनों चला सकते हैं — हाँ। लेकिन वे तेल की संपीड़नशीलता या वाल्व की रिस्पॉन्स कर्व नहीं बदलते। कंट्रोल स्तर पर जो बदलता है, वह है ट्यूनिंग की आक्रामकता। इलेक्ट्रिक सिस्टम अधिक कसे हुए PID गेन (प्रोपोर्शनल–इंटीग्रल–डेरिवेटिव ट्यूनिंग) को सहन कर सकते हैं। हाइड्रॉलिक सिस्टम में ऑसिलेशन से बचने के लिए नरम ट्यूनिंग की आवश्यकता होती है।
मैंने ऐसे शॉप्स देखे हैं जिन्होंने 15 साल पुराने प्रोपोर्शनल-वाल्व ब्रेक पर हाई-एंड 3D कंट्रोलर लगा दिया, यह सोचकर कि उन्हें इलेक्ट्रिक जैसी प्रिसीजन मिलेगी। दो हफ्ते बाद रैम बॉटम पर ±0.003″ तक हंटिंग कर रहा था, क्योंकि कंट्रोल को ऐसी रिस्पॉन्सिवनेस के लिए ट्यून किया गया था जिसे हाइड्रॉलिक्स दे ही नहीं सकते थे।
इलेक्ट्रिक आर्किटेक्चर तेज़ और भारी गणना करने वाले कंट्रोलरों को पुरस्कृत करता है। पुराना हाइड्रॉलिक आर्किटेक्चर स्थिरता और सरलता को प्राथमिकता देता है।
प्रिसीजन का निर्णय कंट्रोलर नहीं करता। तरल प्रवाह पथ करता है।
शॉप फ़्लोर की सच्चाई: यदि आपकी मशीन स्क्रू की जगह तेल से चलती है, तो आपका कंट्रोलर फ्लुइड फिज़िक्स का सम्मान करे — वरना आप सिस्टम में अस्थिरता खुद ट्यून कर देंगे।
मैं एक ऐसी शॉप में गया जहाँ टॉर्शन-शाफ्ट ब्रेक पर बेसिक 3-एक्सिस कंट्रोल—Y, X, R—चल रहा था। साधारण ब्रैकेट्स। दो सेटअप। टॉलरेंस पर्याप्त रूप से टाइट। काम सुचारु रूप से हो रहा था।
फिर उन्होंने जटिल बॉक्स पार्ट्स के लिए 6-एक्सिस बैकगेज और सेगमेंटेड टूलिंग जोड़ दी। अचानक वही कंट्रोलर Z1, Z2 और क्राउनिंग को सही ढंग से समन्वित नहीं कर पाया। ऑपरेटरों को हर बेंड के बीच पोज़िशन मैन्युअली एडजस्ट करनी पड़ रही थी, क्योंकि कंट्रोल में बेंड सीक्वेंस लॉजिक के भीतर इन एक्सिस को मूल रूप से मैनेज करने की क्षमता नहीं थी।
यहीं पर एक्सिस काउंट वास्तव में मायने रखता है।
DA-53T जैसा कंट्रोलर अधिकतम चार एक्सिस सपोर्ट करता है। यह तब आदर्श है जब आपकी मशीन में भौतिक रूप से Y1/Y2 और X/R मौजूद हों। लेकिन यदि उसी कंट्रोलर को ऐसी मशीन पर लगा दें जिसमें मोटराइज़्ड क्राउनिंग, Z1/Z2 फिंगर्स और डेल्टा X सिस्टम हो, तो आप आर्किटेक्चरल सीमा पार कर चुके हैं। अब सॉफ्टवेयर ही बॉटलनेक बन जाता है, क्योंकि वह उस क्षमता का समन्वय नहीं कर सकता जो मशीन की मैकेनिकल संरचना प्रदान कर रही है।
दूसरी ओर, मैंने 3-एक्सिस हाइड्रॉलिक मशीन पर 5-एक्सिस कंट्रोलर भी लगा देखा है। अतिरिक्त एक्सिस स्क्रीन पर स्थायी रूप से ग्रे होकर पड़े रहते हैं। ऑपरेटर पूरे दिन साधारण चार-बेंड ब्रैकेट चलाते हैं, लेकिन उन्हें पाँच-एक्सिस बैकगेज के लिए बने जटिल मेन्यू में स्क्रॉल करना पड़ता है।
मशीन उस अतिरिक्त “दिमागी ताकत” का उपयोग ही नहीं कर सकती। और वह अतिरिक्त क्षमता बेंड की सटीकता नहीं बढ़ाती—सिर्फ मेन्यू की गहराई बढ़ाती है।
एक्सिस काउंट हमेशा भौतिक एक्ट्यूएटर्स के अनुरूप होना चाहिए—न उनसे अधिक, न उनसे कम।
यह ठीक वैसा ही है जैसे हॉर्सपावर और गियरिंग का मेल। कम होगा तो मशीन रुक जाएगी। ज़्यादा होगा तो ड्राइवलाइन पर अनावश्यक दबाव पड़ेगा।
शॉप फ्लोर की हकीकत: ऐसा कंट्रोलर खरीदें जो आपकी मशीन के वास्तविक एक्सिस से मेल खाता हो—उससे अधिक होगा तो ओवरहेड, कम होगा तो सीमा।
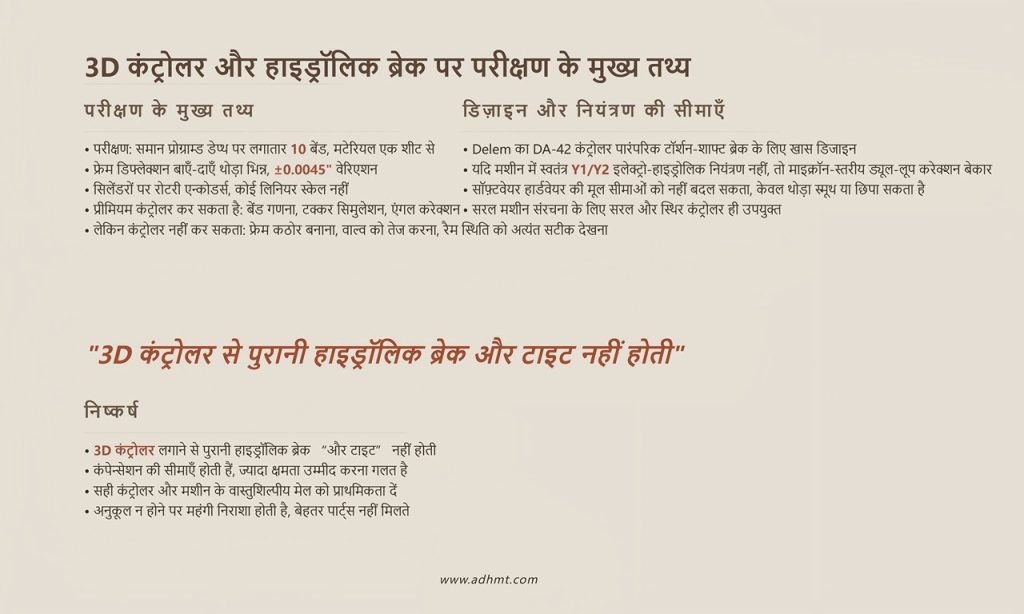
एक ग्राहक ने मुझसे पूछा कि क्या फ्लैगशिप 3D कंट्रोलर लगाने से उसकी पुरानी हाइड्रॉलिक ब्रेक “और टाइट” हो जाएगी।
तो हमने एक परीक्षण किया। समान प्रोग्राम्ड डेप्थ पर लगातार दस बेंड। मटेरियल उसी शीट से। वेरिएशन ±0.0045″ रहा। फ्रेम डिफ्लेक्शन बाएँ से दाएँ थोड़ा अलग था। कोई लिनियर स्केल नहीं—सिर्फ सिलेंडरों पर रोटरी एन्कोडर्स।
एक प्रीमियम कंट्रोलर बेंड सीक्वेंस की गणना कर सकता है, टक्कर का सिमुलेशन कर सकता है और एंगल करेक्शन टेबल लागू कर सकता है। लेकिन वह रैम की स्थिति को फीडबैक डिवाइस से अधिक सटीक नहीं देख सकता। वह फ्रेम को कठोर नहीं बना सकता। वह धीमे वाल्व को तेज नहीं कर सकता।
जब Delem पारंपरिक टॉर्शन-शाफ्ट ब्रेक के लिए विशेष रूप से DA-42 डिज़ाइन करता है, तो यह कोई “लोअर टियर” निर्णय नहीं होता। यह वास्तुशिल्पीय सामंजस्य (architectural alignment) होता है। यदि मशीन में स्वतंत्र Y1/Y2 इलेक्ट्रो-हाइड्रोलिक नियंत्रण ही नहीं है, तो माइक्रॉन-स्तरीय ड्यूल-लूप करेक्शन के लिए बना कंट्रोलर वास्तव में बेकार साबित होगा।
उद्योग अक्सर यह मान लेना पसंद करता है कि सॉफ़्टवेयर हार्डवेयर की कमियों की भरपाई कर सकता है। कभी-कभी वह उसे थोड़ा स्मूथ बना देता है। कभी-कभी वह खामियों को छिपा देता है। लेकिन वह उसकी मूल सीमाओं को उलट नहीं सकता।
यदि आपकी मशीन की संरचना सरल है, तो समझदारी अक्सर इसी में होती है कि आप ऐसा कंट्रोलर चुनें जो उसी सादगी के अनुरूप हो और उसे स्थिर बनाए — न कि ऐसा जो उन क्षमताओं की अपेक्षा करे जो आपकी मशीन में हैं ही नहीं।
क्योंकि कंपेन्सेशन की भी सीमाएँ होती हैं। और जब आप उन सीमाओं से आगे निकल जाते हैं, तो बेहतर पार्ट्स नहीं मिलते।
आपको सिर्फ महंगी निराशा मिलती है।
शॉप फ़्लोर रियलिटी: एक हाई-एंड कंट्रोलर सक्षम मशीन को और बेहतर बना सकता है — लेकिन सीमित मशीन को बदल नहीं सकता।
पिछले वसंत में मैं 12 साल पुरानी 110-टन सर्वो-इलेक्ट्रिक ब्रेक के सामने खड़ा था, जिसमें दोनों Y-एक्सिस पर लीनियर स्केल और 6-एक्सिस बैकगेज लगा था। मालिक की मेज़ पर तीन कोटेशन रखे थे: Delem DA-66T, ESA S875 और Cybelec CT12। ड्राइव्स और वायरिंग जोड़ने के बाद तीनों की कीमत में केवल $4,800 का अंतर था।
उसका सवाल यह नहीं था कि “सबसे अच्छा ब्रांड कौन सा है?”
उसने पूछा, “कौन सा कंट्रोलर पूरे दिन ±0.0015\” की सटीकता बनाए रखेगा, बिना मेरे ऑपरेटरों को प्रोग्रामर बनाए?”
यही सही सवाल है।
क्योंकि जब आप यह स्वीकार कर लेते हैं कि हाइड्रोलिक्स, हाइड्रोलिक्स की तरह व्यवहार करेंगे और सर्वो, सर्वो की तरह, तब ब्रांड का लोगो उतना मायने नहीं रखता जितना यह कि हर सिस्टम मोशन फिजिक्स, एक्सिस की संख्या और ऑपरेटर वर्कफ़्लो को कैसे संभालने के लिए बनाया गया है। Delem, ESA और Cybelec एक ही इंजन पर अलग-अलग पेंट नहीं हैं। वे अलग-अलग ट्रांसमिशन हैं, अलग-अलग गियर रेशियो के साथ — और यदि आपने गलत ट्रांसमिशन को अपने ड्राइवट्रेन से जोड़ दिया, तो कहीं न कहीं फिसलन तय है।
आइए इसे सरल शब्दों में समझें — हर सिस्टम वास्तव में किस काम में श्रेष्ठ है, और कहाँ वह आपकी मशीन की कमजोरियों को चुपचाप उजागर कर देता है।
शॉप फ़्लोर रियलिटी: असली सवाल यह नहीं है कि स्क्रीन पर कौन सा लोगो बेहतर दिखता है — बल्कि यह है कि कौन सा कंट्रोलर आर्किटेक्चर आपकी मशीन के मोशन सिस्टम और आपकी टीम के कौशल स्तर के साथ सबसे बेहतर मेल खाता है।
2024 में मैंने एक ड्यूल-सर्वो, बॉल-स्क्रू-ड्रिवन ब्रेक को DA-66T के साथ रेट्रोफिट किया। 1-माइक्रोन रिज़ॉल्यूशन वाले लीनियर स्केल। स्वतंत्र Y1/Y2 नियंत्रण। बेंड मॉडल से जुड़ा क्राउनिंग सिस्टम। हमने इसे आक्रामक रूप से ट्यून किया — टाइट PID गेन सेट किए, क्योंकि मैकेनिकल सिस्टम उस स्तर की प्रतिक्रिया संभाल सकता था।
परिणाम? 11-गेज माइल्ड स्टील पर बॉटम डेड सेंटर पर ±0.0008″ के भीतर दोहराव-क्षमता। न कोई हंटिंग। न कोई ओवरशूट।
यही वह क्षेत्र है जहाँ Delem वास्तव में चमकता है: इलेक्ट्रो-हाइड्रॉलिक या पूर्ण-इलेक्ट्रिक सिस्टम जिनमें तेज़ फीडबैक और स्थिर मैकेनिक्स हो। कंट्रोल लूप अत्यंत तीव्रता से काम करता है। ग्राफिक्स इंजन पूर्ण 3D सिमुलेशन को सहज रूप से सपोर्ट करता है। एंगल करेक्शन टेबल्स बेहतरीन तरीके से इंटीग्रेट होती हैं। यह उन मशीनों को पुरस्कृत करता है जो भौतिक रूप से तेज़ करेक्शन कमांड्स पर तुरंत प्रतिक्रिया दे सकती हैं।
लेकिन प्रेस ब्रेक कंट्रोलर कोई टायर नहीं है।
मैंने 20 साल पुराने हाइड्रॉलिक ब्रेक पर DA-69 लगा हुआ देखा है, जिसमें सिर्फ प्रोपोर्शनल वाल्व और रोटरी एन्कोडर थे। मालिक “फ्यूचर-प्रूफ” बनना चाहता था। मिला क्या? घिसे हुए शॉक वाले पिकअप ट्रक पर फेरारी का डैशबोर्ड। ऑसिलेशन रोकने के लिए हमें कंट्रोल लूप को इतना डी-ट्यून करना पड़ा कि मशीन सुस्त महसूस होने लगी। 3D ग्राफिक्स से फ्रेम कड़ा नहीं हो गया। लीनियर कंपेनसेशन एल्गोरिद्म के पास काम करने के लिए हाई-रेज़ोल्यूशन फीडबैक था ही नहीं।
और यहाँ छिपी हुई लागत सामने आती है: ऑपरेटर पाँच-एक्सिस बैकगेज के लिए बने मेन्यू में स्क्रॉल करते रहते हैं, जबकि वे पूरे दिन सिर्फ साधारण चार-बेंड ब्रैकेट चला रहे होते हैं। अतिरिक्त क्षमता मानसिक बोझ बन जाती है।
Delem तब दबदबा बनाता है जब:
यह सीमा लाँघता है जब:
आप उस प्रोसेसिंग स्पीड के लिए भुगतान कर रहे हैं जिसका आपकी हाइड्रॉलिक्स भौतिक रूप से लाभ उठा ही नहीं सकतीं।
शॉप फ्लोर की हकीकत: Delem सटीक मैकेनिक्स और अधिक एक्सिस वाली मशीनों को इनाम देता है — ढीली हाइड्रॉलिक्स पर इसे लगाना वैसा ही है जैसे ऐसी हॉर्सपावर खरीदना जिसे ज़मीन पर उतारा ही न जा सके।
एक 8+1 एक्सिस प्रोडक्शन ब्रेक पर किया गया ESA S875 रेट्रोफिट बिल्कुल अलग स्तर का था। Z1/Z2, डेल्टा X, मोटराइज़्ड क्राउनिंग, शीट फॉलोअर्स — सब कुछ मौजूद था। शॉप 40 से 120 पीस के बैच में शॉर्ट-रन एयरोस्पेस ब्रैकेट्स बनाती थी।
ESA की असली ताकत उसकी कॉन्फ़िगरेशन की गहराई में दिखी। कंट्रोल ने हमें एक्सिस व्यवहार, स्क्रीन लेआउट और लॉजिक को उनके सटीक वर्कफ़्लो के अनुसार ढालने की सुविधा दी। इसने एक्सिस कोरियोग्राफी को बिना संघर्ष के संभाला। हाई-एक्सिस-काउंट सिस्टम्स में यह लचीलापन निर्णायक साबित होता है।
ESA आमतौर पर जटिल इलेक्ट्रो-हाइड्रॉलिक वातावरण में सहज महसूस करता है, जहाँ सरलता से अधिक महत्व कस्टमाइज़ेशन का होता है।
लेकिन लचीलापन दोधारी तलवार है।
एक अन्य प्रोजेक्ट में — 4-एक्सिस हाइड्रॉलिक, जॉब-शॉप प्रकार का काम — यही इकोसिस्टम प्रशिक्षण के लिहाज़ से बोझ बन गया। ऑपरेटरों को सहज होने में अधिक समय लगा। सेटअप स्क्रीन पर उतने समायोज्य पैरामीटर थे, जितनी वास्तव में उस शॉप को आवश्यकता भी नहीं थी। ऐसे श्रम बाज़ार में जहाँ कुशल ब्रेक ऑपरेटर पहले से ही कम हैं, जटिलता की सीधी कीमत चुकानी पड़ती है। $28 प्रति घंटा की दर से तीन ऑपरेटरों के लिए दो अतिरिक्त सप्ताह का ऑनबोर्डिंग समय — पहला लाभदायक पार्ट मोड़ने से पहले ही $6,720 की लागत जोड़ देता है।
ESA तब उत्कृष्ट प्रदर्शन करता है जब:
यह बाधा बन जाता है जब:
कस्टमाइज़ेशन शक्ति है। लेकिन अप्रयुक्त कस्टमाइज़ेशन सिर्फ़ अलमारी में पड़ा एक अतिरिक्त रिंच है।
शॉप फ्लोर की सच्चाई: ESA जटिल मशीनरी और अनुशासित प्रोग्रामिंग के साथ फलता-फूलता है — इन दोनों के बिना इसकी लचीलापन अतिरिक्त ओवरहेड में बदल जाता है।
मैंने एक मिड-2000s हाइड्रॉलिक ब्रेक पर Cybelec CT8 लगाया — 3+1 एक्सिस, भरोसेमंद लेकिन दिखावे में साधारण। कोई लिनियर स्केल नहीं। प्रोपोर्शनल वाल्व। अपनी उम्र के अनुसार फ्रेम डिफ्लेक्शन सामान्य सीमा में।
शॉप कृषि उपकरणों के ब्रैकेट बनाती थी। वही पाँच पार्ट। पूरे साल।
Cybelec का इंटरफ़ेस सीधा और स्पष्ट था। कम परतें। बेंड सीक्वेंसिंग साफ़-सुथरी। ऑपरेटरों ने इसे जल्दी सीख लिया। उस मशीन पर हमारा लक्ष्य माइक्रोन-स्तर की सटीकता नहीं था। हमारा लक्ष्य था हर शिफ्ट में 300 पार्ट्स पर लगातार ±0.003″ की स्थिरता।
और कंट्रोल ने स्थिर प्रदर्शन दिया, क्योंकि उसने हाइड्रॉलिक्स को उनकी दोहराने योग्य क्षमता से आगे धकेलने की कोशिश नहीं की।
अब ईमानदारी से कहें तो Cybelec उन्नत सिस्टम भी चला सकता है। लेकिन कई हाइड्रॉलिक वातावरणों में इसकी असली ताकत व्यावहारिक स्थिरता और सीधी-सादी प्रोग्रामिंग है। बुनियादी काम को धीमा करने वाली अनावश्यक सिमुलेशन परतें नहीं।
समझौता तब सामने आता है जब आप हाई-एंड सर्वो-इलेक्ट्रिक क्षेत्र या भारी मल्टी-एक्सिस इंटीग्रेशन की ओर बढ़ते हैं। यदि आप इंजीनियरिंग CAD सिस्टम से जुड़े पूर्ण 3D ऑफलाइन प्रोग्रामिंग चला रहे हैं, तो अन्य इकोसिस्टम अक्सर अधिक सहज एकीकरण प्रदान करते हैं।
Cybelec उत्पादन में बढ़त तब बनता है जब:
सादगी “लोअर टियर” नहीं है। सही मशीन पर, यही उत्पादन दक्षता है।
शॉप फ्लोर की हकीकत: स्थिर हाइड्रॉलिक मशीन पर दोहराव वाले काम में, Cybelec अक्सर उस चमकदार कंट्रोल से ज़्यादा कमाई करा देता है जिसे कोई पूरी तरह इस्तेमाल ही नहीं करता।
मैदान में मैं यही कसौटी अपनाता हूँ।
एक 15 साल पुरानी हाइड्रॉलिक प्रेस ब्रेक की कल्पना कीजिए। कोई लिनियर स्केल नहीं। प्रोपोर्शनल वाल्व में हल्का घिसाव। लगातार दो घंटे चलने के बाद मामूली थर्मल ड्रिफ्ट। फ्रेम सीधा है, लेकिन नई मशीन जितना कठोर नहीं।
अब सवाल पूछिए: कौन-सा कंट्रोलर इस मशीन की सीमाओं को स्वीकार करेगा, उन्हें बढ़ा-चढ़ाकर सामने लाने के बजाय?
अत्यधिक आक्रामक और गणनात्मक रूप से भारी कंट्रोल सिस्टम तेज़, साफ़ फीडबैक और पूर्वानुमान योग्य मूवमेंट मानकर चलते हैं। जब उन्हें वैसा रिस्पॉन्स नहीं मिलता, तो ऑसिलेशन, ओवर-करेक्शन या लगातार पैरामीटर एडजस्टमेंट दिखने लगते हैं। “दो हफ्ते बाद रैम ±0″ के भीतर भटक रहा था” — यह लाइन किसी मार्केटिंग ब्रोशर से नहीं आई थी। यह उस वर्कशॉप से आई थी जिसने तेल और स्टील की ऐसी मशीन से इलेक्ट्रिक-लेवल रिस्पॉन्स निकालने की कोशिश की, जो उतनी तेजी से प्रतिक्रिया दे ही नहीं सकती थी।
इसके विपरीत, अधिक संतुलित ट्यूनिंग दर्शन वाले कंट्रोलर — और ऐसे इंटरफेस जो हर समय माइक्रो-एडजस्टमेंट की मांग नहीं करते — पुरानी हाइड्रॉलिक्स के साथ बेहतर तालमेल बिठाते हैं। वे स्थिरता लाते हैं, लगातार पीछा नहीं करते।
अगर आप रेट्रोफिट कर रहे हैं:
आप वह ब्रांड नहीं चुनते जो सबसे बड़े वादे करता है।
आप वह चुनते हैं जो आपकी मशीन की यांत्रिक कमजोरियों को सबसे कम उजागर करे।
यही फर्क है उस कंट्रोलर में जो आपकी प्रक्रिया को सुदृढ़ करता है और उस कंट्रोलर में जो हर शिफ्ट को ट्यूनिंग सेशन बना देता है।
शॉप फ्लोर की हकीकत: आपके रेट्रोफिट के लिए सबसे अच्छा कंट्रोलर वही है जो आपकी मशीन की कमियों को सहन कर सके — न कि वह जो मान ले कि वे मौजूद ही नहीं हैं।
पिछले साल एक शॉप ओनर ने मुझे एक कोटेशन दिखाया: एक भरोसेमंद 2D कंट्रोलर से उसी ब्रांड के 3D पैकेज (ऑफलाइन प्रोग्रामिंग सहित) में अपग्रेड करने के लिए $18,500। “यह सेटअप समय आधा कर देगा,” सेल्समैन ने उससे कहा। उसके पास 135-टन, 4+1 एक्सिस हाइड्रॉलिक प्रेस ब्रेक है। कोई ऑटोमैटिक टूल चेंजर नहीं। मैनुअल क्राउनिंग। दो अनुभवी ऑपरेटर, जो ज्यादातर ब्रैकेट और बेस प्लेट बनाते हैं।
उसने मुझसे सही सवाल पूछा: तो मुझे कैसे पता चले कि इससे वाकई मुझे फायदा होगा?
शुरुआत ग्राफ़िक्स से नहीं होती। शुरुआत पार्ट्स से होती है, एक्सिस से होती है, और उस हार्डवेयर से होती है जिसे स्क्रीन पर दिखाए गए हर “खूबसूरत” प्लान को ज़मीन पर सच में निभाना पड़ता है। अगर 3D सिमुलेशन नौ-एक्सिस फिंगर मूवमेंट का क्रम दिखाता है, तो इसका मतलब यह नहीं कि चार-एक्सिस बैकगेज उसे वास्तव में कर भी सकता है। मैंने ऐसे कंट्रोल देखे हैं जो टकराव-रहित जादू स्क्रीन पर दिखाते हैं, लेकिन मशीन की लोहे की हकीकत उसे दोहरा ही नहीं सकती। नतीजा गति नहीं होता—नतीजा यह होता है कि ऑपरेटर प्रोग्राम को ओवरराइड करके फिर से मैनुअल पोज़िशनिंग पर लौट आते हैं।
लेकिन प्रेस ब्रेक कंट्रोलर कोई टायर नहीं है।
आप बस “ज़्यादा एडवांस्ड” जोड़कर हर जगह सुधार की उम्मीद नहीं कर सकते। कंट्रोलर एक भारी ट्रक के ट्रांसमिशन की तरह है। अगर ड्राइवट्रेन में केवल 5-स्पीड मैनुअल है और आप उसमें 12-स्पीड ऑटोमैटिक दिमाग फिट कर दें—जो क्लच-रहित सटीकता और सर्वो फीडबैक मानकर चलता हो—तो कहीं न कहीं घर्षण होगा ही।
असल सवाल यह नहीं है कि 3D, 2D से बेहतर है या नहीं।
असल सवाल यह है कि किस बिंदु पर 2D आपको वास्तविक पैसे का नुकसान पहुँचाना शुरू कर देता है।
शॉप फ्लोर की सच्चाई: अगर आपका हार्डवेयर मल्टी-एक्सिस ऑप्टिमाइज़्ड सीक्वेंस को भौतिक रूप से चला ही नहीं सकता, तो 3D सिर्फ $18,500 का एनिमेशन पैकेज है—उत्पादकता का उपकरण नहीं।
11-गेज की एक साधारण चार-बेंड ब्रैकेट की कल्पना कीजिए। दो फ्लैंज, एक ऑफसेट, एक रिटर्न। एक अनुभवी ऑपरेटर इसे 2D में तीन मिनट से भी कम समय में प्रोग्राम कर देता है। तीसरे हिट तक पहला पीस बिल्कुल सेट हो जाता है। उसके बाद? बस साइकिल स्टार्ट। पूरे दिन।
अब इसकी तुलना सात-बेंड वाले एक एनक्लोज़र से कीजिए, जिसमें अंदर की तरफ टाइट रिटर्न हैं और टूल इंटरफेरेंस की संभावना है। 2D में ऑपरेटर को बेंड क्रम दिमाग में ही सिमुलेट करना पड़ता है। अगर उसने गलत अनुमान लगाया, तो वह सीक्वेंस के बीच में पार्ट पलटता है, टकराव होता है, $42 का ब्लैंक स्क्रैप हो जाता है, और उसे फिर से शुरुआत करनी पड़ती है। 25 पीस के रन में यह दो बार हो जाए तो $84 का मटेरियल चला गया, साथ में 20 मिनट की मजदूरी—$32 प्रति घंटा के हिसाब से। कुल मिलाकर लगभग $95 का नुकसान।
अगर ऐसा हफ्ते में तीन बार होता है, तो साल भर में लगभग $14,000 बर्बादी और खोए हुए समय में चले जाते हैं।
यहीं पर 3D अपनी कीमत वसूलता है—इसलिए नहीं कि वह दिखने में प्रभावशाली है, बल्कि इसलिए कि वह रैम के नीचे आने से पहले ही भौतिक असंभवताओं को रोक देता है। पंच, डाई, फिंगर्स और यहाँ तक कि शीट हैंडलिंग को शामिल करने वाला फुल-मशीन सिमुलेशन टकराव के अनुमान को खत्म कर सकता है। लेकिन यहाँ एक यांत्रिक पेंच है: अगर आपके बैकगेज में केवल X और R हैं और Z1/Z2 की स्वतंत्रता नहीं है, तो सॉफ्टवेयर भले ही आदर्श सीक्वेंस दिखाए, उसे चलाने के लिए जिस फिंगर स्टेजिंग की जरूरत है, वह आपके पास हो ही नहीं सकती।
मैंने ऐसी मशीनों को रीट्रोफिट किया है जहाँ ऑफलाइन सॉफ़्टवेयर ने बेहद सलीकेदार मल्टी-एक्सिस मूवमेंट तैयार किए — लेकिन ऑपरेटरों को हर बेंड के बीच गेज फिंगर्स हाथ से सेट करने पड़ गए, क्योंकि गेज में स्वतंत्र मूवमेंट की क्षमता ही नहीं थी। वह तथाकथित “ऑप्टिमाइज़्ड” सीक्वेंस प्रति पार्ट 40 सेकंड अतिरिक्त री-पोज़िशनिंग जोड़ रहा था।
300 पार्ट्स पर यह 3.3 घंटे की शुद्ध बर्बादी है।
2D आपको तब महंगा नहीं पड़ता जब पार्ट “दिलचस्प” होने लगते हैं। असली लागत तब शुरू होती है जब मानसिक सिमुलेशन ऑपरेटर की क्षमता से आगे निकल जाता है और आपका हार्डवेयर उस समझदार सीक्वेंस को वास्तव में चला भी सकता हो जो सॉफ़्टवेयर सुझा रहा है।
शॉप फ्लोर की सच्चाई: 3D अपनी कीमत तभी वसूलता है जब आपके पार्ट इतने जटिल हों कि वास्तविक स्क्रैप का जोखिम पैदा करें — और आपकी मशीन के एक्सिस इतने सक्षम हों कि बेहतर प्लान का पालन कर सकें।
एक शॉप जिसके साथ मैं काम करता हूँ, साल भर में 1,200 अलग-अलग पार्ट नंबर चलाती है। बैच साइज़: 5 से 40 पीस। इंजीनियरिंग हर हफ्ते अपडेटेड STEP फाइलें भेजती है। ऐसे माहौल में, पार्ट लाइब्रेरी से जुड़ी ऑफलाइन प्रोग्रामिंग समझदारी है। इंजीनियर डेस्क पर बैठकर बेंड सीक्वेंस तैयार करते हैं। प्रोग्राम मशीन पर पहले से ही कोलिज़न-चेक होकर पहुँचता है। ऑपरेटर टूल लोड करते हैं और रन शुरू कर देते हैं।
औसतन, वे हर जॉब में 8–12 मिनट सेटअप समय बचाते हैं।
इसे हफ्ते के 20 जॉब्स से गुणा करें तो लगभग 3–4 श्रम घंटे साप्ताहिक बचते हैं। यदि कुल लागत $30 प्रति घंटा मानें, तो यह $120 प्रति सप्ताह है — लगभग $6,000 सालाना। इसमें स्क्रैप में कमी जोड़ दें, तो उन्नत सॉफ़्टवेयर का निवेश वाजिब ठहराया जा सकता है।
अब तस्वीर उलट दीजिए।
एक दूसरी शॉप पूरे साल सिर्फ पाँच कृषि ब्रैकेट बनाती है। वही पाँच। ऑपरेटरों को सीक्वेंस कंठस्थ हैं। प्रोग्राम शायद ही कभी बदलते हैं। ऐसी स्थिति में ऑफलाइन लाइब्रेरी कोई रणनीतिक बढ़त नहीं देती, क्योंकि नया कुछ इंजीनियर ही नहीं हो रहा। पूरा 3D आर्काइव बस उस काम का डिजिटल भंडार बनकर रह जाता है जो पहले से ही लोगों के अनुभव में मौजूद है।
इससे भी बुरा, मैंने हाई-मिक्स शॉप्स को उन्नत ऑफलाइन सॉफ़्टवेयर खरीदते देखा है जो नौ-एक्सिस क्षमता का सिमुलेशन करता है — जबकि उनकी मशीन छह-एक्सिस की है। सिमुलेशन ऐसी टक्करों (कोलिज़न) को दिखाता है जिन्हें उनके पास मौजूद हार्डवेयर से हल ही नहीं किया जा सकता। अब इंजीनियर वास्तविक भौतिक सीमा के बजाय वर्चुअल सीमा को संतुष्ट करने के लिए पार्ट दोबारा डिज़ाइन कर रहे हैं।
सॉफ़्टवेयर ने हार्डवेयर की सीमा उजागर कर दी।
हाई-मिक्स वातावरण में ऑफलाइन प्रोग्रामिंग तभी लाभ देती है जब मशीन की क्षमता, इंजीनियरिंग वर्कफ़्लो और एक्सिस की संख्या आपस में मेल खाएँ। अन्यथा, आप एक दूसरा प्रोग्रामिंग विभाग खड़ा कर देते हैं जो उस चीज़ को ठीक नहीं कर सकता जिसे मशीन खुद करने में सक्षम नहीं है।
शॉप फ्लोर की सच्चाई: ऑफलाइन लाइब्रेरी तभी पैसा कमाती है जब हाई-मिक्स काम के साथ एक्सिस क्षमता भी मेल खाती हो — लो-मिक्स में वे सिर्फ महंगे डिजिटल फाइलिंग कैबिनेट बनकर रह जाती हैं।
मैंने दो अलग‑अलग मशीनों पर काम कर रहे दो ऑपरेटरों का समय नापा, जो एक साधारण छह‑बेंड पार्ट प्रोग्राम कर रहे थे। एक के पास आधुनिक टचस्क्रीन 3D कंट्रोल था जिसमें ऑटो‑सीक्वेंसिंग थी। दूसरे के पास साफ‑सुथरा 2D इंटरफ़ेस था जिसमें तेज़ न्यूमेरिक एंट्री की सुविधा थी। प्रोग्रामिंग समय का अंतर? चालीस सेकंड।
चालीस।
अब 200 पीस हॉट‑रोल्ड मटेरियल पर एंगल की स्थिरता देखें, जहाँ यील्ड स्ट्रेंथ में उतार‑चढ़ाव था। जिस मशीन में रियल‑टाइम एंगल माप (लेज़र या लीनियर स्केल फीडबैक) था, वह ±0.0015″ के भीतर रही। बिना इस फीडबैक वाली मशीन मिड‑रन तक ±0.004″ तक भटक गई और मैनुअल करेक्शन की ज़रूरत पड़ी।
किसने ज़्यादा पैसा कमाया?
इसका फ़ैसला ग्राफिक्स ने नहीं किया। फीडबैक आर्किटेक्चर ने किया।
ऑपरेटर पूरे दिन साधारण चार‑बेंड ब्रैकेट चला रहे होते हैं, लेकिन उन्हें ऐसे मेन्यू स्क्रॉल करने पड़ते हैं जो पाँच‑एक्सिस बैकगेज सिस्टम के लिए बनाए गए हैं। यह वर्कफ़्लो पर अनावश्यक टैक्स है। लेकिन जटिल सर्वो‑इलेक्ट्रिक सिस्टम पर गहरे पैरामीटर एक्सेस—क्राउनिंग कर्व्स, एक्सिस एक्सेलेरेशन ट्यूनिंग, बेंड कम्पेन्सेशन टेबल्स—बेहद महत्वपूर्ण हो जाते हैं। अगर ये विकल्प छिपे हों या लॉक हों, तो आप $185 प्रति घंटे की दर से टेक सपोर्ट को कॉल कर रहे हैं, जबकि आपका सीनियर ऑपरेटर वही सेटिंग पाँच मिनट में ट्यून कर सकता था।
तो आपके लिए असली लागत किसमें है: 40 सेकंड की प्रोग्रामिंग घर्षण में, या उन मोशन और कम्पेन्सेशन पैरामीटर तक पहुँच न होने में जो वास्तव में रिपीटेबिलिटी नियंत्रित करते हैं?
अधिकांश शॉप्स टचस्क्रीन की स्मूदनेस और 3D रेंडरिंग स्पीड पर अटक जाती हैं। बहुत कम लोग यह ऑडिट करते हैं कि वे बेंड डिडक्शन टेबल्स, मटेरियल लाइब्रेरी या क्राउनिंग कैलिब्रेशन तक कितनी जल्दी पहुँच सकते हैं।
और टॉलरेंस इन्हीं से नियंत्रित होती है।
शॉप फ़्लोर रियलिटी: इंटरफ़ेस की चमक सेकंड बचाती है — पैरामीटर एक्सेस और असली फीडबैक सिस्टम पार्ट्स, घंटे और आपकी प्रतिष्ठा बचाते हैं।
आप 3D और ऑफ़लाइन प्रोग्रामिंग पर ROI की गणना यह पूछकर नहीं करते कि सॉफ़्टवेयर क्या‑क्या कर सकता है।
आप ROI यह देखकर निकालते हैं कि आपकी मशीनरी, आपके ऑपरेटर और आपका जॉब‑मिक्स बिना किसी “हीरोइक्स” के लगातार क्या निष्पादित कर सकते हैं।
मैंने एक शॉप को $18,500 कंट्रोलर अपग्रेड पर खर्च करते देखा, क्योंकि डेमो फ़्लोर पर कोलिज़न सिमुलेशन बेहद आकर्षक दिख रहा था। दो हफ्ते बाद रैम ±0.004″ के दायरे में भटक रहा था, क्योंकि हाइड्रॉलिक वाल्व कड़े करेक्शन लूप का साथ नहीं दे पा रहे थे। समस्या सॉफ़्टवेयर में नहीं थी। ड्राइवट्रेन में थी।
लेकिन प्रेस ब्रेक कंट्रोलर कोई टायर नहीं है।
यह आपके इंजन, एक्सल और फ़्रेम से जुड़ा ट्रांसमिशन है। अगर टॉर्क कर्व और गियरिंग का मेल नहीं बैठता, तो दक्षता नहीं मिलती—गरमी बढ़ती है और दाँत टूटते हैं।
तो यह रहा आपका मैट्रिक्स। ब्रांड-प्रथम नहीं। वर्कफ़्लो-प्रथम। मशीन-लॉक्ड। और पैसों के हिसाब से परखा हुआ।
और इसकी शुरुआत वहाँ से होती है जहाँ ज़्यादातर मालिक सोचते भी नहीं।
शॉप फ़्लोर की हक़ीक़त: अगर आपकी मशीन भौतिक रूप से सुधार को लागू ही नहीं कर सकती, तो स्क्रीन पर बना कोई भी ग्राफ़िक ROI पैदा नहीं करेगा।
अधिकांश खरीदार फ़ीचर सीलिंग के पीछे भागते हैं — अधिकतम एक्सिस, पूर्ण 3D सॉलिड मॉडलिंग, MES इंटीग्रेशन, रोबोटिक हैंडशेक क्षमता।
आपको ऑपरेटर फ़्लोर को परिभाषित करना होगा।
ऑपरेटर फ़्लोर का मतलब है: दूसरी शिफ्ट में न्यूनतम किस कौशल स्तर पर व्यक्ति बिना आपके सर्वश्रेष्ठ फ़ैब्रिकेटर को घर से बुलाए टॉलरेंस के भीतर पार्ट्स बना सके?
एक बेसिक PLC-स्टाइल सिस्टम में बेंड डिडक्शन, सीक्वेंस लॉजिक और रैम एडजस्टमेंट एक अनुभवी व्यक्ति के दिमाग़ में ही रहते हैं। जब आप मटेरियल लाइब्रेरी और ऑटोमेटेड सीक्वेंसिंग वाले फुल CNC में अपग्रेड करते हैं, तो यह फ़्लोर नीचे आता है — लेकिन केवल तभी, जब मशीन का फ़ीडबैक सिस्टम लगातार मैनुअल सुधार के बिना एंगल को स्थिर रख सके।
अगर आपके ब्रेक में रियल-टाइम एंगल मापन या स्थिर प्रेशर कंट्रोल नहीं है, तो आपका “घटा हुआ” ऑपरेटर फ़्लोर तुरंत फिर ऊपर चला जाता है, क्योंकि किसी को स्प्रिंगबैक ड्रिफ्ट पर लगातार नज़र रखनी पड़ती है।
यहीं से ROI की गणना शुरू होती है।
यदि आप हर जॉब पर सेटअप में अनुभव-आधारित ज्ञान के कारण 10 मिनट खर्च कर रहे हैं और हफ़्ते में 20 नए सेटअप चलाते हैं, तो यह 200 मिनट — यानी 3.3 घंटे हुए। $32 की पूरी लागत दर पर यह लगभग $106 प्रति सप्ताह, यानी करीब $5,500 सालाना बनता है।
अगर 3D और मटेरियल लाइब्रेरी इसे आधा कर दें, तो आपने सीधे $2,750 प्रति वर्ष बचा लिए।
अब इसमें ट्रेनिंग का समय, इम्प्लीमेंटेशन के दौरान डाउनटाइम, और यह तथ्य घटाइए कि आपकी मशीन डेटाबेस पर भरोसा करने लायक पर्याप्त रिपीटेबिलिटी न दे सके।
तो क्या ऑपरेटर फ़्लोर वास्तव में नीचे आता है — या बस अपनी जगह बदलता है?
शॉप फ़्लोर की हक़ीक़त: ROI तभी वास्तविक है जब अपग्रेड आपके सबसे बुरे दिन पर भी टॉलरेंस हासिल करने के लिए आवश्यक कौशल स्तर को स्थायी रूप से कम करे — न कि केवल आपके सबसे अच्छे दिन पर।
यहीं पर ज़्यादातर शॉप्स खुद से सच छिपाती हैं।
कागज़ पर लिखिए — अपनी वास्तविक मशीन आर्किटेक्चर:
ब्रोशर वाली रिपीटेबिलिटी नहीं। आपकी वास्तविक संख्या।
अगर आपकी ब्रेक लंबी रन में ±0.0045″ तक ड्रिफ्ट करती है और आपकी टॉलरेंस विंडो ±0.003″ है, तो सॉफ़्टवेयर इसे ठीक नहीं करेगा। इसके लिए केवल हार्डवेयर या फ़ीडबैक अपग्रेड ही समाधान है।
अब इसका दूसरा पहलू देखिए।
यदि आपके पास 12 साल पुरानी सर्वो-इलेक्ट्रिक मशीन है जो 11-गेज पर पूरे दिन ±0.0008″ की सटीकता बनाए रखती है, लेकिन ऑपरेटर जटिल पार्ट्स को अभी भी 15 मिनट तक मैन्युअली सीक्वेंस करने में लगा देते हैं, तो समस्या मैकेनिकल नहीं, संज्ञानात्मक है।
अलग बाधा। अलग ROI का रास्ता।
और हाँ, कभी-कभी गहरी हाइड्रोलिक ट्यूनिंग वाला कंट्रोलर — भले ही वह कम “यूज़र-फ्रेंडली” हो — भारी हाइड्रोलिक फ्रेम के साथ बेहतर मेल खाता है। मैंने तथाकथित असंगत ब्रांड्स को अधिक आकर्षक सिस्टम्स से बेहतर प्रदर्शन करते देखा है, क्योंकि वे वास्तव में वाल्व्स को सही तरीके से ड्राइव कर पाते थे।
आर्किटेक्चर पहले। लोगो बाद में।
शॉप फ्लोर की वास्तविकता: आपकी मापी गई रिपीटेबिलिटी और एक्सिस क्षमता तय करती है कि कौन-से कंट्रोलर योग्य हैं — बाकी सब शोर है।
अब एक सरल स्कोरिंग शीट बनाइए।
कॉलम एक: वार्षिक घंटों के आधार पर आपकी शीर्ष पाँच पार्ट फैमिली। कॉलम दो: औसत सेटअप समय। कॉलम तीन: प्रति 100 पीस औसत स्क्रैप। कॉलम चार: आवश्यक ऑपरेटर स्तर (1–5 स्केल)।
एक वास्तविक जॉब लें। वह आकर्षक वाला नहीं। वह साधारण ब्रैकेट जिसे आप साल में 600 बार चलाते हैं।
कंट्रोलर A सेटअप समय को कैसे बदलेगा? कितने मिनट से? यह स्क्रैप को कैसे बदलेगा? कितने पीस से? क्या दूसरी शिफ्ट इसे बिना सुपरविजन चला पाएगी?
यदि सुधार प्रति सेटअप 6 मिनट बचाता है और आप वह जॉब साल में 40 बार चलाते हैं, तो यह 240 मिनट — यानी 4 घंटे हुए। $32 प्रति घंटा के हिसाब से, सालाना $128।
यदि $12 के पार्ट पर 10,000 पीस में स्क्रैप 4% से घटकर 2% हो जाए, तो 200 पार्ट बचते हैं — यानी $2,400।
अब बात बन रही है।
लेकिन यहाँ एक जाल है।
मैंने 8+1-एक्सिस रोबोटिक सेल को केवल इस कारण बैच रिजेक्ट करते देखा है कि अलग-अलग बिल्ड में कंट्रोलर वैरिएंस था। वर्कफ़्लो स्कोरिंग ने कहा “परफेक्ट फिट।” लेकिन सप्लाई चेन की टॉलरेंस स्टैक ने कुछ और ही कहानी सुनाई। यदि प्लेटफ़ॉर्म यूनिट-टू-यूनिट समान गुणवत्ता नहीं दे सकता, तो आपकी सुंदर स्प्रेडशीट झूठ बोल रही है।
इसलिए एक और स्कोर जोड़ें: इकोसिस्टम स्थिरता। सर्विस रिस्पॉन्स टाइम। पार्ट्स की उपलब्धता। फर्मवेयर की परिपक्वता।
क्योंकि आपातकालीन तकनीकी सहायता के लिए $185 प्रति घंटा का डाउनटाइम, सैद्धांतिक दक्षता को बहुत जल्दी मिटा देता है।
शॉप फ्लोर की वास्तविकता: कंट्रोलर को अपने सबसे कठिन और सबसे दोहराव वाले जॉब्स के आधार पर आँकें — उस डेमो पार्ट पर नहीं जिसे सॉफ्टवेयर को चमकाने के लिए डिज़ाइन किया गया हो।
सारी स्कोरिंग, सारा गणित, और सभी ब्रांड तुलना के बाद, यह वाक्य चलाएँ:
“यदि मैं इस स्क्रीन से लोगो हटा दूँ, तो क्या यह कंट्रोलर मेरे वर्तमान हार्डवेयर के साथ, 12 महीनों के भीतर, मेरे शीर्ष पाँच जॉब्स पर श्रम लागत या स्क्रैप को मापनीय रूप से कम करता है?”
यदि उत्तर उन संख्याओं से समर्थित नहीं है जिन्हें आपने स्वयं लिखकर सत्यापित किया है, तो आप आशा खरीद रहे हैं।
और ‘उम्मीद’ की कीमत ठीक $18,500 प्लस इंस्टॉलेशन है।
आपको यह बात याद रखनी है: कंट्रोलर अपग्रेड तकनीकी फैसले नहीं होते। वे मशीन की भौतिक सीमाओं, ऑपरेटर की क्षमता और दोहराए जाने वाले वर्कफ़्लो की अर्थव्यवस्था के बीच संतुलन बैठाने का अभ्यास होते हैं।
मशीन को स्थिर मानिए। वर्कफ़्लो का वस्तुनिष्ठ मूल्यांकन कीजिए। ब्रांड के नाम को नज़रअंदाज़ कीजिए।
फिर — और केवल तभी — तय कीजिए कि क्या 3D वास्तव में आपकी शॉप फ्लोर पर अपनी जगह बनाने के योग्य है।
यदि आप नई मशीन, रेट्रोफिट या हाई-टननेज अपग्रेड पर विचार कर रहे हैं, तो तकनीकी स्पेसिफिकेशन और आर्किटेक्चर की विस्तृत जानकारी के लिए आधिकारिक उत्पाद ब्रॉशर अवश्य देखें। और यदि आप अपनी वर्तमान मशीन प्रोफ़ाइल, एक्सिस कॉन्फ़िगरेशन या ROI कैलकुलेशन पर चर्चा करना चाहते हैं, तो सीधे विशेषज्ञ टीम से संपर्क करें — ताकि आपका अगला निर्णय ब्रांड पर नहीं, बल्कि वास्तविक वर्कफ़्लो डेटा पर आधारित हो।
