प्रेस ब्रेक ऑपरेटर क्या करता है? जिम्मेदारियाँ, कौशल और सेटअप
प्रेस ब्रेक ऑपरेटर शीट मेटल को मोड़कर इंजीनियरिंग ड्रॉइंग के अनुरूप पुर्जे बनाता है प्रेस ब्रेक ऑपरेटर सपाट शीट मेटल…

एक बार मैंने दोपहर के खाने से पहले ही 2 मिमी मिरर-फिनिश केबिन वॉल्स से पूरा स्क्रैप बिन भर दिया था, सिर्फ इसलिए कि मेरे लीड इंजीनियर को लगा 150 टन की कच्ची ताकत एक मूल रूप से गलत बेंडिंग सीक्वेंस को जबरदस्ती सही कर देगी। उसने प्रेस ब्रेक को एक अंधे बॉडीबिल्डर की तरह इस्तेमाल किया—सिर्फ मांसपेशियाँ, कोई दृष्टि नहीं।
हम अक्सर CNC मशीनें उनकी कच्ची ताकत और रैम स्पीड के आधार पर खरीदते हैं, यह मानते हुए कि ज्यादा फोर्स का मतलब बेहतर एलिवेटर पैनल है। लेकिन जब आप कॉस्मेटिक स्टेनलेस स्टील को फोल्ड कर रहे होते हैं, तो यही कच्ची ताकत जोखिम बन जाती है। मशीन बिना समझे धातु को उसी पर कुचल देती है।
यहीं पर एक इंटेलिजेंट सिस्टम का महत्व शुरू होता है। आधुनिक WAD सीरीज़ CNC प्रेस ब्रेक केवल टन क्षमता पर निर्भर नहीं करती, बल्कि उन्नत कंट्रोल एल्गोरिदम, सटीक बैकगौज मूवमेंट और रीयल-टाइम स्प्रिंगबैक कम्पेन्सेशन के माध्यम से कॉस्मेटिक-ग्रेड शीट्स को सुरक्षित तरीके से मोड़ने के लिए डिज़ाइन की गई है।
तो 150 टन की मशीन को उसके ही काम को बर्बाद करने से कैसे रोका जाए?
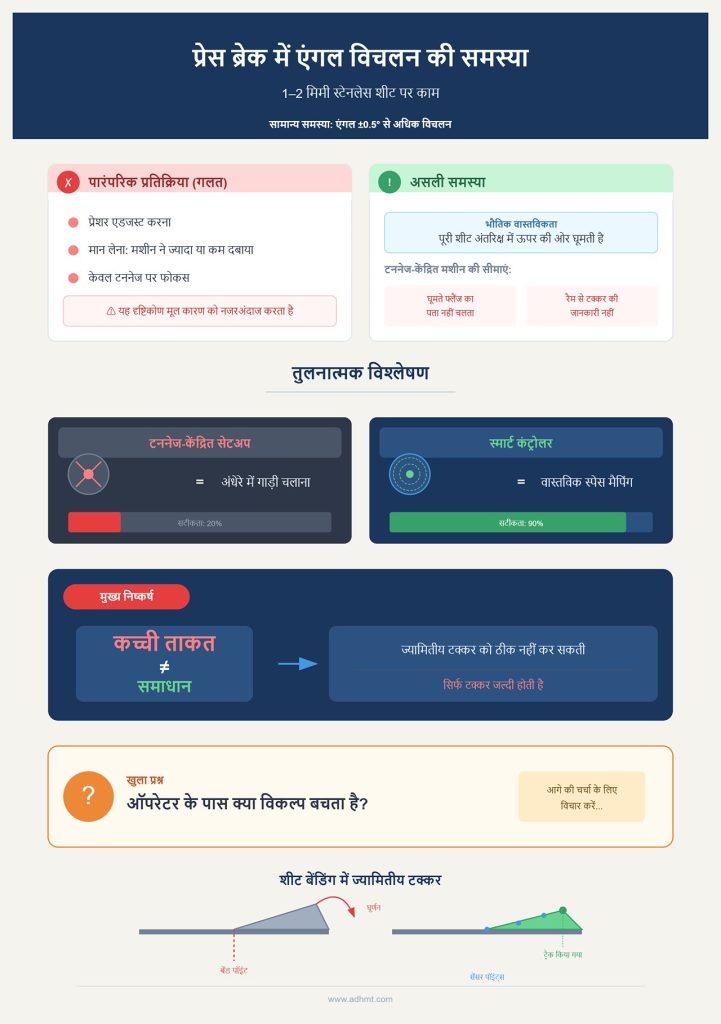
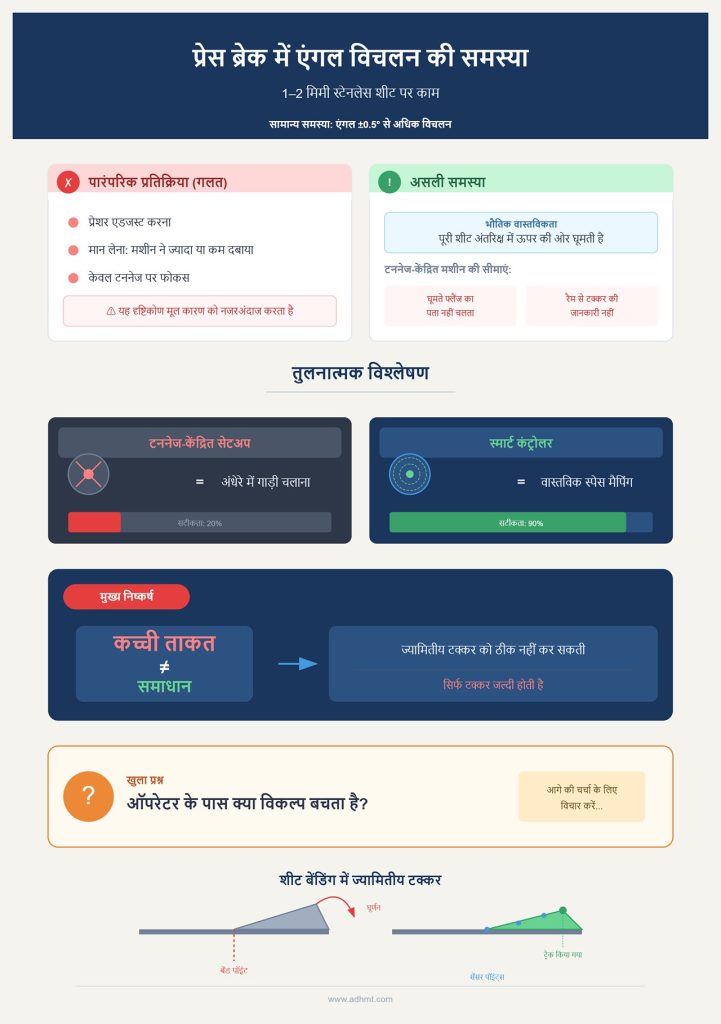
एक स्टैंडर्ड प्रेस ब्रेक को 1–2 मिमी स्टेनलेस शीट पर काम करते हुए देखें। पंच नीचे आता है, धातु झुकती है, टननेज चरम पर पहुँचती है। अगर पैनल मुड़ जाए या एंगल ±0.5° से ज्यादा बिगड़ जाए, तो शॉप फ्लोर पर पहली प्रतिक्रिया होती है—प्रेशर एडजस्ट करो। हम मान लेते हैं कि मशीन ने या तो ज्यादा दबाया या कम। लेकिन अगर हाइड्रॉलिक्स बिल्कुल प्रोग्राम की गई गहराई तक पहुँच रहे हैं, तो फिर रिटर्न फ्लैंज अब भी स्क्वेयर से बाहर क्यों जा रहा है?
जब आप पतली स्टेनलेस शीट को मोड़ते हैं, तो धातु सिर्फ V-डाई पर नहीं झुकती; पूरी शीट अंतरिक्ष में ऊपर की ओर घूमती है। केवल टननेज पर प्रोग्राम की गई मशीन को यह पता ही नहीं होता कि चौथे स्टेप पर वह घूमता हुआ फ्लैंज रैम से टकराएगा या नहीं। वह बस धक्का देती रहती है। इसके विपरीत, एक स्मार्ट कंट्रोलर जो वास्तविक भौतिक स्पेस को मैप करता है, उससे तुलना करें तो टननेज-केंद्रित सेटअप अंधेरे में गाड़ी चलाने जैसा है। ग्राउंड रियलिटी: कच्ची ताकत ज्यामितीय टक्कर को ठीक नहीं कर सकती, वह सिर्फ यह सुनिश्चित करती है कि टक्कर और जल्दी हो।
तो फिर उस ऑपरेटर के पास क्या विकल्प बचता है, जिसे हर हाल में पार्ट को सही बनाना है?
ऑपरेटर एक टेस्ट पीस निकालता है, उसे मोड़ता है, प्रोट्रैक्टर से चेक करता है और पाता है कि 90-डिग्री रिटर्न फ्लैंज डाई ब्लॉक से टकरा रहा है। वह मशीन रोकता है, पार्ट को पलटता है और अलग सीक्वेंस आज़माता है। यह मैनुअल अंदाज़ा लगाने का खेल हर सेटअप पर बीस मिनट खा जाता है।
आप ट्रायल-एंड-एरर पर एक भारी, अदृश्य टैक्स चुका रहे हैं।
ऑपरेटर मशीन के दिमाग की तरह काम कर रहा होता है, तीन आयामों में एक जटिल मल्टी-बेंड एलेवेटर डोर पैनल की कल्पना करने की कोशिश करते हुए। यह ठीक वैसा है जैसे किसी शतरंज खिलाड़ी से कहा जाए कि वह आंखों पर पट्टी बांधकर किसी ग्रैंडमास्टर के खिलाफ खेले। जब छह-बेंड की श्रृंखला में पार्ट को पलटना, घुमाना और टूलिंग से मिलीमीटर के अंतर से क्लियर कराना शामिल हो, तब मानवीय स्थानिक स्मृति जवाब दे देती है। इसके विपरीत, एक डिजिटल सिस्टम तुरंत इंटरफेरेंस की गणना कर सकता है। ऐसे में ऑपरेटर की स्थानिक स्मृति पर निर्भर रहना असंगत साइकिल टाइम की गारंटी है। फ्लोर रियलिटी: आपका ऑपरेटर जितना समय अगला बेंड अनुमान लगाने में लगाता है, उतनी देर आपकी मशीन एक महंगी वर्कबेंच बनकर रह जाती है।
यदि ऑपरेटर टकराव का भरोसेमंद पूर्वानुमान ही नहीं लगा सकता, तो आखिर अच्छी पार्ट और स्क्रैप के बीच वास्तविक फर्क क्या तय करता है?
किसी अस्वीकृत रिटर्न पैनल को ध्यान से देखिए। उसकी सतह बिल्कुल साफ है, ग्रेन की दिशा सही है, और मोटाई ठीक 1.5 मिमी है। फिर भी अंतिम बेंड पूरे एक डिग्री तक टॉलरेंस से बाहर है।
इनमें से अस्सी प्रतिशत अस्वीकृतियों की कहानी एक जैसी होती है। न तो स्टील खराब होता है, और न ही हाइड्रोलिक पंप कमजोर। विफलता इसलिए होती है क्योंकि बेंडिंग क्रम ने धातु को फंसा दिया। जब पाँचवें बेंड के दौरान कोई फ्लैंज पंच से रगड़ खाता है, तो पूरा पैनल हल्का-सा विकृत हो जाता है। ऑपरेटर एंगल में अंतर देखता है और दोष सामग्री के यील्ड पर डाल देता है। असफल होने के बाद पार्ट की जांच करने की तुलना में, यदि क्रम को डिजिटल रूप से पहले ही मैप कर लिया जाए तो यह विकृति होने से पहले ही रोकी जा सकती है। फ्लोर रियलिटी: जिस क्रम की शुरुआत ही गलत फोल्ड से हुई हो, उसे आप निरीक्षण के दम पर नहीं बचा सकते।
इसे रोकने का एकमात्र तरीका है जाल को धातु कटने से पहले देख पाना। सीक्वेंस सिमुलेशन से लैस मशीन चार बेंड आगे तक सोचती है, शीट की सटीक ट्रैजेक्टरी मैप करती है ताकि वह किसी भी ऐसे टूलिंग हिस्से को न छुए, जिसे उसे नहीं छूना चाहिए।
आखिर कंट्रोलर स्टील के ब्रेक तक पहुँचने से पहले ही इन टकरावों को कैसे मैप कर लेता है?
कच्ची टननेज स्टील को मोड़ सकती है, लेकिन ज्योमेट्री तय करती है कि वही स्टील उपयोगी एलेवेटर पैनल बनेगा या महंगा स्क्रैप। जब आप जटिल प्रोफाइल फोल्ड कर रहे होते हैं, तब मशीन की भौतिक स्पेसिफिकेशन्स उसकी भविष्यवाणी करने की क्षमता के सामने गौण हो जाती हैं। आखिर कंट्रोलर टकराव को होने से पहले कैसे देख लेता है?
एक ऑपरेटर छह-बेंड वाले एलिवेटर हेडर के लिए फ्लैट ब्लैंक उठाता है, ड्रॉइंग देखता है और सबसे छोटी फ्लैंज से मोड़ना शुरू कर देता है। बड़े शीट को हाथ में संभाले रहते हुए छोटे और असुविधाजनक बेंड पहले निपटा लेना उसे पूरी तरह तर्कसंगत लगता है। लेकिन चौथे बेंड तक पहुंचते-पहुंचते 20 मिमी की रिटर्न फ्लैंज ऊपर की ओर घूमती है, वी-डाई को पार करती है और सीधे ऊपरी पंच से टकरा जाती है। छोटे से बड़े की ओर जाना मानवीय सहज बुद्धि है, पर अंदर से बाहर की ओर जाना मशीन की वास्तविकता है। फिर भी ऑपरेटर बार-बार इसी जाल में क्यों फंस जाते हैं?
वे इसलिए चूक जाते हैं क्योंकि मानव मस्तिष्क की स्थानिक स्मृति छह आयामों के घूर्णन में घूमते हुए एक प्लेन की सटीक ट्रैकिंग विश्वसनीय रूप से नहीं कर सकती। मुझे एक बार एक सेल में कचरे का रोलिंग बिन घसीटकर ले जाना पड़ा, जहां एक व्यक्ति ने लगातार बारह 1.5 मिमी स्टेनलेस हेडर कुचल दिए थे। वह बार-बार छोटे-से-बड़े अनुक्रम पर अड़ा रहा, यह मानते हुए कि अगर वह शीट को थोड़ा अलग कोण पर पकड़ेगा तो टूलिंग क्लियर हो जाएगी। वह ज्यामिति से ताकत के बल पर जीतने की कोशिश कर रहा था। आखिर क्या चीज़ ऑपरेटर को इस त्रुटिपूर्ण अंतर्ज्ञान को छोड़ने पर मजबूर करती है?
उन्हें गणित दिखाना पड़ता है। स्वचालित 2D अनुक्रम सिमुलेशन सामग्री के सटीक स्विंग आर्क की गणना करता है और यह गणितीय रूप से सिद्ध कर देता है कि अंदर-से-बाहर वाला अनुक्रम टूलिंग से टकराए बिना क्लियर होगा या नहीं—वह भी पेडल दबाने से पहले। जटिल प्रोफाइल पर ऑपरेटर द्वारा आंखों से क्लीयरेंस का अनुमान लगाने की तुलना में, वह कंट्रोलर जो सटीक ज्यामितीय स्विंग आर्क मैप करता है, खराब अनुक्रम की भौतिक असंभवता को समाप्त कर देता है। फ्लोर रियलिटी: यदि आपका अनुक्रम अंदर-से-बाहर की ज्यामिति का उल्लंघन करता है, तो दुनिया की सारी रैम स्पीड भी बस पार्ट को और तेज़ी से खराब करेगी। लेकिन एक आदर्श 90-डिग्री फोल्ड के लिए सैद्धांतिक स्विंग आर्क निकाल लेना ही पूरी कहानी नहीं है—सॉफ्टवेयर धातु की वास्तविक भौतिक प्रकृति को कैसे संभालता है?
जब पंच डाई से टकराता है, तो 90-डिग्री का बेंड वास्तव में 90 डिग्री नहीं होता। 304 स्टेनलेस में स्प्रिंगबैक के कारण, रैम को धातु को 90 डिग्री के स्थिर कोण तक लाने के लिए लगभग 88 डिग्री तक दबाना पड़ता है। यही दो डिग्री का ओवर-बेंड असली जाल छुपाए बैठा होता है। जो फ्लैंज 90 डिग्री पर टूलिंग से पूरी तरह क्लियर दिखती है, वह 88 डिग्री पर पंच के फेस को खरोंच सकती है। क्या नंगी आंख किसी जटिल Z-प्रोफाइल में दो डिग्री की ऐसी इंटरफेरेंस पकड़ सकती है?
यह भौतिक रूप से असंभव है। यहीं पर डायनेमिक कोलिजन मैपिंग दिमागी बोझ अपने ऊपर ले लेती है। यह केवल अंतिम मुड़े हुए आकार को नहीं देखती; बल्कि ओवर-बेंड की पूरी प्रक्रिया, स्प्रिंगबैक के रिलीज़ और पार्ट निकालने के रास्ते को भी एनीमेट करती है। यदि सामग्री की मोटाई से छह गुना से कम दूरी पर बना टाइट ऑफसेट ओवर-बेंड के दौरान डाई शोल्डर से टकराने वाला है, तो स्क्रीन तुरंत लाल हो जाती है। दो डिग्री की टूलिंग टक्कर का पता तब चलना जब कॉस्मेटिक पैनल की सतह पर खरोंच पड़ चुकी हो—उसकी तुलना में स्क्रीन पर इंटरफेरेंस देखना शून्य लागत का सौदा है।
फ्लोर रियलिटी: जो सिमुलेशन स्प्रिंगबैक के लिए आवश्यक वास्तविक ओवर-बेंड को ध्यान में नहीं रखता, वह सिर्फ एक महंगा कार्टून है। और यदि मशीन यह सारा प्रेडिक्टिव गणित कर रही है, तो स्वाभाविक सवाल उठता है—क्या उसके सामने खड़ा व्यक्ति अब भी मायने रखता है?
जब कोई वर्कशॉप इंजीनियरिंग से DXF फ़ाइल इम्पोर्ट करती है, तो CAM सॉफ़्टवेयर सैद्धांतिक K-फैक्टर के आधार पर बेंड अलाउंस की गणना करता है। सिमुलेशन यह मानकर चलता है कि धातु गणित के अनुसार बिल्कुल वैसा ही व्यवहार करेगी। लेकिन स्टेनलेस स्टील के बैच बदलते रहते हैं, और ग्रेन की दिशा यील्ड स्ट्रेंथ को प्रभावित करती है। सिमुलेशन आपको एकदम सही सीक्वेंस दे सकता है, पर यदि CAD/CAM सॉफ़्टवेयर और CNC कंट्रोल अलग-अलग बेंड अलाउंस उपयोग कर रहे हों, तो अंतिम डायमेंशन फिर भी भटक जाएगा। तो सवाल यह है—एक वर्कशॉप परफेक्ट सॉफ़्टवेयर और अपूर्ण स्टील के बीच की खाई को कैसे पाटे?
आपको वास्तविकता को कैलिब्रेट करने के लिए अब भी एक मास्टर ऑपरेटर की ज़रूरत होती है।
सॉफ़्टवेयर शतरंज का ग्रैंडमास्टर है जो पूरे बोर्ड की चालें पहले से देख लेता है, लेकिन ऑपरेटर वह है जो यह पहचानता है कि बोर्ड थोड़ा तिरछा है। पहले पीस की पुष्टि करना, जटिल स्टेजिंग के लिए कार्डबोर्ड मॉक-अप चलाना, और जब स्टील की नई खेप पिछली खेप से अलग व्यवहार करे तो स्प्रिंगबैक कम्पनसेशन समायोजित करना—यह सब अब भी इंसान ही करता है। पूरी तरह मैनुअल सेटअप में जहाँ ऑपरेटर को स्थानिक ज्यामिति का पूरा मानसिक भार उठाना पड़ता है, उसके मुकाबले सिमुलेशन उसे मुक्त कर देता है ताकि वह पूरी तरह सामग्री से जुड़े वेरिएबल्स पर ध्यान दे सके।
फ्लोर रियलिटी: सॉफ़्टवेयर आपको संरचनात्मक रूप से मूर्खतापूर्ण गलती करने से बचाता है, लेकिन आयामी पूर्णता हासिल करने के लिए अब भी एक कुशल ऑपरेटर की आवश्यकता होती है।
पतले एलीवेटर पैनलों पर बॉटमिंग ऑपरेशन के लिए मानक एयर बेंडिंग की तुलना में पाँच से दस गुना अधिक टनेज की आवश्यकता होती है। 1.5 मिमी स्टेनलेस फेसिया पर एकदम धारदार मोड़ बनाने के लिए अक्सर 100-टन प्रेस ब्रेक को कंट्रोलर में कृत्रिम रूप से 12 टन तक सीमित करना पड़ता है, ताकि V-डाई टूटने से बच सके। परिणामस्वरूप मशीन की विशाल क्षमता निष्क्रिय पड़ी रहती है। यह स्थिति हमें खरीदे जाने वाले हार्डवेयर पर गंभीर पुनर्विचार करने को मजबूर करती है। यदि टूलिंग की सुरक्षा के लिए हमें मशीन की वास्तविक शक्ति को ही सीमित करना पड़ रहा है, तो फिर अपग्रेड के नाम पर हम वास्तव में किस चीज़ का भुगतान कर रहे हैं?
इलेक्ट्रिक सर्वो प्रेस ब्रेक को उनकी पूर्ण, मोटर-नियंत्रित सटीकता के आधार पर बाज़ार में प्रस्तुत किया जाता है। जहाँ हाइड्रॉलिक सिलेंडर द्रव गतिकी और प्रोपोर्शनल वाल्व पर निर्भर करते हैं, वहीं इलेक्ट्रिक सर्वो मोटर रैम को माइक्रोन स्तर तक नियंत्रित कर नीचे ले जाती है। यह अत्यंत तेज़ है और हर बार समान परिणाम दोहराती है। लेकिन जब आप कॉस्मेटिक ग्रेड स्टेनलेस मोड़ रहे हों, तब अत्यधिक बल ही सबसे बड़ा जोखिम बन जाता है। इलेक्ट्रिक मोटर यह नहीं जानती कि वह किसे कुचल रही है—वह बस धक्का देती है।
यदि ऑपरेटर छह-बेंड हेडर पर छोटे-से-बड़े क्रम में प्रोग्रामिंग करता है, तो रिटर्न फ्लैंज ऊपर की ओर घूमकर ऊपरी पंच से टकराएगा। इलेक्ट्रिक सर्वो इस टक्कर को भी उसी निर्दोष, उच्च-गति सटीकता के साथ अंजाम देगा। हार्डवेयर पूरी तरह अंधा है। रैम को पार्ट नष्ट करने से केवल पूर्वानुमानित इंटरफेरेंस मॉडलिंग ही रोक सकती है। यह सॉफ़्टवेयर पैडल दबाने से पहले ही ज्यामितीय स्विंग आर्क की गणना करता है और यदि क्रम टक्कर की ओर ले जाता है तो मशीन को लॉक कर देता है। इसके बिना, मोटर-चालित सटीकता धातु को बर्बाद करने का केवल एक अत्यंत कुशल तरीका भर है।
शॉप फ्लोर की हकीकत: यदि इलेक्ट्रिक सर्वो ब्रेक में सीक्वेंस सिमुलेशन नहीं है, तो वह आपको 1.5 मिमी स्टेनलेस हेडर को दोगुनी रफ्तार से स्क्रैप में बदलने की क्षमता भर देता है।
डायनेमिक क्राउनिंग वाली शीर्ष-स्तरीय मशीनें भी आदर्श परिस्थितियों में केवल ±0.1° तक की बेंड सटीकता प्राप्त कर पाती हैं, और जैसे ही सामग्री की मोटाई में बदलाव आता है, यह सहनशीलता घटकर ±0.5° रह जाती है। बजट कंट्रोलर इस वास्तविकता को नज़रअंदाज़ कर देते हैं। वे साधारण डिजिटल रीडआउट की तरह काम करते हैं—केवल बुनियादी X और Y अक्ष कमांड निष्पादित करते हुए यह मान लेते हैं कि टूलिंग बिल्कुल सही स्थिति में है और बेंड क्रम भौतिक रूप से संभव है। टक्कर से बचाव का पूरा मानसिक भार वे ऑपरेटर पर ही छोड़ देते हैं।
एक बार मुझे गलियारे के पार एक भारी स्क्रैप बिन घसीटकर उस सेल तक ले जाना पड़ा, जहाँ एक ऑपरेटर ने बजट कंट्रोल वाले बिल्कुल नई मशीन पर लगातार चौदह 14-गेज डोर जैम्ब खराब कर दिए थे। कंट्रोलर जटिल Z-प्रोफाइल के अंदर की ओर मुड़ने की प्रक्रिया को विज़ुअलाइज़ नहीं कर पा रहा था, इसलिए ऑपरेटर ने सीक्वेंस का अंदाज़ा लगाया, स्टेनलेस शीट को रैम के खिलाफ दबा दिया, और हर एक टेढ़े-मेढ़े टुकड़े को पंच से क्रोबार की मदद से उखाड़ना पड़ा। Delem या Cybelec जैसे प्रीमियम कंट्रोलर इस अंदाज़े की गुंजाइश खत्म कर देते हैं, क्योंकि वे रियल-टाइम टूल-प्रोफाइल रेंडरिंग प्रदान करते हैं। एल्गोरिदम पंच और डाई के सटीक भौतिक आयामों का मानचित्र बनाता है और हर बेंड को चरण-दर-चरण एनीमेट करके क्लियरेंस साबित करता है। यदि सिस्टम को संभावित टकराव दिखता है, तो वह स्वतः ही सीक्वेंस को दोबारा लिख देता है।
फ्लोर रियलिटी: प्रीमियम Delem या Cybelec कंट्रोलर से संचालित एक साधारण हाइड्रॉलिक फ्रेम, बुनियादी सॉफ्टवेयर पर चल रही एक मिलियन-डॉलर की इलेक्ट्रिक सर्वो मशीन से हर शिफ्ट में अधिक उत्पादन देगा।
एक मानक 4-एक्सिस बैकगेज (X, R, Z1, Z2) फिंगर्स को गहराई, ऊँचाई और बाएँ-दाएँ दूरी के अनुसार पोज़िशन करता है। साधारण 90-डिग्री ब्रैकेट के लिए यह पर्याप्त है। लेकिन एलिवेटर डोर जैम्ब में अक्सर असममित रिटर्न फ्लैन्ज होते हैं, जो असामान्य कोणों पर बाहर की ओर निकलते हैं। यदि बैकगेज फिंगर्स गहराई (X1 और X2) में स्वतंत्र रूप से नहीं चल सकते, तो ऑपरेटर को पार्ट को स्टॉप्स के खिलाफ मैन्युअली शिम लगाकर समायोजित करना पड़ता है।
आप स्वतंत्र गहराई नियंत्रण पाने के लिए 6-एक्सिस बैकगेज में अपग्रेड कर सकते हैं। लेकिन यदि हाइड्रॉलिक्स ठीक अपने प्रोग्राम्ड डेप्थ तक पहुँच रहे हैं, तो रिटर्न फ्लैन्ज अब भी स्क्वायर से बाहर क्यों निकल रहा है? कारण यह है कि हार्डवेयर एक्सट्रैक्शन का पूर्वानुमान नहीं लगा सकता। यदि सीक्वेंस में पार्ट को डाई से साइड में सरकाकर निकालना आवश्यक है, लेकिन बैकगेज फिंगर्स अभी भी आगे की स्थिति में लॉक हैं, तो निकालते समय धातु फँसती है और मुड़कर विकृत हो जाती है। मैकेनिकल एक्सिस तभी प्रभावी होते हैं जब कंट्रोलर में डायनेमिक गेज रिट्रैक्शन सीक्वेंसिंग मौजूद हो, जो पिंच पॉइंट क्लियर होते ही मिलीसेकंड के भीतर फिंगर्स को पीछे खींचने का आदेश देता है। सॉफ्टवेयर को हार्डवेयर की इस वापसी को सटीक रूप से संचालित करना पड़ता है।
फ्लोर रियलिटी: यदि कंट्रोलर का सॉफ्टवेयर ऐसा सीक्वेंस ही नहीं निकाल सकता जो पार्ट को डाई के खिलाफ फिंगर्स को पिन होने से बचाए, तो बैकगेज की छह एक्सिस स्वतंत्रता भी व्यर्थ है।
जब बेंडिंग क्रम गणितीय रूप से सत्यापित हो चुका हो और संभावित टक्करों का पूरा मानचित्र तैयार हो, तब कंट्रोलर ज्यामिति की सुरक्षा के लिए अपनी पूरी क्षमता लगा चुका होता है। लेकिन एक यांत्रिक वास्तविकता ऐसी है जिसे कोई भी एल्गोरिदम समाप्त नहीं कर सकता: जब रैम बीच में प्रहार करता है, तो दस फुट लंबी स्टेनलेस स्टील शीट के साथ वास्तव में क्या होता है?
3-मीटर लंबे एलिवेटर सीलिंग पैनल में पूरी लंबाई पर सटीक 90-डिग्री फ्लैंज मोड़ने के लिए लगभग 120 टन बल की आवश्यकता होती है। जब आप इतना दबाव स्टील बेड के केंद्र पर डालते हैं, तो मशीन स्वयं भौतिक रूप से झुकने लगती है। आपके पास दुनिया का सबसे उन्नत कंट्रोलर हो सकता है जो क्रम को सटीकता से मैप कर रहा हो, लेकिन यदि मशीन का ढांचा ही दबाव में झुक जाए, तो आपका परिपूर्ण एल्गोरिदम केवल एक परिपूर्ण रूप से टेढ़ा पैनल ही तैयार करेगा।
3-मीटर बेंड के दौरान उच्च-स्तरीय CNC प्रेस ब्रेक में निचले डाई बेस के नीचे रखा गया डायल इंडिकेटर अक्सर केंद्र में 0.3 मिमी तक का डिफ्लेक्शन दिखाता है।
अधिकांश इंजीनियर रैम डिफ्लेक्शन को समझते हैं। जब ऊपरी बीम नीचे दबाती है, तो वह खिंचे हुए धनुष की तरह चाप बना लेती है। मशीन निर्माता इसका समाधान क्राउनिंग सिस्टम से करते हैं—डाई के नीचे लगाए गए वेज, जो केंद्र में ऊपर की ओर दबाव डालकर टूलिंग को समानांतर बनाए रखते हैं। लेकिन यहीं एक महत्वपूर्ण अंधी सीमा है: अधिकांश क्राउनिंग सिस्टम केवल रैम के चाप की भरपाई करते हैं। वे स्वयं डाई बेस की विकृति को अनदेखा कर देते हैं। जब 3-मीटर स्पैन पर स्थानीय टननेज लोड होता है, तो निचला डाई बेस भी मुड़ जाता है, जिससे कोणीय असंगतियाँ पैदा होती हैं जो सीधे पैनल में स्थानांतरित हो जाती हैं। परिणामस्वरूप, आपके सीलिंग पैनल के दोनों सिरे सटीक 90 डिग्री दिखाते हैं, जबकि बीच का हिस्सा 92 डिग्री तक खुल जाता है।
इस समस्या के समाधान के लिए आपको सक्रिय CNC क्राउनिंग कंपेंसेशन की आवश्यकता है, जो सीधे कंट्रोलर के मटेरियल डेटाबेस से जुड़ा हो। सॉफ्टवेयर पहले विशिष्ट मोटाई और लंबाई के लिए आवश्यक सटीक टननेज की गणना करता है, फिर पंच के धातु को छूने से पहले ही हाइड्रोलिक क्राउनिंग सिलेंडरों को बेड को प्री-लोड करने का निर्देश देता है।
शॉप फ्लोर की वास्तविकता: सक्रिय निचले-डाई कंपेंसेशन के बिना शीर्ष-स्तरीय मशीन दरअसल मुड़े हुए पैनल बनाने का केवल एक अत्यंत सटीक तरीका भर है।
1.5 मिमी स्टेनलेस स्टील पर यदि V-डाई का ओपनिंग मटेरियल की मोटाई के छह गुना से कम हो, तो आंतरिक बेंड रेडियस पर अत्यधिक तनाव केंद्रित हो जाता है, जिससे रैम के बॉटम डेड सेंटर तक पहुँचने से पहले ही सामग्री में 12% तक पतलापन आ सकता है।
जब ऑपरेटर कॉस्मेटिक एलेवेटर दरवाज़ों पर बेहद सख्त रेडियस टॉलरेंस हासिल करने की कोशिश करते हैं, तो वे सहज रूप से संकरी V-डाई की ओर बढ़ते हैं। लेकिन जब आप कॉस्मेटिक स्टेनलेस स्टील को मोड़ रहे होते हैं, तब ज़ोर-ज़बरदस्ती सबसे बड़ा जोखिम बन जाती है। पतली शीट को संकरे गैप में ठूंसना केवल उसे मोड़ता नहीं, बल्कि उसकी दानेदार संरचना (ग्रेन स्ट्रक्चर) को खींचकर तोड़ देता है। सतह की फिनिश फट जाती है और एक स्पष्ट क्रीज़ छोड़ जाती है, जिसे बाद में कितनी भी ऑर्बिटल सैंडिंग कर लें, पूरी तरह छिपाया नहीं जा सकता।
टूलिंग ज्योमेट्री की समस्या को रैम प्रेशर बढ़ाकर हल नहीं किया जा सकता।
मुझे एक दोपहर याद है जब मैं स्क्रैप बिन में पड़े लगभग 4,000 डॉलर के #4 ब्रश्ड स्टेनलेस कैब रिटर्न्स खंगाल रहा था, क्योंकि फ़्लोर सुपरवाइज़र ने टाइट हेम प्रिपरेशन के लिए मानक 8mm V-डाई इस्तेमाल करने पर ज़ोर दिया था। हर एक पीस की बेंड लाइन फटी हुई थी। समाधान कोई महंगी नई प्रेस ब्रेक नहीं थी; समाधान था यूरेथेन डाई पर स्विच करना और कंट्रोलर की predictive tooling-stress simulation का उपयोग करके यह सुनिश्चित करना कि पंच के एपेक्स पर बेंडिंग फोर्स सामग्री की टेंसाइल लिमिट से अधिक न हो। लेकिन सही डाई से फिनिश सुरक्षित रखने के बाद भी, स्टील की अंतर्निहित असंगतियों से आप कैसे निपटेंगे?
16-गेज स्टेनलेस स्टील की शीट शायद ही कभी पूरी तरह समान मोटाई की होती है; शीट के केंद्र से किनारों तक मात्र 0.003″ की मोटाई भिन्नता भी लंबे पैनल में बेंड एंगल को सीधे प्रभावित कर देती है।
मैनुअल क्राउनिंग सिस्टम “सेट-एंड-फॉरगेट” होते हैं। ऑपरेटर एक टेस्ट पीस के आधार पर मैकेनिकल वेज सेट करता है, उसे लॉक करता है और पूरी बैच चलाता है। लेकिन यदि स्किड के बीच में ही सामग्री की मोटाई तीन हजारवें इंच तक बढ़ जाए, तो वही स्थिर क्राउनिंग सेटिंग तुरंत गलत साबित हो जाती है।
मैनुअल क्राउनिंग सिस्टम को यह पता ही नहीं चलता कि सामग्री मोटी हो गई है। वह बस दबाव डालता रहता है।
ऑटोमैटिक क्राउनिंग चलते-चलते समायोजन करती है। यह प्रतिरोध को पढ़ती है और टूलिंग को समानांतर बनाए रखने के लिए बेड के केंद्र में अतिरिक्त हाइड्रोलिक दबाव भेजती है। लेकिन यदि हाइड्रोलिक्स बिल्कुल प्रोग्राम की गई गहराई तक पहुंच रहे हैं, तो रिटर्न फ्लैंज फिर भी स्क्वेयर से बाहर क्यों जा रहा है? क्योंकि समय के साथ मैकेनिकल स्लाइडर्स में विकृति आ जाती है। दीर्घकालिक घिसाव असमान गैप पैदा करता है, जिन्हें ऑटोमैटिक क्राउनिंग भी पूरी तरह संतुलित नहीं कर पाती। ऐसे में कंट्रोलर में real-time pressure feedback loops की आवश्यकता होती है, जो इस मैकेनिकल ड्रिफ्ट का पता लगाकर रैम स्ट्रोक को गतिशील रूप से समायोजित कर सकें।
फ़्लोर रियलिटी: ऑटोमैटिक क्राउनिंग हर शीट के साथ सामग्री की भिन्नता का पीछा कर सकती है, लेकिन रियल-टाइम सॉफ्टवेयर फीडबैक के बिना, मैकेनिकल घिसाव अंततः हाइड्रोलिक क्षतिपूर्ति से आगे निकल जाएगा।
जब आपको अंततः किसी पुरानी प्रेस ब्रेक को बदलने के लिए CapEx बजट मिल जाता है, तो पहली प्रवृत्ति यही होती है कि जितनी भारी और तेज़ मशीन खरीद सकें, उतनी खरीद लें। आप 150-टन के फ्रेम और बिजली-सी तेज़ एप्रोच स्पीड देखते हैं, मानो अधिक ताकत ही अधिक क्षमता हो। लेकिन कच्चा टननेज सिर्फ मांसपेशी है। शतरंज के ग्रैंडमास्टर जैसी दूरदृष्टि के बिना, हाई-टननेज मशीन एक अंधे बॉडीबिल्डर की तरह है—वह डरावनी दक्षता के साथ धातु को कुचल तो देगी, पर समझदारी से नहीं। एक स्मार्ट कंट्रोलर चार बेंड आगे तक सोचता है, शीट के स्पैटियल एनवेलप का मानचित्र बनाता है ताकि पार्ट टूलिंग और रैम के बीच फँसे नहीं।
मैंने एक बार एक वर्कशॉप का ऑडिट किया, जिसने $250,000 खर्च कर हाई-स्पीड, हाई-टननेज यूरोपीय ब्रेक खरीदी थी। लेकिन सिर्फ एक हफ्ते में उन्होंने $6,000 मूल्य की मिरर-फिनिश ब्रॉन्ज डोर स्किन्स स्क्रैप बिन में भर दीं, क्योंकि ऑपरेटर रिटर्न फ्लैंज पर Z-फोल्ड इंटरफेरेंस की कल्पना नहीं कर पा रहा था। मशीन बेदाग थी, पर उसमें predictive sequence simulation की कमी थी—वह ऑपरेटर को यह नहीं बता पाती थी कि अंतिम फोल्ड पैडल दबाने से पहले ही भौतिक रूप से असंभव है।
शॉप फ्लोर की सच्चाई: प्रेस ब्रेक इस आधार पर खरीदना बंद करें कि वे कितना ज़ोर लगाती हैं; उन्हें इस आधार पर खरीदना शुरू करें कि वे कितना सही अनुमान लगाती हैं।
एलेवेटर पैनल ज़्यादातर “हवा” होते हैं—आप बड़े, लचीले कॉस्मेटिक स्टेनलेस शीट्स को मोड़कर कठोर और जटिल बॉक्स संरचनाएँ बना रहे होते हैं। यदि इंटरफेरेंस आपकी स्क्रैप दर पर हावी है, तो इसका मतलब है कि या तो टूलिंग पार्ट से टकरा रही है, या पार्ट मशीन फ्रेम से। कंट्रोल सिस्टम को ज्यामिति को गणितीय रूप से अनफोल्ड करना होगा और हर चरण पर शीट के स्पैटियल एनवेलप का सिमुलेशन करना होगा।
लेकिन यदि मशीन क्रश फोर्स को नियंत्रित ही न कर सके, तो क्लियरेंस की गणना बेकार है।
100-टन की मशीन पर भी, पतली गेज शीट को बॉटम-आउट करते समय बल को कृत्रिम रूप से सीमित करना पड़ता है। यदि आप 1.5 मिमी शीट पर पूरे 100 टन लगा दें, तो आप केवल उसे मोड़ते नहीं—आप उसे कॉइन करते हैं, एक्सट्रूड करते हैं और उसकी ग्रेन संरचना को नष्ट कर देते हैं। कंट्रोलर को dynamic tonnage capping का उपयोग करते हुए उसी सीक्वेंस के दौरान हाइड्रॉलिक प्रेशर को घटाकर, उदाहरण के लिए, उस नाज़ुक फोल्ड के लिए 12 टन तक लाना चाहिए। इस सॉफ़्टवेयर हस्तक्षेप के बिना, भारी और अधिक कठोर मशीन फ्रेम में अपग्रेड करना एलेवेटर पैनलों के लिए जोखिम बढ़ा देता है—आप बस एक और अधिक सख्त निहाई खरीद रहे हैं, जिस पर अपने पार्ट्स को कुचलेंगे। मानव टाइमिंग पर यह निर्भरता अंततः वर्कशॉप्स को यह सोचने पर मजबूर करती है कि उन्हें वास्तव में कितनी स्वचालित सटीकता खरीदनी चाहिए।
इंजीनियर शून्य के पीछे भागना पसंद करते हैं। वे ऐसी मशीन निर्दिष्ट करेंगे जिसमें रियल-टाइम लेज़र एंगल मापन और डायनेमिक क्राउनिंग हो, ताकि टॉलरेंस को ±0.1° से नीचे लाया जा सके। लेकिन एलेवेटर कैब शेल के लिए ±0.5° अक्सर पूरी तरह स्वीकार्य होता है—यदि प्रक्रिया दोहराने योग्य हो और फिनिश सुरक्षित रहे। CapEx पर “पर्याप्त” की रेखा वहीं खींची जानी चाहिए, जहाँ यांत्रिक क्षमता और मानवीय वर्कफ़्लो एक-दूसरे से संतुलित रूप से मिलते हों।
यदि आपके ऑपरेटर और इंजीनियर अलग-अलग साइलो में काम कर रहे हैं—यदि ऑफिस में बेंड प्रोग्राम किया जाता है लेकिन शॉप फ़्लोर पर घिसी हुई डाई बदल दी जाती है और कंट्रोलर को अपडेट नहीं किया जाता—तो दुनिया भर की लेज़र फ़ीडबैक भी पार्ट को नहीं बचा पाएगी। घिसे हुए टूलिंग उन्नत CNC सिस्टम पर भी सटीकता को नष्ट कर देते हैं, क्योंकि पंच और डाई के बीच असंतुलन लंबे पार्ट्स में त्रुटियों को बढ़ा देता है। महँगा सॉफ़्टवेयर तब काल्पनिक टूल्स के आधार पर गलत परिणाम का अनुमान लगाने लगता है। आपको भारी फ्रेम या अधिक लेज़र खरीदने की ज़रूरत नहीं है; आपको बाइडायरेक्शनल ऑफ़लाइन प्रोग्रामिंग सिंक्रोनाइज़ेशन लागू करने की आवश्यकता है, जो फ़्लोर की वास्तविक टूलिंग लाइब्रेरी को इंजीनियरिंग मॉडल से मजबूती से जोड़े।
फ़्लोर की हकीकत: यदि ऑपरेटर अभी भी असंबद्ध प्रोग्रामिंग को ठीक करने के लिए ट्रायल-एंड-एरर पर निर्भर हैं, तो लेज़र-गाइडेड मशीनरी में अपग्रेड करना पूंजी की बर्बादी है।
“बम्प बेंडिंग” और टेस्ट पीस का दौर अब समाप्त हो चुका है। जब आप #4 ब्रश्ड स्टेनलेस की $200 कीमत वाली शीट्स प्रोसेस कर रहे हों, तो पहला पार्ट ही बिकाऊ होना चाहिए। इसके लिए मशीन की स्पेसिफिकेशन शीट का मूल्यांकन करने के तरीके में मूलभूत बदलाव आवश्यक है। आप सिर्फ धातु मोड़ने वाली मशीन नहीं खरीद रहे हैं; आप जोखिम-नियंत्रण की एक संपूर्ण प्रणाली खरीद रहे हैं।
जब आप किसी वेंडर का डेमो देखें, तो रैम स्पीड को नज़रअंदाज़ करें। उनसे कहें कि वे छह-बेंड वाला असममित डोर हेडर प्रोग्राम करें और देखें कि कंट्रोलर क्या करता है। क्या वह चौथे बेंड पर टूलिंग टकराव को चिन्हित करता है? क्या वह स्टेनलेस की विशिष्ट हीट के अनुसार स्प्रिंगबैक की स्वतः गणना करता है? क्या वह ऑपरेटर को शीट की सटीक ओरिएंटेशन स्पष्ट रूप से दिखाता है? आधुनिक प्रेस ब्रेक का अंतिम मानदंड उसकी अधिकतम टन क्षमता या अप्रोच स्पीड नहीं है। असली पैमाना यह है कि कंट्रोलर को एक खराब प्रोग्राम चलाने से इंकार करने में कितने सेकंड लगते हैं।
यदि आप बड़े आकार के पैनल या मोटे सेक्शन के साथ काम कर रहे हैं, तो केवल टन क्षमता नहीं, बल्कि मशीन की संरचनात्मक स्थिरता और सिंक्रोनाइज़ेशन भी महत्वपूर्ण हो जाते हैं। ऐसे अनुप्रयोगों के लिए WAD/WADF लार्ज प्रेस ब्रेक जैसी हेवी-ड्यूटी मशीनें विशेष रूप से डिज़ाइन की जाती हैं, ताकि लंबी बेंड लाइनों पर भी समान एंगल और रिपीटेबिलिटी सुनिश्चित हो सके।
आधुनिक प्रेस ब्रेक का अंतिम मानदंड उसकी अधिकतम टन क्षमता या अप्रोच स्पीड नहीं है। असली पैमाना यह है कि कंट्रोलर को एक खराब प्रोग्राम चलाने से इंकार करने में कितने सेकंड लगते हैं।
यदि आप अपनी शॉप फ्लोर पर स्क्रैप कम करना चाहते हैं और 1–2 मिमी स्टेनलेस के लिए सही समाधान चुनना चाहते हैं, तो विस्तृत तकनीकी जानकारी के लिए आधिकारिक उत्पाद ब्रॉशर देखें या अपनी विशिष्ट एप्लिकेशन पर चर्चा करने के लिए सीधे संपर्क करें। सही मशीन केवल धातु नहीं मोड़ती—वह आपके मार्जिन की रक्षा करती है।
