डाउनटाइम से कैसे बचें: लेज़र वेल्डिंग मशीनों के लिए आवश्यक मेंटेनेंस
तुरंत रिकवरी: उत्पादन दोबारा शुरू करने से पहले अनिवार्य जाँच कई ऑपरेटर मानते हैं कि लेज़र वेल्डिंग में अचानक होने…

मान लीजिए कि दो लेज़र वेल्डरों की निर्धारित शक्ति समान है। तैयार किए गए नमूनों पर दोनों स्वीकार्य सीम बनाते हैं। लेकिन उत्पादन वाले पुर्जों पर एक लगातार वेल्डिंग करता रहता है, जबकि जोड़ का अंतर बढ़ने पर दूसरे में फ्यूज़न होना बंद हो जाता है।
उसकी वाट क्षमता के विनिर्देश में कोई कमी नहीं है। गलती यह अपेक्षा करने में थी कि वाट क्षमता पूरी प्रक्रिया का वर्णन कर सकती है।
निर्धारित शक्ति खरीदार को बताती है कि तय परिस्थितियों में कितना लेज़र आउटपुट उपलब्ध है। इससे यह पता नहीं चलता कि उस ऊर्जा को कितनी सघनता से फोकस किया जा सकता है, सामग्री उसे कितनी कुशलता से अवशोषित करती है, किरण प्रत्येक बिंदु के साथ कितनी देर तक अंतःक्रिया करती है, किरण बदलते जोड़ के दोनों किनारों तक पहुँचती है या नहीं, अथवा मोशन सिस्टम प्रोग्राम किए गए पथ को दोहरा सकता है या नहीं।
कीमत और भी अधिक अज्ञात कारकों को एक संख्या में समेट देती है। कम मूल्य-प्रस्ताव का कारण अधिक सरल बीम डिलीवरी, कम सक्षम मोशन कंट्रोल, न्यूनतम प्रक्रिया निगरानी या स्वचालित उत्पादन के बजाय ऑपरेटर-निर्देशित कार्य के लिए बनाया गया कॉन्फ़िगरेशन हो सकता है। पर्याप्त सहनशीलता वाली छोटी और आसानी से पहुँच योग्य सीमों के लिए ये अंतर नुकसानदेह नहीं भी हो सकते हैं। लेकिन जब अनुप्रयोग में सटीक पोज़िशनिंग, कम विकृति, गहरा पेनेट्रेशन या अलग-अलग शिफ्टों में एकसमान आउटपुट आवश्यक हो, तो यही अंतर महँगे साबित होते हैं।
अक्सर जोड़ की स्थिति ही सबसे पहले इस गलती को उजागर करती है। विश्वसनीय लेज़र वेल्डिंग के लिए सामान्यतः पुर्जों का सटीक फिट-अप आवश्यक होता है: पुर्जों को फोकस की गई किरण के सामने एक संकरी और नियंत्रित सीम प्रस्तुत करनी चाहिए। कुछ कॉन्फ़िगरेशन, स्कैन हेड की मदद से किरण को जोड़ के आर-पार डुलाकर, जोड़ के अंतर में अधिक बदलाव को समायोजित कर सकते हैं। अन्य ऐसा नहीं कर सकते। यदि जोड़ के अंतर की सहनशीलता ही वास्तविक बाधा है, तो आवश्यक बीम-कंट्रोल क्षमता के बिना अधिक शक्ति खरीदने से केवल असंगत लक्ष्य की ओर अधिक ऊर्जा भेजी जाती है।
इसलिए उपयोगी तुलना मॉडल नंबरों और कीमतों से पहले शुरू होती है। इसकी शुरुआत यह पहचानने से होती है कि प्रत्येक मशीन का विवरण वास्तव में क्या दर्शाता है।
कोई कैटलॉग “फाइबर,” “CO2,” “Nd:YAG,” “हैंडहेल्ड” और “रोबोटिक” को एक-दूसरे के साथ इस तरह रख सकता है, मानो वे प्रतिस्पर्धी मशीन प्रकार हों। लेकिन वे समतुल्य श्रेणियाँ नहीं हैं।
फाइबर, CO2 और Nd:YAG लेज़र स्रोतों के परिवारों की पहचान बताते हैं। स्रोत किरण उत्पन्न करता है और इस बात की मूलभूत सीमाएँ तय करता है कि ऊर्जा को कैसे उत्पन्न किया जा सकता है, पहुँचाया जा सकता है और किसी सामग्री पर लागू किया जा सकता है। उदाहरण के लिए, Amada Weld Tech का स्रोत-चयन चार्ट Nd:YAG माइक्रो वेल्डिंग को CO2 मैक्रो वेल्डिंग से अलग करता है और इन श्रेणियों को अलग-अलग डिलीवरी पथों, पेनेट्रेशन सीमाओं, आस्पेक्ट अनुपातों और सामान्य शक्ति सीमाओं से जोड़ता है। यह चार्ट प्रत्येक किलोवाट को परस्पर विनिमेय नहीं मानता।
“हैंडहेल्ड” बताता है कि वेल्डिंग हेड को कैसे पकड़ा और निर्देशित किया जाता है। अपने-आप में यह सिस्टम के भीतर मौजूद स्रोत के बारे में बहुत कम जानकारी देता है। हैंडहेल्ड कॉन्फ़िगरेशन में सीम ट्रैकिंग, चलने की गति और टॉर्च के अभिविन्यास का नियंत्रण आंशिक रूप से ऑपरेटर के हाथ में होता है।
“रोबोटिक” स्वचालन की परत को दर्शाता है। एक रोबोट किसी विशेष स्रोत और बीम-वितरण प्रणाली से जुड़े वेल्डिंग हेड को चला सकता है, लेकिन रोबोट यह निर्धारित नहीं करता कि बीम सामग्री या जोड़ के लिए उपयुक्त है या नहीं। वह यह निर्धारित करता है कि चुनी गई प्रक्रिया को कितनी निरंतरता से सही स्थान पर रखा और दोहराया जा सकता है।
ये लेबल एक साथ भी लागू हो सकते हैं। कोई मशीन फाइबर स्रोत, लचीली बीम-वितरण प्रणाली, रोबोटिक गति प्लेटफ़ॉर्म और वॉबल प्रक्रिया को एक साथ जोड़ सकती है। उसे केवल “फाइबर वेल्डर” कहना उन तीन निर्णयों को छिपा देता है जो उत्पादन के प्रदर्शन को नियंत्रित करेंगे।
इसलिए खरीदारी से जुड़ा पहला प्रश्न यह नहीं है, “किस प्रकार की मशीन की कीमत सबसे अच्छी है?” बल्कि यह है, “प्रणाली को किस श्रेणी का वेल्ड तैयार करना है?” एक महीन परिशुद्ध जोड़, एक सतत सीम और एक गहरा मैक्रो वेल्ड—इन सभी के लिए अलग-अलग संयोजनों की आवश्यकता हो सकती है, भले ही उनकी बताई गई शक्ति-सीमाएँ एक-दूसरे से मेल खाती हों।
विचार करें कि स्रोत द्वारा एक इकाई शक्ति उत्पन्न करने के बाद क्या होता है। वितरण प्रणाली उसे आकार देती और फोकस करती है। गति प्रणाली निर्धारित करती है कि वह जोड़ को कितनी तेज़ी से पार करेगी। प्रक्रिया मोड इसे लगातार, पल्स के रूप में या स्कैनिंग पैटर्न के माध्यम से लागू कर सकता है। इसके बाद जोड़ अपनी सामग्री, ज्यामिति, सतह की स्थिति और फिट-अप के अनुसार उस ऊर्जा को अवशोषित करता है, संचालित करता है या खो देता है।
प्रत्येक चरण नेमप्लेट पर दी गई वाट क्षमता को बदले बिना परिणाम बदल देता है।
एक छोटा फोकस किया हुआ स्पॉट शक्ति को छोटे क्षेत्र में केंद्रित करता है, जबकि चौड़ा स्पॉट या वॉबल पैटर्न उसे जोड़ के अधिक हिस्से में वितरित करता है। धीमी गति से चलने पर बीम को सीम की प्रति इकाई पर अधिक अंतःक्रिया समय मिलता है; तेज़ गति उस समय को घटा देती है। पल्स्ड संचालन ऊर्जा पहुँचने के तरीके को बदल देता है, जिससे सतत एक्सपोज़र की तुलना में अलग तापीय इतिहास बनता है, भले ही शक्ति की साधारण तुलना में मशीनें एक जैसी दिखाई दें।
क्रैनफील्ड यूनिवर्सिटी द्वारा पल्स्ड लेज़र वेल्डिंग की तुलना दिखाती है कि केवल गहराई प्रदर्शन का अधूरा माप क्यों है: जब पल्स्ड प्रक्रिया की पैठ दक्षता अधिक होती है, तो बहुत कम ऊष्मा निवेश के साथ भी समान पैठ गहराई प्राप्त की जा सकती है। इसलिए गहराई वाले कॉलम में दो वेल्ड समान दिखाई दे सकते हैं, जबकि उनमें विकृति, तापीय क्षति और आसपास की सामग्री में बदलाव के जोखिम अलग-अलग हो सकते हैं।
गैप में बदलाव एक और अंतर पैदा करता है। कसकर फोकस किया गया बीम बंद जोड़ पर वांछित गहराई बना सकता है, लेकिन गैप खुलने पर दोनों किनारों को फ्यूज़ करने में विफल हो सकता है। उन किनारों पर बीम को चलाने वाला स्कैन हेड जोड़ को पुनः प्राप्त कर सकता है, हालांकि बीम को फैलाने से ऊर्जा वितरण भी बदलता है और इससे गति या पैठ प्रभावित हो सकती है। स्रोत की अधिक शक्ति उस ज्यामितीय समस्या को अपने-आप हल नहीं करती।
चक्र समय इस तुलना को और व्यापक बनाता है। लेज़र चालू रहने का समय उत्पादन चक्र का केवल एक हिस्सा है। पुर्ज़े को लोड करना, क्लैंप करना, सीम का स्थान निर्धारित करना, हेड को सही स्थिति में रखना, ऑपरेटर द्वारा सुधार करना और पुर्ज़े को उतारना—इनमें स्वयं वेल्डिंग से अधिक समय लग सकता है। अधिक शक्ति वाली मशीन उस चक्र को छोटा नहीं कर सकती जिसकी मुख्य बाधा असंगत फिक्स्चरिंग या मैनुअल अलाइनमेंट हो। इसके विपरीत, अच्छी तरह एकीकृत कम-शक्ति वाली प्रणाली अधिक स्वीकार्य पुर्ज़े तैयार कर सकती है, क्योंकि वह सीम खोजने, त्रुटियाँ सुधारने या दोषों पर दोबारा काम करने में कम समय लगाती है।
इसलिए समान वाट क्षमता से अलग-अलग गहराई, ऊष्मा निवेश, चक्र समय और अस्वीकृति दरें प्राप्त हो सकती हैं। वाट क्षमता अर्थहीन नहीं है; वह केवल एक इनपुट है, जिसका मूल्य शेष पूरी श्रृंखला पर निर्भर करता है।
एक तर्कसंगत तुलना प्रणाली को पाँच निर्णयों में विभाजित करती है और पूछती है कि वास्तविक अनुप्रयोग में प्रत्येक को क्या सिद्ध करना चाहिए:
इन पाँच मानदंडों के आधार पर उपलब्ध कॉन्फ़िगरेशन और तकनीकी विवरणों की तुलना करने के लिए उत्पाद ब्रॉशर डाउनलोड करें।
ये निर्णय मशीनों की कठोर श्रेणियाँ नहीं बनाते। स्रोत-चयन की सीमाएँ एक-दूसरे से ओवरलैप होती हैं, और कभी-कभी एक से अधिक कॉन्फ़िगरेशन समान वेल्ड श्रेणी तैयार कर सकते हैं। यह अस्पष्ट क्षेत्र अनुप्रयोग-आधारित प्रमाण को कम नहीं, बल्कि अधिक महत्वपूर्ण बनाता है। प्रतिस्पर्धी प्रणालियों का परीक्षण प्रतिनिधि पुर्ज़ों, अपेक्षित फिट-अप भिन्नता, निर्धारित फिक्स्चरों, वास्तविक गति नियंत्रण और आवश्यक उत्पादन गति के साथ किया जाना चाहिए।
उस प्रमाण के बाद ही वॉटेज और कीमत उपयोगी बनते हैं। वॉटेज योग्य सिद्ध हो चुके कॉन्फ़िगरेशनों की तुलना में मदद करता है; कीमत उन प्रणालियों में से चयन करने में मदद करती है जो स्थापित परिवेश में पहले से ही विश्वसनीय ढंग से वेल्ड बना सकती हैं।
योग्य सिद्ध किया जाने वाला पहला घटक लेज़र स्रोत है, क्योंकि इसके बाद का प्रत्येक निर्णय इस बात पर निर्भर करता है कि वह किस प्रकार की ऊर्जा उत्पन्न और वितरित कर सकता है।
10.6 माइक्रोमीटर की CO2 बीम का पॉलिश किए हुए ताँबे या एल्युमीनियम द्वारा अवशोषण केवल लगभग 1% हो सकता है, जबकि खुरदरा ऑस्टेनिटिक स्टेनलेस स्टील 40% तक अवशोषित कर सकता है। उन सतहों पर समान नाममात्र शक्ति डालने पर भी वर्कपीस को समान उपयोगी ऊर्जा प्राप्त नहीं होती। एक स्थिति में बीम का अधिकांश भाग परावर्तित हो सकता है, जबकि दूसरी स्थिति में वह सामग्री में युग्मित हो सकता है।
इसी अंतर के कारण स्रोत का चयन अनुप्रयोग से जुड़े चार तथ्यों से शुरू होना चाहिए: सामग्री, सतह की स्थिति, आवश्यक प्रवेश गहराई और स्वीकार्य तापीय प्रभाव। तरंगदैर्घ्य निर्धारित करता है कि सतह प्रारंभ में बीम को कितनी आसानी से अवशोषित करती है। संचालन मोड निर्धारित करता है कि ऊर्जा लगातार पहुँचती है या पल्सों में। बीम की विशेषताएँ उस तीव्रता को प्रभावित करती हैं जिसे जॉइंट पर उत्पन्न किया जा सकता है। ये सभी मिलकर निर्धारित करते हैं कि प्रक्रिया पूर्वानुमेय ढंग से शुरू होती है या नहीं, वेल्ड विकसित होने के दौरान स्थिर रहती है या नहीं, और अत्यधिक विकृति या क्षति के बिना पर्याप्त ऊर्जा देती है या नहीं।
अधिक वाट क्षमता वाला स्रोत भी कमजोर विकल्प साबित हो सकता है, यदि सामग्री उसकी अधिकांश तरंगदैर्ध्य को परावर्तित कर देती है या उसकी ऊर्जा जोड़ के लिए अनुपयुक्त रूप में पहुँचती है। इसके विपरीत, अनुकूल अवशोषण से ही योग्यता पूरी नहीं हो जाती: अच्छी तरह अवशोषित होने वाली तरंगदैर्ध्य में भी आवश्यक गहराई या उत्पादन दर के लिए पर्याप्त आउटपुट की कमी हो सकती है। सही स्रोत को कपलिंग, पेनेट्रेशन, तापीय नियंत्रण और थ्रूपुट—इन सभी आवश्यकताओं को एक साथ पूरा करना चाहिए।
मान लें कि किसी खरीदार को स्टील में लंबे और दोहराव योग्य सीम चाहिए तथा वह एक सतत-तरंग फाइबर प्रणाली की तुलना कई विशिष्ट विकल्पों से कर रहा है। फाइबर एक तार्किक शुरुआती विकल्प है, क्योंकि उसका सॉलिड-स्टेट स्रोत लचीले बीम-डिलीवरी हार्डवेयर के माध्यम से संकेंद्रित ऊर्जा पहुँचा सकता है, जिससे कॉम्पैक्ट एकीकरण और उच्च प्रसंस्करण गति संभव होती है। कई सामान्य धातु वेल्ड के लिए यह संयोजन फाइबर को व्यावहारिक औद्योगिक डिफ़ॉल्ट बनाता है।
“डिफ़ॉल्ट” शब्द महत्त्वपूर्ण है। यह मूल्यांकन की जाने वाली पहली तकनीक को दर्शाता है, न कि हर अनुप्रयोग के समाधान को।
फाइबर स्रोत गहरी कीहोल वेल्डिंग के लिए आवश्यक तीव्रता प्रदान कर सकता है, जिसमें संकेंद्रित ऊर्जा एक संकीर्ण वाष्प गुहा बनाती है और ऊष्मा को सतह के नीचे तक पहुँचाती है। फिर भी, वही संकेंद्रित बीम प्रक्रिया को फोकस, जोड़ की स्थिति, अंतराल और अवशोषण में अचानक होने वाले बदलावों के प्रति संवेदनशील बना सकती है। परावर्तक सामग्रियों पर अस्थिर प्रारंभिक कपलिंग के कारण असंगत शुरुआत, छींटे या पेनेट्रेशन में अचानक बदलाव हो सकते हैं। शक्ति बढ़ाने से इन प्रभावों का कारण दूर होने के बजाय वे और तीव्र हो सकते हैं।
इसलिए खरीदारों को किसी फाइबर स्रोत की योग्यता सर्वोत्तम स्थिति वाले नमूने के बजाय एक प्रक्रिया-विंडो के आधार पर तय करनी चाहिए। उस विंडो में अपेक्षित सतही फिनिश, मोटाई में भिन्नता, ट्रैवल गति, जोड़ के अंतराल और पेनेट्रेशन सीमाएँ शामिल होनी चाहिए। फाइबर तभी अपना स्थान सिद्ध करता है, जब उस पूरी सीमा में स्वीकार्य वेल्ड लगातार प्राप्त होते रहें। उसकी लोकप्रियता इस प्रमाण का विकल्प नहीं हो सकती।
कल्पना करें कि दो घटकों में ऊष्मा-संवेदनशील क्षेत्र के पास एक छोटा वेल्ड फीचर है। एक स्रोत बीम के आगे बढ़ने के दौरान लगातार ऊर्जा देता है। दूसरा नियंत्रित पल्स में ऊर्जा जमा करता है, जिससे प्रत्येक घटना के बीच सामग्री को ठंडा होने का समय मिलता है। भले ही दोनों जोड़ को पिघला सकते हों, वे अलग-अलग तापीय इतिहास उत्पन्न करते हैं।
सतत-तरंग फाइबर बिना रुकावट आउटपुट देता है। यह सामान्यतः उन सीम के लिए उपयुक्त होता है, जहाँ ट्रैवल गति, निरंतर पेनेट्रेशन और उत्पादन दर प्रमुख होते हैं। प्रक्रिया के स्थिर हो जाने पर सतत ऊर्जा आपूर्ति जोड़ के साथ एक समान पिघला हुआ क्षेत्र बनाए रख सकती है। खरीद संबंधी जोखिम तब सामने आता है, जब पुर्जा संचित ऊष्मा सहन नहीं कर सकता या वेल्ड इतना छोटा होता है कि सतत संपर्क के कारण स्वीकार्य समय-विंडो को नियंत्रित करना कठिन हो जाता है।
पल्स्ड Nd:YAG वेल्ड को अलग-अलग ऊर्जा घटनाओं में विभाजित करता है। कितनी सामग्री पिघलेगी और क्रमिक वेल्ड स्पॉट किस प्रकार जुड़ेंगे, इसे नियंत्रित करने के लिए पल्स ऊर्जा, अवधि, पुनरावृत्ति और ओवरलैप को समायोजित किया जा सकता है। इससे यह तकनीक छोटे फीचरों, रुक-रुक कर किए जाने वाले वेल्ड, मरम्मत और ऐसी असेंबलियों के लिए प्रासंगिक बनती है, जिनमें पास की सामग्री को क्षति पहुँचाने वाली तापीय स्थिति से नीचे रखना आवश्यक हो।
हालाँकि, पल्सिंग का अर्थ अपने-आप “कम ऊष्मा” नहीं होता। बहुत निकटता से ओवरलैप किए गए या ठीक से ट्यून न किए गए पल्स भी पर्याप्त ऊष्मा संचित कर सकते हैं, जबकि अपर्याप्त ओवरलैप से सीम अधूरी रह सकती है। इसी तरह, यदि सतत-तरंग फाइबर लेज़र स्वीकार्य विरूपण के साथ जोड़ को अधिक तेज़ी से पूरा कर सकता है, तो केवल सटीकता पल्स्ड Nd:YAG को बेहतर उत्पादन स्रोत नहीं बनाती। निर्णय इस बात पर निर्भर करता है कि कौन-सी विफलता अधिक महँगी है: अत्यधिक तापीय संपर्क या अपर्याप्त थ्रूपुट।
इसलिए एक उपयोगी अर्हता परीक्षण केवल पैठ की तुलना नहीं करता। इसमें ऊष्मा-प्रभावित क्षेत्र, विरूपण, सतह की स्थिति, पुनरावृत्तिशीलता, चक्र समय और आसपास की विशेषताओं को होने वाली किसी भी क्षति की जाँच की जाती है। जब पुर्जे के लिए तापीय सीमा संकीर्ण हो, तो कच्ची वेल्डिंग गति की तुलना में पल्स नियंत्रण अधिक मूल्यवान हो सकता है।
CO2 तकनीक को अप्रचलित कहना उस वास्तविक क्रियाविधि को छिपा देता है जो उसका मूल्य तय करती है। इसका 10.6 माइक्रोमीटर तरंगदैर्घ्य कुछ पॉलिश की हुई परावर्तक धातुओं के साथ कमजोर युग्मन बनाता है, लेकिन सतह की स्थिति परिणाम को नाटकीय रूप से बदल सकती है। पॉलिश किए हुए एल्युमीनियम या ताँबे पर लगभग 1% अवशोषण और खुरदरे ऑस्टेनिटिक स्टेनलेस स्टील पर 40% तक अवशोषण के बीच दर्ज अंतर दिखाता है कि केवल सामग्री का नाम पर्याप्त क्यों नहीं है।
किसी मौजूदा या प्रस्तावित CO2 प्रक्रिया के लिए खरीदार को पूछना चाहिए कि मशीन तक किस प्रकार की सतह पहुँचेगी। खुरदरी, कोटिंगयुक्त, ऑक्सीकृत या किसी अन्य तरीके से तैयार की गई सतह, पॉलिश किए हुए अर्हता नमूने से अलग प्रतिक्रिया दे सकती है। यदि पूर्ववर्ती सफाई या फिनिशिंग बदलती है, तो उसके साथ वेल्ड प्रक्रिया भी बदल सकती है। इसलिए सतह की तैयारी स्रोत विनिर्देश का हिस्सा है, कोई अलग कॉस्मेटिक विषय नहीं।
CO2 पर अब भी वहाँ विचार किया जा सकता है जहाँ उसका तरंगदैर्घ्य, बीम विशेषताएँ, स्थापित प्रक्रिया-ज्ञान और लक्षित सामग्री मिलकर एक सिद्ध संयोजन बनाते हैं। यह तब एक अनुपयुक्त विकल्प है जब उत्पादन, अवशोषण सुधारने वाली किसी अन्य क्रियाविधि के बिना पॉलिश किए हुए ताँबे या एल्युमीनियम के साथ लगातार युग्मन पर निर्भर हो। सही निष्कर्ष “CO2 पुराना हो चुका है” से अधिक विशिष्ट है: इसका अनुप्रयोग दायरा निश्चित है और यह सिद्ध करना आवश्यक है कि उत्पादन सतह उसी दायरे में बनी रहती है।
ताँबा सभी सॉलिड-स्टेट स्रोतों को परस्पर विनिमेय मानने की कमजोरी उजागर करता है। ताँबे के लिए दर्ज अवशोषण हरे प्रकाश में लगभग 54.5% और नीले प्रकाश में 65.2% है। बेहतर शुरुआती युग्मन से पिघलना अधिक पूर्वानुमेय ढंग से शुरू हो सकता है और अतिरिक्त निकट-अवरक्त इनपुट से परावर्तन पर काबू पाने की आवश्यकता कम हो सकती है।
फिर भी, अनुकूल अवशोषण संपूर्ण उत्पादन समाधान की गारंटी नहीं देता। 2019 में वर्णित हरे ताँबा-वेल्डिंग स्रोत कई सौ वाट तक सीमित थे, जिससे मजबूत युग्मन के बावजूद उनकी प्राप्त करने योग्य गहराई सीमित थी। इसलिए कोई स्रोत अत्यंत नियंत्रित उथली ताँबा वेल्ड बना सकता है, फिर भी अधिक मोटे जोड़ या कठिन चक्र-समय लक्ष्य के लिए विफल हो सकता है।
नीले स्रोत भी ऐसा ही निर्णय सामने रखते हैं: ताँबे के लिए उनका अवशोषण आकर्षक हो सकता है, लेकिन प्रणाली को फिर भी पैठ, बीम फोकस, संचरण गति और एकीकरण सिद्ध करना होगा। इससे भी अधिक महत्त्वपूर्ण यह है कि हरे और नीले, दोनों के लिए एल्युमीनियम का दर्ज अवशोषण केवल लगभग 13.5% है। “परावर्तक धातुओं के लिए दृश्य तरंगदैर्घ्य” खरीद का अत्यधिक व्यापक नियम है। ताँबे पर प्रदर्शित किसी स्रोत के लाभ को सीधे एल्युमीनियम पर लागू नहीं किया जा सकता।
डायोड और डिस्क स्रोतों को तुलना में तब शामिल किया जाना चाहिए, जब उनका विशिष्ट आउटपुट, बीम विशेषताएँ, दक्षता, पैकेजिंग या प्रक्रिया स्थिरता वेल्ड की आवश्यकता से मेल खाती हो। उनका मूल्य जोड़ पर ही स्थापित किया जाना चाहिए। व्यापक ऊष्मा वितरण किसी एक प्रक्रिया के लिए उपयुक्त हो सकता है, लेकिन दूसरी के लिए आवश्यक तीव्रता उसमें नहीं हो सकती; उत्कृष्ट बीम गुणवत्ता में सक्षम स्रोत भी तब उचित नहीं ठहराया जा सकता, जब कम जटिल प्रणाली उत्पादन सीमा को पूरा करती हो। विशिष्ट तकनीक अपनी नवीनता के कारण नहीं, बल्कि कम दोषों, बेहतर तापीय नियंत्रण, पर्याप्त गहराई या चक्र में मापने योग्य लाभ के कारण अपनी अतिरिक्त कीमत को उचित ठहराती है।
तांबे और एल्युमिनियम को अक्सर परावर्तक धातुओं के रूप में एक ही समूह में रखा जाता है, लेकिन स्रोत संबंधी उनकी आवश्यकताएँ अलग-अलग होती हैं। हरे और नीले तरंगदैर्घ्य तांबे के अवशोषण में उल्लेखनीय सुधार कर सकते हैं, जबकि एल्युमिनियम तुलनात्मक रूप से कठिन बना रहता है। एल्युमिनियम वेल्ड क्षेत्र से ऊष्मा को तेजी से दूर भी ले जाता है, इसलिए प्रक्रिया को आसपास की सामग्री पर नियंत्रण खोए बिना गलन शुरू करके उसे बनाए रखना होता है। इन अंतरों की अनदेखी करने वाली वाट क्षमता की तुलना, वेल्डिंग क्षमता के बजाय विद्युत लेबलों की तुलना करती है।
असमान धातुओं के जोड़ एक और सीमा उत्पन्न करते हैं। दोनों पक्ष ऊर्जा को अलग-अलग तरीके से अवशोषित और संचालित कर सकते हैं, और उनका पिघला हुआ मिश्रण भंगुर चरण या अन्य अवांछित गुण पैदा कर सकता है। स्रोत को केवल पर्याप्त ऊष्मा उत्पन्न करने से अधिक करना होता है; उसे इस पर नियंत्रण संभव बनाना चाहिए कि गलन कहाँ हो, प्रत्येक सामग्री का योगदान कितना हो और जोड़ कितनी देर तक गर्म रहे। अधिकतम आउटपुट की तुलना में बीम की स्थिति, पल्स का आकार और ऊर्जा का वितरण अधिक महत्वपूर्ण हो सकते हैं।
अधातुएँ इस तुलना को और भी पूरी तरह पलट सकती हैं, क्योंकि धातुओं के लिए चुना गया स्रोत उनके साथ बिल्कुल भी प्रभावी ढंग से ऊर्जा-संयोजन नहीं कर सकता। प्रासंगिक प्रश्न यह हो जाते हैं कि सामग्री उस तरंगदैर्घ्य को अवशोषित करती है या पारित होने देती है, क्या इच्छित अंतरापृष्ठ को गर्म किया जा सकता है, और क्या आसपास की सामग्री का रंग बदलेगा, वह विघटित होगी या विकृत होगी। नाममात्र शक्ति में कोई भी वृद्धि तरंगदैर्घ्य की मूलभूत असंगति को ठीक नहीं कर सकती।
स्रोत की योग्यता का निर्धारण उत्पादन-संबंधी प्रमाण के साथ समाप्त होना चाहिए: स्थिर शुरुआत, आवश्यक गहराई, स्वीकार्य ऊष्मीय प्रभाव, दोहराने योग्य स्वरूप और प्रतिनिधि सामग्रियों तथा सतही स्थितियों में पर्याप्त गति। केवल उन परीक्षणों में सफल होने वाले स्रोतों को ही व्यावसायिक तुलना में शामिल किया जाना चाहिए।
वह प्रमाण उपयोग योग्य ऊर्जा को स्थापित करता है। उत्पादन शृंखला की अगली कड़ी को आवश्यक स्पॉट, फोकस, पथ सटीकता और पहुँच के साथ इसे वास्तविक सीम तक पहुँचाना होगा।
ऑटोमोटिव रिमोट लेज़र वेल्डिंग के 2020 के एक कार्य-अनुक्रमण अध्ययन में प्रत्येक वेल्ड के चारों ओर एक “पहुँच आयतन” परिभाषित किया गया था। स्कैनर को उपयोग योग्य फोकल-लेंथ विंडो के भीतर रहना था, बीम कोण को एक सीमित दायरे के अंदर रखना था और मोटी शीट मेटल से पथ अवरुद्ध नहीं होना चाहिए था। बीम की तीव्र गति के बावजूद, इन बाधाओं ने इस विधि को दरवाजों और छतों जैसी उपयुक्त उप-असेंबलियों तक सीमित कर दिया।
स्रोत की योग्यता निर्धारित होने के बाद यही भौतिक परीक्षण किया जाता है। चुना गया स्रोत किसी समतल परीक्षण नमूने पर आवश्यक पैठ उत्पन्न कर सकता है, फिर भी उत्पादन प्रणाली को वास्तविक सीम के प्रत्येक बिंदु पर फोकस किए गए स्पॉट को स्थित करना होता है। हेड का आकार, कार्य दूरी, बीम कोण, गति-सीमा, आसपास की संरचना और फिक्स्चर का स्थान—इनमें से प्रत्येक उस संबंध को तोड़ सकता है।
इसलिए बीम डिलीवरी को किसी मशीन श्रेणी के रूप में चुनने के बजाय एक परिचालन परिक्षेत्र के रूप में निर्दिष्ट किया जाना चाहिए। इस परिक्षेत्र में यह परिभाषित होना चाहिए कि ऑप्टिक्स कहाँ स्थित हो सकते हैं, फोकल बिंदु कितनी दूर तक जा सकता है, कौन-से बीम कोण स्वीकार्य बने रहते हैं, गति प्रणाली किस पथ गति और अभिविन्यास को बनाए रख सकती है, और क्या पूरा हेड बिना टकराव के चल सकता है। इस परिक्षेत्र से बाहर आने वाली मशीन अपने स्रोत की शक्ति चाहे जितनी भी हो, अनुपयुक्त है।
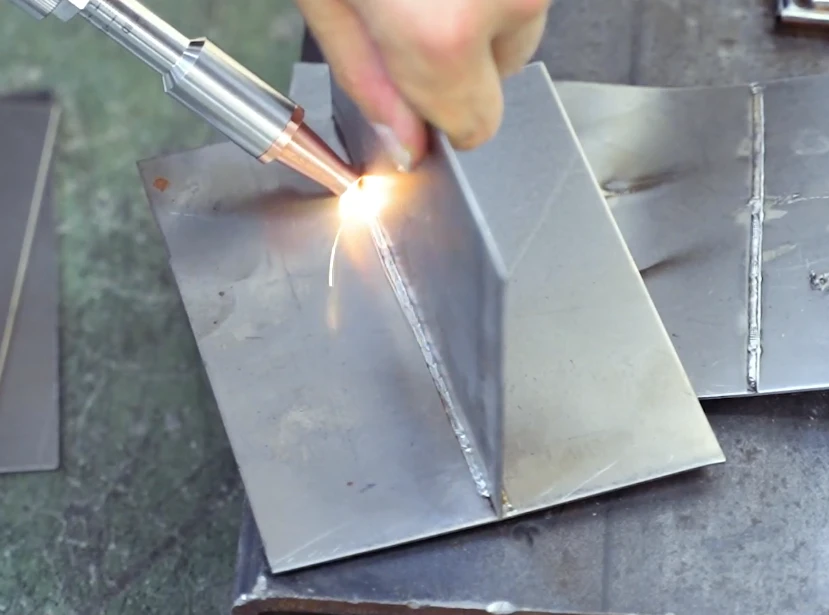
हैंडहेल्ड हेड ऐसी सीम तक पहुँच सकता है जिसके लिए किसी स्थिर प्रणाली में बड़े मशीन एनक्लोज़र, कई प्रोग्राम किए गए अक्षों या पुर्जे को बार-बार नई स्थिति में रखने की आवश्यकता होती। इससे हैंडहेल्ड डिलीवरी बड़े फैब्रिकेशन, मरम्मत कार्य, बदलते उत्पाद आयामों और ऐसे उत्पादन के लिए आकर्षक बनती है, जिसमें पुर्जे को ऑप्टिक्स तक लाना अव्यावहारिक हो। इन उपयोग-मामलों के लिए उपलब्ध हैंडहेल्ड लेज़र वेल्डिंग मशीनों का मूल्यांकन पुर्जे के आकार, सीम तक पहुँच और उत्पादन की परिवर्तनशीलता के आधार पर किया जा सकता है।
इसका लचीलापन प्रोग्राम की गई गति के स्थान पर मानवीय गति का उपयोग करने से आता है। ऑपरेटर को हेड को निर्धारित स्टैंड-ऑफ दूरी पर रखना, स्वीकार्य कोण बनाए रखना, जोड़ का अनुसरण करना और गति की चाल को कायम रखना होता है। नोज़ल या गाइड स्थिति निर्धारित करने में मदद कर सकता है, लेकिन वह दृश्यता, थकान, असहज मुद्रा या सीमित पहुँच के कारण होने वाली भिन्नता को समाप्त नहीं कर सकता।
इसलिए खरीद का परीक्षण यह नहीं है कि कोई अनुभवी प्रदर्शक एक अच्छी वेल्ड बना सकता है या नहीं। प्रतिनिधि ऑपरेटरों को वास्तविक कार्य स्थितियों में प्रतिनिधि पुर्जों की वेल्डिंग करनी चाहिए, जिसमें कोने, लंबी सीम, शुरुआत, ठहराव और वे स्थान शामिल हों जहाँ ऑपरेटर जोड़ को सीधे नहीं देख सकता। प्रक्रिया तभी योग्य मानी जाती है, जब इन परीक्षणों के दौरान फोकस और गति इतने सुसंगत रहें कि वे अनुमोदित वेल्ड विंडो के भीतर बने रहें।
यदि आप अपने प्रतिनिधि पुर्जों, ऑपरेटर की आवश्यकताओं और उत्पादन स्थितियों के आधार पर उपयुक्त कॉन्फ़िगरेशन, नमूना परीक्षण या कोटेशन पर चर्चा करना चाहते हैं, तो संपर्क करें।
फिक्स्चरिंग अब भी महत्वपूर्ण है। हैंडहेल्ड डिलीवरी पुर्जे की स्थिति के अनुरूप ढल सकती है, लेकिन वह ऐसे जोड़ को विश्वसनीय ढंग से ठीक नहीं कर सकती जो वेल्डिंग के दौरान हिलता हो, या ऐसी सीम को जो फ्लैंज के पीछे छिप जाती हो। इसकी स्वतंत्रता तब उपयोगी होती है, जब ऑपरेटर पथ तक पहुँच सके, उसे देख सके और भौतिक रूप से नियंत्रित कर सके। इन परिस्थितियों के बाहर लचीलापन अनियंत्रित भिन्नता बन जाता है।
फिक्स्ड-ऑप्टिक व्यवस्था में या तो पुर्जा वेल्डिंग हेड के नीचे चलता है, या हेड नियंत्रित अक्षों के एक सीमित समूह के साथ चलता है। CNC प्रणाली—कंप्यूटर न्यूमेरिकल कंट्रोल—प्रोग्राम की गई स्थितियों, गतियों और पथों को निष्पादित करके इस दृष्टिकोण का विस्तार करती है। जब सीम सुलभ हो और फिक्स्चर डेटम के सापेक्ष उसकी स्थिति लगातार एकसमान रहे, तो मशीन ऑपरेटर के हाथ से किए जाने वाले नियंत्रण पर निर्भर हुए बिना उसी फोकस स्थिति और गति-प्रोफाइल को दोहरा सकती है।
यह संरचना सपाट या नियमित आकार वाले पुर्जों, सीधी सीमों, वृत्तों और ऐसे अन्य निर्धारित पथों के लिए उपयुक्त है जिन्हें ऑप्टिक्स के सामने प्रस्तुत किया जा सकता है। यह प्रक्रिया के निदान को भी सरल बनाती है: यदि फिक्स्चर पुर्जे को सही ढंग से स्थापित करता है और अक्ष प्रोग्राम का अनुसरण करते हैं, तो वेल्ड के परिणामों में बदलाव को अधिक सीधे तौर पर फोकस, जोड़ की स्थिति, संदूषण या प्रक्रिया सेटिंग्स से जोड़ा जा सकता है।
दोहराव-क्षमता पहुँच पैदा नहीं करती। तीन-अक्ष वाला स्टेज किसी क्षैतिज पैनल पर स्पॉट को सटीक रूप से रख सकता है, फिर भी ऐसी सीम पर विफल हो सकता है जो साइडवॉल से नीचे जाती हो या फ्लैंज के पीछे मुड़ती हो। अतिरिक्त अक्ष जोड़ने से पहुँच योग्य ज्यामिति का विस्तार हो सकता है, लेकिन प्रत्येक अतिरिक्त गति के दौरान फोकस, बीम का कोण, केबल के लिए खाली स्थान और टक्कर से बचने की जगह बनाए रखना अब भी आवश्यक है।
सीम ट्रैकिंग और विज़न, प्रोग्राम किए गए पथ और देखे गए जोड़ के बीच मामूली अंतर को ठीक कर सकते हैं। वे किसी बड़े आकार के हेड को संकरी गुहा में प्रवेश करने या बीम को किसी अवरोध के आर-पार जाने में सक्षम नहीं बनाते। सेंसिंग किसी पहुँच योग्य संरचना को बेहतर बनाती है; वह किसी अगम्य संरचना को उपयोगी नहीं बना सकती।
गैल्वेनोमीटर स्कैनर, जिसे आम तौर पर गैल्वो कहा जाता है, एक निर्धारित क्षेत्र में बीम को निर्देशित करने के लिए तेज़ी से घूमने वाले दर्पणों का उपयोग करता है। रिमोट वेल्डिंग में इन निर्देशन ऑप्टिक्स को तुलनात्मक रूप से लंबी स्टैंड-ऑफ दूरी पर रखा जाता है, जिससे भारी वेल्डिंग हेड को हर स्थान तक ले जाए बिना बीम आस-पास की सीमों के बीच जा सकती है। किसी सुलभ पैनल पर फैली कई छोटी, दोहराव वाली वेल्ड के लिए यांत्रिक पुनर्स्थापन में यह कमी चक्र-समय में उल्लेखनीय लाभ दे सकती है।
तेज़ पुनर्स्थापन स्वयं वेल्डिंग प्रक्रिया को असीमित नहीं बनाता। एक मजबूत वेल्ड कितनी जल्दी बन सकती है, यह अब भी सामग्री निर्धारित करती है, जबकि आवश्यक स्पॉट कहाँ बनाया जा सकता है, यह स्कैनर क्षेत्र और फोकसिंग ऑप्टिक्स तय करते हैं। उपयोग योग्य क्षेत्र, फोकल विंडो या बीम-कोण सीमा से बाहर जाने के लिए स्कैनर, वर्कपीस या दोनों को पुनः स्थापित करना आवश्यक होता है।
लंबी कार्य दूरी का अर्थ यह नहीं है कि किसी कोने के आर-पार वेल्डिंग की जा सकती है।
रिमोट वेल्डिंग एक ओर से पहुँच के साथ काम कर सकती है, लेकिन इसके लिए फिर भी अबाधित दृष्टि-रेखा आवश्यक है। रीइन्फोर्समेंट, मुड़े हुए सेक्शन, पास के घटक और यहाँ तक कि फिट-अप को नियंत्रित करने के लिए आवश्यक क्लैंप भी स्कैनर क्षेत्र में ऐसे हिस्से बना सकते हैं जहाँ पहुँचना संभव न हो। जहाँ जोड़ अपनी स्थिति स्वयं बनाए नहीं रख सकता, वहाँ बाहरी क्लैंपिंग भी आवश्यक रहती है।
इसलिए स्कैनर का मूल्यांकन किसी अलग-थलग घटक के बजाय पूर्ण पार्ट-एंड-फिक्स्चर असेंबली के संदर्भ में किया जाना चाहिए। उसके पहुँच-अध्ययन में वास्तविक फोकल रेंज, अनुमत आपतन कोण, क्लैंप बॉडी, फिक्स्चर सपोर्ट, पार्ट स्टैक-अप और असेंबली क्रम में पहले जोड़ी गई कोई भी संरचना शामिल होनी चाहिए। ऊपर से देखने पर जो स्कैनर पूरे पैनल को कवर करता दिखाई देता है, वह इन त्रि-आयामी बाधाओं को शामिल करने के बाद महत्वपूर्ण सीमों तक पहुँच खो सकता है।
छह-अक्षीय रोबोट वेल्डिंग हेड की स्थिति और अभिविन्यास, दोनों बदल सकता है। यह अंतर उन असेंबलियों में महत्वपूर्ण होता है जिनमें सीम बेलनों के चारों ओर, कोणीय दीवारों के साथ, कई सतहों पर या ऐसी विशेषताओं के पीछे होती हैं जिनके लिए हेड को अलग-अलग दिशाओं से पहुँचाना पड़ता है। रोबोट स्थिर ऑप्टिक्स, स्कैनर हेड या कोई अन्य डिलीवरी पैकेज वहन कर सकता है, इसलिए “रोबोटिक” किसी एक ऑप्टिकल विधि के बजाय गति प्लेटफॉर्म को दर्शाता है।
अधिक अक्ष उत्पादन शृंखला में सटीकता खोने के अधिक रास्ते भी बनाते हैं। रोबोट पोज़, टूल-सेंटर-पॉइंट कैलिब्रेशन, रिस्ट अभिविन्यास, केबल रूटिंग, डिलीवरी फाइबर की गति, फिक्स्चर की स्थिति और टकराव से बचाव—ये सभी इस बात को प्रभावित करते हैं कि केंद्रित बीम प्रोग्राम की गई सीम तक पहुँचती है या नहीं। रोबोट सिमुलेशन में पहुँच योग्य कोई बिंदु अभी योग्य वेल्ड पथ नहीं होता; रोबोट को स्वीकार्य फोकस और कोण बनाए रखते हुए आवश्यक गति से उस पथ पर चलना भी चाहिए।
प्रोग्रामिंग और एकीकरण तब उचित हैं, जब त्रि-आयामी पहुँच, उत्पाद विविधता या समन्वित पार्ट हैंडलिंग ऐसा मूल्य उत्पन्न करती हो जो सरल गति प्रणालियाँ प्रदान नहीं कर सकतीं। इन्हें तब उचित ठहराना अधिक कठिन होता है, जब कार्य में केवल कुछ आसानी से पहुँच योग्य समतलीय सीम हों, जिन्हें कोई स्थिर प्रणाली कम चरों के साथ पूरा कर सकती है।
विज़न और सीम ट्रैकिंग इस तुलना को बदलते हैं, लेकिन इसे समाप्त नहीं करते। कोई रोबोट या स्कैनर स्थानांतरित सीम को खोजने और प्रोग्राम किए गए पथ को सुधारने के लिए सेंसिंग का उपयोग कर सकता है, बशर्ते जोड़ सेंसर को दिखाई दे और आवश्यक सुधार ऑप्टिकल तथा गति सीमा के भीतर रहे। ट्रैकिंग किसी क्लैंप को बीम पथ से नहीं हटा सकती, रोबोट रिस्ट के लिए जगह नहीं बना सकती और सिद्ध वेल्डिंग सहनशीलता से बाहर की जोड़-स्थिति को ठीक नहीं कर सकती।
कार्य दूरी—डिलीवरी ऑप्टिक्स और वर्कपीस के बीच का अंतराल—केवल सुविधाजनक सेटअप आयाम नहीं, बल्कि एक प्रक्रिया चर है। बहुत कम क्लीयरेंस के कारण हेड या नोज़ल पार्ट से टकरा सकता है। अधिक दूरी भौतिक क्लीयरेंस में सुधार कर सकती है, लेकिन ऑप्टिक्स को फिर भी सीम पर आवश्यक स्पॉट बनाना और पार्ट की ऊँचाई बदलने पर उसे स्वीकार्य रूप से फोकस में रखना चाहिए।
विनिर्देश में नाममात्र कार्य दूरी और उसके आसपास अनुमत विचलन का उल्लेख होना चाहिए। यह अनुमत विचलन फोकसिंग प्रणाली और उसकी फोकस गहराई पर निर्भर करता है, अर्थात उस सीमा पर जिसमें स्पॉट प्रक्रिया के लिए उपयुक्त बना रहता है। यदि उत्पादन पार्ट इस सीमा से बाहर चले जाते हैं, तो प्रणाली को अधिक सटीक फिक्स्चरिंग, सक्रिय ऊँचाई सुधार, अलग ऑप्टिकल व्यवस्था या किसी अन्य गति रणनीति की आवश्यकता होगी।
बीम कोण पर भी इसी प्रकार विचार करना आवश्यक है। बीम को झुकाने से हेड को किसी किनारे से बचाकर निकालने में सहायता मिल सकती है, लेकिन अत्यधिक झुकाव प्रक्षेपित स्पॉट को बदल देता है और जोड़ में ऊर्जा के प्रवेश के तरीके को प्रभावित कर सकता है। स्वीकार्य कोण वेल्ड परीक्षणों से निर्धारित होना चाहिए और फिर गति तथा पहुँच-अध्ययन में एक बाधा के रूप में शामिल किया जाना चाहिए।
फिक्स्चरिंग में विशेष रूप से गंभीर समझौता करना पड़ता है। सपोर्ट और क्लैंप को सीम की स्थिति निर्धारित करनी होती है और उसकी गति रोकनी होती है, फिर भी उनके ढाँचे हेड, रोबोट रिस्ट, स्कैनर की दृष्टि-रेखा या बीम कोन के लिए आवश्यक जगह में नहीं आ सकते।
एक फिक्स्चर जॉइंट गैप की समस्या हल कर सकता है, लेकिन साथ ही पहुँच की समस्या पैदा कर सकता है।
मशीन के लिए कोटेशन माँगने से पहले, खरीदार को वास्तविक हेड एनवेलप, ऑप्टिक्स, नोज़ल, केबल, गार्ड, क्लैंप और पार्ट की ज्यामिति को एक साझा लेआउट में रखना चाहिए। इसके बाद प्रत्येक सीम की चार स्थितियों के लिए जाँच की जानी चाहिए: फोकल पॉइंट अपनी अनुमत सीमा में रहे, बीम का कोण योग्य ठहराई गई सीमा में रहे, मोशन सिस्टम उत्पादन गति पर पथ का अनुसरण कर सके, और कोई उपकरण या टूलिंग पहुँच को बाधित न करे।
अंतिम प्रमाण प्रतिनिधि असेंबलियों पर ही मिलना चाहिए। कूपन यह स्थापित कर सकते हैं कि स्रोत और ऑप्टिक्स वेल्ड बना सकते हैं; वे सीम के अंतिम भाग के पास रोबोट रिस्ट की टक्कर, स्कैनर फील्ड के भीतर क्लैंप की छाया या ऑपरेटर की ऐसी मुद्रा को उजागर नहीं कर सकते जिसके कारण आवश्यक कोण बनाए रखना संभव न हो।
पहुँच का यह प्रमाण पूरा होने के बाद, सिस्टम यह दिखा चुका होता है कि वह उपयोगी लेज़र ऊर्जा को जॉइंट तक पहुँचा सकता है। अगला प्रश्न यह है कि बीम पहुँचने पर उत्पादन जॉइंट एक स्थिर लक्ष्य प्रस्तुत करता है या नहीं—विशेषकर तब, जब गैप, ऑफसेट, किनारे की स्थिति और पार्ट की गति में बदलाव आने लगते हैं।
0.5 मिमी शीट से बने लैप जॉइंट पर विचार करें। एक सामान्य व्यावहारिक नियम गैप को पतली शीट की मोटाई के लगभग 10% से 20% तक सीमित करता है। इससे किनारों की बर्र, फॉर्मिंग त्रुटि, स्प्रिंगबैक, सतह संदूषण, क्लैंप में भिन्नता और गर्म करने के दौरान होने वाली गति के लिए केवल 0.05 से 0.1 मिमी की गुंजाइश बचती है। जब ये छोटी-छोटी विचलन शीटों को अलग कर देती हैं, तो लेज़र निचली शीट के साथ विश्वसनीय फ्यूज़न बनाए बिना ऊपरी शीट को पिघला सकता है।
मशीन को उत्पादन में इसी सहनशीलता का सामना करना होगा। तैयार किए गए किनारों वाले, कसकर क्लैंप किए गए कूपनों पर साफ वेल्ड दिखाना पर्याप्त नहीं है। क्वालिफिकेशन पार्ट्स में वास्तविक कटिंग, फॉर्मिंग, असेंबली और क्लैंपिंग प्रक्रियाओं से उत्पन्न हो सकने वाले सबसे बड़े विश्वसनीय गैप, ऑफसेट, मोटाई में भिन्नता, किनारे की स्थिति और गति को शामिल करना चाहिए।
वास्तविक असेंबलियाँ शायद ही कभी पूर्ण नाममात्र स्थिति में आती हैं। लेज़र-वेल्डेड सैंडविच पैनलों के एक अध्ययन में, क्लैंपिंग की स्थितियों, वेल्डिंग गति, लेज़र शक्ति, वेल्ड की वास्तविक स्थिति और सामग्री की गुणवत्ता—सभी ने परिणामी जॉइंट ज्यामिति को प्रभावित किया। मापी गई मिसअलाइनमेंट इतनी अधिक थी कि केवल लगभग 70% मान ही 2 मिमी या उससे कम थे। सटीक सहनशीलता उपयोग-विशिष्ट होती है, लेकिन खरीद से जुड़ा निष्कर्ष सामान्य है: फिट-अप केवल ड्रॉइंग का नहीं, बल्कि संपूर्ण उत्पादन प्रणाली का हिस्सा है।
अधिक वॉट क्षमता अलग हुए पार्ट्स के बीच भौतिक संपर्क बहाल नहीं करती। व्यवहार्य सिस्टम वह है जिसकी वेल्डिंग विधा, स्पॉट का व्यवहार, जॉइंट डिज़ाइन, फिक्स्चरिंग और वैकल्पिक गैप-ब्रिजिंग उपकरणों का परीक्षण उत्पादन की उस पूरी भिन्नता में किया गया हो जो वास्तव में स्टेशन तक पहुँचेगी।
कंडक्शन-मोड वेल्डिंग में, लेज़र ऊर्जा गहरी वाष्प गुहा को बनाए रखे बिना सामग्री को सतह से पिघलाती है। इसके बाद ऊष्मा पिघली हुई और आसपास की सामग्री में फैलती है। इससे सामान्यतः चिकनी सतह वाला अधिक चौड़ा और उथला वेल्ड बनता है तथा प्रक्रिया एक संकरे कीहोल को बनाए रखने पर कम निर्भर होती है।
यह नियंत्रित सतही तापन पतले पुर्जों, सुंदर दिखने वाली सीमों, सीलिंग प्रक्रियाओं और ऐसे जोड़ो के लिए उपयुक्त हो सकता है, जहाँ गहरी पैठ आवश्यक नहीं होती। हालांकि, इससे गैप हानिरहित नहीं हो जाते। यदि दो शीटों के बीच दूरी हो, तो पिघली हुई धातु केवल एक सतह को गीला कर सकती है या आवश्यक अंतरापृष्ठीय संलयन स्थापित किए बिना बीड बना सकती है।
कीहोल वेल्डिंग सामग्री को वाष्पित करने और पिघले हुए पूल के भीतर एक गुहा बनाने के लिए पर्याप्त ऊर्जा को केंद्रित करती है। बीम उस गुहा में अधिक गहराई तक ऊर्जा पहुँचाती है, जिससे अधिक पैठ वाला संकरा वेल्ड बनता है और उपयुक्त अनुप्रयोगों में अधिक ट्रैवल स्पीड संभव होती है। यह लाभ तब महत्वपूर्ण होता है, जब आसपास के पुर्जे में अत्यधिक ऊष्मा फैलाए बिना किसी सेक्शन को उसकी पूरी मोटाई में संलयित करना हो।
कीहोल स्थिरता से जुड़ी एक अतिरिक्त आवश्यकता भी उत्पन्न करता है। इसके वाष्प-दाब, पिघली हुई दीवारों, सामग्री के प्रवाह और ट्रैवल स्पीड के बीच संतुलन बना रहना चाहिए। गैप, जोड़ के ऑफसेट, सतह की स्थिति या बीम की स्थिति में बदलाव इस संतुलन को बिगाड़ सकता है, जिससे पैठ की अनियमित प्रोफाइल, सरंध्रता, धँसाव, छींटे या कीहोल का ढहना हो सकता है।
इसलिए चयन केवल उथली बनाम गहरी पैठ का नहीं है। खरीदार को यह निर्धारित करना चाहिए कि प्रत्येक मोड नाममात्र फिट-अप और उत्पादन-विविधता की सीमाओं पर कैसा व्यवहार करता है। किसी कूपन पर बना गहरा, संकरा वेल्ड तब बहुत कम प्रमाणित करता है, जब सीम की स्थिति में छोटी-सी त्रुटि भी कीहोल को जोड़ के अंतरापृष्ठ से दूर कर दे।
एक पल्स सीमित अवधि तक ऊर्जा प्रदान करता है, जिसके बाद एक अंतराल आता है जिसमें ऊष्मा फैल सकती है। पल्स ऊर्जा, अवधि, आवृत्ति और ओवरलैप को समायोजित करके प्रक्रिया इंजीनियर यह नियंत्रित कर सकता है कि अलग-अलग पिघले हुए बिंदु कैसे बनें और आपस में जुड़ें। यह पतली सामग्री, छोटी विशेषताओं, ऊष्मा-संवेदनशील असेंबलियों या सीमित औसत ऊष्मा इनपुट की आवश्यकता वाले घटकों के लिए उपयोगी हो सकता है।
फिर भी, स्पंदित संचालन अपने-आप अधिक सुरक्षित विकल्प नहीं होता। यदि पल्स ओवरलैप अपर्याप्त हो, तो वेल्ड में बिंदुओं के बीच कमजोर क्षेत्र हो सकते हैं। यदि शीर्ष ऊर्जा बहुत अधिक हो, तो कोई एक पल्स सामग्री को बाहर निकाल सकता है या पतली शीट में छेद कर सकता है। गैप या ऊँचाई में बदलाव यह भी बदल सकता है कि प्रत्येक पल्स जोड़ में किस तरह ऊर्जा संचारित करता है, जिससे नाममात्र पुर्जों पर स्थिर पैरामीटर सेट उत्पादन असेंबलियों पर असंगत क्रम में बदल सकता है।
सतत-तरंग संचालन में, बीम के सीम के साथ आगे बढ़ते समय बिना किसी जानबूझकर किए गए व्यवधान के ऊर्जा दी जाती है। यह सामान्यतः अधिक ट्रैवल स्पीड और निरंतर कीहोल पैठ में सहायक होता है, लेकिन ऊष्मा इनपुट फिर भी शक्ति, स्पॉट आकार, ट्रैवल स्पीड, बीम की गति और सामग्री की प्रतिक्रिया के संयुक्त प्रभाव पर निर्भर करता है। “सतत” का अर्थ अनियंत्रित नहीं है; इसका अर्थ है कि नियंत्रण अलग-अलग पल्सों के समय-निर्धारण के बजाय इन परस्पर प्रभाव डालने वाले चरों से आता है।
ओवरलैप वेल्डिंग पर हाल का एक अध्ययन दर्शाता है कि विकल्प को मान लेने के बजाय उसका परीक्षण क्यों किया जाना चाहिए। सतत-तरंग मोड में दोलनशील बीम वेल्डिंग ने अधिक स्थिर और दोषरहित वेल्ड बनाया, जिसमें पल्स-तरंग संचालन के दौरान देखे गए सरंध्रता दोष नहीं थे। यह परिणाम सतत-तरंग संचालन को हर स्थिति में बेहतर सिद्ध नहीं करता। यह दिखाता है कि दोष-दमन और प्रक्रिया-स्थिरता, स्पंदित ऊष्मा नियंत्रण की सामान्य प्राथमिकता से अधिक महत्वपूर्ण हो सकते हैं।
इसलिए तुलनात्मक परीक्षणों में उत्पादन से संबंधित प्रश्न को समान रखा जाना चाहिए: जब सीम की स्थिति, गैप, पुर्जे की ऊँचाई और तापीय परिस्थितियाँ अपनी अपेक्षित सीमाओं के भीतर बदलती हैं, तो कौन-सा मोड स्वीकार्य संलयन और सतह की स्थिति बनाए रखता है? शीर्ष शक्ति, औसत शक्ति और ट्रैवल स्पीड केवल इस परिणाम के संदर्भ में ही मायने रखते हैं।
बट वेल्ड के लिए शीट के दो किनारों को साथ रखने पर लेज़र को जोड़ के भीतर एक स्पष्ट मार्ग मिलता है। यह व्यवस्था ओवरलैप की अतिरिक्त मोटाई और छिपे हुए इंटरफ़ेस से बचाती है, लेकिन इससे कटिंग और पोज़िशनिंग की हर त्रुटि सामने आ जाती है। किनारों के बीच का गैप केंद्रित बीम को आर-पार निकलने दे सकता है, जबकि किनारों का असंरेखण एक ओर अपर्याप्त फ्यूज़न और दूसरी ओर अत्यधिक गर्मी पैदा कर सकता है। बर्र और किनारों के चौकोरपन में असंगति भी बीड बनाने के लिए उपलब्ध सामग्री की मात्रा को बदल देती है।
लैप जोड़ में बीम के नीचे ओवरलैप होती सामग्री मौजूद रहती है, इसलिए सीम की पार्श्व स्थिति में छोटी त्रुटियाँ बट जोड़ की तुलना में कम गंभीर हो सकती हैं। इसकी निर्णायक स्थिति छिपे हुए इंटरफ़ेस पर संपर्क है। जब ऊपरी शीट उठ जाती है, तो लेज़र सतह पर स्वीकार्य दिखने वाला बीड बना सकता है, जबकि निचली शीट को विश्वसनीय रूप से फ्यूज़ करने में विफल रह सकता है। इसलिए इसकी प्रत्यक्ष ज्यामितीय सहनशीलता परतों के बीच के गैप को नियंत्रित करने पर निर्भर करती है।
फिलेट और टी-जोड़, कोने की स्थिति, ऑफ़सेट और बीम के कोण के प्रति संवेदनशीलता बढ़ाते हैं। मान्यीकृत सीमा के भीतर छोटे विचलनों का प्रभाव मामूली हो सकता है, लेकिन उस सीमा की एक हद होती है। लेज़र लैप-वेल्डेड टी-जोड़ों पर किए गए शोध में छोटे गैप और ऑफ़सेट पर ज्यामिति में केवल सीमित बदलाव पाए गए, लेकिन इन विचलनों के बढ़ने पर रंध्रता या धँसाव देखा गया। परीक्षण की गई सीमा बताए बिना ऐसे जोड़ को “गैप-सहनशील” कहना उस शर्त को छिपा देगा जिसके कारण यह दावा सही है।
निरंतर सील प्रदान करने के लिए बनाए गए सीम जोड़ में एक अतिरिक्त आवश्यकता होती है: केवल स्थानीय फ्यूज़न पर्याप्त नहीं है। पूरी वेल्डिंग पथ पर प्रक्रिया स्थिर रहनी चाहिए, जिसमें आरंभ, विराम, कोने, मोटाई के बदलाव और वे क्षेत्र शामिल हैं जहाँ फिक्स्चर असेंबली को अलग ढंग से थामता है। वेल्ड का शेष भाग ठोस होने पर भी एक अकेला छूटा हुआ खंड सीलिंग के कार्य को विफल कर सकता है।
इसलिए जोड़ का चयन मशीन चुनने की प्रक्रिया शुरू होने से पहले ही प्रक्रिया-संबंधी जोखिम कम कर सकता है। जहाँ उत्पाद का डिज़ाइन अभी भी लचीला हो, वहाँ ओवरलैप बढ़ाना, किनारों की तैयारी सुधारना, लोकेटिंग फीचर जोड़ना, वेल्ड की स्थिति बदलना या सीम को विकृति-प्रवण क्षेत्र से दूर ले जाना, अधिक शक्ति वाला स्रोत खरीदने की तुलना में उत्पादन के लिए अधिक मार्जिन प्रदान कर सकता है।
पतली फ़ॉइल में ऊर्जा को अवशोषित और पुनर्वितरित करने के लिए बहुत कम सामग्री होती है। गति में थोड़ी कमी, फ़ोकस में स्थानीय बदलाव या किनारे का गैप उस क्षेत्र में पहुँचने वाली ऊर्जा को इतना बढ़ा सकता है कि वहाँ छेद बन जाए। वही पैरामीटर समायोजन जो एक बिंदु पर फ्यूज़न सुनिश्चित करता है, दूसरे बिंदु पर आर-पार छेद पैदा कर सकता है।
इसलिए पतली सामग्री की योग्यता-जाँच में न्यूनतम और अधिकतम मोटाई, बिना सहारे वाले विस्तार, किनारों की स्थिति, पुर्जों का संपर्क, फिक्स्चर के माध्यम से ऊष्मा का अपव्यय और पास-पास बार-बार किए गए वेल्ड के प्रभावों की जाँच होनी चाहिए। पल्स्ड संचालन, बड़ा प्रभावी स्पॉट, बीम ऑसिलेशन, अधिक यात्रा गति या कंडक्शन-मोड वेल्डिंग से नियंत्रण बढ़ सकता है, लेकिन प्रत्येक विकल्प पैठ और चक्र समय को बदलता है। यदि इंटरफ़ेस बिना फ्यूज़न के रह जाए, तो छेद बनने से रोकना सफल समझौता नहीं है।
संरचनात्मक सेक्शन इस समस्या के एक हिस्से को उलट देते हैं। आवश्यक गहराई तक पहुँचने के लिए उन्हें ऊर्जा चाहिए, जिससे निरंतर कीहोल संचालन या एकाधिक पास की संभावना बढ़ जाती है। पर्याप्त सतही चौड़ाई देने वाले पैरामीटर सेट में भी रूट फ्यूज़न की कमी हो सकती है, जबकि रूट तक पहुँचने वाला सेट जोड़ की स्थिति बदलने पर अत्यधिक धँसाव, रंध्रता या विकृति पैदा कर सकता है।
मोटाई में बदलाव विशेष रूप से स्थिति को स्पष्ट करते हैं। जब बीम किसी पतले क्षेत्र से अधिक मोटे क्षेत्र में जाता है, तो स्थिर शक्ति और गति प्रक्रिया को अत्यधिक गर्म होने से अपर्याप्त पैठ की ओर ले जा सकती है। मशीन को प्रोग्राम किए गए पैरामीटर बदलाव, अनुकूली नियंत्रण, अलग बीम पथ या जोड़ के पुनःडिज़ाइन की आवश्यकता हो सकती है। निर्णायक प्रश्न यह नहीं है कि स्रोत अलग से सबसे मोटे सेक्शन में पैठ बना सकता है या नहीं, बल्कि यह है कि क्या पूरी प्रणाली अपनी मान्यीकृत प्रक्रिया-विंडो से बाहर निकले बिना सेक्शन की हर स्थिति को पार कर सकती है।
मान लें कि किसी बट जॉइंट के किनारे आपस में छूने पर वह स्थिर रहता है, लेकिन फॉर्म किए गए पार्ट्स के फिक्स्चर से दूर स्प्रिंग-बैक करने के कारण वह समय-समय पर खुल जाता है। पावर बढ़ाने से ऊष्मा तो बढ़ती है, लेकिन खुली जगह को भरने के लिए आवश्यक धातु नहीं जुड़ती। इसके बजाय, इससे कीहोल बड़ा हो सकता है, किनारे पिघलकर पीछे हट सकते हैं और गैप अधिक चौड़ा हो सकता है।
वॉबल हेड फोकस किए गए स्पॉट को सीम के आर-पार एक नियंत्रित पैटर्न में चलाता है। इससे बनने वाला अधिक चौड़ा प्रभावी इंटरैक्शन क्षेत्र सीम की स्थिति संबंधी कुछ त्रुटि को समायोजित कर सकता है, मेल्ट-पूल के प्रवाह को बदल सकता है और जॉइंट के दोनों ओर ऊर्जा वितरित कर सकता है। यह उपयोगी प्रक्रिया-विंडो को बढ़ा सकता है, लेकिन साथ ही पैठ, बीड की चौड़ाई, ट्रैवल-स्पीड की सीमाओं और ऊष्मा इनपुट को भी बदलता है। इसका मूल्यांकन सबसे प्रतिकूल क्वालिफाइड गैप और ऑफसेट पर माप के आधार पर किया जाना चाहिए, केवल ऑसिलेशन सेटिंग की मौजूदगी से इसका अनुमान नहीं लगाया जाना चाहिए।
जहाँ जॉइंट स्वयं लगातार पर्याप्त सामग्री उपलब्ध नहीं करा सकता, वहाँ फिलर वायर सामग्री की पूर्ति करता है। यह बड़े गैप को पाटने, बीड को आकार देने और वेल्ड की संरचना समायोजित करने में मदद कर सकता है, लेकिन इसके साथ वायर की पोजिशनिंग, फीड स्पीड, कॉन्टैक्ट अलाइनमेंट, उपभोग्य सामग्री और विफलता के कुछ अतिरिक्त तरीके भी जुड़ जाते हैं। EN AW 5083 पर किए गए प्रयोगों में बीम ऑसिलेशन और फिलर वायर का उपयोग विशेष रूप से उन गैप स्थितियों में वेल्डिंग को स्थिर करने के लिए किया गया, जो अन्यथा कीहोल के अलग होने का कारण बन सकती थीं। निष्कर्ष स्पष्ट है: जब फिट-अप ऑटोजेनस प्रक्रिया-विंडो से बाहर हो जाता है, तो अधिक सोर्स पावर सुधार का उपाय नहीं होती।
ऑप्टिकल या उपभोग्य सामग्री संबंधी जटिलता जोड़ने से पहले फिक्स्चरिंग की जाँच की जानी चाहिए। बेहतर लोकेटिंग सतहें, क्लैम्प का उचित स्थान, सीम के पास सपोर्ट, नियंत्रित क्लैम्प बल और पार्ट के स्प्रिंग-बैक में कमी, कम परिचालन लागत पर लगातार संपर्क बहाल कर सकते हैं। फिर भी फिक्स्चर को ऑप्टिकल पहुँच बनाए रखनी चाहिए और विकृति से बचना चाहिए, इसलिए उसके प्रदर्शन का मापन उत्पादन लोडिंग के दौरान किया जाना चाहिए, न कि उसकी बिना लोड वाली ज्यामिति के आधार पर आकलन।
इनमें से कोई भी उपाय भिन्नता को अप्रासंगिक नहीं बनाता। वॉबल बीम के इंटरैक्शन क्षेत्र को बढ़ाता है, फिलर लापता सामग्री की पूर्ति करता है और फिक्स्चरिंग जॉइंट को नियंत्रित रखती है; प्रत्येक उपाय एक अलग भौतिक कारण को संबोधित करता है। खरीद विनिर्देश में यह बताया जाना चाहिए कि किस भिन्नता को सुधारा जा रहा है, उसकी अनुमत सीमा क्या है और दोनों सीमा-बिंदुओं पर सत्यापित स्वीकृति परिणाम क्या है।
यही विनिर्देश ऑटोमेशन की सीमा बन जाता है। कोई रोबोट, स्कैनर या लीनियर सिस्टम बीम पथ को दोहरा सकता है और खिसकी हुई सीम को ट्रैक भी कर सकता है, लेकिन वह अलग हो चुकी शीटों के बीच संपर्क नहीं बना सकता या ऐसे जॉइंट को पुनः स्वीकार्य नहीं बना सकता जो सिद्ध गैप-ब्रिजिंग सीमा से बाहर जा चुका हो। ऑटोमेशन तभी मूल्य जोड़ना शुरू करता है, जब प्रक्रिया दोहराए जाने योग्य जॉइंट की स्थिति को परिभाषित कर चुकी हो।
रोबोट उसी प्रोग्राम किए गए पथ को दोहरा सकता है, भले ही सीम किसी दूसरी जगह पहुँचे। यदि पार्ट की स्थिति, स्प्रिंग-बैक, किनारे की स्थिति या फिक्स्चर लोडिंग जॉइंट को उसके क्वालिफाइड ऑफसेट से बाहर खिसका देती है, तो रोबोट की उत्कृष्ट दोहराव-क्षमता केवल विफलता को लगातार एक जैसा बना देती है। इसलिए खरीदार को केवल मोशन विनिर्देश से अधिक की आवश्यकता होती है: ऑटोमेशन स्वीकृति परीक्षण से यह सिद्ध होना चाहिए कि उत्पादन का प्रतिनिधित्व करने वाले पार्ट्स क्वालिफाइड गैप, ऑफसेट, मोटाई, फोकस और सीम-स्थिति की सीमाओं के भीतर बने रहते हैं।
इस प्रमाण में पूरा चक्र शामिल होना चाहिए। सबसे प्रतिकूल स्वीकार्य पार्ट को लोड करें, उत्पादन टूलिंग का उपयोग करके उसकी स्थिति निर्धारित करें और उसे क्लैम्प करें, सीम को खोजें या उसके पास पहुँचें, वेल्ड निष्पादित करें, असेंबली को अनलोड करें और निर्धारित निरीक्षण विधि लागू करें। इस परीक्षण को उन पार्ट बैचों, ऑपरेटरों, फिक्स्चरों, अभिविन्यासों और चेंजओवरों में दोहराएँ जो उत्पादन में मौजूद होंगे। ऑटोमेशन तब अपनी उपयोगिता सिद्ध करता है, जब यह भिन्नता या श्रम के किसी मापे गए स्रोत को कम करता है, न कि केवल तब जब वेल्डिंग हेड अधिक तेज़ी से चलता है।
चार पुर्जों पर विचार करें: एक बड़ा मरम्मत किया हुआ एनक्लोज़र, जिसे किसी स्थिर स्टेशन तक नहीं लाया जा सकता; दो छोटी सीधी सीम वाली एक छोटी असेंबली; लंबे और दोहराव योग्य पथ वाला एक सपाट पैनल; और कई सतहों पर सीम वाला एक त्रि-आयामी घटक। इन पुर्जों के लिए समान लेज़र शक्ति की आवश्यकता हो सकती है, फिर भी इनके लिए अलग-अलग मशीन प्रारूप चाहिए, क्योंकि इनकी विविधता और हैंडलिंग से जुड़ी समस्याएँ अलग-अलग स्थानों पर उत्पन्न होती हैं।
हैंडहेल्ड सिस्टम में सीम का अनुसरण, एप्रोच-एंगल का समायोजन और एक पुर्जे से दूसरे पुर्जे के बीच सुधार ऑपरेटर के हाथों में होता है। यह लचीलापन बड़े, कम मात्रा वाले, फिक्स्चर में लगाना कठिन, या बार-बार बदलने वाले काम के लिए उपयुक्त है। साथ ही, यह ऑपरेटर की पहुँच, मुद्रा, प्रशिक्षण, गति की निरंतरता और कार्यक्षेत्र के सुरक्षित नियंत्रण को प्रक्रिया-क्षमता का हिस्सा बना देता है। सही प्रश्न यह नहीं है कि क्या कोई अनुभवी ऑपरेटर स्वीकार्य नमूना तैयार कर सकता है, बल्कि यह है कि क्या अपेक्षित ऑपरेटर समूह निर्धारित गति, कोण, फोकस और सीम-स्थिति की योग्य सीमा के भीतर लगातार काम कर सकता है।
बेंचटॉप सिस्टम अधिक नियंत्रण टूलिंग को सौंपता है। यह तब अच्छी तरह काम करता है, जब पुर्जे इतने छोटे हों कि उन्हें दोहराव योग्य डेटम के सापेक्ष स्थापित किया जा सके और आवश्यक गति को एक स्थिर हेड, रोटरी स्टेज या सीमित संख्या में अक्षों द्वारा संभाला जा सके। इसकी आर्थिक उपयोगिता अक्सर अधिकतम ट्रैवल गति के बजाय तेज़ लोडिंग और सरल प्रोग्रामिंग से आती है। खराब पहुँच या जटिल पुनः-अभिविन्यास इस लाभ को समाप्त कर सकता है।
गैन्ट्री सिस्टम तब सबसे प्रभावी होते हैं, जब सीम किसी पूर्वानुमेय कार्य-तल या आयतन में स्थित हों। उनकी सीमित कार्तीय गति प्रोग्रामिंग, गार्डिंग, केबल प्रबंधन और पथ सत्यापन को अपेक्षाकृत सीधा बना सकती है। जब जटिल सतहों के चारों ओर हेड का अभिविन्यास लगातार बदलना पड़े, या जब फिक्स्चर को बीम के सामने कई सतहें प्रस्तुत करनी हों, तब गैन्ट्री उपयुक्त विकल्प नहीं रहती।
रोबोटिक सिस्टम पहुँच और अभिविन्यास की अधिक स्वतंत्रता प्रदान करते हैं, लेकिन स्वतंत्रता की प्रत्येक अतिरिक्त डिग्री से कैलिब्रेशन, टक्कर-मुक्त पथों, केबल रूटिंग, फिक्स्चर तक पहुँच और प्रोग्रामिंग पर निर्भरता बढ़ती है। वे तब उचित होते हैं, जब पुर्जे की ज्यामिति को वास्तव में इन क्षमताओं की आवश्यकता हो या जब एक ही सेल को कई वेल्ड पथों और पुर्जों के विभिन्न रूपों पर काम करना हो। स्थिर सीधी सीम के लिए रोबोटिक लचीलापन खरीदने से एकीकरण का बोझ बढ़ता है, जबकि प्रक्रिया-क्षमता बढ़ना आवश्यक नहीं है।
इसलिए मशीन का प्रारूप वहाँ के अनुसार होना चाहिए, जहाँ विविधता मौजूद है। हैंडहेल्ड उपकरण ऑपरेटर को उसके अनुसार प्रतिक्रिया करने देते हैं। बेंचटॉप और गैन्ट्री सिस्टम नियंत्रित प्रस्तुतीकरण और गति के माध्यम से उसे दबाते हैं। रोबोटिक सिस्टम जटिल ज्यामिति को संभालते हैं, बशर्ते सेंसिंग, कैलिब्रेशन और टूलिंग रोबोट को बताएँ कि वास्तविक जोड़ कहाँ है।
मान लें कि एक उत्पादन चक्र में वेल्डिंग के लिए 12 सेकंड, पुर्जों को लोड और संरेखित करने के लिए 45 सेकंड, तथा अनलोडिंग और निरीक्षण के लिए 30 सेकंड लगते हैं। वेल्डिंग गति को घटाकर 6 सेकंड करने से 87 सेकंड के चक्र में केवल 6 सेकंड की बचत होती है। जब तक संरेखण और निरीक्षण में कोई बदलाव नहीं होता, तब तक अधिक तेज़ स्वचालित पथ उत्पादन में कोई महत्वपूर्ण परिवर्तन नहीं लाता।
उत्पादन मात्रा तभी मायने रखती है, जब खरीदार यह पहचान ले कि क्षमता को कौन-सा कारक सीमित कर रहा है। यदि वेल्डिंग चक्र का अधिकांश समय लेती है और पथ स्थिर है, तो स्वचालित गति सार्थक क्षमता उपलब्ध करा सकती है। यदि ऑपरेटर अपना अधिकांश समय पुर्जों को छाँटने, फिट-अप सुधारने, असेंबलियों को दोबारा क्लैम्प करने या निरीक्षण परिणामों की व्याख्या करने में बिताते हैं, तो वेल्डिंग स्वचालन समस्या के सबसे छोटे हिस्से पर ही काम करता है।
उत्पाद मिश्रण गणना को फिर से उलट सकता है। कई प्रकारों में विभाजित बड़ी वार्षिक मात्रा के लिए बार-बार फिक्स्चर बदलने, रेसिपी चुनने, पथ सिखाने, प्रथम पुर्जे की स्वीकृति और सामग्री हैंडलिंग में समायोजन की आवश्यकता हो सकती है। एक स्थिर ज्यामिति और विश्वसनीय आगत पुर्जों वाले कम मात्रा के उत्पाद को स्वचालित करना अधिक आसान और कम खर्चीला हो सकता है।
इसलिए व्यावसायिक औचित्य में संपूर्ण उत्पादन चक्र और अपेक्षित उत्पाद मिश्रण को शामिल करना चाहिए। लोडिंग, अवस्थापन, क्लैम्पिंग, सीम का पता लगाने, वेल्डिंग, अनलोडिंग, निरीक्षण, पुनःकार्य, उपभोज्य सामग्री के प्रतिस्थापन, सफाई, अंशांकन और बदलाव में लगने वाले समय को दर्ज करें। फिर यह पहचानें कि प्रस्तावित स्वचालन इनमें से किन तत्वों को वास्तव में समाप्त या कम करेगा। वार्षिक मात्रा एक गुणक है, अपने आप में औचित्य नहीं।
गलत स्थान पर सेल में प्रवेश करने वाले जोड़ को अधिक लेज़र शक्ति की आवश्यकता नहीं होती। उसे बेहतर ढंग से प्रस्तुत करने की आवश्यकता होती है। बीम के सही स्थान पर होने पर शक्ति बढ़ाने से पैठ बढ़ सकती है, लेकिन यह बीम को विस्थापित इंटरफ़ेस पर विश्वसनीय रूप से नहीं ले जा सकती या असंगत क्लैम्पिंग के कारण बने अंतराल को बंद नहीं कर सकती।
लोडिंग संबंधी विशेषताएँ नियंत्रण सॉफ़्टवेयर द्वारा त्रुटि का पता लगाए जाने से पहले ही उसे रोक सकती हैं। हार्ड स्टॉप स्थिति निर्धारित करते हैं, पिन अभिविन्यास नियंत्रित करते हैं, सपोर्ट झुकाव सीमित करते हैं और क्लैम्प सीम के पास संपर्क बनाए रखते हैं। पोका-योके विशेषताएँ—अर्थात ऐसी विशेषताएँ जो गलत लोडिंग को कठिन या असंभव बना देती हैं—उलटी या अधूरी असेंबलियों को समाप्त कर सकती हैं। ये बदलाव प्रायः बाद के प्रत्येक चरण में सुधार करते हैं, क्योंकि बीम पथ, फ़ोकस की स्थिति और निरीक्षण क्षेत्र एक साथ अधिक पूर्वानुमेय हो जाते हैं।
फिक्स्चर केवल नाममात्र आयामों के आधार पर निर्दिष्ट नहीं किए जाने चाहिए। सत्यापन में घिसी हुई अवस्थापन सतहें, यथार्थपरक मलबा, क्लैम्प बल में भिन्नता, तापीय विस्तार, अलग-अलग ऑपरेटर और स्वीकार्य पुर्जा सहनशीलताओं की चरम सीमाएँ शामिल होनी चाहिए। जो फिक्स्चर एक उत्कृष्ट योग्यता नमूना तैयार करता है, लेकिन बार-बार लोडिंग के बाद अस्थिर हो जाता है, उसने उत्पादन प्रक्रिया की विश्वसनीयता स्थापित नहीं की है।
बेहतर फिक्स्चरिंग हमेशा सर्वोच्च मूल्य वाला समाधान नहीं होती। जब जोड़ वक्राकार पथ का अनुसरण करता हो, पुर्जों को किफ़ायती ढंग से नियंत्रित न किया जा सके, या कई वैरिएंट एक ही सेल साझा करते हों, तब सीम ट्रैकिंग सटीक फिक्स्चरों के पूरे समूह की तुलना में कम लागत पर भिन्नता को सहन कर सकती है। अंतर भौतिक है: फिक्स्चर गति को रोकते या सीमित करते हैं, जबकि संवेदन वास्तव में आए जोड़ को मापता है। खरीदार को भिन्नता को उसके स्रोत पर कम करने की लागत की तुलना वेल्डिंग के दौरान उसका पता लगाने और उसे ठीक करने की लागत से करनी चाहिए।
यूनिवर्सिटी ऑफ़ ट्वेंटे की 2025 की एक सीम-ट्रैकिंग परियोजना में 100 माइक्रोमीटर की लेज़र-वेल्डिंग आवश्यकता के संदर्भ में लगभग ±70 माइक्रोमीटर की अंशांकन सटीकता दर्ज की गई। महत्त्व केवल इस संख्या का नहीं है। यह दर्शाता है कि स्वचालित सेल को संवेदन सटीकता को योग्य वेल्ड प्रक्रिया की वास्तविक स्थितिगत सहनशीलता से जोड़ना चाहिए। कोई ट्रैकर तकनीकी रूप से उन्नत होने के बावजूद अनुपयुक्त हो सकता है, यदि उसकी कुल त्रुटि शेष प्रक्रिया मार्जिन से अधिक हो।
सीम ट्रैकिंग पहले जोड़ का पता लगाती है या उसके विस्थापन को मापती है। फ़ीड-फ़ॉरवर्ड नियंत्रण सीम के आगामी खंड को मापता है और बीम के वहाँ पहुँचने से पहले नियोजित पथ को ठीक करता है। क्लोज़्ड-लूप नियंत्रण मापी गई सीम स्थिति की निर्देशित स्थिति से लगातार तुलना करता है और प्रक्रिया चलते समय गति को समायोजित करता है। विज़न जोड़ के प्रकार को वर्गीकृत करने, चौड़ाई या असंरेखण को मापने और पैरामीटर चयन में सहायता करने का काम भी कर सकता है, लेकिन प्रत्येक अतिरिक्त कार्य अंशांकन, छवि गुणवत्ता, प्रसंस्करण समय और समन्वित मशीन नियंत्रण पर निर्भरता बढ़ाता है।
सबसे ठोस आर्थिक औचित्य वेल्डिंग की अधिक गति के बजाय सेटअप में कमी हो सकता है। अनुकूली त्रि-आयामी सीम ट्रैकिंग के साथ रिमोट लेज़र वेल्डिंग के 2019 के एक अध्ययन में चलते-चलते वेल्डिंग के दौरान 0.05 मिलीमीटर से कम अवस्थापन सटीकता और टीचिंग समय में दस गुना से अधिक कमी दर्ज की गई, क्योंकि ऑपरेटरों को केवल सीम का एक मोटा पथ प्रदान करना होता था। अधिक उत्पाद-मिश्रण वाले संचालन में प्रत्येक बदलाव पर विस्तृत पथ टीचिंग को समाप्त करना, पहले से ही कम समय वाले वेल्ड से कुछ समय घटाने की तुलना में अधिक मूल्यवान हो सकता है।
ज्यामिति सेंसिंग की संरचना भी निर्धारित करती है। घुमावदार पथ, बंद जोड़, परावर्तक सतहें, बदलते जोड़-प्रकार और सीमित दृश्य कोणों के कारण स्थिर कैमरे या पारंपरिक ट्रैकर के बजाय वेल्डिंग हेड के पास एकीकृत सेंसर की आवश्यकता हो सकती है। स्वीकृति परीक्षण में सतह की वास्तविक स्थिति, प्रकाश व्यवस्था, प्लूम, छींटे, आरंभ और समाप्ति की विशेषताएँ, कोने, टैक वेल्ड और सबसे तेज़ योग्य गति शामिल होनी चाहिए। स्वच्छ प्रयोगशाला किनारे उत्पादन में ट्रैकिंग की क्षमता सिद्ध नहीं करते।
निगरानी को किसी नियंत्रण निर्णय से भी जोड़ा जाना चाहिए। सीम खोने, शक्ति में बदलाव या प्रक्रिया की असामान्य प्रतिक्रिया का संकेत देने वाला सिग्नल तब तक बहुत उपयोगी नहीं है, जब तक सेल रुकता नहीं, पुर्जे को चिह्नित नहीं करता, किसी अनुमत पैरामीटर को समायोजित नहीं करता या असेंबली को निरीक्षण के लिए नहीं भेजता। केवल सीम की स्थिति की निगरानी से पैठ या फ्यूजन सिद्ध नहीं होता। खरीद विनिर्देश में यह बताया जाना चाहिए कि क्या मापा जाता है, आवश्यक सटीकता और प्रतिक्रिया समय क्या हैं, सुधार की सीमाएँ क्या हैं, खराबी की स्थिति में क्या कार्रवाई होगी, कौन-सा प्रक्रिया डेटा सुरक्षित रखा जाएगा और यह पुष्टि करने के लिए कौन-से विनाशकारी या अविनाशकारी परीक्षण किए जाएँगे कि निगरानी का परिणाम वेल्ड की स्वीकार्यता का पूर्वानुमान लगाता है।
एक स्वचालित हेड अपना पथ पूरा करने के बाद किसी ऑपरेटर की प्रतीक्षा कर सकता है, ताकि वह फँसे हुए पुर्जे को निकाले, लोकेटिंग सतह साफ करे, संरेखण की समस्या हल करे या अस्पष्ट वेल्ड बीड का निरीक्षण करे। इस प्रतीक्षा के दौरान उसकी नाममात्र यात्रा गति का कोई आर्थिक मूल्य नहीं होता। उत्पादन दर शृंखला के सबसे धीमे, बार-बार होने वाले तत्व से निर्धारित होती है।
संरेखण पर विशेष ध्यान देना आवश्यक है, क्योंकि योग्यता परीक्षण के दौरान मैनुअल सुधार आने वाले पुर्जों की अस्थिर स्थितियों को छिपा सकता है। कोई अनुभवी तकनीशियन पुर्जों को हल्के प्रहार से सही स्थान पर ला सकता है, अनुभव के आधार पर क्लैंप समायोजित कर सकता है या लोड करने से पहले स्पष्ट रूप से विकृत घटकों को अस्वीकार कर सकता है। यदि उत्पादन श्रम योजना कम अनुभवी ऑपरेटर या बिना निगरानी के लोडिंग को मानकर चलती है, तो ये अनौपचारिक सुधार समाप्त हो जाते हैं। स्वचालन उस भिन्नता को उजागर कर देता है जिसे कुशल मैनुअल कार्य पहले समाहित कर लेता था।
हैंडलिंग भी इसी तरह की सीमा लगा सकती है। भारी, लचीली, गर्म, धारदार या आसानी से निशान पड़ने वाली असेंबलियों के लिए लिफ्ट, ठंडा होने का समय, सुरक्षात्मक विभाजक या समन्वित लोडिंग उपकरण आवश्यक हो सकते हैं। इसके बाद निरीक्षण बाधा बन सकता है, यदि हर वेल्ड की अब भी मैनुअल व्याख्या करनी पड़े या स्वचालित अलार्म बार-बार गलत संकेत दें। केवल बीम की गति को स्वचालित करने से श्रम समाप्त होने के बजाय प्रक्रिया के अगले चरण में जा सकता है।
इसलिए खरीद विनिर्देश में संपूर्ण परिचालन अवस्था का वर्णन होना चाहिए: स्वीकार्य आने वाले पुर्जे, लोडिंग विधि, फिक्स्चर और डेटम रणनीति, सीम का स्थान निर्धारित करने की विधि, वेल्ड प्रोग्राम, खराबी से उबरने की प्रक्रिया, अनलोडिंग विधि, निरीक्षण संबंधी निर्णय, बदलाव की प्रक्रिया, स्टाफिंग और लक्षित चक्र समय। स्वीकृति परीक्षण इन सभी तत्वों के साथ करें और वेल्ड गुणवत्ता तथा निरंतर रूप से पूर्ण किए गए पुर्जों की दर—दोनों की रिपोर्ट दें।
यह सीमा निर्धारित हो जाने के बाद मशीन की दिखाई देने वाली कीमत निर्णायक आँकड़ा नहीं रह जाती। फिक्स्चर, सेंसर, सुरक्षा घेरा, निष्कर्षण, हैंडलिंग उपकरण, प्रोग्रामिंग, कैलिब्रेशन, निरीक्षण, प्रशिक्षण और सहायता यह निर्धारित करते हैं कि स्वचालित प्रणाली आवश्यक दर पर स्वीकार्य पुर्जे तैयार कर सकती है या नहीं। इसलिए अगली तुलना खरीद कोटेशन के बजाय स्थापित लागत के आधार पर होनी चाहिए।
लगभग $140,000 से $153,000 की उद्धृत कीमत वाला एक बेस हैंडहेल्ड लेज़र वेल्डर, फैक्टरी सुरक्षा पैकेज, सत्यापन और प्रशिक्षण जोड़े जाने के बाद 2026 के एक मूल्य-विवरण में लगभग $171,000 से $191,000 तक पहुँच गया। माल ढुलाई, कर और साइट की तैयारी अब भी इस कुल राशि में शामिल नहीं थे। मशीन अधिक शक्तिशाली या तेज़ नहीं हुई थी; वह केवल उत्पादन परिवेश में प्रवेश के लिए तैयार हुई थी।
यह अंतर चुनी गई संक्षिप्त सूची की रैंकिंग उलट सकता है। कम कीमत वाली खुली प्रणाली के लिए व्यापक सुरक्षा घेरा, पहुँच नियंत्रण, वेंटिलेशन, सुविधा में संशोधन, सुरक्षा प्रशासन और कमीशनिंग की आवश्यकता हो सकती है, जबकि अधिक महँगा बंद वर्कस्टेशन इस बोझ के बड़े हिस्से की इंजीनियरिंग पहले से किए हुए आ सकता है। खरीद मूल्य उपकरणों की तुलना करता है। स्थापित लागत कार्यरत उत्पादन प्रणालियों की तुलना करती है।
कोटेशन इस पूरी शृंखला की केवल एक कड़ी है।
एक उपयोगी तुलना की शुरुआत समान लागत-सीमा से होती है:
स्थापित प्रणाली की लागत = मशीन + सुरक्षा प्रणाली + साइट का काम + उपयोगिताएँ + टूलिंग + एकीकरण + सत्यापन + प्रशिक्षण + प्रारंभिक उत्पादन व्यवधान।
स्वामित्व की कुल लागत इस सीमा को विस्तारित करते हुए नियोजित सेवा अवधि के दौरान गैस, बिजली, शीतलन, फिल्ट्रेशन, ऑप्टिक्स, निवारक रखरखाव, मरम्मत, प्रोग्रामिंग, चेंजओवर, सहायता और डाउनटाइम को भी शामिल करती है। प्रत्येक आपूर्तिकर्ता को इसी समान सीमा के आधार पर मूल्य निर्धारित करना चाहिए। अन्यथा, स्पष्ट रूप से विजेता दिखने वाले आपूर्तिकर्ता ने संभवतः अपने कोटेशन से अधिक आवश्यकताओं को बाहर रखा हो।
क्लास 1 संलग्न वर्कस्टेशन इंजीनियर किए गए आवरण और इंटरलॉकयुक्त प्रवेश के माध्यम से सामान्य संचालन के दौरान लेज़र के खतरनाक संपर्क को रोकता है। क्लास 4 खुली प्रणाली संयंत्र के सामने नियंत्रण की एक अलग समस्या उत्पन्न करती है: खरीदार को प्रक्रिया के चारों ओर एक नियंत्रित लेज़र क्षेत्र स्थापित करना और बनाए रखना होता है।
यह अंतर मशीन के फ्रेम से आगे तक जाता है। खुले इंस्टॉलेशन के लिए अवरोध या कमरे का आवरण, इंटरलॉकयुक्त दरवाज़े, चेतावनी प्रणालियाँ, नियंत्रित प्रवेश, सुरक्षात्मक उपकरण, प्रलेखित संचालन प्रक्रियाएँ और परावर्तित ऊर्जा के लिए नियंत्रण आवश्यक हो सकते हैं। परावर्तक वर्कपीस, फिक्स्चर, औज़ार, खिड़कियों और आसपास की सतहों पर विचार करना आवश्यक है, क्योंकि बीम का खतरा इच्छित सीम पर समाप्त नहीं होता।
आवरण की लागत इस बात पर भी निर्भर करती है कि उत्पादन-सामग्री संरक्षित स्थान में कैसे प्रवेश करती है और वहाँ से कैसे निकलती है। सीलबंद कैबिनेट तब तक सरल होती है, जब तक अनुप्रयोग में लंबे पुर्जों, ऊपर से लोडिंग, बार-बार फिक्स्चर बदलने, बाहरी पोज़िशनर या स्वचालित सामग्री हस्तांतरण की आवश्यकता न हो। प्रत्येक खुला हिस्सा, दरवाज़ा, पास-थ्रू, रोबोट इंटरफेस और सेवा-प्रवेश बिंदु सुरक्षा डिज़ाइन का हिस्सा बन जाता है।
पोर्टेबिलिटी इस भार को समाप्त नहीं करती।
हैंडहेल्ड प्रणाली बहुत कम फ़र्श-स्थान घेर सकती है, फिर भी ऑपरेटर इसे जहाँ भी ले जाए, वहाँ इसके कार्यक्षेत्र को नियंत्रित करना आवश्यक है। यदि संयंत्र इस इकाई को विभिन्न विभागों के बीच ले जाना चाहता है, तो प्रत्येक स्थान पर सत्यापित सुरक्षा व्यवस्था, उपयुक्त निष्कर्षण, विद्युत सेवा, वर्कहोल्डिंग और पर्यवेक्षण की आवश्यकता हो सकती है। पहिए रिगिंग की आवश्यकताओं को कम करते हैं; वे अपने आप अनुपालन को पोर्टेबल नहीं बनाते।
इसलिए, जब किसी संलग्न वर्कस्टेशन का आवरण, इंटरलॉक, निष्कर्षण इंटरफेस और प्रलेखित सुरक्षा कार्य संयंत्र के इंजीनियरिंग कार्य की जगह लेते हैं, तो उसका उच्च प्रारंभिक कोटेशन उचित ठहराया जा सकता है। यदि सुविधा में पहले से उपयुक्त नियंत्रित क्षेत्र मौजूद हो या पुर्जे का आकार स्थायी आवरण को अव्यावहारिक बनाता हो, तो खुली प्रणाली का लाभ बना रहता है। सही तुलना आवश्यक संचालन स्थिति प्राप्त करने की लागत की है, न कि उसके भीतर मौजूद लेज़र की कीमत की।
परिचालन लागत की गणना केवल प्रति मशीन-घंटे के आधार पर नहीं, बल्कि प्रति स्वीकृत पुर्जे के आधार पर की जानी चाहिए। तेज़ वेल्डर की लागत फिर भी अधिक हो सकती है, यदि वह अधिक गैस की खपत करता है, उसे ऑप्टिकल सफाई की बार-बार आवश्यकता पड़ती है, वह निष्कर्षण की अधिक मांग पैदा करता है, या ऐसे दोष उत्पन्न करता है जिनके कारण निरीक्षण और पुनःकार्य की क्षमता खर्च होती है।
सबसे पहले बार-बार लगने वाले भौतिक इनपुट शामिल करें: शील्डिंग और प्रोसेस गैस, बिजली, शीतलन, निष्कर्षण फ़िल्टर, सुरक्षात्मक विंडो, नोज़ल, जहाँ फिलर का उपयोग होता है वहाँ वायर, सफाई सामग्री और प्रतिस्थापन टूलिंग। इसके बाद निर्धारित सर्विस, कैलिब्रेशन, सॉफ़्टवेयर सहायता, स्पेयर पार्ट्स और रखरखाव के लिए आवश्यक श्रम जोड़ें। आपूर्तिकर्ता के अनुमानों में माने गए ड्यूटी साइकल, सामग्री, जॉइंट, पैरामीटर सेट, परिवेशी परिस्थितियाँ और रखरखाव अंतराल स्पष्ट होने चाहिए।
एक संक्षिप्त सूत्र तुलना को व्यवस्थित रखता है:
प्रति स्वीकृत पुर्जे की परिचालन लागत = आवर्ती उत्पादन लागत ÷ उसी अवधि में उत्पादित स्वीकृत पुर्जे।
“स्वीकृत” शब्द महत्वपूर्ण है। स्क्रैप, सेटअप पीस, पैरामीटर परीक्षणों और दोबारा शुरू किए गए बैचों पर खर्च होने वाली उपभोग्य सामग्रियाँ भी अंश में शामिल होती हैं। इसी तरह, वे लागतें भी इसमें शामिल होती हैं जो उस समय आती हैं जब लेज़र उपलब्ध होता है, लेकिन पूरा सेल फ़िल्टर सर्विस, चिलर की मरम्मत, लेंस की सफाई या किसी प्रतिस्थापन पुर्जे की प्रतीक्षा कर रहा होता है।
एक काल्पनिक तुलना पर विचार करें। मशीन A कम बिजली का उपयोग करती है, लेकिन उसकी प्रक्रिया ऑप्टिक्स के पास अधिक संदूषण पैदा करती है, इसलिए उसकी सुरक्षात्मक विंडो को अधिक बार बदलना पड़ता है। मशीन B अधिक बिजली लेती है, लेकिन हस्तक्षेपों के बीच अधिक समय तक चलती है। ऊर्जा की तुलना A के पक्ष में है; लेकिन उपभोग्य सामग्रियों, रखरखाव श्रम और उत्पादन में हुई हानि को शामिल करने पर प्रति स्वीकृत पुर्जे की लागत B के पक्ष में हो सकती है।
अधिक उपयोग की स्थिति में ये आवर्ती लागतें निर्णायक हो सकती हैं। कम उपयोग से संतुलन बदल जाता है: वार्षिक सुरक्षा प्रशासन, सर्विस अनुबंध और शीतलन प्रणाली के रखरखाव जैसे स्थिर खर्च कम पुर्जों में विभाजित होते हैं। इसलिए खरीदार को अपेक्षित उपयोग के आधार पर लागत अनुमान चाहिए, न कि आपूर्तिकर्ता की आदर्श उत्पादन दर के आधार पर।
कोई मशीन तभी उत्पादक बनती है, जब लोग उसका सेटअप कर सकें, उसे चला सकें, खराबियों के बाद उसे फिर से चालू कर सकें, उसके आउटपुट का निरीक्षण कर सकें और उसकी योग्य प्रक्रिया को बनाए रख सकें। इसलिए प्रशिक्षण कमीशनिंग के समय किया जाने वाला एकमुश्त प्रदर्शन नहीं है। इसमें ऑपरेटर को निर्देश देना, प्रोग्रामर का विकास, रखरखाव दक्षता, सुरक्षा संबंधी जिम्मेदारियाँ और प्रशिक्षित कर्मचारियों की अनुपस्थिति या उनके नौकरी छोड़ने पर उन भूमिकाओं को पूरा करने की लागत शामिल है।
उत्पाद मिश्रण के साथ प्रोग्रामिंग लागत बढ़ती है। स्थिर फिक्स्चर में बार-बार बनाए जाने वाले पुर्जे के लिए बहुत कम आवर्ती इंजीनियरिंग की आवश्यकता हो सकती है, जबकि अधिक विविधता वाला सेल पाथ बनाने, पैरामीटर चुनने, टकराव की जाँच करने, सेंसर सेटअप, परीक्षण वेल्ड, निरीक्षण और अनुमोदन में कई घंटे लगा सकता है। ऑफ़लाइन प्रोग्रामिंग से मशीन के उपयोग का समय कम हो सकता है, लेकिन इससे फिक्स्चर सत्यापन या उत्पादन प्रूव-आउट की आवश्यकता समाप्त नहीं होती।
चेंजओवर छोटे-छोटे अंतरालों में इसी आर्थिक वास्तविकता को उजागर करता है। फिक्स्चर हटाने और लगाने होते हैं, संदर्भ बिंदुओं की पुष्टि करनी होती है, प्रोग्राम लोड करने होते हैं, ऑप्टिक्स या नोज़ल की जाँच करनी होती है, पैरामीटर सत्यापित करने होते हैं और सबसे पहले बने पुर्जों का निरीक्षण करना होता है। दस छोटे व्यवधान, रखरखाव के एक स्पष्ट ठहराव की तुलना में अधिक क्षमता खपा सकते हैं, क्योंकि प्रत्येक व्यवधान के बाद पुनः आरंभ करने की पूरी प्रक्रिया पूरी करनी पड़ती है।
डाउनटाइम को किसी सामान्य आकस्मिक प्रावधान में छिपाने के बजाय उसके लिए अलग मद होनी चाहिए। नियोजित रखरखाव, अनियोजित मरम्मत, चेंजओवर, प्रोग्रामिंग, योग्यता-निर्धारण, ऑपरेटर की प्रतीक्षा और अपस्ट्रीम सामग्री की कमी को अलग-अलग रखें। कुछ हानियाँ मशीन से संबंधित होती हैं; अन्य उत्पादन परिवेश से। दोनों ही व्यावसायिक औचित्य को प्रभावित करती हैं, क्योंकि दोनों में से कोई भी स्वीकृत पुर्जों का उत्पादन नहीं करता।
आपूर्तिकर्ता की सबसे मजबूत गारंटी अधिकतम वेल्डिंग गति नहीं, बल्कि स्थिर उत्पादन पर वापस लौटने का एक प्रदर्शित मार्ग है।
एक खुली हैंडहेल्ड प्रणाली तब महँगी हो जाती है, जब उसकी सुवाह्यता के कारण कई नियंत्रित कार्यक्षेत्र, असंगत फिक्स्चर, बार-बार सेटअप सत्यापन या दुर्लभ ऑपरेटर कौशल पर अत्यधिक निर्भरता की आवश्यकता पड़ती है। उसका कम स्वचालन भार केवल तभी लाभदायक है, जब मैनुअल पहुँच और मानवीय अनुकूलनशीलता जितनी समस्याएँ उत्पन्न करती हैं, उससे अधिक का समाधान करती हैं।
एक बंद वर्कस्टेशन तब महँगा हो जाता है, जब बड़ी या विविध असेंबलियों के कारण बहुत बड़े सुरक्षा घेरे, असुविधाजनक लोडिंग, दरवाज़ों को बार-बार खोलना-बंद करना या फिक्स्चर को बार-बार बदलना आवश्यक हो जाता है। संलग्न घेरा खतरे को अच्छी तरह नियंत्रित कर सकता है, लेकिन साथ ही काम को इतना सीमित कर सकता है कि सामग्री का संचालन ही प्रमुख लागत बन जाए।
एक स्थिर स्वचालित प्लेटफ़ॉर्म तब महँगा हो जाता है, जब उत्पाद में भिन्नता के कारण लगातार पुनः प्रोग्रामिंग करनी पड़े या आने वाले जोड़ योग्यता निर्धारण के दौरान स्थापित प्रक्रिया-सीमा से बाहर हों। यदि ऑपरेटरों को सेल रोककर पुर्ज़ों को हाथ से ठीक करना पड़े, तो सटीक गति अस्थिर फिट-अप की आर्थिक रूप से भरपाई नहीं कर सकती।
एक रोबोटिक प्रणाली तब महँगी हो जाती है, जब उसकी पहुँच, संवेदन और लचीलेपन को ऐसे सीमित तथा स्थिर कार्य के लिए खरीदा जाता है जिसे अपेक्षाकृत सरल गति दोहरा सकती है। यह विपरीत स्थिति में भी महँगी हो जाती है: नाममात्र रूप से लचीले रोबोट को वास्तविक जोड़ों तक पहुँचने और उन्हें नियंत्रित करने से पहले अतिरिक्त अक्षों, सीम ट्रैकिंग, पोज़िशनर, सुरक्षित घेरे वाली लोडिंग और विशिष्ट एकीकरण की आवश्यकता पड़ सकती है।
किसी भी मशीन प्रकार का न्यूनतम लागत पर एकाधिकार नहीं है।
किफ़ायती प्रणाली वह है जिसकी छिपी हुई आवश्यकताओं को पहले ही स्पष्ट उपकरण, श्रम, परिचालन और डाउनटाइम संबंधी मान्यताओं में बदल दिया गया हो। जब ये मान्यताएँ स्पष्ट हो जाती हैं, तब खरीद का अंतिम निर्णय अनुप्रयोग के प्रमाण के आधार पर लिया जा सकता है: प्रतिनिधि पुर्ज़े, उत्पादन-दर परीक्षण, स्वीकृति मानदंड, बदलाव के प्रदर्शन, रखरखाव योजनाएँ और पूरी स्थापित श्रृंखला से जुड़ी आपूर्तिकर्ता प्रतिबद्धताएँ।
एक काल्पनिक स्वीकृति परीक्षण पर विचार करें। एक आपूर्तिकर्ता तैयार किए गए परीक्षण नमूनों को प्रभावशाली गति से वेल्ड करता है, जिनकी सतहें साफ़ और पैठ एकसमान होती है। फिर उसी मशीन का उत्पादन वाले पुर्ज़ों पर परीक्षण किया जाता है। फ्लैंज के अंतराल बदलते रहते हैं, परावर्तक सतहें सामान्य संदूषण के साथ आती हैं, फिक्स्चर कुछ सीमों को फोकस के किनारे के पास रखते हैं और प्रत्येक असेंबली को लोड तथा संरेखित करने में ऑपरेटरों को अपेक्षा से अधिक समय लगता है। ब्रोशर में दिया गया प्रदर्शन अब भी सही है, लेकिन वह अब अनुप्रयोग का वर्णन नहीं करता।
खरीद प्रक्रिया को इसी अंतर से नियंत्रित होना चाहिए। कोई लेज़र स्रोत अपने आप स्वीकृत पुर्ज़े नहीं बनाता। स्रोत उपयोग योग्य ऊर्जा उत्पन्न करता है, बीम डिलीवरी उसे जोड़ तक पहुँचाती है, जोड़ एक लक्ष्य प्रस्तुत करता है, स्वचालन पथ को दोहराता है और उत्पादन परिवेश यह निर्धारित करता है कि श्रृंखला स्थिर रहती है या नहीं। इसलिए खरीदारों को प्रतिनिधि परिस्थितियों में पूरी श्रृंखला को सिद्ध करना चाहिए।
परिणाम केवल एक सफल प्रदर्शन से अधिक होना चाहिए। यह एक प्रलेखित प्रक्रिया-सीमा होनी चाहिए: सामग्री, फिट-अप, स्थिति, मापदंडों और परिचालन दशाओं की वह परास, जिसके भीतर प्रणाली परिभाषित गुणवत्ता और चक्र-समय संबंधी आवश्यकताओं को बार-बार पूरा करती है। फिर इन सीमाओं को स्वीकृति मानदंड, प्रशिक्षण आवश्यकताएँ, फिक्स्चर विनिर्देश और आपूर्तिकर्ता गारंटियाँ बनाया जा सकता है।
शुरुआत मशीन की श्रेणी से नहीं, बल्कि पुर्जे के विनिर्देश से करें। सामग्री का ग्रेड, कोटिंग, मोटाई की सीमा, जोड़ का प्रकार, वेल्ड की लंबाई, पहुँच की दिशा, स्वीकार्य विकृति, आवश्यक पैठ, मजबूती की आवश्यकता और दिखाई देने वाली सतह का मानक दर्ज करें। “अच्छी वेल्ड” या “न्यूनतम विकृति” जैसे शब्द किसी परीक्षण या खरीद अनुबंध के लिए पर्याप्त आधार नहीं बन सकते। इनके स्थान पर मापने योग्य सीमाएँ और परस्पर सहमत निरीक्षण विधि निर्धारित करें।
फिट-अप पर विशेष ध्यान देना आवश्यक है, क्योंकि जोड़ में थोड़ा-सा अंतराल भी पर्याप्त शक्ति वाली मशीन को असफल कर सकता है। Amada Weld Tech के 2016 के एक श्वेतपत्र में सामान्य नियम दिया गया है: अंतराल सबसे पतली सामग्री की मोटाई या वेल्ड की पैठ—इनमें से जो भी कम हो—उसके 10% से अधिक नहीं होना चाहिए। इसमें यह भी कहा गया है कि इस सीमा का सत्यापन वास्तविक उत्पादन पुर्जों की वेल्डिंग करके किया जाना चाहिए। यह नियम प्रारंभिक जाँच की सीमा है, आपूर्तिकर्ता की गारंटी नहीं।
इसलिए परीक्षण से पहले उत्पादन में होने वाली भिन्नता को मापना आवश्यक है। खरीदारों को केवल उपलब्ध सर्वोत्तम असेंबली प्रस्तुत करने के बजाय अलग-अलग बैच, औजार, शिफ्ट और आपूर्तिकर्ताओं से आए पुर्जों का निरीक्षण करना चाहिए। अधिकतम और सामान्य अंतराल, किनारों का असंरेखण, कोणीय त्रुटि, सीम-स्थिति की त्रुटि, संदूषण, कोटिंग में भिन्नता और फिक्स्चर की पुनरावृत्तिशीलता दर्ज करें।
इसके बाद तैयार वेल्ड के लिए स्वीकृति सीमाएँ निर्धारित करें। अनुप्रयोग के अनुसार इनमें न्यूनतम पैठ, अधिकतम अंडरकट या सतह का धँसाव, स्वीकार्य सरंध्रता, रिसाव दर, तन्य या पील मजबूती, विकृति, रंग परिवर्तन, स्पैटर और दिखाई देने वाली सीम की एकरूपता शामिल हो सकती हैं। निरीक्षण विधि भी स्पष्ट की जानी चाहिए: अनुप्रस्थ काट, विनाशकारी परीक्षण, रिसाव परीक्षण, आयामी मापन, दृश्य मानक या कोई अन्य सहमत तकनीक।
अपरिभाषित जोड़ के आधार पर किसी मशीन की क्षमता प्रमाणित नहीं की जा सकती। आवक भिन्नता और तैयार वेल्ड की सीमाएँ स्पष्ट होते ही अनुपयुक्त प्रणालियाँ स्वतः ही चयन से बाहर होने लगती हैं।
अधिकांश खरीदार सभी लाभ एक साथ चाहते हैं। अनुप्रयोग में इसकी गुंजाइश शायद ही कभी होती है। अधिक पैठ के लिए उस परिचालन सीमा से अलग सीमा की आवश्यकता हो सकती है जो ऊष्मा निवेश और सतह पर निशानों को न्यूनतम रखती है। उच्च संचरण गति चक्र समय तभी घटा सकती है, जब लोडिंग, क्लैंपिंग, सेंसिंग और गति भी उसी के अनुरूप हों। पोर्टेबिलिटी पहुँच को बेहतर बना सकती है, लेकिन इससे ऑपरेटर के नियंत्रण पर निर्भरता बढ़ सकती है।
कोटेशन माँगने से पहले प्राथमिकताओं का क्रम निर्धारित करें। एक उपयोगी तरीका यह है कि पहले अनिवार्य आवश्यकता, फिर आर्थिक उद्देश्य और अंत में वांछनीय विशेषताएँ निर्धारित की जाएँ। उदाहरण के लिए, किसी सीलबंद असेंबली में रिसाव-रोधकता को अनिवार्य आवश्यकता, कुल चक्र समय को आर्थिक उद्देश्य और सहमत सीमा के भीतर दिखावट की एकरूपता को वांछनीय माना जा सकता है।
यह प्राथमिकता क्रम आपूर्तिकर्ताओं को हल करने के लिए एक वास्तविक इंजीनियरिंग समस्या देता है। यह प्रदर्शन को केवल उस परिणाम के अनुरूप अनुकूलित किए जाने से भी रोकता है जो सबसे अधिक प्रभावशाली दिखाई देता है। यदि पैठ अनिवार्य है, तो आपूर्तिकर्ता को गति के लिए पैठ से समझौता नहीं करना चाहिए और न ही ऐसे चक्र समय पर दिखावट की दृष्टि से आदर्श सीम बनानी चाहिए जो उत्पादन की आवश्यकता पूरी न करे।
प्रत्येक आपूर्तिकर्ता के लिए एक ही साझा अनुप्रयोग विनिर्देश का उपयोग करें। प्रत्येक उम्मीदवार को पुर्जों की समान सीमा, भिन्नता वाले नमूने, स्वीकृति परीक्षण, उत्पादन लक्ष्य, लोडिंग संबंधी मान्यताएँ और ऑपरेटर की सीमाएँ दें। अन्यथा, खरीदार प्रतिस्पर्धी प्रणालियों के बजाय अलग-अलग प्रदर्शनों की तुलना कर रहा होगा।
स्रोत, बीम डिलीवरी और स्वचालन का मूल्यांकन एक ही प्रक्रिया संरचना के रूप में किया जाना चाहिए। किसी स्रोत की शक्ति और तरंगदैर्घ्य उपयुक्त हो सकते हैं, फिर भी यदि उसका बीम आवश्यक कोण पर सीम तक नहीं पहुँच सकता, पूरे पार्ट पर फोकस बनाए नहीं रख सकता, या चक्र के लिए आवश्यक गति का समर्थन नहीं कर सकता, तो वह एक अनुपयुक्त विकल्प हो सकता है।
जॉइंट तक पहुँचने वाले भौतिक मार्ग से शुरुआत करें। कार्य दूरी, पहुँच कोण, फिक्स्चर की रुकावट, फोकस सहनशीलता, केबल रूटिंग, हेड का आकार, टकराव से बचने की खाली जगह और पार्ट की स्थिति बदलने की किसी भी आवश्यकता की पुष्टि करें। फिर निर्धारित करें कि मशीन को सीम का पता लगाकर उसका अनुसरण कितनी निरंतरता से करना चाहिए। स्थिर और सटीक रूप से फिक्स किए गए पार्ट्स के लिए केवल निश्चित प्रोग्राम की गई गति पर्याप्त हो सकती है। परिवर्तनशील जॉइंट्स के लिए विज़न, सीम ट्रैकिंग, ऊँचाई संवेदन, बीम दोलन, फिलर सामग्री या सक्रिय पैरामीटर समायोजन की आवश्यकता हो सकती है।
अतिरिक्त स्रोत शक्ति की तुलना में प्रक्रिया संरचना जॉइंट की सहनशीलता को अधिक बदल सकती है। उदाहरण के लिए, लेज़र विज़न सेंसिंग के साथ संयुक्त हाइब्रिड लेज़र-आर्क वेल्डिंग मापे गए गैप और मिसमैच के आधार पर पैरामीटर समायोजित कर सकती है। यह एक निश्चित पथ का अनुसरण करने वाले लेज़र से भिन्न उत्पादन प्रणाली है। प्रासंगिक तुलना केवल एक लेज़र और दूसरे लेज़र के बीच नहीं, बल्कि निश्चित प्रसंस्करण और सेंसिंग व सुधार के बीच, या ऑटोजेनस वेल्डिंग और फिलर जोड़ने वाली प्रक्रिया के बीच है।
स्वचालन का चयन उस परिवर्तनशीलता के आधार पर किया जाना चाहिए जिसे उसे नियंत्रित करना है। स्थिर फिक्स्चर वाले बार-बार बनाए जाने वाले पार्ट्स के लिए एक निश्चित वर्कस्टेशन उपयुक्त हो सकता है। जब सीम के स्थानों, पार्ट के आकारों या उत्पाद परिवारों के लिए लचीली गति आवश्यक हो, तो रोबोट अपनी लागत को सार्थक कर सकता है। कम मात्रा वाली असेंबलियों में हैंडहेल्ड मशीन उपयुक्त हो सकती है, जहाँ मानवीय पोज़िशनिंग वास्तविक पहुँच समस्याओं को हल करती है। इनमें से कोई भी प्रारूप स्वभावतः श्रेष्ठ नहीं है; जब उसकी नियंत्रण विधि परिवर्तनशीलता के स्रोत से मेल नहीं खाती, तो वह महँगा हो जाता है।
इसलिए शॉर्टलिस्ट में संपूर्ण विन्यासों का विवरण होना चाहिए: स्रोत, ऑप्टिक्स, वेल्डिंग हेड, मोशन प्लेटफ़ॉर्म, फिक्स्चर, सेंसिंग, नियंत्रण, निष्कर्षण, शीतलन, सुरक्षा घेरा और निरीक्षण संबंधी प्रावधान। इस चरण पर अलग-अलग स्रोतों की कीमतों की तुलना करने से उत्पादन श्रृंखला फिर से भ्रामक हिस्सों में बँट जाएगी।
परीक्षण का उद्देश्य प्रस्तावित प्रक्रिया विंडो को चुनौती देना होना चाहिए, न कि केवल यह सिद्ध करना कि मशीन एक स्वीकार्य वेल्ड बना सकती है। ऐसी वास्तविक कंपोनेंट्स उपलब्ध कराएँ जो नाममात्र स्थितियों और उत्पादन परिवर्तनशीलता की विश्वसनीय चरम सीमाओं का प्रतिनिधित्व करती हों। यदि उत्पादन स्थल पर ऐसी स्थितियाँ आती हैं, तो अधिक गैप, किनारों के मिसमैच, सतह की भिन्नता, आयामी विचलन और कठिन सीम स्थानों वाले पार्ट्स शामिल करें।
दोहराव-क्षमता, तापीय विचलन, संदूषण के प्रभाव, लोडिंग में भिन्नता और ऑपरेटर पर निर्भरता को सामने लाने के लिए पर्याप्त संख्या में लगातार असेंबलियाँ बनवाएँ। एक सफल पार्ट केवल संभावना सिद्ध करता है। वह उत्पादन क्षमता सिद्ध नहीं करता।
लिखित परीक्षण प्रोटोकॉल में निम्नलिखित निर्धारित होना चाहिए:
प्रस्तावित उत्पादन विन्यास का परीक्षण करें। प्रयोगशाला फिक्स्चर, विशेषज्ञ ऑपरेटर, अतिरिक्त सेंसिंग प्रणाली या उच्च-श्रेणी के स्रोत का उपयोग करके किया गया आपूर्तिकर्ता का प्रदर्शन तब तक प्रासंगिक नहीं है, जब तक इन तत्वों को कोटेशन में शामिल न किया गया हो। किसी भी अस्थायी परीक्षण सहायक साधन की पहचान की जानी चाहिए और उसे या तो आपूर्ति की जाने वाली प्रणाली में शामिल किया जाना चाहिए या अंतिम स्वीकृति परीक्षण से पहले हटा दिया जाना चाहिए।
सबसे महत्वपूर्ण बात यह है कि सीमाओं का परीक्षण करें। यदि आपूर्तिकर्ता दावा करता है कि प्रक्रिया एक निर्दिष्ट अंतराल को सहन कर सकती है, तो प्रतिनिधि सीम स्थितियों और उत्पादन परिस्थितियों में उस सीमा के निकट वाले पुर्जों को चलाकर देखें। स्वीकृति सावधानीपूर्वक समायोजित किए गए किसी एक परिणाम पर नहीं, बल्कि बार-बार मानदंडों के अनुपालन पर निर्भर होनी चाहिए।
परीक्षण के परिणाम तभी उपयोगी बनते हैं, जब उन्हें उत्तीर्ण या अनुत्तीर्ण होने की आवश्यकताओं में बदला जाए। खरीद विनिर्देश में स्वीकार्य पुर्जा-सीमा, मापने योग्य वेल्ड सीमाएँ, आवश्यक उत्पादन दर, परीक्षण की मात्रा, स्वीकार्य विफलताएँ, निरीक्षण विधि और वे परिस्थितियाँ बताई जानी चाहिए जिनमें परीक्षण किया जाना है।
आपूर्तिकर्ता की प्रतिबद्धताएँ आपूर्ति की गई संपूर्ण प्रणाली से जुड़ी होनी चाहिए। लेज़र आउटपुट शक्ति की गारंटी खरीदार की रक्षा नहीं करती, यदि सेल आवश्यक पैठ हासिल नहीं करता, बहुत अधिक पुर्जों को अस्वीकार करता है या निर्धारित चक्र समय पूरा नहीं कर पाता। इसके बजाय, अनुबंध में यह आवश्यक होना चाहिए कि स्थापित मशीन प्रमाणित परिवर्तन-सीमा के भीतर परिभाषित पुर्जों का उत्पादन करते हुए सहमत गुणवत्ता और उत्पादन क्षमता के मानदंडों को पूरा करे।
चक्र समय में संपूर्ण परिचालन क्रम शामिल होना चाहिए। पुर्जे की लोडिंग, क्लैम्पिंग, सीम की पहचान, सुरक्षा जाँच, वेल्डिंग, पुनःस्थितिकरण, अनलोडिंग, निरीक्षण और नियमित सफाई में लगने वाला समय मापें। दर्ज करें कि ऑपरेटर को कितनी बार हस्तक्षेप करना पड़ता है और प्रत्येक हस्तक्षेप के लिए किस कौशल की आवश्यकता होती है। धीमी हैंडलिंग से घिरी तेज़ वेल्डिंग भी एक धीमी उत्पादन प्रणाली ही है।
ऑपरेटर संबंधी आवश्यकताओं के लिए भी उतने ही ठोस परीक्षण जरूरी हैं। प्रस्तावित प्रशिक्षण के बाद निर्धारित उत्पादन कर्मियों से सेटअप, सामान्य संचालन, बदलाव, खराबी से उबरने, पैरामीटर चयन और नियमित रखरखाव के कार्य करवाएँ। यह दर्ज करें कि किन कार्यों के लिए अब भी आपूर्तिकर्ता के सहयोग या विशेषज्ञ प्रोग्रामिंग की आवश्यकता है। यदि उत्पादन ऐसे विशेषज्ञ पर निर्भर है जिसने विकास परीक्षण में भाग लिया था, तो उस निर्भरता को लागत और जोखिम की गणना में शामिल किया जाना चाहिए।
अंतिम स्वीकृति की शर्तों में प्रदर्शन के साथ-साथ उपचारात्मक उपायों को भी स्पष्ट रूप से बताया जाना चाहिए। यह निर्धारित करें कि प्रणाली के विफल होने पर सुधारात्मक इंजीनियरिंग, अतिरिक्त फिक्स्चर, सॉफ़्टवेयर परिवर्तन, दोबारा परीक्षण, यात्रा और पुनःपरीक्षण का खर्च कौन वहन करेगा। सुधार की समय-सीमा तय करें और यदि मशीन सहमत मानदंडों को पूरा न कर सके, तो खरीदार के विकल्प निर्दिष्ट करें। उपचारात्मक उपायों के बिना स्वीकृति का लक्ष्य केवल एक आकांक्षा है।
इसके बाद अंतिम आर्थिक तुलना में विश्वसनीय इनपुट का उपयोग किया जा सकता है: स्वीकृत पुर्जों की दर, पूर्ण चक्र समय, कार्मिक आवश्यकता, बदलाव का प्रयास, रखरखाव, उपभोग्य सामग्री, निरीक्षण का भार, अपेक्षित स्क्रैप, स्थापित उपयोगिताएँ, सुरक्षा उपाय और सहायता संबंधी आवश्यकताएँ। सर्वोत्तम प्रणाली वह है जो प्रति स्वीकृत पुर्जा न्यूनतम विश्वसनीय लागत पर प्रक्रिया की सीमाओं को पूरा करती है, न कि वह जो सबसे आकर्षक प्रदर्शन प्रस्तुत करती है।
अनुप्रयोग का प्रमाण यह दिखा सकता है कि प्रस्तावित लेज़र प्रणालियों में से कोई भी खरीदने योग्य नहीं है। अप्रत्याशित अंतराल, किनारों की अस्थिर तैयारी, पहुँच से बाहर जोड़, सतह की अनुपयुक्त स्थितियाँ या इतनी कम उत्पादन मात्रा कि पूरी स्थापना उचित न ठहर सके—इनके कारण लेज़र वेल्डिंग फिक्स्चर, तैयारी और एकीकरण की ऐसी समस्या बन सकती है जिसका कोई आर्थिक समाधान न हो।
कभी-कभी अधिक विस्तृत संरचना प्रक्रिया-विंडो को व्यापक बना सकती है। सेंसिंग, फिलर, बीम शेपिंग, एकाधिक बीम या हाइब्रिड लेज़र-आर्क प्रसंस्करण उस परिवर्तनशीलता को नियंत्रित कर सकते हैं जिसे एक बुनियादी लेज़र प्रक्रिया सहन नहीं कर सकती। ये अतिरिक्त व्यवस्थाएँ तभी उचित हैं, जब उनका प्रदर्शित सुधार उनकी लागत, जटिलता, रखरखाव और प्रोग्रामिंग के भार से अधिक हो।
जब प्रत्येक लेज़र प्रस्ताव के लिए पुर्जों की असाधारण छँटाई, फिक्स्चर में महँगा सुधार, विशेषज्ञों का निरंतर हस्तक्षेप या उत्पादन की क्षमता से अधिक संकीर्ण स्वीकृति सीमाएँ आवश्यक हों, तो सही निर्णय प्रक्रिया पर पुनर्विचार करना है। आर्क वेल्डिंग, रेजिस्टेंस वेल्डिंग, ब्रेज़िंग, यांत्रिक बंधन, चिपकने वाले पदार्थ से जोड़ना या जोड़ को पुनः डिज़ाइन करना अधिक व्यापक और अधिक किफायती परिचालन विंडो प्रदान कर सकता है।
मशीन का चयन तब पूरा होता है, जब खरीदार एक प्रमाणित शृंखला प्रस्तुत कर सके: प्रतिनिधि पुर्जे प्रस्तावित प्रणाली में डाले गए, सामान्य उत्पादन कर्मियों ने उसे संचालित किया, आवश्यक दर पर मापनीय आवश्यकताएँ पूरी हुईं और आपूर्तिकर्ता ने स्थापना के बाद उस परिणाम को दोहराने की जिम्मेदारी स्वीकार की। उस समय तक विवरणिका अपना सीमित उद्देश्य पूरा कर चुकी होती है। अब साक्ष्य मशीन की विशिष्टताएँ निर्धारित करते हैं।
