प्रेस ब्रेक लेज़र सुरक्षा सत्यापन और अनुपालन गाइड
जब प्रेस ब्रेक के क्लोज़िंग स्ट्रोक के दौरान ऑपरेटर की उंगली का सिरा लेज़र फ़ील्ड को बाधित करता है, तो…

आपने अभी-अभी लेज़र सुरक्षा सिस्टम के लिए बजट मंजूर किया है, और आपका फ्लोर सुपरवाइज़र इसे पहले से ही फुलप्रूफ कह रहा है। लेकिन Department of Labor अब भी हर साल लगभग 360 प्रेस ब्रेक अम्प्यूटेशन दर्ज करता है, और सभी बेंडिंग मशीन दुर्घटनाओं में से करीब आधी का नतीजा हाथ या उंगली खोना होता है। अगर आधुनिक लेज़र सुरक्षा सिस्टम क्रश चोटों के लिए अंतिम प्लग-एंड-प्ले इलाज हैं, तो यह संख्या तेजी से क्यों नहीं गिरी?
आज लगभग किसी भी फैब्रिकेशन शॉप में जाइए और आपको $150,000 के प्रेस ब्रेक की टूलिंग के ऊपर से गुजरती हुई चमकती लाल किरण दिखेगी। यह सुरक्षित दिखता है। यह आधुनिक लगता है। लेकिन ऑपरेटर के हाथों, म्यूटिंग पेडल और दीवार पर लगे पीस रेट बोर्ड को ज़रा ध्यान से देखें।
असुविधाजनक सच्चाई यह है कि लेज़र किरण गिरते हुए रैम को शारीरिक रूप से पकड़ नहीं सकती। यह एक डिजिटल स्पॉटर है, जो प्रकाश की गति से “रुकें” चिल्ला सकता है, लेकिन क्रश को वास्तव में रोकने के लिए पूरी तरह मशीन के हाइड्रॉलिक्स और ऑपरेटर की आदतों पर निर्भर रहता है। लेज़र सुरक्षा संरक्षण वाले प्रेस ब्रेक में निवेश करने से क्रश खतरों का अपने-आप अंत नहीं होगा—सिस्टम आपके ऑपरेटरों की रक्षा तभी करता है जब इसकी स्टॉपिंग डिस्टेंस, टूलिंग ज्योमेट्री और म्यूटिंग लॉजिक आपकी शॉप के वास्तविक वर्कफ़्लो के अनुसार पूरी तरह कैलिब्रेटेड हों।
प्रेस ब्रेक पर हाई-टेक लेज़र लगा देना और तुरंत सुरक्षा की उम्मीद करना ऐसा है जैसे डंप ट्रक पर Formula 1 ब्रेक लगा देना—अगर मूल मैकेनिक्स ठीक से सेट नहीं हैं, तो आप बस अलग तरीके से क्रैश करेंगे। एक शॉप मालिक रेट्रोफिट लेज़र Active Optical Protective Device (AOPD) के लिए चेक साइन करता है और मान लेता है कि जिम्मेदारी खत्म हो गई है। वे एमिटर को रैम पर बोल्ट कर देते हैं, उसे कंट्रोल कैबिनेट से वायर कर देते हैं, और खतरे को समाप्त मान लेते हैं। लेकिन OSHA के B11.3 मानक ने लेज़र AOPD सेफगार्डिंग को औपचारिक रूप से हाल ही में एकीकृत किया है। इसका मतलब है कि हजारों शॉप 2010 के हाइड्रॉलिक्स पर 2024 की तकनीक बोल्ट कर रही हैं, एक ऐसे अनुपालन ग्रे ज़ोन में काम कर रही हैं जहाँ लेज़र मिलीसेकंड में प्रतिक्रिया करता है, लेकिन पुराने हो चुके वाल्व बंद होने में आधा सेकंड लेते हैं। उस आधे सेकंड के दौरान, नीचे आता पंच हड्डी तोड़ने के लिए बिल्कुल पर्याप्त दूरी तय कर लेता है। अगर स्टॉपिंग डिस्टेंस को मशीन के वास्तविक मैकेनिकल लैग के विरुद्ध गणितीय रूप से सत्यापित नहीं किया गया है, तो शॉप ने बस धीमी बंदूक के लिए तेज ट्रिगर खरीद लिया है।
किसी अनुभवी ब्रेक ऑपरेटर से कहिए कि उन्हें “handsafe” मशीन मिल रही है, और वे एक अदृश्य फोर्सफील्ड की कल्पना करते हैं। वे सोचते हैं कि वे V-die के ठीक पास तीन इंच का फ्लैंज पकड़े रहेंगे, पंच को तेज गति से नीचे आने देंगे, और भरोसा करेंगे कि जैसे ही यह उनके दस्ताने को छुएगा, मशीन तुरंत रुक जाएगी। लेज़र निगरानी कर रहा होता है, लेकिन ऑपरेटर मान लेता है कि सिस्टम में नीचे की ओर लग रहे कई टन बल को तुरंत रोकने की अलौकिक क्षमता है। छोटे ब्रैकेट बनाते समय, सामग्री को सीधा रखने के लिए ऑपरेटर स्वाभाविक रूप से अपनी उंगलियाँ पिंच पॉइंट से कुछ इंच के भीतर ले आते हैं। क्योंकि लेज़र को एक सुरक्षा ढाल के रूप में बेचा जाता है, ऑपरेटर की बुनियादी सावधानी कम हो जाती है। वे भौतिक दूरी पर भरोसा करना छोड़ देते हैं और अपनी गलतियाँ पकड़ने के लिए किरण को चुनौती देने लगते हैं।
धातु को वास्तव में मोड़ने के लिए, पंच को डाई को छूना ही पड़ता है। अगर लेज़र नीचे तक सक्रिय रहे, तो मशीन शीट मेटल पर ही ट्रिप कर जाएगी और कभी स्ट्रोक पूरा नहीं करेगी। इसलिए सिस्टम म्यूटिंग लॉजिक का उपयोग करता है—एक प्रोग्राम किया हुआ ब्लाइंड स्पॉट। पिंच पॉइंट से ठीक ऊपर, लेज़र बंद हो जाता है और रैम प्रेसिंग स्पीड पर धीमा हो जाता है। जटिल, मल्टी-बेंड पार्ट्स संभालने वाले ऑपरेटर जल्दी ही ठीक-ठीक सीख लेते हैं कि यह म्यूट पॉइंट कहाँ है। सेटअप और एडजस्टमेंट चरणों के दौरान, जब वे स्क्रैप पर टेस्ट-बेंड कर रहे होते हैं और बैकगेज को ठीक कर रहे होते हैं, उनके हाथ लगातार खतरे वाले क्षेत्र में रहते हैं। प्रबंधन की मौन धारणा यह होती है कि लेज़र शुरू से अंत तक कर्मचारी की रक्षा करता है। फ्लोर की वास्तविकता यह है कि खतरा गायब नहीं होता; वह बस ठीक उस क्षण पर खिसक जाता है जब काम होने देने के लिए सिस्टम जानबूझकर अंधा हो जाता है।
लेज़र सिस्टम स्थिर टूलिंग और गतिशील हाथों में फर्क करता है, लेकिन यह त्रुटिरहित नहीं है। लहरदार शीट मेटल, थोड़ा-सा गलत संरेखित बैकगेज फिंगर, या ऑपरेटर की कलाई का तेज़ी से ऊपर की ओर झटका बीम को तोड़ सकता है। अचानक रैम रुक जाता है। ऑपरेटर को स्ट्रोक रीसेट करना पड़ता है, पार्ट को फिर से सही जगह रखना पड़ता है, और दोबारा शुरू करना पड़ता है। 500 पार्ट्स की रन में, प्रति घंटे दस फॉल्स ट्रिप उत्पादन कोटा को बुरी तरह घटा देंगे। चिढ़ बढ़ती है। ऑपरेटर, जिसकी तनख्वाह या प्रदर्शन समीक्षा उस पीस रेट पर निर्भर करती है, लेज़र को ढाल की तरह देखना बंद कर देता है और उसे बाधा की तरह देखने लगता है। आधुनिक सिस्टम सुपरवाइज़रों को मुश्किल प्रोफाइल के हिसाब से म्यूटिंग लॉजिक समायोजित करने की अनुमति देते हैं। फॉल्स ट्रिप रोकने के लिए फोरमैन द्वारा म्यूटिंग ऊँचाई को एक अतिरिक्त इंच ऊपर कर देने के लिए बस एक निराश शिफ्ट ही काफी है। मशीन फिर से सुचारु रूप से चलती है, पीस रेट वापस आ जाता है, और ऑपरेटर खुश हो जाता है। लेकिन लाइन को चालू रखने के लिए बीम को शांत करके, शॉप ने अभी-अभी एक इंच की असुरक्षित गिरावट बना दी है—जो अंगूठे को कुचलने के लिए पर्याप्त से भी अधिक जगह है।
रैम के किनारे लगे एमिटर को ध्यान से देखें। यह प्रेस ब्रेक के पूरे खुले हिस्से में रोशनी की कोई विशाल दीवार प्रोजेक्ट नहीं करता। इसके बजाय, यह निरंतर लेज़र प्रकाश की एक बेहद केंद्रित पट्टी छोड़ता है—जिसे आम तौर पर पंच की नोक के ठीक नीचे 2 से 14 मिलीमीटर पर बैठाने के लिए कॉन्फ़िगर किया जाता है। पुराने लाइट कर्टन पूरे कार्यक्षेत्र को इन्फ्रारेड बीम की स्थिर ग्रिड से भर देते थे, जिससे ऑपरेटरों को पीछे खड़े होकर सामग्री पकड़ने के लिए हैंड टूल्स का उपयोग करना पड़ता था। आधुनिक Active Optical Protective Devices (AOPDs) उस सुरक्षा क्षेत्र को घटाकर एक चलती हुई विंडो बना देते हैं, जो टूलिंग के साथ नीचे चलती है।
व्यापक कवरेज से बिंदु-जैसी सटीकता की ओर यह बदलाव ही ऑपरेटर को मशीन ट्रिप किए बिना डाई से कुछ इंच दूर शीट मेटल का टुकड़ा पकड़ने देता है। सिस्टम पूरे प्रेस ब्रेक को नहीं देख रहा होता; वह केवल पंच टिप की सटीक ज्यामिति को देख रहा होता है।
लेकिन यही अत्यधिक सटीकता एक घातक कमजोरी पैदा करती है। यदि कोई सेटअप टेक्नीशियन मानक सीधे पंच को गहरे गूज़नेक टूल से बदल देता है और नए प्रोफाइल से मेल कराने के लिए लेज़र ब्रैकेट्स को भौतिक रूप से समायोजित करना भूल जाता है, तो बीम खाली जगह की सुरक्षा करने लगती है। लेज़र कंट्रोल मॉड्यूल हरी बत्ती दर्ज करता है क्योंकि बीम टूटी नहीं होती, जबकि वास्तविक पिंच पॉइंट पूरी तरह अंधे होकर नीचे उतरता है।
शीट मेटल ठोस होता है। यदि लेज़र पट्टी नीचे उतरते पंच से दो मिलीमीटर नीचे बैठी हो, और वह पट्टी स्ट्रोक के बिल्कुल अंत तक सक्रिय रहे, तो रोशनी टूलिंग से पहले वर्कपीस से टकराएगी। मशीन धातु को अवरोध मानेगी, आपातकालीन स्टॉप ट्रिगर करेगी, और वास्तव में पार्ट को कभी मोड़ ही नहीं पाएगी।
इस भौतिक असंभवता को हल करने के लिए, निर्माता एक म्यूटिंग पॉइंट प्रोग्राम करते हैं। सामग्री की सतह से ठीक कुछ मिलीमीटर ऊपर, सिस्टम जानबूझकर लेज़र को बंद कर देता है। स्ट्रोक के शेष हिस्से में, डिजिटल स्पॉटर अपनी आँखें बंद कर लेता है। जटिल, कई-बेंड वाले प्रोफाइल संभालने वाले ऑपरेटर ठीक-ठीक जानते हैं कि यह ब्लाइंड स्पॉट कहाँ है। वे इसका अपने लाभ के लिए उपयोग करते हैं, अपनी उंगलियों को म्यूटिंग थ्रेशोल्ड के नीचे सरकाकर छोटे ब्रैकेट्स को स्थिर करते हैं जो डाई पर सपाट नहीं बैठते।
प्रेस ब्रेक सुरक्षा की असहज वास्तविकता यह है कि पूरे बेंडिंग चक्र का सबसे खतरनाक मिलीसेकंड—ठीक वह क्षण जब पंच धातु को डाई के विरुद्ध फँसाता है—वही एक क्षण है जिसे सुरक्षा प्रणाली को गणितीय रूप से अनदेखा करना पड़ता है।
एक आधुनिक हाइड्रॉलिक रैम दो अलग-अलग गियरों में काम करता है। हाई-स्पीड अप्रोच के दौरान यह 200 मिलीमीटर प्रति सेकंड तक की गति से नीचे आता है, फिर धातु को छूने से ठीक पहले लगभग 10 मिलीमीटर प्रति सेकंड की प्रेसिंग गति पर शिफ्ट हो जाता है। लेजर को खास तौर पर उसी हाई-स्पीड फ्री-फॉल की सुरक्षा के लिए डिज़ाइन किया गया है। यदि तेज़ अवरोहण के दौरान ऑपरेटर का हाथ बीम को तोड़ता है, तो सिस्टम वाल्वों को तुरंत बंद होने का आदेश देता है।
एक बार रैम म्यूटिंग पॉइंट पार कर लेता है और लेजर अंधा हो जाता है, तो सुरक्षा रणनीति पूरी तरह ऑप्टिकल डिटेक्शन से हटकर यांत्रिक गति-सीमा पर आ जाती है। सिस्टम यह मानता है कि 10 मिलीमीटर प्रति सेकंड इतनी धीमी गति है कि हड्डियाँ टूटने से पहले कर्मचारी दबाव महसूस कर सके और अपनी उंगलियाँ पीछे खींच सके।
यहीं पर बोल्ट-ऑन सुरक्षा प्रणाली का भ्रम टूट जाता है। लेजर मशीन को धीमी गति में शिफ्ट होने का आदेश दे सकता है, लेकिन वह हाइड्रॉलिक वाल्वों को शारीरिक रूप से पालन करने के लिए मजबूर नहीं कर सकता। यदि मशीन के आंतरिक ब्रेकिंग वाल्व घिसे हुए हैं, या यदि रुकने की दूरी म्यूटिंग गैप से अधिक है, तो रैम तेज़ गति से म्यूट पॉइंट को पार कर जाएगा। डिजिटल स्पॉटर ने अपना काम पूरी तरह सही किया है, लेकिन ऑपरेटर फिर भी अस्पताल जा रहा होगा।
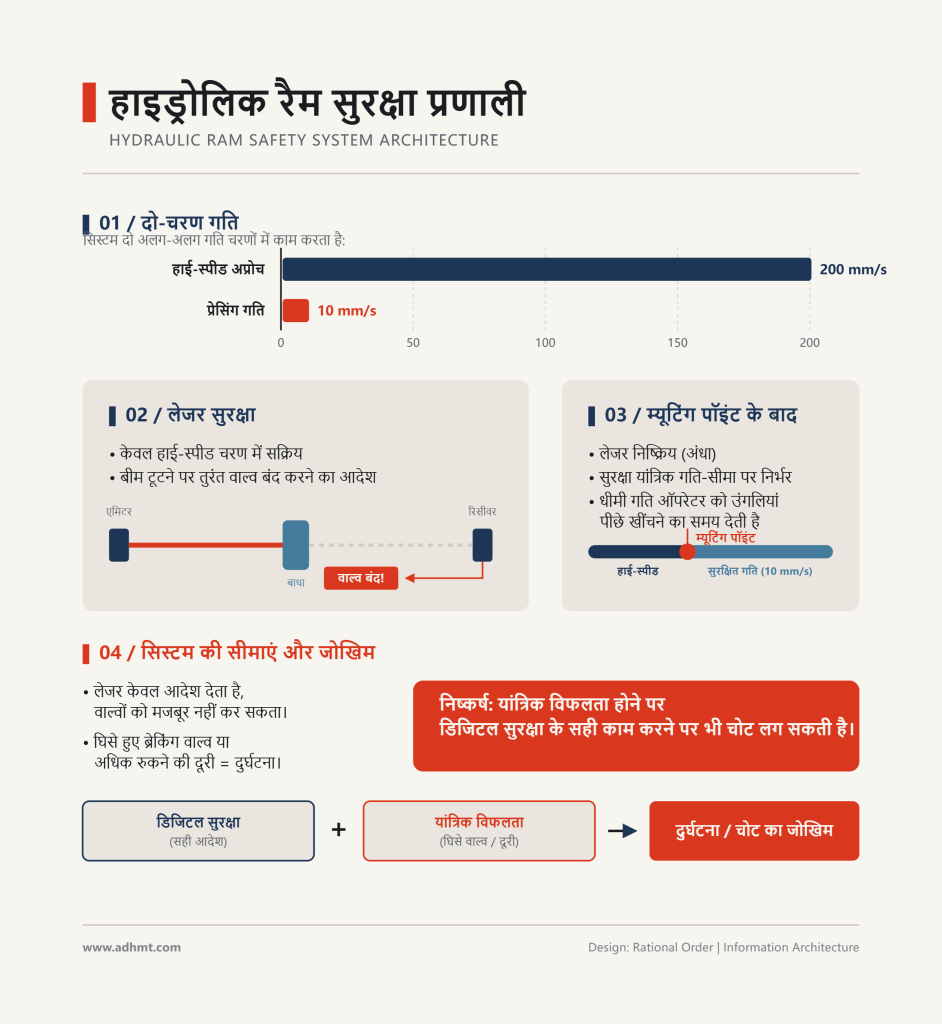
200 मिलीमीटर प्रति सेकंड की मानक अप्रोच गति पर, प्रेस ब्रेक के हाइड्रॉलिक वाल्वों में एक-चौथाई सेकंड की देरी का मतलब है कि सुरक्षा प्रणाली द्वारा आपातकालीन रोक चालू करने के बाद रैम अतिरिक्त 50 मिलीमीटर चलता है। औसत मानव उंगली केवल 15 मिलीमीटर मोटी होती है। गणित कठोर और अपरिवर्तनीय है। आप दुनिया की सबसे उन्नत ऑप्टिकल लेजर प्रणाली को अपने रैम पर बोल्ट कर सकते हैं, लेकिन अंततः वह सिर्फ एक डिजिटल स्पॉटर है। वह प्रकाश की गति से “रुकें” चिल्ला सकता है, लेकिन टूलिंग को शारीरिक रूप से पकड़ नहीं सकता।
यदि मशीन की आंतरिक प्लंबिंग प्रतिक्रिया देने में बहुत अधिक समय लेती है, तो स्पॉटर केवल शोर कर रहा होता है, जबकि अंग-विच्छेदन फिर भी हो जाता है। यही भौतिक वास्तविकता है जिसके कारण एक पुराने हो रहे प्रेस ब्रेक के लिए आधुनिक लेजर को प्लग-एंड-प्ले एक्सेसरी मानना अक्सर सुरक्षा का घातक भ्रम पैदा करता है।
जैसे ही ऑपरेटर का हाथ लेजर बैंड को तोड़ता है, एक यांत्रिक श्रृंखला-प्रतिक्रिया शुरू हो जाती है। ऑप्टिकल सेंसर अपना सिग्नल गिरा देता है, एक सेफ्टी रिले खुलता है, मशीन का कंट्रोलर फॉल्ट को प्रोसेस करता है, हाइड्रॉलिक सोलनॉइड्स को एक विद्युत आदेश भेजा जाता है, वाल्व भौतिक रूप से शिफ्ट होते हैं, दबावयुक्त तेल का प्रवाह पुनर्निर्देशित होता है, और अंत में विशाल स्टील रैम धीमा होकर रुक जाता है। इस क्रम का हर एक चरण मिलीसेकंड खर्च करता है।
सुरक्षा मानकों के अनुसार लेजर एमिटर को पंच टिप के नीचे एक विशिष्ट दूरी पर लगाया जाना चाहिए—आमतौर पर केवल कुछ मिलीमीटर का गैप। वही गैप आपकी पूरी त्रुटि-सीमा है। यदि विद्युत और हाइड्रॉलिक प्रणालियों को अपनी श्रृंखला-प्रतिक्रिया पूरी करने में लगने वाला कुल समय रैम को लेजर बीम और पंच टिप के बीच की भौतिक दूरी से अधिक आगे जाने देता है, तो ऑपरेटर के अपनी शिफ्ट शुरू करने से पहले ही सुरक्षा प्रणाली विफल हो चुकी होती है।
शॉप मैनेजर अलग-अलग लेजर ब्रांडों की खूबियों पर बहस करना पसंद करते हैं, डायनामिक म्यूटिंग और डुअल-कैमरा सेटअप जैसी विशेषताओं की तुलना करते हुए। इनमें से कोई भी बात मायने नहीं रखती यदि नीचे की मशीन थकी हुई प्लंबिंग वाला पंद्रह साल पुराना हाइड्रॉलिक वर्कहॉर्स है।
जैसे-जैसे प्रेस ब्रेक पुराने होते हैं, हाइड्रॉलिक फ्लूइड खराब होता जाता है, O-रिंग्स फूल जाती हैं, और प्रपोर्शनल वाल्वों के भीतर के आंतरिक स्पूल में सूक्ष्म खरोंचें बन जाती हैं, जो घर्षण पैदा करती हैं। जो वाल्व असेंबली लाइन से निकलते समय 40 मिलीसेकंड में झटके से बंद हो जाता था, वह आज 120 मिलीसेकंड ले सकता है। सामान्य बेंडिंग ऑपरेशनों के दौरान यह सुस्ती पूरी तरह अदृश्य रहती है, लेकिन यह स्टॉपिंग डिस्टेंस की गणना को बिगाड़ देती है। पुरानी मशीनों को रेट्रोफिट करना इसी वजह से बेहद कठिन माना जाता है कि उनके कंट्रोल सर्किट और हाइड्रॉलिक मैनिफोल्ड कभी भी उन क्षणांश-सेकंड प्रतिक्रिया समयों के लिए इंजीनियर नहीं किए गए थे जिनकी आधुनिक ऑप्टिकल गार्डिंग मांग करती है। यदि आपकी मशीन की यांत्रिक देरी बहुत अधिक है, तो प्रेस ब्रेक मूल रूप से रेट्रोफिट को अस्वीकार कर देगा।
आप किसी निर्माता के कैटलॉग में मशीन की स्टॉपिंग डिस्टेंस नहीं पढ़ सकते। वे मुद्रित विनिर्देश फैक्टरी-ताजा हाइड्रॉलिक ऑयल, बिल्कुल नए वाल्व और इष्टतम ऑपरेटिंग तापमान मानकर चलते हैं। वास्तविक दुनिया में स्टॉपिंग डिस्टेंस इस आधार पर बदलती है कि आपने अभी जो टूलिंग लगाई है उसका वजन कितना है, जनवरी में मंगलवार की सुबह शॉप फ्लोर का तापमान क्या है, और ब्रेक के आंतरिक घटकों में कितना घिसाव है।
यह जानने का एकमात्र तरीका कि आपका लेज़र सही जगह पर स्थित है या नहीं, एक समर्पित स्टॉप-टाइम एनालाइज़र से मशीन के वास्तविक रुकने के समय को मापना है। यह उपकरण स्टॉप कमांड और रैम की गति के पूर्ण रूप से बंद हो जाने के बीच के मिलीसेकंड अंतराल को भौतिक रूप से मापता है। यदि वह परीक्षण हाइड्रॉलिक प्रतिक्रिया में सुस्ती दिखाता है, तो आपके सामने एक कठिन विकल्प होता है: हाइड्रॉलिक सिस्टम को फिर से बनाएं, या स्वीकार करें कि मशीन सुरक्षित रूप से रेट्रोफिट किए जाने के लिए बहुत पुरानी है। एक बार आप साबित कर देते हैं कि हाइड्रॉलिक्स सचमुच समय पर रैम को रोक सकते हैं, तो यांत्रिक आधाररेखा तय हो जाती है। लेकिन तेजी से रुकने वाली मशीन केवल आधी लड़ाई है। अगला विफलता बिंदु मशीन की आंतरिक प्लंबिंग से हटकर उस शीट मेटल की भौतिक ज्यामिति पर आ जाता है जिसे आप मोड़ने की कोशिश कर रहे हैं।
भले ही आपकी मशीन के हाइड्रॉलिक्स रैम को तुरंत रोक सकते हों, आप जिस धातु को मोड़ रहे हैं उसकी भौतिक वास्तविकता आपके नए सुरक्षा सिस्टम की सीमाओं की तुरंत परीक्षा लेगी। कल्पना करें कि एक ऑपरेटर एक गहरा इलेक्ट्रिकल एनक्लोजर बना रहा है। उसने पहले ही तीन साइड बिल्कुल सही मोड़ दिए हैं। चौथे बेंड पर, जैसे ही रैम नीचे उतरता है, पिछले चरण का चार इंच ऊर्ध्वाधर फ्लैंज ऊपर की ओर खतरे वाले क्षेत्र में चला जाता है। पंच के पिंच पॉइंट तक पहुंचने से काफी पहले, वह पहले से मुड़ा हुआ फ्लैंज ऑप्टिकल लेज़र बैंड को तोड़ देता है। मशीन तुरंत रुक जाती है।
सुरक्षा उपकरण खराब नहीं हो रहा है; वह अपनी सटीक प्रोग्रामिंग का पालन कर रहा है। उसने एक अवरोध पहचाना और प्रेस को रोक दिया। लेकिन “अवरोध” स्वयं वर्कपीस है। मानक लेज़र सेटअप सपाट शीट मेटल के लिए कैलिब्रेट किए जाते हैं, यह मानते हुए कि डाई के आर-पार दृष्टि-रेखा साफ है। जैसे ही आप जटिल प्रोफाइल, गहरी गूज़नेक टूलिंग, या तंग रिवर्स बेंड शामिल करते हैं, हाथ की आवश्यक राह और लेज़र का कठोर दृश्य क्षेत्र तीखे विरोध में आ जाते हैं। ऑपरेटर को फॉल्ट हटाने, फिर से पैडल दबाने, और रैम को दर्दनाक रूप से धीमे सेफ-स्पीड मोड में नीचे सरकते देखने के लिए मजबूर होना पड़ता है। सिस्टम पार्ट को मानव हाथ की तरह मानता है, और उत्पादकता तेजी से गिर जाती है।
यदि जटिल आकार लेज़र को भ्रमित करते हैं, तो असमान सामग्री उसे सीधे अंधा कर देती है। 1/4-इंच एल्यूमिनियम डायमंड प्लेट का एक मानक टुकड़ा लें। लेज़र बीम आमतौर पर V-डाई की सपाट सतह से बस कुछ मिलीमीटर ऊपर से गुजरने के लिए ट्यून की जाती है। जैसे ही ऑपरेटर ट्रेड प्लेट को बैकगेज के खिलाफ सरकाता है, उभरे हुए डायमंड पैटर्न ऑप्टिकल बैंड को काट देते हैं। मशीन फॉल्ट कोड देती है। ऑपरेटर सिस्टम को रीसेट करता है, प्लेट को संरेखित करने के लिए एक इंच के अंश भर खिसकाता है, और फिर से लेज़र को ट्रिप कर देता है।
ऑप्टिकल सेंसरों को शीट मेटल और किसी भटकी हुई उंगली के बीच अंतर करने के लिए एक पूर्वानुमेय, समान समतल सतह की आवश्यकता होती है। लहरदार हॉट-रोल्ड स्टॉक, भारी मिल स्केल, या गंभीर मेमोरी वॉर्प वाली सामग्री कठोर डिजिटल लॉजिक पर बने सिस्टम में अव्यवस्थित चर जोड़ देती है। जब रैम को चलाने के लिए हर तीसरे स्ट्रोक पर मैनुअल रीसेट की जरूरत पड़ती है, तो यह रुकावट बताती है कि सुरक्षा उपाय सामग्री के साथ असंगत है। इन लगातार व्यवधानों को मामूली परेशानी मानना उत्पादन बेंडिंग की वास्तविकता को नजरअंदाज करता है। मशीन व्यावहारिक रूप से किसी अलग ऑपरेटिंग मोड की मांग कर रही होती है, और यह लगातार हस्तक्षेप शॉप फ्लोर पर एक महत्वपूर्ण निर्णय को मजबूर करता है।
जब डायमंड प्लेट का कोई लहरदार टुकड़ा या कोई डीप बॉक्स बेंड दस मिनट में पांचवीं बार लेजर को ट्रिप कर देता है, तो आपका ऑपरेटर इस सुरक्षा फीचर के लिए आपका धन्यवाद नहीं करेगा। वह उन पचास पार्ट्स के ढेर को देखेगा जिन्हें उसे दोपहर के भोजन से पहले अभी भी मोड़ना है, और वह की स्विच की ओर हाथ बढ़ाएगा।
शॉप फ्लोर पीस रेट, सख्त मार्जिन और मसल मेमोरी पर चलते हैं। अगर सुरक्षा प्रणाली काम पूरा करने में एक कठोर बाधा की तरह व्यवहार करती है, तो ऑपरेटर मशीन के ओवरराइड फ़ंक्शन का उपयोग करेंगे—जो अक्सर केवल मेंटेनेंस या टूल बदलाव के लिए होता है—ताकि लेजर को पूरी तरह बंद किया जा सके। वे धातु को वास्तव में फॉर्म करने की स्वतंत्रता के बदले ऑप्टिकल सुरक्षा छोड़ देते हैं। आपने मशीन को अधिक सुरक्षित नहीं बनाया है; आपने बस अपनी टीम को अपना काम करने के लिए नियम तोड़ने पर मजबूर कर दिया है। यहां वास्तविक विफलता ऑपरेटर के अनुपालन की कमी नहीं है। यह प्रबंधन की उस विफलता में है कि वह यह नहीं पहचानता कि सुरक्षा उपाय को वर्कफ़्लो की भौतिक वास्तविकता से मेल खाना चाहिए, क्योंकि जो सिस्टम काम के अनुरूप नहीं ढल सकता, उसे समीकरण से बस हटा दिया जाएगा। ओवरराइड रोकने के लिए, प्रबंधन को बाईपास समस्या को अनुशासनात्मक मुद्दे की तरह देखना बंद करना होगा और इसे सिस्टम-इंटीग्रेशन विफलता की तरह देखना शुरू करना होगा, जिसके लिए अधिक समझदार मशीन ब्रेन की आवश्यकता है।
ऑपरेटर सुरक्षा प्रणालियों को इसलिए बाईपास नहीं करते कि उन्हें मरने की इच्छा होती है। वे ओवरराइड की घुमाते हैं क्योंकि मशीन का दिमाग उसके सामने मौजूद धातु को समझने के लिए बहुत आदिम है। अगर आपका लेजर एक कठोर डिजिटल स्पॉटर की तरह काम करता है—हर बार जब कोई जटिल फ्लैंज ऊपर घूमता है तो प्रकाश की गति से “रुको” चिल्लाता है—तो वह असली काम में देरी करते हुए सिर्फ शोर कर रहा है। लहरदार सामग्री और डीप बॉक्स बेंड का समाधान सुरक्षा उपाय को छोड़ देना नहीं है। समाधान यह है कि लेजर को वह संदर्भ दिया जाए जिसकी उसे प्री-बेंट फ्लैंज और मानव हाथ के बीच अंतर बताने के लिए जरूरत है।
एक बुनियादी, बजट-अनुकूल रेट्रोफिट आमतौर पर रिले लॉजिक पर निर्भर करता है। यह रैम के हाइड्रॉलिक्स से जुड़े लाइट स्विच की तरह ही काम करता है। यदि ऑप्टिकल बैंड टूट जाता है, तो पावर कट जाती है, और प्रेस रुक जाती है। किसी जटिल प्रोफ़ाइल या गूज़नेक टूलिंग के नए सेट को समायोजित करने के लिए, ऑपरेटर को लेजर की भौतिक ऊंचाई मैनुअल रूप से समायोजित करनी होती है, हाथ के औजारों से म्यूटिंग पॉइंट को थोड़ा बदलना होता है, और यह सुनिश्चित करने के लिए टेस्ट स्ट्रोक चलाने होते हैं कि बीम धातु से साफ निकल जाए। यह मैनुअल कैलिब्रेशन हर सेटअप से पंद्रह मिनट निकाल लेता है। हाई-मिक्स, लो-वॉल्यूम उत्पादन के एक सप्ताह में, वह सस्ता रिले सिस्टम आपको खोए हुए पीस रेट के घंटों की कीमत चुकाता है।
पूर्ण CNC इंटीग्रेशन सेटअप की भौतिकी बदल देता है। एक मूर्ख स्विच की तरह काम करने के बजाय, लेजर सीधे मशीन के केंद्रीय कंप्यूटर से संवाद करता है। जब ऑपरेटर कोई पार्ट प्रोग्राम लोड करता है, तो CNC पंच, डाई और सामग्री की सटीक ज्यामिति अपने आप गणना करता है। उसे पता होता है कि तीसरे बेंड पर चार इंच का वर्टिकल फ्लैंज ऊपर घूमेगा। इसका अनुमान लगाते हुए, सिस्टम अपने सुरक्षा क्षेत्र को गतिशील रूप से बदलता है, विशेष सेंसर सेगमेंट को बस उतनी देर के लिए ब्लैंक करता है कि फ्लैंज गुजर सके, जबकि बाकी सुरक्षा कर्टेन सक्रिय रहता है। इसी कारण, जब सेटअप समय और शीट-मेटल ऑटोमेशन को साथ में देखना हो, तो ADH Machine Tool का 100% CNC-आधारित पोर्टफोलियो—खासकर CNC प्रेस ब्रेक समाधान—ऐसी इंटीग्रेटेड बेंडिंग क्षमता का स्वाभाविक अगला संदर्भ बनता है। ऑपरेटर बस पैडल पर पैर रखता है और धातु को मोड़ता है।
स्मार्ट इंटीग्रेशन आपका पीस रेट वापस दिलाता है; इसी तरह के CNC-आधारित बेंडिंग और शीट-मेटल ऑटोमेशन को उत्पादन में लागू करने के लिए ADH Machine Tool का प्रेस ब्रेक बेंडिंग सेल अगला व्यावहारिक कदम हो सकता है।
आप यह मान सकते हैं कि रैम पर बस एक लेज़र लगा देना और यह साबित कर देना कि वह मशीन को रोक देता है, नियामकों को संतुष्ट करने के लिए पर्याप्त है। ऐसा नहीं है। EN 12622 और हाल ही में अपडेट किए गए ANSI B11.3 जैसे आधुनिक सुरक्षा मानक केवल एक ऑप्टिकल बीम की मौजूदगी की मांग नहीं करते। वे पूरे प्रेसिंग चक्र के सटीक व्यवहारिक मानदंड निर्धारित करते हैं। ये दिशानिर्देश स्टॉपिंग डिस्टेंस की निरंतर निगरानी, ऐसी फेल-सेफ सर्किटरी जो किसी तार के घिसने पर डिफ़ॉल्ट रूप से रुकी हुई स्थिति में चली जाए, और अत्यधिक नियंत्रित म्यूटिंग लॉजिक की मांग करते हैं।
यदि वेवी डायमंड प्लेट के लिए आपकी शॉप का workaround म्यूटिंग ऊंचाई को मैन्युअल रूप से डाई से पूरे एक इंच ऊपर सेट करना है, तो आप सक्रिय रूप से उन मानकों का उल्लंघन कर रहे हैं। नियम स्पष्ट रूप से कहते हैं कि मशीन को सुरक्षित, धीमी प्रेसिंग गति—आमतौर पर 10 मिलीमीटर प्रति सेकंड या उससे कम—पर ठीक उसी समय आ जाना चाहिए जब hazard zone शुरू होता है। यह threshold आम तौर पर सामग्री से 6 मिलीमीटर ऊपर तक सीमित होता है। यदि आप nuisance trips से बचने के लिए सिस्टम को safety laser को इससे अधिक ऊंचाई पर mute करने के लिए configure करते हैं, तो आपने प्रभावी रूप से guard हटा दिया है।
आप इस गणित को नकली नहीं बना सकते।
जब आप factory-installed safety technology वाला बिल्कुल नया press brake खरीदते हैं, तो यह साबित करने का भार machine builder पर होता है कि system ANSI और OSHA requirements को पूरा करता है। उन्होंने hydraulics को engineered किया, CNC software लिखा, और stopping distance को certified किया। लेकिन जैसे ही आप बीस साल पुराने brake को aftermarket laser के साथ retrofit करते हैं, वह legal shield समाप्त हो जाता है। आप अब सिर्फ end user नहीं रहते।
जब आप retrofit करते हैं, तो आप system integrator बन जाते हैं और stopping distance तथा muting logic को certify करने की manufacturer की duty विरासत में लेते हैं। आपने machine की control architecture को modify किया है, जिसका मतलब है कि hazard की जिम्मेदारी आपकी है। यह कठोर वास्तविकता इस बात पर अंतिम, संरचनात्मक नज़र डालने को मजबूर करती है कि आप floor पर इन systems को वास्तव में कैसे implement करते हैं।
OSHA inspectors को इससे फर्क नहीं पड़ता कि आपने aftermarket laser पर कितना पैसा खर्च किया। 29 CFR 1910.212 के तहत, वे केवल यह देखते हैं कि machine के actual cycle के आधार पर point of operation guarded है या नहीं। अपनी crew और balance sheet की रक्षा करने के लिए safety को पहले geometry problem और दूसरे स्थान पर electronics problem के रूप में देखना जरूरी है। किसी भी laser safety system के लिए purchase order पर हस्ताक्षर करने से पहले, आपको इसे एक ठोस, तीन-चरणीय go/no-go decision framework से गुजारना होगा:
अपनी नई सुरक्षा व्यवस्था का परीक्षण 16-गेज कोल्ड रोल की सपाट शीट से न करें। यह शोरूम का प्रदर्शन है, शॉप-फ्लोर की वास्तविकता नहीं। दूसरा चेकपॉइंट पास करने के लिए, इंस्टॉल स्वीकार करने से पहले आपको अपनी सबसे खराब उत्पादन परिस्थितियों में सिस्टम का मूल्यांकन करना होगा।
वे डीप गूज़नेक पंच और डाई निकालें जिनका उपयोग आप असहज, मल्टी-फ्लैंज बॉक्सों के लिए करते हैं। National Institute for Occupational Safety and Health की जाँचें बार-बार एक घातक असंगति को रेखांकित करती हैं: लेज़र तकनीकी रूप से त्रुटिहीन हो सकता है, फिर भी यदि टूलिंग ज्योमेट्री और पार्ट का एक्सेस पाथ किसी कर्मचारी को हाइड्रोलिक्स द्वारा रैम को भौतिक रूप से रोक पाने से पहले खतरे के क्षेत्र तक पहुँचने देते हैं, तो वह विफल हो सकता है। यदि आपका सेंसर ऐरे ऊपर की ओर घूमते हुए ऊँचे रिवर्स फ्लैंज के अनुसार गतिशील रूप से समायोजित नहीं हो सकता, तो मशीन लगातार फॉल्ट देगी। जब मशीन लगातार फॉल्ट देती है, तो ऑपरेटर ओवरराइड कुंजी उठा लेते हैं।
तीसरा चेकपॉइंट पास करने के लिए, आपको EN 12622 और ANSI B11.3 की सीमाओं के विरुद्ध म्यूटिंग हाइट कॉन्फ़िगरेशन का ऑडिट करना होगा। आपको म्यूटिंग लॉजिक को उस धातु के अनुरूप मैप करना होगा जिसे आप वास्तव में मोड़ते हैं, यह सुनिश्चित करते हुए कि 10-मिलीमीटर-प्रति-सेकंड प्रेसिंग स्पीड पर गिरावट ठीक वहीं हो जहाँ खतरा शुरू होता है। यदि सिस्टम को इन कड़े थ्रेशहोल्ड को पूरा करने के लिए इस तरह कॉन्फ़िगर नहीं किया जा सकता कि ऑपरेटर को मशीन से जूझना न पड़े, तो बीम सही उत्तर नहीं है और आपको वैकल्पिक भौतिक गार्डिंग या सख्ती से घटाई गई गति वाले मोड देखने होंगे; ऐसी स्थिति में फ्रेम और रैम की कठोरता को डिज़ाइन चरण में जाँचने तथा अनुशासित उत्पादन-गुणवत्ता प्रक्रिया अपनाने वाले ADH Machine Tool से कार्यान्वयन पर चर्चा करें ताकि सुरक्षा अपग्रेड वास्तविक वर्कफ़्लो के साथ मेल खा सके।
Bureau of Labor Statistics के आँकड़े लगातार दिखाते हैं कि आधुनिक सुरक्षा उपायों से लैस मशीनों पर भी हाथों की गंभीर चोटें होती हैं। भले ही आपकी मशीन तीनों भौतिक चेकपॉइंट पास कर ले, हार्डवेयर तभी काम करता है जब मानवीय दिनचर्या उसे ओवरराइड न करे। दशकों तक, ऑपरेटर पुराने, बिना गार्ड वाले प्रेस ब्रेक पर मैकेनिकल फुट पेडल को हल्के-हल्के नियंत्रित करके बचे रहे। वे क्लच को स्लिप कराते थे या वाल्व को टैप करते थे ताकि रैम धीरे-धीरे नीचे आए, और अपनी आँखों और प्रतिक्रिया-क्षमता को प्राथमिक सुरक्षा प्रणाली के रूप में इस्तेमाल करते थे।
जब आप हाई-स्पीड, CNC-इंटीग्रेटेड लेज़र इंस्टॉल करते हैं, तो वही पुरानी जीवित रहने की प्रवृत्ति एक गंभीर जोखिम बन जाती है।
आधुनिक ऑप्टिकल सिस्टम अपने डायनेमिक म्यूटिंग विंडो की गणना के लिए निरंतर, पूर्वानुमेय मोशन प्रोफाइल की अपेक्षा करते हैं। यदि कोई अनुभवी ऑपरेटर आदत के कारण पेडल पर रुक-रुककर दबाव देता है, तो सिस्टम अक्सर इसे फॉल्ट के रूप में समझता है। लेज़र रीसेट होता है, रैम झटका देती है, साइकिल टाइम दोगुना हो जाता है, और ऑपरेटर नई तकनीक को कोसता है। आपको अपने सबसे अनुभवी लोगों की यह आदत सक्रिय रूप से छुड़ानी होगी। उन्हें पेडल को दृढ़ता से दबाना, स्ट्रोक के लिए प्रतिबद्ध होना, और डिजिटल स्पॉटर पर भरोसा करना सीखना होगा कि वह रैम को ठीक 6-मिलीमीटर म्यूटिंग थ्रेशहोल्ड पर रोक देगा। यह सिर्फ भौतिक नहीं, बल्कि मनोवैज्ञानिक बदलाव भी है।
लेज़र सुरक्षा संरक्षण वाले प्रेस ब्रेक में निवेश करने से क्रश जोखिम अपने-आप समाप्त नहीं होंगे—सिस्टम अपनी कीमत तभी सिद्ध करता है जब तीनों चेकपॉइंट पास हों, यह साबित करते हुए कि उसकी स्टॉपिंग डिस्टेंस, टूलिंग ज्योमेट्री और म्यूटिंग लॉजिक आपकी शॉप के वास्तविक वर्कफ़्लो के अनुसार पूरी तरह कैलिब्रेटेड हैं।
