श्रेणी लेबल से आगे: कॉन्फ़िगरेशन की विशिष्टताएँ वास्तव में आपके पैनल बेंडर की कीमत कैसे तय करती हैं
पैनल बेंडर की वास्तविक लागत चार चरों पर आधारित होती है—भौतिक क्षमता, अक्षों की संख्या, सॉफ़्टवेयर एकीकरण, और जीवनचक्र लागतें—ये…

हमारे उद्योग में किसी भी अन्य तकनीक की तरह, 5-अक्षीय मैन्युफैक्चरिंग की अपनी एक अलग शब्दावली और तकनीकी शब्दों की सूची है। नीचे बताए गए कई फीचर्स सामान्य माने जाते हैं, लेकिन कुछ केवल एडवांस मशीन कंट्रोल्स पर ही मिलते हैं। जो भी 5-अक्षीय मशीनिंग में रुचि रखते हैं, उनके लिए इन बज़ वर्ड्स को समझना बहुत फायदेमंद हो सकता है – और शायद यह उन्हें किसी ऐसी गलत निर्णय से भी बचा सकता है, जिसका पछतावा बाद में करना पड़े।
टूल सेंटर पॉइंट मैनेजमेंट (TCPM): जिसे कुछ निर्माता RTCP भी कहते हैं – यह सबसे शक्तिशाली फीचर्स में से एक है, और पूरे मल्टी-अक्षीय मशीनिंग प्रोसेस पर इसका महत्वपूर्ण प्रभाव पड़ता है। TCPM प्रोग्रामर को ऐसे प्रोग्राम बनाने की सुविधा देता है जो मशीन कोऑर्डिनेट से “स्वतंत्र” होते हैं, और यूजर को केवल वर्कपीस के एक सिंगल पॉइंट को रेफरेंस करने की अनुमति देता है, चाहे पार्ट मशीन पर कहीं भी रखा गया हो। TCPM के बिना, प्रोग्राम में पॉइंट डेटा को मशीन कोऑर्डिनेट और रोटेशन के सेंटरलाइन के अनुसार मूवमेंट देना पड़ता है, और सारा प्रोग्रामिंग वर्कपीस की असली लोकेशन पर निर्भर करती है। उदाहरण के तौर पर: TCPM के बिना, पार्ट को मशीन पर सही जगह फिक्स करने के बाद ही प्रोग्राम बनाया जा सकता है, और वर्कपीस की मशीन सेंटरलाइन से दूरी को प्रोग्राम में जोड़ना पड़ता है…जो आमतौर पर CAM स्पेस में सॉलिड मॉडल को उतनी ही दूरी से मूव करके किया जाता है। इसलिए हम कहते हैं कि TCPM के बिना प्रोग्राम मशीन कोऑर्डिनेट पर निर्भर होता है। TCPM के बिना, अगर कोई छोटा एडजस्टमेंट करना हो, तो ऑपरेटर को CAM सिस्टम में जाकर सॉलिड मॉडल को एडजस्ट करना, प्रोग्राम को फिर से पोस्ट करना, मशीन में दोबारा लोड करना और फिर कट ट्राई करना पड़ता है। लेकिन TCPM वाली मशीन में, इसी स्थिति में, ऑपरेटर केवल पार्ट सेटअप या वर्क कोऑर्डिनेट को एडजस्ट कर सकता है और फिर से पार्ट चला सकता है। उम्मीद है, अब आप समझ सकते हैं कि TCPM कितना आसान बना देता है, खासकर जब अगली बार वही जॉब फिर से सेटअप करनी हो।
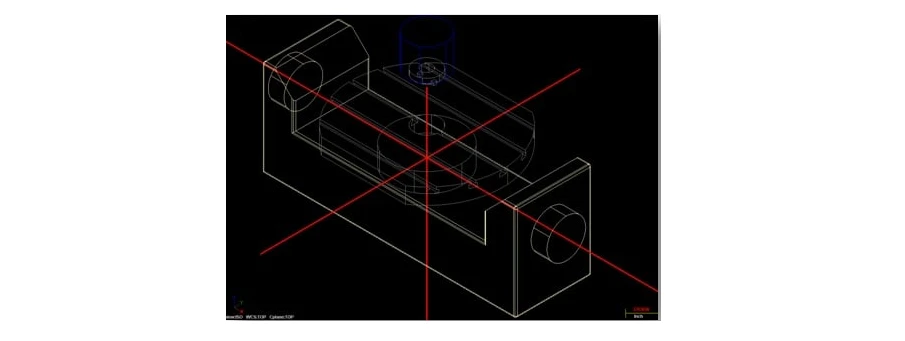
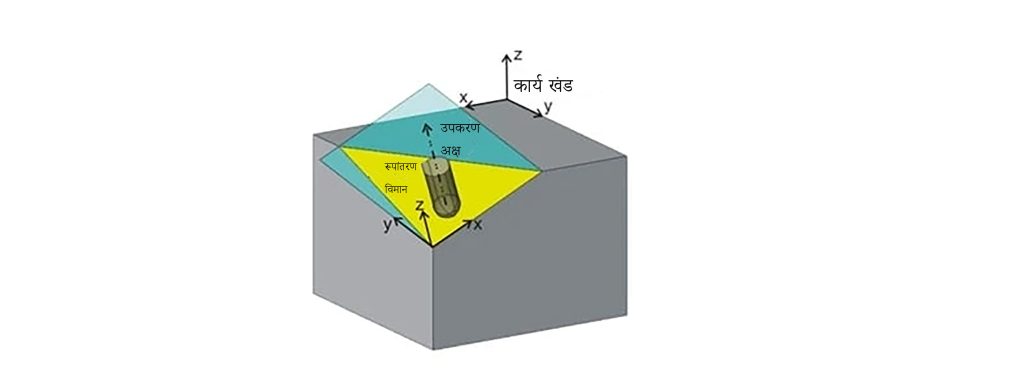
ट्रांसफॉर्म प्लेन: एक वर्कप्लेन जो हमारे ओरिजिनल मशीन कोऑर्डिनेट वर्कप्लेन के रेफरेंस में पोजिशन किया जाता है। अगर आप सोचें, तो ट्रांसफॉर्म प्लेन वही जादू है जो 5-साइडेड प्रोग्रामिंग को इतना आसान बनाता है, और हमें एक ही प्रोग्राम में वर्कपीस के सभी पांचों साइड्स को अलग-अलग कंट्रोल करने की अनुमति देता है – सबसे पहले, हर साइड के लिए अलग ऑरिजिन पॉइंट रेफरेंस करने की सुविधा देकर, और दूसरा, फ्लैट वर्कप्लेन डिजाइनट करने की अनुमति देकर जिससे कटिंग के दौरान टूल को कंट्रोल किया जा सके। ब्लूप्रिंट पर फीचर्स आमतौर पर हर साइड के एक सिंगल पॉइंट से रेफरेंस किए जाते हैं (जो आमतौर पर हमारे इनिशियल सेटअप पॉइंट से अलग होता है), इसलिए ये मल्टीपल ऑरिजिन पॉइंट्स डिजाइनट करने की क्षमता बेहद जरूरी है। इसके अलावा, अगर इंडिविजुअल वर्कप्लेन को ट्रांसफॉर्म करने की सुविधा न हो, तो G83 जैसे केन साइकिल्स का इस्तेमाल सिर्फ वर्कपीस के टॉप साइड पर ही किया जा सकता है…क्योंकि टूल एक्सिस उसी साइड के पर्पेंडिकुलर होना चाहिए जिस पर ड्रिलिंग की जा रही है।
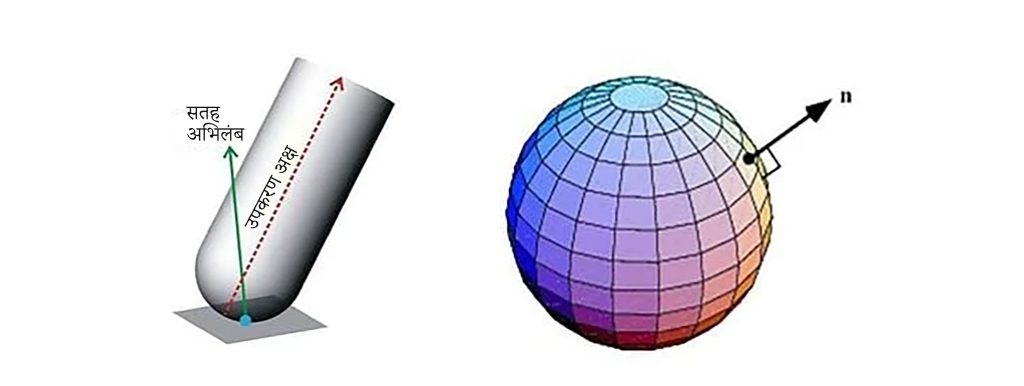
सरफेस नॉर्मल: यह असल में मशीनिंग टर्म नहीं है, लेकिन 5-अक्षीय प्रोग्रामिंग करते समय यह जरूरी बज़-वर्ड बन जाता है। इस टर्म का मतलब है कोई एक्सियल वेक्टर (या लाइन) जो किसी भी सॉलिड मॉडल के एक खास सरफेस के पर्पेंडिकुलर होती है। सॉलिड मॉडल्स कई सरफेस को जोड़कर बनाए जाते हैं, जिससे एक आकार बनता है। प्रोग्रामर हमेशा टूल टिल्टिंग वेक्टर को सरफेस नॉर्मल के रेफरेंस में डिजाइनट करता है। उदाहरण के लिए, अगर आप चाहते हैं कि टूल हर सरफेस के साथ वर्टिकल रहे जब कटर शेप के साथ मूव करे, तो कहा जाएगा कि टूल “सरफेस के नॉर्मल” है। इसी तरह, अगर आप चाहते हैं कि टूल चलते समय किसी एक तरफ झुके, तो आप प्लस या माइनस टिल्ट एंगल देंगे…और वह एंगल पर्पेंडिकुलर सरफेस नॉर्मल के रेफरेंस में होगा।
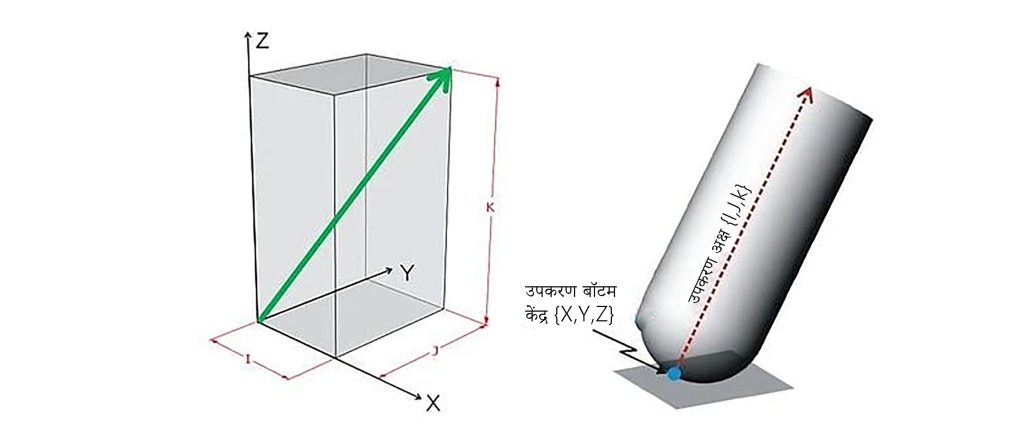
टूल वेक्टर: इसका मतलब है वह एंगल जिसमें टूल XYZ कांटेक्ट पॉइंट से दूर टिल्ट करता है। इस एंगल को प्रोग्राम में हर लाइन पर IJK वैल्यूज के सेट द्वारा कंट्रोल किया जाता है, और ये वैल्यूज पॉजिटिव या नेगेटिव हो सकती हैं। हालांकि वेक्टर की कोई रिलेवेंट यूनिट नहीं होती – न तो मीट्रिक और न ही इंच – लेकिन समझने के लिए इन्हें दूरी के रूप में सोच लेना आसान रहता है, जिससे टिल्ट एंगल और डायरेक्शन का आइडिया मिल जाता है। जैसे: अगर मुझे कोड की लाइन दिखती है X2.0 Y2.0 Z.125 I.50 J.50 K.70, तो मैं अपने दिमाग में आसानी से टूल टिल्ट एंगल इमेजिन कर सकता हूँ। XYZ वैल्यूज से टूल के बॉटम सेंटर को उस खास पॉइंट पर पोजिशन किया जाता है, और IJK से टिल्ट की डायरेक्शन और मात्रा मिलती है – I अक्ष X के लिए, J Y के लिए, और K Z के लिए। तो सोचिए एक पॉइंट, जो कांटेक्ट पॉइंट से X में .50” पॉजिटिव, Y में .50” पॉजिटिव, और Z में .70” ऊपर है। अब, कांटेक्ट पॉइंट और IJK डिस्टेंस से बने इस पॉइंट के बीच एक लाइन इमेजिन कीजिए…यही है टूल का निर्धारित टूल वेक्टर।
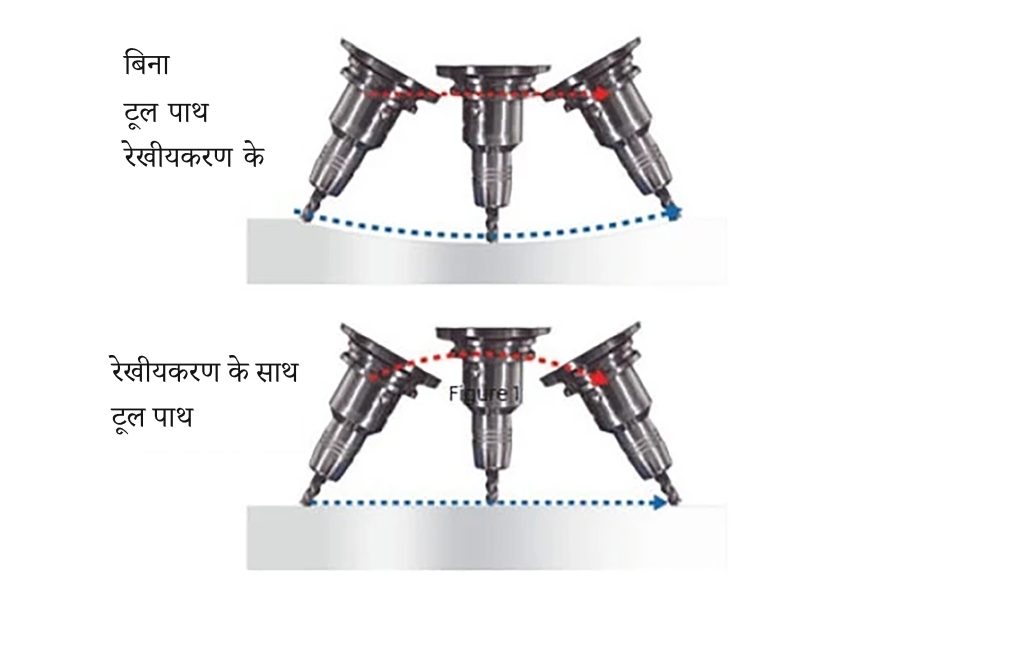
टूलपाथ लीनियराइजेशन: यह टिप के मूवमेंट को दो पॉइंट्स के बीच सीधा कंट्रोल करने की क्षमता है। बिना इस फीचर के, प्रोग्रामिंग में टूल टिप के मूवमेंट की सिर्फ दो पॉइंट्स – “A” (शुरुआत) और “B” (अंत) – पर ही कंट्रोल रहता है। इनके बीच का मूवमेंट अनकंट्रोल्ड होता है, और मशीन “ब्लाइंडली” मूव करती है। लेकिन टूलपाथ लीनियराइजेशन एक्टिवेट होने पर, मशीन अपने सभी एक्सिस को कोऑर्डिनेट करती है ताकि टूल टिप इन दोनों पॉइंट्स के बीच सीधा मूव करे – जरूरत पड़ी तो Z-एक्सिस भी ऊपर-नीचे करेगी। नीचे दिए गए उदाहरणों में दिखता है कि लीनियराइजेशन ऑफ होने पर टूल टिप पार्ट को बुरी तरह गॉज कर देगा…लेकिन लीनियराइजेशन ऑन होने पर टूल सीधे लाइन में मूव करेगा। इससे न सिर्फ मशीनिंग के दौरान टूल टिप पर ज्यादा कंट्रोल मिलता है, बल्कि प्रोग्राम भी छोटे बन सकते हैं…क्योंकि मूवमेंट्स को छोटे-छोटे हिस्सों में तोड़ने की जरूरत नहीं पड़ती, जैसी कि अपर्याप्त टूल टिप कंट्रोल के बिना पड़ती है।