सीएनसी मिलिंग बनाम सीएनसी टर्निंग – अंतर
हमारे पास आने वाले ग्राहक अक्सर तब सीएनसी मशीनिंग सेवाएं मांगते हैं जब उन्हें एक जटिल आकार वाले धातु के…

हालांकि एक सीएनसी टर्निंग मशीन में मोटराइज्ड टूल्स और मल्टीपल एक्सिस के साथ वाई एक्सिस होना एक साधारण बात लगती है, लेकिन इस एक्सिस की जो गैर-आर्थोगोनल मूवमेंट होती है और इसके मूवमेंट के डिटेल्स उम्मीद से ज्यादा जटिल हो सकते हैं। इसी कारण, इस लेख में मैं वाई एक्सिस की मूवमेंट और कैसे ओवरट्रैवल हो सकता है, इसकी व्याख्या कर रहा हूँ।
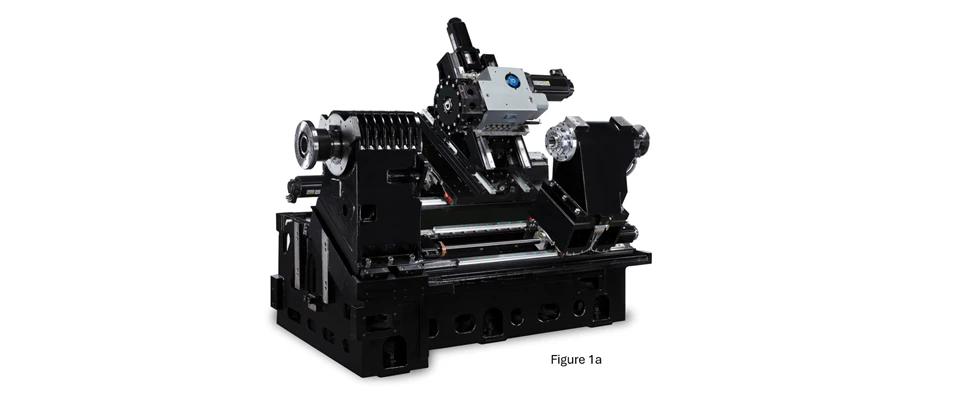
जब हम सीएनसी टर्निंग मशीन में मैन्युअली एक्स एक्सिस या जेड एक्सिस को मूव करते हैं, तो मशीन की प्रतिक्रिया समझना आसान होता है। दोनों एक्सिस प्रिसीजन लाइनियर गाइड्स पर चलते हैं, जो हर एक्सिस की पूरी ट्रैवल डिस्टेंस को कवर करते हैं। इन एक्सिस की ट्रैवल लिमिट मशीन के कुल आकार को भी निर्धारित करती है। उदाहरण के लिए, जितनी ज्यादा जेड एक्सिस की ट्रैवल होगी, उतना ही लंबा मशीन का बेड होगा। लेकिन जब बात वाई एक्सिस की आती है, तो प्रक्रिया इतनी सीधी नहीं होती।
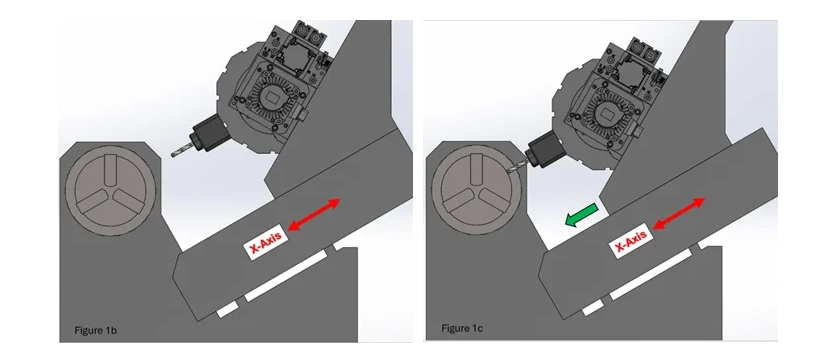
अधिकांश मल्टी-एक्सिस टर्निंग मशीनों में वाई एक्सिस की मूवमेंट गैर-आर्थोगोनल होती है, यानी साधारण शब्दों में, मूवमेंट न तो रैखिक होती है और न ही 90 डिग्री पर लंबवत। वाई एक्सिस की मूवमेंट मशीन में वेज डिजाइन की वजह से संभव होती है, जिसमें असली में दो अलग-अलग हिस्सों को मूव कर के पर्पेंडिकुलर मूवमेंट प्राप्त की जाती है।
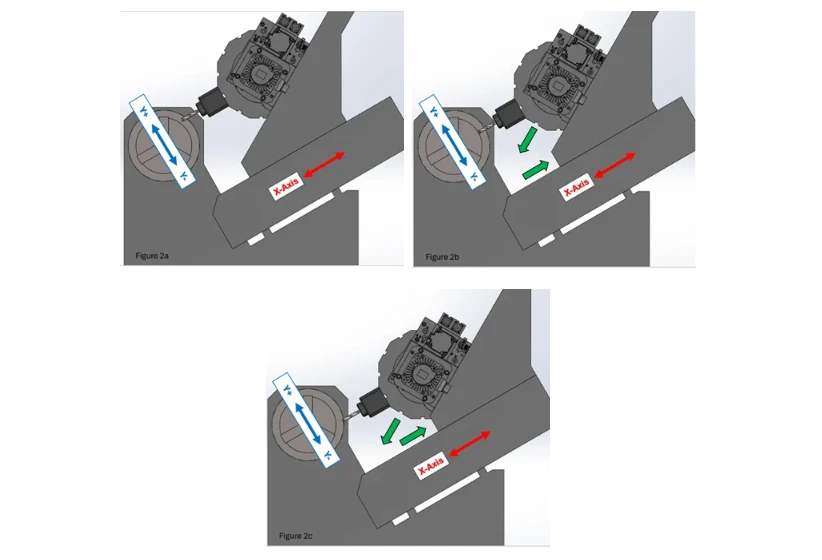
जब कंट्रोल को वाई एक्सिस को मूव करने का कमांड मिलता है, तो मशीन के वेज के दो हिस्सों की संयुक्त मूवमेंट से टूल की नोक को इच्छित पोजीशन तक पहुंचाया जाता है। इस प्रकार, हमें वाई एक्सिस की एक स्पष्ट पर्पेंडिकुलर मूवमेंट मिलती है, जो मशीन के आंतरिक हिस्सों की नॉन-आर्थोगोनल मूवमेंट के कारण संभव होती है।
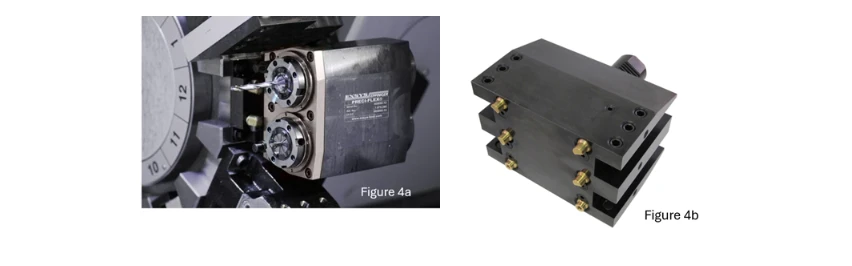
वाई एक्सिस की यह मूवमेंट हमें हर टूल स्टेशन पर मल्टीपल टूल्स का करने की सुविधा देती है, क्योंकि हम वाई एक्सिस को मूव कर के एक ही टूल स्टेशन के लिए कई ऑफसेट प्रोग्राम कर सकते हैं (चित्र 4a)। यह क्षमता सिर्फ मोटराइज्ड टूल्स तक ही सीमित नहीं है, बल्कि डबल और क्वाड्रपल टूल होल्डर्स के साथ फिक्स्ड टूल्स के लिए भी उपलब्ध है। क्वाड्रपल टूल होल्डर्स इस क्षमता को और बढ़ा देते हैं, खासकर उन मशीनों के लिए जिनमें सब-स्पिंडल का उपयोग होता है।
अब जब हमने समझ लिया कि वाई एक्सिस कैसे मूव करती है, तो आइए देखते हैं कि टूल चेंज के लिए रिवॉल्वर को किसी निर्दिष्ट पोजीशन तक ले जाते समय कौन सी समस्या आ सकती है। चूंकि टूल चेंज के लिए एक्स एक्सिस की कमांडेड पोजीशन टूल की नोक को रेफरेंस करती है, मान लीजिए कि वाई एक्सिस ज़ीरो या होम पोजीशन (वाई एक्सिस ट्रैवल का सेंटर) पर नहीं है, और एक्स एक्सिस की कमांडेड पोजीशन मशीन की लिमिट्स के भीतर है। फिर भी, “ओवर ट्रैवल” की अलार्म आ जाती है और मशीन रुक जाती है। ऐसा क्यों होता है?
नीचे दी गई तस्वीरें ओवर ट्रैवल एरर के कारण को स्पष्ट करने में मदद करती हैं। चित्र 3a में, एक्स एक्सिस अपनी पूरी ट्रैवल पोजीशन पर है और वाई एक्सिस ज़ीरो या होम पोजीशन पर है। चित्र 3b में, टूल की नोक वाई 50 की पॉजिटिव कमांडेड पोजीशन पर मूव हो जाती है। रिवॉल्वर वहां आसानी से पहुंच जाता है, क्योंकि उसे सिर्फ वेज के साथ मूव करना पड़ता है, एक्स एक्सिस के क्रॉस-स्लाइड कोिलाने की जरूरत नहीं पड़ती।
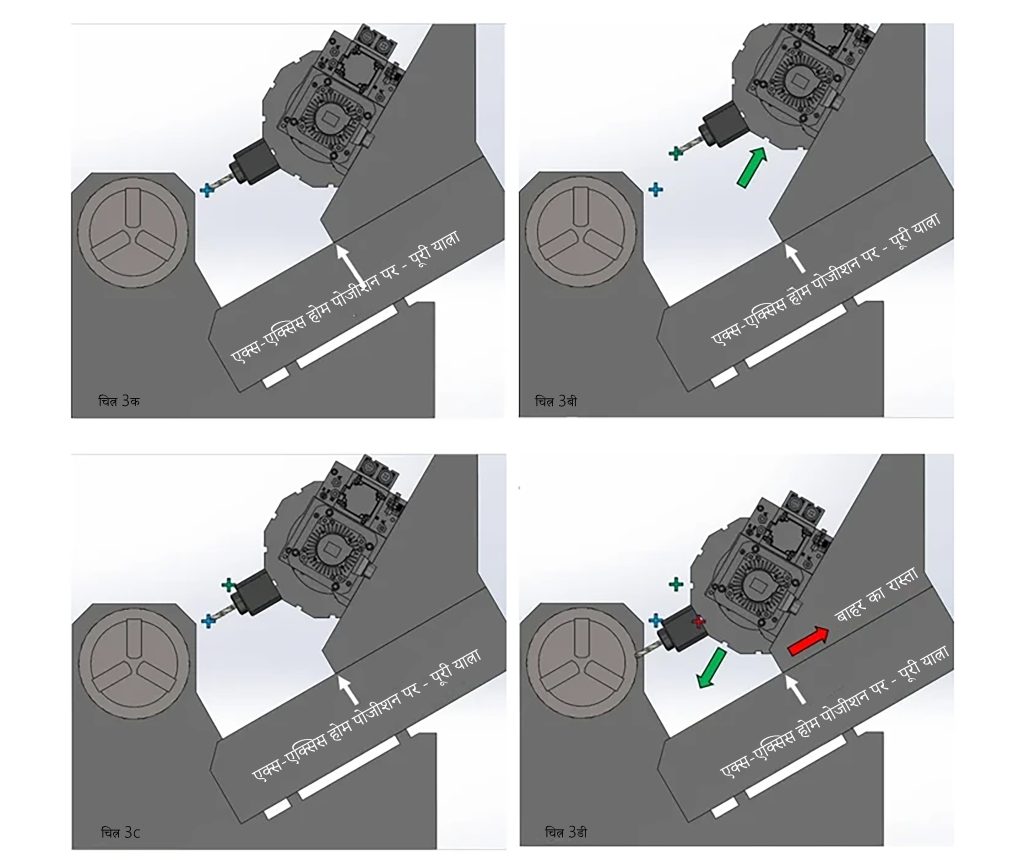
लेकिन चित्र 3d में, कमांडेड पोजीशन ऐसी है, जहां वेज और एक्स एक्सिस दोनों को मूव करना पड़ता है, ताकि टूल की नोक इच्छित पोजीशन पहुंच सके: वेज को नेगेटिव और एक्स एक्सिस को पॉजिटिव मूव करना पड़ता है; लेकिन एक्स एक्सिस पहले से ही अपनी पॉजिटिव ट्रैवल लिमिट पर है और आगे नहीं जा सकती, इसलिए कंट्रोल एरर जनरेट करता है और मशीन को रोक देता है।
अगर ऊपर बताई गई स्थिति मशीनिंग के दौरान होती है और कमांडेड पोजीशन मशीन की ट्रैवल कैपेसिटी से बाहर चली जाती है, तो प्रोग्राम में सुधार करना आवश्यक होगा। वैकल्पिक रूप से, उपयोग की जा रही टूल की लंबाई या टूल होल्डर के प्रकार को समायोजित करना भी समाधान हो सकता है। किसी भी स्थिति में, इस समस्या का हल निकालना प्रोग्रामर और ऑपरेटर की जिम्मेदारी होगी।
