प्रेस ब्रेक ऑपरेटर क्या करता है? जिम्मेदारियाँ, कौशल और सेटअप
प्रेस ब्रेक ऑपरेटर शीट मेटल को मोड़कर इंजीनियरिंग ड्रॉइंग के अनुरूप पुर्जे बनाता है प्रेस ब्रेक ऑपरेटर सपाट शीट मेटल…

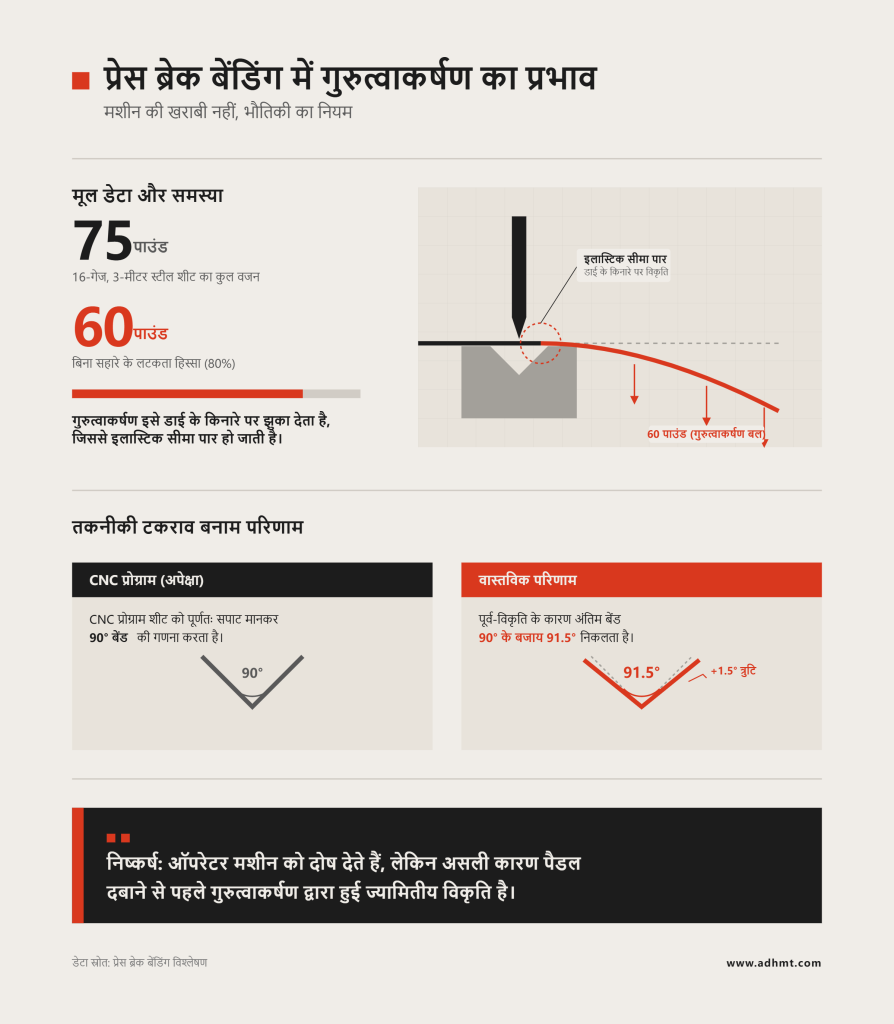
एक 10-फुट, 16-गेज स्टेनलेस पैनल की कल्पना करें जो एक मानक V-डाई पर टिका हुआ है। ऑपरेटर सामने के किनारे को पकड़े हुए है और राम के नीचे आने का इंतजार कर रहा है। शीट के बीच के हिस्से को ध्यान से देखें। वह अपने ही वजन के कारण नीचे की ओर झुक रहा है।
अधिकांश फैब्रिकेटर इसे एक सामान्य कार्यदिवस की तरह देखते हैं। वे मानते हैं कि पंच के संपर्क में आते ही मशीन की टननेज इस झुकाव को सीधा कर देगी। वे गलत हैं।
जैसे ही गुरुत्वाकर्षण उस असमर्थित हिस्से को उसकी यील्ड सीमा से आगे खींचता है, ग्रेन संरचना स्थायी रूप से खिंच जाती है। आपने पहले ही एक स्क्रैप्ड पार्ट खरीद लिया है, जबकि मशीन अभी तक हिली भी नहीं है।
16-गेज माइल्ड स्टील की 3-मीटर शीट का वजन लगभग 75 पाउंड होता है। जब ऑपरेटर उस शीट को बैक गेज के खिलाफ धकेलता है, तो उस द्रव्यमान में से कम से कम 60 पाउंड प्रेस ब्रेक बेड के बाहर असमर्थित लटका रहता है। गुरुत्वाकर्षण तुरंत शीट को एक लीवर में बदल देता है, जिसमें निचली डाई के सामने के किनारे को टेक बिंदु के रूप में उपयोग किया जाता है। धातु झुक जाती है।
यदि यह झुकाव पर्याप्त गंभीर है, तो टेक बिंदु पर सामग्री अपनी इलास्टिक सीमा को पार कर जाती है। स्टील अपनी मूल सपाट अवस्था को भूल जाता है। अब आप एक हल्के से मुड़ी हुई धातु की शीट को ऐसे CNC प्रोग्राम में फीड कर रहे हैं, जो गणितीय रूप से एक पूर्णतः सपाट सतह मानता है। कंट्रोलर ठीक 90 डिग्री प्राप्त करने के लिए आवश्यक राम की गहराई की गणना निष्कलंक, बिना खिंची सामग्री के आधार पर करता है। वह पंच को उसी सटीक माइक्रोन तक नीचे ले जाता है। परिणामस्वरूप बेंड 91.5 डिग्री पर निकलता है।
ऑपरेटर आमतौर पर मशीन को दोष देते हैं, क्राउनिंग सिस्टम को समायोजित करते हैं या क्षतिपूर्ति के लिए राम की गहराई बदलते हैं। लेकिन मशीन ने वही किया जो उसे बताया गया था। पैडल दबाने से पहले ही ज्यामिति गुरुत्वाकर्षण द्वारा विकृत हो चुकी थी।
देखें कि एक अनुभवी ऑपरेटर उस 75-पाउंड के झुकाव को ठीक करने की कोशिश कैसे करता है। उसे पता है कि यह झुकाव समस्या पैदा करता है, इसलिए वह शीट के सामने के किनारे को ऊपर की ओर जोर से उठाता है, उसे सीधा करने के लिए ताकत लगाता है ताकि वह बैक गेज फिंगर्स के साथ समकोण में ठीक से बैठ सके।
उसने एक दोष के बदले दूसरा दोष ले लिया। शीट को जरूरत से ज्यादा ऊपर उठाकर, वह सामग्री को V-डाई के सामने के किनारे पर नीचे की ओर मोड़ने के लिए मजबूर करता है। इससे एक सूक्ष्म “रिवर्स बेंड” बनता है—एक ऐसी क्रीज़ जो इच्छित कोण के विपरीत दिशा में चलती है। जब पंच अंततः नीचे आता है और संपर्क करता है, तो वह धातु को सहज रूप से डाई में नहीं खींचता। वह उस रिवर्स-बेंड क्रीज़ को दूसरी दिशा में जोर से पलटने के लिए मजबूर करता है।
हम इसे “सैग-टू-स्नैप” दोष कहते हैं। यह मशीन को झटका देता है, सामग्री की सतह को खरोंचता है और अंदरूनी मोड़ त्रिज्या को पूरी तरह नष्ट कर देता है। जिस त्रिज्या को दो सेकंड के भीतर विपरीत दिशाओं में दो बार मोड़ा गया हो, उस पर आप स्प्रिंगबैक की गणना नहीं कर सकते।
सुबह 7:00 बजे, एक ताज़ा ऑपरेटर 10-फुट पैनल को ऊपर उठा सकता है और उसे क्षैतिज से दो-डिग्री की सीमा के भीतर स्थिर रख सकता है। दोपहर 2:30 बजे तक, पचास समान भागों से जूझने के बाद, उसके कंधे जलने लगते हैं। उसकी पकड़ ढीली पड़ जाती है। वह दो-डिग्री की सीमा चुपचाप पाँच डिग्री तक फैल जाती है।
प्रेसिजन बेंडिंग एक कठोर गणितीय समीकरण है। पंच त्रिज्या, डाई की चौड़ाई, सामग्री की मोटाई और तन्य शक्ति निश्चित स्थिरांक हैं। मानव हाथ एक नरम, अप्रत्याशित चर हैं। जब शीट का प्रवेश कोण प्रत्येक भाग में बदलता है, तो वह सटीक बिंदु भी बदलता है जहाँ धातु डाई शोल्डर को स्पर्श करती है। यह बदलता हुआ संपर्क बिंदु धातु को मोड़ने के लिए आवश्यक लीवरेज को बदल देता है, जो सीधे अंतिम कोण को प्रभावित करता है।
आप सर्वो रैम सिंक्रोनाइज़ेशन और लेज़र एंगल मापन वाली प्रेस ब्रेक पर पाँच लाख डॉलर निवेश कर सकते हैं। यदि भाग 50 पर सामग्री डाई में उस कोण से भिन्न कोण पर प्रवेश करती है जिस पर उसने भाग 1 पर किया था, तो आपकी सटीक मशीन आज्ञाकारी रूप से सटीक स्क्रैप तैयार करेगी। प्रश्न यह नहीं है कि क्या मानव हाथ गणित को बिगाड़ते हैं। प्रश्न यह है कि उन हाथों को किसी ऐसी चीज़ से कैसे बदला जाए जो पसीना न बहाए।
देखिए कि एक फ्लोर-स्टैंडिंग शीट फॉलोअर 1/4-इंच एल्युमिनियम की 400-पाउंड प्लेट को कैसे उठाता है। यदि मशीन धातु को सिर्फ एक साधारण हाइड्रोलिक जैक की तरह ऊपर धकेल देती है, तो आपने पहले बताए गए भौतिक विकृतियों को हल नहीं किया है—आपने केवल ऑपरेटर की गलतियों को स्वचालित किया है। यह समझने के लिए कि फॉलोअर को एक सटीक उपकरण क्यों होना चाहिए, आपको स्वयं बेंडिंग मोमेंट की भौतिकी को देखना होगा।
120-इंच लंबी 10-गेज माइल्ड स्टील की शीट को एक मानक V-डाई पर रखें और उसके नीचे एक साधारण, सिंगल-एक्सिस न्यूमैटिक सपोर्ट आर्म लगाएँ। आर्म निरंतर ऊपर की ओर दबाव लगाता है। जैसे ही प्रेस ब्रेक का रैम नीचे उतरता है, शीट ऊपर की ओर मुड़ती है। चूँकि सपोर्ट आर्म केवल एक साधारण ऊपर की चाप में चलता है, मोड़ के दौरान धातु भौतिक रूप से सपोर्ट पैड पर सरकती है। यह सरकना घर्षण उत्पन्न करता है, और घर्षण ड्रैग पैदा करता है। यह ड्रैग शीट को बैक गेज फिंगर्स से एक मिलीमीटर के अंश भर दूर खींच लेता है।
यह 0.5 मिमी की फिसलन कड़े टॉलरेंस वाले एनक्लोज़र में आपकी स्क्रैप दर को 12% तक बढ़ा देती है।
निष्क्रिय समर्थन केवल गुरुत्वाकर्षण से लड़ता है। सक्रिय ट्रैकिंग, चाहे वह पूर्णतः एकीकृत CNC संयोजित-प्रकार फॉलोअर के माध्यम से हो या उच्च-स्तरीय स्टैंडअलोन सर्वो सिस्टम के जरिए, रैम की सटीक वेग और स्थिति को पढ़ती है। यह शीट की ऊपर की ओर गति की सटीक प्रक्षेपवक्र की गणना करती है और उससे पूरी तरह मेल खाती है। पैड केवल धातु को थामता नहीं; वह शीट की सतह पर एक विशिष्ट सूक्ष्म बिंदु से चिपका रहता है और बिना एक मिलीमीटर भी पार्श्व फिसलन के पूरे मोड़ के दौरान उसके साथ चलता है। लेकिन एक यांत्रिक आर्म उस प्रक्षेपवक्र से कैसे मेल खाता है जो लगातार अपना आकार बदल रही है?
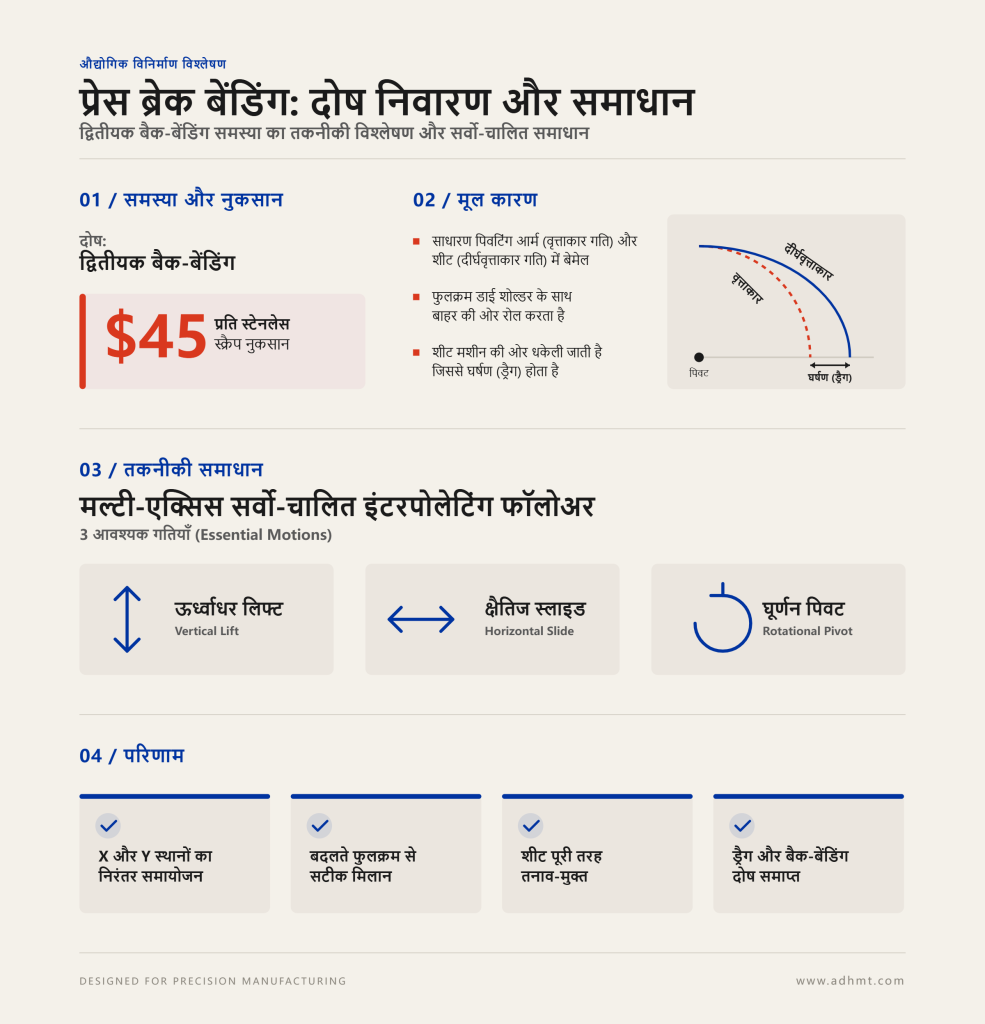
हर बार जब कोई फॉलोअर आर्म शीट को डाई के शोल्डर पर घसीटता है, तो एक द्वितीयक बैक-बेंडिंग दोष पैदा होता है, जिसकी वजह से हर बार $45 का स्टेनलेस स्क्रैप हो जाता है। मोड़ की ज्योमेट्री को समझिए। शीट किसी स्थिर दरवाज़े के हिंज की तरह ऊपर नहीं घूमती। जब पंच सामग्री को V-डाई में धकेलता है, तो वास्तविक पिवट पॉइंट—यानी फुलक्रम—डाई शोल्डर के साथ बाहर की ओर रोल करता है। यदि आपका फॉलोअर आर्म केवल एक साधारण यांत्रिक पिवट पर निर्भर है, तो वह एक परिपूर्ण वृत्त में घूमता है। लेकिन शीट का रास्ता एक फैलती हुई दीर्घवृत्त (एलिप्स) जैसा होता है।
गणित बस मेल नहीं खाता।
जब एक साधारण पिवटिंग आर्म ऊपर की ओर घूमता है, तो उसकी स्थिर त्रिज्या अनिवार्य रूप से शीट को क्षैतिज रूप से मशीन की ओर धकेलती है। धातु डाई शोल्डर से अटक जाती है। इसे रोकने के लिए फॉलोअर को इंटरपोलेट करना पड़ता है। इसके लिए कई सर्वो-चालित अक्षों की आवश्यकता होती है—आमतौर पर एक ऊर्ध्वाधर लिफ्ट, एक क्षैतिज स्लाइड और एक घूर्णन पिवट—जो एक साथ काम करते हैं। घूमते हुए अपने X और Y स्थानों को लगातार समायोजित करके, फॉलोअर बेंडिंग मोमेंट के बदलते फुलक्रम को सटीक रूप से इंटरपोलेट करता है। शीट पैड पर पूरी तरह तनाव-मुक्त रहती है, जिससे वह ड्रैग समाप्त हो जाता है जो बैक-बेंडिंग का कारण बनता है। यदि मशीन मोड़ की बाहरी वक्रता से पूरी तरह मेल खा रही है, तो फिर भी कुछ सेटअप सामग्री को क्यों बिगाड़ देते हैं?
1/4-इंच मोटी प्लेट को 90 डिग्री पर मोड़ें, तो उसकी बाहरी सतह वास्तव में खिंचती है, जबकि भीतरी सतह संकुचित होती है। उस प्लेट के भीतर कहीं एक सूक्ष्म सीमा होती है, जहाँ धातु न तो खिंचती है और न ही सिकुड़ती है। यही न्यूट्रल एक्सिस है। जब कोई ऑपरेटर या सस्ता फॉलोअर शीट के निचले हिस्से को सहारा देता है, तो वह बाहरी त्रिज्या को संदर्भित कर रहा होता है। लेकिन नियंत्रक ठीक 90 डिग्री प्राप्त करने के लिए आवश्यक रैम गहराई की गणना बिना खिंची, आदर्श सामग्री की न्यूट्रल एक्सिस के आधार पर करता है।
बाहरी सतह एक झूठी गवाही देती है।
जैसे-जैसे मोड़ आगे बढ़ता है, बाहरी सतह लंबी होती जाती है और डाई से दूर खिसकती है। यदि कोई फॉलोअर सामग्री की मोटाई और इस खिंचाव प्रभाव को ध्यान में रखे बिना केवल शीट के नीचे धक्का देता है, तो वह स्ट्रोक में बहुत जल्दी या बहुत देर से ऊपर की ओर दबाव डालेगा। इससे पंच के बॉटम डेड सेंटर पर पहुँचने से पहले शीट में एक सूक्ष्म रिवर्स-बो आ जाता है। वास्तविक सक्रिय ट्रैकिंग सिस्टम सामग्री की मोटाई के पैरामीटर का उपयोग करके न्यूट्रल एक्सिस की सटीक स्थिति की गणना करते हैं और अपने सर्वो की गति को इस तरह समायोजित करते हैं कि वे खिंचती हुई सतह नहीं, बल्कि धातु के कोर को ट्रैक करें। इस चरण में फॉलोअर की ऊँचाई में 0.020-इंच की गलती 1.5-डिग्री के कोणीय विचलन में बदल जाती है, जिससे $120 का एयरोस्पेस पैनल सीधे रीसाइक्लिंग बिन में चला जाता है। अब आप केवल शीट को सहारा नहीं दे रहे हैं; आप सामग्री के भीतर मौजूद उस सूक्ष्म रेखा को गणितीय रूप से ट्रैक कर रहे हैं, जो पूरे मोड़ की ज्योमेट्री निर्धारित करती है। इससे यह सवाल उठता है कि विभिन्न सामग्री प्रोफाइल में उस रेखा को ट्रैक करने के लिए वास्तव में कितने मोशन अक्षों की आवश्यकता होती है।
कल्पना करें कि आप 10-पाउंड का डम्बल पकड़े हुए हैं। उसे सीने से सटाकर रखें—आसान है। अब कोहनी लॉक करके उसे सामने सीधा पकड़े रखें, साठ सेकंड तक। आपका कंधा काँपने लगता है। वजन नहीं बदला। लीवर आर्म बदल गया।
शीट मेटल को मोड़ना बिल्कुल इसी तरह काम करता है। हम टनैज की गणनाओं और रैम की नीचे जाने की गति में इतने उलझ जाते हैं कि लीवर के मूल यांत्रिकी को भूल जाते हैं। जब कोई सपाट शीट मोड़ के दौरान ऊपर की ओर घूमती है, तो वह एक विशाल, बदलता हुआ लीवर आर्म बन जाती है, जो एक अत्यंत सटीक फुलक्रम से जुड़ा होता है। यदि आप उस लीवर को पकड़ने वाली मशीन को सामग्री की सटीक भौतिकी से मेल नहीं कराते, तो आप बस महँगा स्क्रैप खरीद रहे हैं।
एक बेसिक न्यूमैटिक पिवट मूलतः एक शॉक एब्जॉर्बर की तरह काम करता है। यह 4×4 एल्यूमिनियम शीट को तब आपके ऑपरेटर की कलाई को पीछे की ओर झटका देने से रोकता है जब रैम तेज गति से नीचे आता है। यदि आपकी एकमात्र समस्या साधारण, मध्यम-वजन वाले पैनलों पर ऑपरेटर की थकान है, तो एयर प्रेशर पर्याप्त है।
लेकिन हवा संपीड़्य होती है। वह प्रतिक्रिया देती है; वह पहले से अनुमान नहीं लगाती।
जब आप भारी प्लेट को मोड़ते हैं, तो फ्लैंज का कोण बढ़ने के साथ गुरुत्वाकर्षण केंद्र तेजी से बदलता है। बदलते हुए भार के कारण न्यूमैटिक आर्म पीछे रह जाएगा, थोड़ा झुक जाएगा, और फिर एयर प्रेशर संतुलित होते ही उछलेगा। यह उछाल सीधे शीट के माध्यम से डाई शोल्डर तक पहुँचता है, सामग्री को खरोंचता है और आपके बेंड एंगल को पूरे एक डिग्री तक बिगाड़ देता है। पूर्णतः CNC-नियंत्रित सर्वो ट्रैकिंग इस उछाल को पूरी तरह समाप्त कर देती है। सर्वो केवल ऊपर की ओर धक्का नहीं देता। वह वास्तविक समय में Y-एक्सिस की अवतरण दर को पढ़ता है और फॉलोअर पैड को सैद्धांतिक स्विंग आर्क से पूरी तरह मेल खाने के लिए चलाता है। आप पूर्वानुमान के लिए भुगतान कर रहे हैं।
एक मानक 3-एक्सिस बैकगेज सेटअप को देखें। आपके पास रैम के लिए Y1/Y2, फ्लैंज लंबाई के लिए X, और फिंगर ऊँचाई के लिए R होता है। सेल्समैन अक्सर कहेंगे कि क्योंकि बैकगेज फिंगर भारी टुकड़ों को सहारा देने के लिए ऊपर-नीचे हो सकते हैं, इसलिए फ्लैट पैनलों के लिए मल्टी-एक्सिस शीट फॉलोअर अनावश्यक है।
वे पोजिशनिंग और फॉर्मिंग को एक-दूसरे से भ्रमित कर रहे हैं।
बैकगेज शुरुआती रेखा तय करता है। फॉलोअर दौड़ पूरी करता है। यदि आप एक मानक 10-फुट, 14-गेज पैनल को मोड़ रहे हैं, तो रैम के साथ समन्वित सिंगल-एक्सिस फॉलोअर आमतौर पर पर्याप्त होता है, क्योंकि सामग्री साफ और अनुमानित आर्क में घूमती है। लेकिन जैसे ही आप स्टेप्ड पार्ट या पहले से बने नीचे की ओर फ्लैंज को शामिल करते हैं, ज्यामिति बदल जाती है। फिक्स्ड-पिवट फॉलोअर बेंड शुरू होने से पहले ही प्री-फॉर्म्ड किनारे से टकरा जाएगा। फॉलोअर पर स्वतंत्र R-एक्सिस और X-एक्सिस सपोर्ट पैड को नीचे जाने, जटिल प्रोफाइल के नीचे खिसकने, और फिर बेंड को ट्रैक करने की अनुमति देता है। यदि आप केवल फ्लैट शीट्स पर काम करते हैं, तो इसे सरल रखें। यदि आप जटिल प्रोफाइल बनाते हैं, तो कठोर फॉलोअर एक बाधा बन जाता है।
आधा-इंच AR400 प्लेट के 2×2 फुट के वर्ग की कल्पना करें। अब 20-गेज स्टेनलेस की 5×10 फुट शीट की कल्पना करें। AR400 बेहद भारी है, लेकिन कठोर है। 20-गेज हल्की है, लेकिन ढीली और लचीली है।
इनमें से किसे अधिक भारी-ड्यूटी सर्वो फॉलोअर की आवश्यकता होगी?
पहली प्रवृत्ति तराजू को देखने की होती है। भौतिकी आपको सतह क्षेत्र देखने की मांग करती है। भारी प्लेट को कच्ची उठाने की क्षमता चाहिए, लेकिन उसका गुरुत्वाकर्षण केंद्र डाई के अपेक्षाकृत पास रहता है। पतली-गेज शीट एक विशाल, घूमता हुआ लीवर आर्म बनाती है। जब वह 5×10 शीट ऊपर की ओर घूमती है, तो उसकी बाहरी किनारी अपनी लचक के कारण बेंड लाइन से पीछे रहना चाहती है। यह “झुकने-से-झटके” प्रभाव का मतलब है कि शीट को पूरी तरह समतल रखने के लिए फॉलोअर को तेज गति से त्वरण करना और अधिक भौतिक दूरी तय करनी होती है। यदि आपका सर्वो कम क्षमता वाला है, तो कंट्रोलर बड़े पैनल की स्विंग स्पीड के साथ तालमेल बैठाने की कोशिश में फॉल्ट दे देगा, भले ही सामग्री का वजन भारी प्लेट का केवल एक अंश हो। आप फॉलोअर का चयन इस आधार पर नहीं करते कि पैलेट पर सामग्री का वजन कितना है। आप इसे उस टॉर्क के आधार पर चुनते हैं जो वह 45 डिग्री घुमाव पर उत्पन्न करता है।
कल्पना कीजिए कि आप 3,000 डॉलर की सटीक स्नाइपर स्कोप को मुड़ी हुई बैरल वाली राइफल पर लगा रहे हैं। आप विंडेज समायोजित कर सकते हैं, बुलेट ड्रॉप की गणना कर सकते हैं और पूरी सांस नियंत्रण के साथ ट्रिगर दबा सकते हैं। फिर भी आप निशाने से चूकेंगे।
शीट मेटल को मोड़ना एक कठोर गणितीय समीकरण है। हम इसमें महंगे घटक—जैसे मल्टी-एक्सिस सर्वो फॉलोअर—जोड़कर मानव त्रुटि को समाप्त करने की कोशिश करते हैं। लेकिन मशीन वही करती है जो उसे बताया जाता है। यदि आपके प्रेस ब्रेक की मूल ज्यामिति बिगड़ी हुई है, या आपके पार्ट का डिज़ाइन उपकरण की भौतिक सीमाओं को चुनौती देता है, तो वह नया चमकदार फॉलोअर केवल आपको स्क्रैप और तेज़ी से बनाने में मदद करेगा।
आइए इस भ्रम को दूर करें कि ऑटोमेशन खराब सेटअप को ठीक कर देता है।
उस शीट के बीच वाले हिस्से को ध्यान से देखें। जब पंच 10-फुट पैनल पर 150 टन का बल डालता है, तो प्रेस ब्रेक बेड पूरी तरह समतल नहीं रहता। वह झुक जाता है।
यदि आपका क्राउनिंग सिस्टम केवल तीन थाउज़ेंड्थ इंच से भी चूक जाता है, या 10-फुट बेड पर आपकी टेबल की समतलता में 0.06 मिमी की त्रुटि है, तो आपको कोण में लगभग दो-दसवां डिग्री का अंतर दिखाई देगा। शीट फॉलोअर इसे ठीक नहीं कर सकता। फॉलोअर आर्म डाई के बाहर सामग्री को थामे रखता है, जबकि वास्तविक विकृति V-ओपनिंग के भीतर होती है। यदि लोड के तहत डाई बेस 0.3 मिमी भी झुकता है, तो बेंड लाइन के साथ सामग्री असमान रूप से यील्ड होती है।
कंट्रोलर 90 डिग्री सटीक प्राप्त करने के लिए आवश्यक राम डेप्थ की गणना बिना खिंची हुई, आदर्श सामग्री के आधार पर करता है। जब बेड झुकता है, तो पंच बीच में उतनी गहराई तक प्रवेश नहीं करता जितना कि सिरों पर करता है। परिणाम एक ‘कैनो’ जैसा आकार होता है। फॉलोअर उसी कैनो को लक्ष्य कोण तक सावधानी से ट्रैक करेगा, ऐसे पार्ट को पूरा सपोर्ट देते हुए जो राम के रिटर्न स्ट्रोक शुरू होने से पहले ही टॉलरेंस से बाहर है। पहले अपनी मशीन की ज्यामिति ठीक करें, नहीं तो पूरी तरह सपोर्ट किए गए स्क्रैप के लिए भुगतान करते रहें।
भौतिकी लीवरेज की मांग करती है, और लीवरेज के लिए दूरी आवश्यक है।
हर शीट फॉलोअर का एक न्यूनतम एंगेजमेंट एनवेलप होता है। यह V-डाई के केंद्र से उस सबसे निकट बिंदु तक का भौतिक डेड ज़ोन है जहाँ तक फॉलोअर पैड नीचे के डाई होल्डर से टकराए बिना पहुंच सकता है। यदि आप 16-गेज के बड़े पैनल पर 12-इंच का रिटर्न फ्लैंज मोड़ रहे हैं, तो फॉलोअर आपका सबसे अच्छा साथी है। लेकिन यदि उसी बड़े और असुविधाजनक शीट पर आपको 2-इंच का फ्लैंज चाहिए तो?
फॉलोअर निष्क्रिय बैठा रहता है।
जब फ्लैंज न्यूनतम सपोर्ट दूरी से छोटा होता है, तो स्वचालित आर्म्स को पीछे हटना पड़ता है। ऑपरेटर को अचानक स्वचालित अनुक्रम के बीच एक ही बेंड के लिए एक भारी, लंबे लीवर आर्म जैसी शीट को हाथ से संभालना पड़ता है। यहीं “सैग-टू-स्नैप” दोष पूरी तीव्रता के साथ वापस आता है। भारी शीट नीचे झुकती है, पंच सामग्री को जकड़ लेता है, और अचानक ऊपर की ओर त्वरण शीट को ऑपरेटर के हाथों की ओर झटका देकर वापस ले आता है, जिससे धातु के यील्ड पॉइंट पर खिंचाव पड़ता है। यदि आपके पार्ट मिक्स में बड़े पैनलों पर संकरे फ्लैंज प्रमुख हैं, तो फॉलोअर न तो आपकी कलाई बचाएगा और न ही आपके स्क्रैप रेट को। वह केवल एक महंगा दर्शक बनकर रह जाएगा।
एक सपाट शीट को एक बार मोड़ना सरल है। लेकिन एक बॉक्स, Z-प्रोफाइल या स्टेप्ड एनक्लोज़र को मोड़ना ज्यामितीय जोखिमों से भरा क्षेत्र है।
जब शीट फॉलोअर तैनात होता है, तो वह प्रेस ब्रेक के सीमित कार्यक्षेत्र में एक बड़ा गतिशील अवरोध जोड़ देता है। यदि आपके सीक्वेंस में पार्ट को पलटना या पहले से नीचे की ओर मुड़ी फ्लैंज को डाई के ऊपर से स्लाइड कराना शामिल है, तो तैनात सपोर्ट आर्म्स अब मददगार नहीं रहते। वे सीधे रास्ते में आ जाते हैं। मल्टी-बेंड सीक्वेंस में मशीन कंट्रोलर को Y-एक्सिस के अवरोहण को फॉलोअर की ऊपर की ओर गति के साथ पूरी तरह समन्वित करना होता है। लेकिन यदि पिछली बेंड ने पार्ट के गुरुत्वाकर्षण केंद्र को बदल दिया हो, या पहले से मुड़ा हुआ किनारा डाई लाइन के नीचे लटक रहा हो, तो पंच के संपर्क में आने से पहले ही फॉलोअर पैड सामग्री से टकरा जाएगा। परिणामस्वरूप आप सपोर्ट आर्म के खिलाफ फ्लैंज को उल्टा मोड़ देते हैं।
इसीलिए ऑफलाइन प्रोग्रामिंग अनिवार्य है।
आपको पूरे बेंड सीक्वेंस को 3D स्पेस में सिमुलेट करना पड़ता है ताकि यह सिद्ध हो सके कि फॉलोअर वास्तव में पार्ट की ज्यामिति से बिना टकराए गुजर सकता है। यदि ऐसा संभव नहीं है, तो आपको फॉलोअर को रास्ते से हटने के लिए प्रोग्राम करना होगा। तब सीक्वेंस के सबसे जटिल और असंतुलित बेंड्स को मैन्युअली सपोर्ट करने की जिम्मेदारी ऑपरेटर पर आ जाती है, जिससे इस पूंजी निवेश का उद्देश्य ही निष्फल हो जाता है।
अधिकांश लोग $30,000 के शीट फॉलोअर को इस आधार पर उचित ठहराने की कोशिश करते हैं कि वे $20 प्रति घंटा वाले हेल्पर को पेरोल से हटा देंगे। यह शॉप फ्लोर स्तर की सतही सोच है। यदि आप सटीक उपकरण केवल मजदूरी बचाने के लिए खरीद रहे हैं, तो आप अपने लाभ मार्जिन में वास्तविक क्षति को नजरअंदाज कर रहे हैं। असली पैसा इस बात में नहीं है कि मशीन के सामने कौन खड़ा है। यह इस बात में है कि स्क्रैप बिन में क्या जाता है और वेल्डिंग फिक्स्चर में फिट करने के लिए किसे द्वितीयक ऑपरेशन की आवश्यकता पड़ती है। आइए बेंड की वास्तविक भौतिकी और उससे जुड़े ठोस खर्चों को देखें।
10 फुट लंबा 16-गेज पैनल कल्पना कीजिए। दो ऑपरेटर इसे रैम की गति के साथ पूर्ण तालमेल में ऊपर उठाने की कोशिश करते हैं। वे असफल होंगे। एक व्यक्ति एक क्षण देर से उठाता है, भारी शीट झुक जाती है, और पंच सामग्री को दबा देता है। अचानक ऊपर की ओर त्वरण शीट को उनके हाथों के खिलाफ झटका देता है, जिससे बेंड लाइन पर धातु का यील्ड पॉइंट खिंच जाता है।
अब आपके पास एक मुड़ा हुआ भाग है।
अब आगे क्या होता है? आप इसे सीधे भेजते नहीं हैं। आप इसे द्वितीयक स्ट्रेटनिंग ऑपरेशन में भेजते हैं। अब आप $120 प्रति घंटा के उच्च कौशल वाले फैब्रिकेटर को उस पैनल को रोलर लेवलर से गुजारने या डेडब्लो हैमर से सीधा करने के लिए भुगतान कर रहे हैं, ताकि वेल्ड सीम सही से संरेखित हो सकें। जब शीट फॉलोअर Y-एक्सिस के अवरोहण के साथ पूर्ण समन्वय करता है, तो वह इस “सैग-टू-स्नैप” दोष को पूरी तरह समाप्त कर देता है। सामग्री V-डाई के बाहर अपने यील्ड पॉइंट से आगे नहीं बढ़ती। आप केवल हेल्पर की प्रति घंटा मजदूरी नहीं बचा रहे हैं; आप अपनी रूटिंग शीट से $120 प्रति घंटा वाले द्वितीयक फ्लैटनिंग ऑपरेशन को पूरी तरह हटा रहे हैं।
मैनुअल हैंडलिंग एक अप्रत्याशित और लचीला चर है, जो बेंड की ज्यामिति को प्रभावित करता है। कंट्रोलर 90 डिग्री का सटीक कोण प्राप्त करने के लिए आवश्यक रैम गहराई की गणना निष्कलंक, बिना खिंचे हुए मटेरियल के आधार पर करता है। लेकिन जब मानव हाथ गुरुत्वाकर्षण से जूझते हैं, तो पंच के बॉटम डेड सेंटर तक पहुंचने से पहले ही बैक-बेंडिंग प्रभाव मटेरियल के प्रतिरोध को बदल देता है।
यदि असंगत कोणों के कारण आपके बड़े पैनलों की स्क्रैप दर काल्पनिक रूप से लगभग 15% है, तो केवल कच्चे माल की लागत का हिसाब लगाइए। 4×10 स्टेनलेस की एक शीट सस्ती नहीं होती। जब फॉलोअर नियंत्रण संभालता है, तो वह फ्लैंज के सटीक गुरुत्व केंद्र को स्थिर वेग पर सहारा देता है। बेंड फिर से एक कठोर गणितीय समीकरण बन जाता है। हर पार्ट हर बार ठीक 90 डिग्री पर पहुंचता है। उच्च-मूल्य वाले मटेरियल पर 15% स्क्रैप दर को शून्य तक घटाना छह महीने में फॉलोअर की लागत निकाल देता है, भले ही आप मशीन पर केवल ब्लैंक लोड करने के लिए दो लोगों को बनाए रखें।
हमें प्रेस ब्रेक को एक स्वतंत्र निहाई की तरह देखना बंद करना होगा, जहां लोग धातु को बल लगाकर आकार देते हैं। एक आधुनिक ब्रेक एक क्लोज़्ड-लूप CNC प्रणाली है—जहां क्राउनिंग, रैम एन्कोडर और लेज़र एंगल माप जैसे घटक मिलकर हर बेंड को नियंत्रित करते हैं। जब आप किसी ऑपरेटर को 150 पाउंड की शीट को हाथ से उठाने के लिए मजबूर करते हैं, तो आप एक सख्ती से नियंत्रित वातावरण में एक विशाल, अनियंत्रित चर जोड़ देते हैं। यदि लक्ष्य सिस्टम-स्तरीय सटीकता और दोहराव है, तो समाधान भी उतना ही उन्नत होना चाहिए—जैसे ADH Machine Tool का 100% CNC-आधारित बेंडिंग पोर्टफोलियो, जिसे उच्च-स्तरीय शीट मेटल अनुप्रयोगों के लिए डिज़ाइन किया गया है। ऐसी क्षमताओं को समझने के लिए आप उनके CNC प्रेस ब्रेक समाधान को देख सकते हैं, जहां मशीन को एक पूर्ण नियंत्रित प्रणाली के रूप में विकसित किया गया है, न कि केवल एक हाइड्रॉलिक उपकरण के रूप में।
फॉलोअर कोई सहायक उपकरण नहीं है। यह प्रणाली को पूर्ण करने वाली अंतिम यांत्रिक कड़ी है।
यह सुनिश्चित करता है कि मटेरियल ठीक वैसे ही व्यवहार करे जैसा सॉफ़्टवेयर ने अनुमान लगाया था। जब आप समीकरण से मानव थकान और शारीरिक बल को हटा देते हैं, तो आप भारी वजन उठाने वालों के समूह को प्रबंधित करना बंद कर देते हैं और एक पूर्वानुमेय विनिर्माण सेल का प्रबंधन शुरू करते हैं। आप अपने ऑपरेटरों को हटाने के लिए फॉलोअर नहीं खरीदते—आप इसे इसलिए अपनाते हैं ताकि वे आपकी प्रक्रिया को शारीरिक रूप से प्रभावित न करें। यही सोच एक पूर्णतः एकीकृत प्रेस ब्रेक बेंडिंग सेल की ओर अगला तार्किक कदम बनाती है, जहाँ लोडिंग से लेकर बेंडिंग तक हर चरण नियंत्रित, दोहराने योग्य और डेटा-आधारित होता है।
