प्रेस ब्रेक ऑपरेटर क्या करता है? जिम्मेदारियाँ, कौशल और सेटअप
प्रेस ब्रेक ऑपरेटर शीट मेटल को मोड़कर इंजीनियरिंग ड्रॉइंग के अनुरूप पुर्जे बनाता है प्रेस ब्रेक ऑपरेटर सपाट शीट मेटल…

अंग-विच्छेदन की घटनाओं की जांच करते हुए अपने वर्षों के अनुभव में, मैंने पूरी तरह असुरक्षित मशीनों की तुलना में “प्लग-एंड-प्ले” लाइट कर्टेन लगे प्रेस ब्रेकों पर कटे हुए उंगलियों के अधिक मामले देखे हैं। दुकान मालिक ऑपरेटर को अदृश्य क्षेत्र में हाथ घुमाकर रैम को बीच स्ट्रोक में रोकते देखते हैं, संतुष्टि से सिर हिलाते हैं, और गलतफहमी पाल लेते हैं कि उन्होंने $3,000 में OSHA अनुपालन खरीद लिया है। प्रेस ब्रेक पर लाइट कर्टेन बोल्ट कर देने से सुरक्षा की गारंटी नहीं मिलती—यह एक घातक भ्रम पैदा करता है; वास्तविक OSHA अनुपालन के लिए सुरक्षित दूरी को मशीन के रुकने के समयों से गणितीय रूप से जोड़ना, नियंत्रण विश्वसनीयता की पुष्टि करना, और शॉप-फ्लोर पर अपनाए जाने वाले जुगाड़ों को सख्ती से समाप्त करना जरूरी है।
बीम के बीच हाथ हिलाने से ठीक दो बातें साबित होती हैं: वायरिंग में continuity है, और रिले क्लिक हुआ। यह आपको इस बारे में बिल्कुल कुछ नहीं बताता कि उस भारी-भरकम स्टील रैम की नीचे की गति वास्तव में रुकने में कितना समय लेती है।
प्रेस ब्रेक गतिज ऊर्जा के राक्षस हैं। जब बीम टूटता है, तो एक विद्युत संकेत मशीन कंट्रोल तक जाता है, जो हाइड्रॉलिक वाल्वों को दबाव छोड़ने का निर्देश देता है, जिसके बाद अंततः सिलिंडरों को दबाव मिलना बंद होता है और डाई रुकती है। यह यांत्रिक क्रम मिलीसेकंड लेता है। लेकिन मानव हाथ 63 इंच प्रति सेकंड की गति से चलते हैं। यदि आपका कर्टेन पिंच पॉइंट से चार इंच दूर लगा है, और आपका पुराना ब्रेक रुकने में एक-चौथाई सेकंड लेता है, तो हाइड्रॉलिक्स के प्रतिक्रिया शुरू करने से पहले ही ऑपरेटर की उंगलियां कुचल चुकी होती हैं।
लाइट कर्टेन को सुरक्षा ढाल नहीं, बल्कि एक ट्रिपवायर समझिए। ट्रिपवायर दुश्मन को नहीं रोकता; वह सिर्फ अलार्म चालू करता है। अगर अलार्म बज जाए लेकिन ब्लास्ट डोर बंद होने में बहुत देर लगा दें, तो ट्रिपवायर बेकार है। तो क्या होता है जब कोई ऑपरेटर ऐसे ट्रिपवायर पर भरोसा करता है जिसे मशीन निभा ही नहीं सकती?
OSHRC Decision TMD 17-05601 में, एक fabrication facility को बिना किसी guarding के प्रेस ब्रेक चलाने पर $12,675 के दंड का सामना करना पड़ा। उनका बचाव बेहद आम था: उन्होंने मान लिया था कि उनके अनुभवी ऑपरेटर डाई में हाथ न डालने की समझ रखते हैं। यह धारणा खतरनाक है, लेकिन बिना कैलिब्रेट किए हुए लाइट कर्टेन पर निर्भर रहना उससे भी बदतर है।
OSHA की दंड संरचनाएं किसी उपकरण की अनुपस्थिति और किसी उपकरण के गलत उपयोग को पूरी तरह अलग उल्लंघन मानती हैं। यदि कोई ऑडिटर आपकी मशीन के रुकने का समय मापता है और पाता है कि रैम कर्टेन के trigger point से आगे तक drift करता है, तो आपको guard न होने के लिए citation नहीं मिलता। आपको defective safety system के लिए citation मिलता है। खराब इंस्टॉलेशन पर लगने वाले जुर्माने अक्सर बिल्कुल guard न होने से भी अधिक होते हैं, क्योंकि drift करता हुआ रैम अनुपालन के मुखौटे में छिपी लापरवाही का संकेत देता है। कर्टेन ने घुसपैठ को बिल्कुल सही पकड़ा। मशीन ने बस उसकी परवाह नहीं की। जब hardware ऑपरेटर से झूठ बोलता है, तो कीमत कौन चुकाता है?
ऐसी स्थिति में अगला सही कदम केवल सेंसर जोड़ना नहीं, बल्कि मशीन, रैम, फ्रेम और सुरक्षा-लॉजिक को एक साथ परखना है। ADH Machine Tool के साथ अनुपालन और मशीन चयन पर चर्चा करें—उनकी नियंत्रित उत्पादन प्रक्रिया और finite element analysis आधारित डिज़ाइन जाँच इस तरह के जोखिमों को शुरुआत से समझने में मदद करती है।
OSHA का अपना 1991 interpretation letter स्पष्ट रूप से चेतावनी देता है कि प्रेस ब्रेकों पर लाइट कर्टेन “लगभग हमेशा मशीन के उपयोग को सीमित कर देते हैं।” Shops ये सिस्टम plug-and-play productivity की उम्मीद में खरीदती हैं। उन्हें जल्द ही पता चलता है कि गणितीय रूप से compliant installation—जिसमें tooling से calculated minimum setback distance आवश्यक होता है—ऑपरेटर की छोटी flanges मोड़ने की क्षमता में बाधा डालता है।
इस घर्षण का सामना होने पर वर्कशॉप शॉर्टकट अपनाती हैं। ऑपरेटर पार्ट को पकड़ सके, इसलिए वे माउंटिंग ब्रैकेट को डाई के एक इंच और करीब खिसका देते हैं। बैकगेज के लिए जगह बनाने के लिए वे बीच की बीमों को ब्लैंक आउट कर देते हैं। इस तरह वे जान बचाने वाले उपकरण को शॉप-फ्लोर पर महंगे दिखावे में बदल देते हैं।
वास्तविक अनुपालन कोई स्थिर चेकपॉइंट नहीं, बल्कि गणितीय आधार है। जनवरी में नए ब्रेक के स्टॉपिंग टाइम के आधार पर सही स्थिति में लगाई गई कर्टेन जून तक वाल्व के घिसाव, हाइड्रोलिक फ्लूइड के क्षरण और फिक्स्चर ड्रिफ्ट के कारण गैर-अनुपालक हो सकती है। यदि आप एनालाइज़र से उस स्टॉपिंग टाइम को मापकर उसके अनुसार सुरक्षित दूरी समायोजित नहीं कर रहे हैं, तो आपके पास सुरक्षा प्रणाली नहीं है। आपके पास बस टिक-टिक करती घड़ी है।
फुल-रिवॉल्यूशन क्लच वाले मैकेनिकल पावर प्रेस पर लगाई गई लाइट कर्टेन OSHA 1910.217 के तहत स्पष्ट रूप से अवैध है। कारण शुद्ध भौतिकी है। एक बार फुल-रिवॉल्यूशन क्लच फ्लाईव्हील को एंगेज कर देता है, तो रैम अपने स्ट्रोक के निचले छोर तक आएगा ही, चाहे ऑपरेटर कितनी भी इन्फ्रारेड बीम तोड़ दे। मशीन भौतिक रूप से रुक ही नहीं सकती। यह चरम उदाहरण सभी प्रेस ब्रेक सुरक्षा की मूल सच्चाई उजागर करता है: सेंसर ऑपरेटर की रक्षा नहीं करता। मशीन का ब्रेकिंग मैकेनिज़्म करता है।
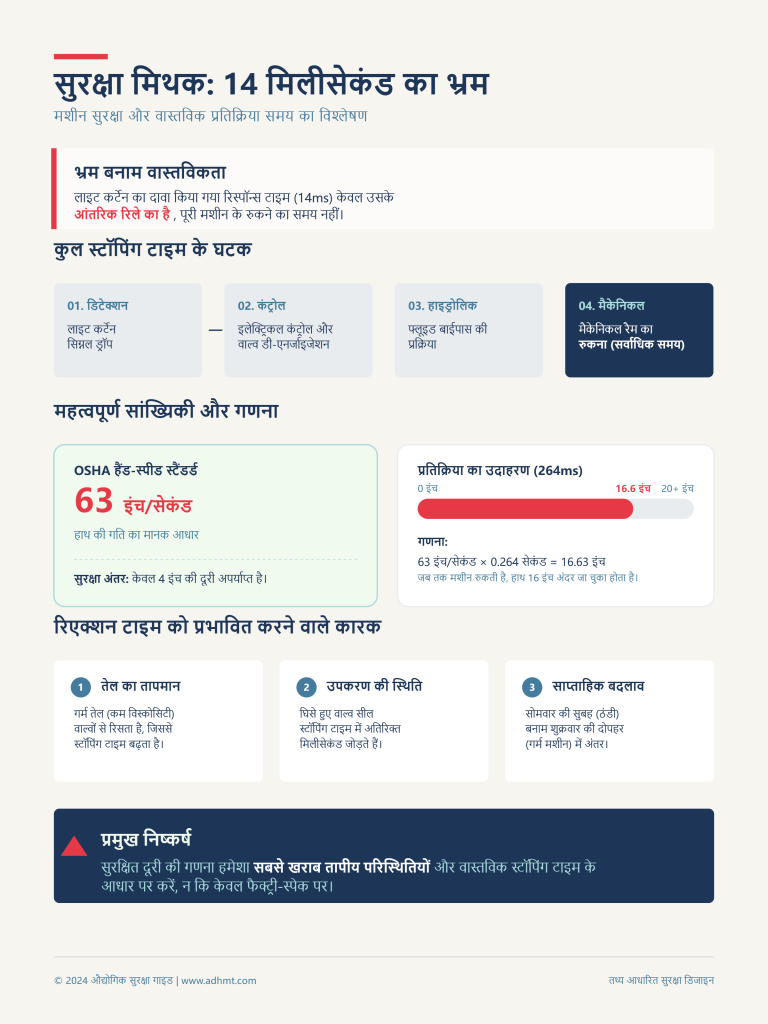
निर्माता के बॉक्स पर “14-मिलीसेकंड प्रतिक्रिया समय” का दावा होता है। शॉप मालिक यह संख्या पढ़कर मान लेते हैं कि सिस्टम तात्कालिक है, और ब्रैकेट को सीधे टूलिंग के पास बोल्ट कर देते हैं। लेकिन वे 14 मिलीसेकंड केवल उस समय को दर्शाते हैं, जितना लाइट कर्टेन के आंतरिक सॉलिड-स्टेट रिले को सिग्नल ड्रॉप करने में लगता है। इसमें मशीन के बाकी हिस्सों द्वारा किए जाने वाले भारी काम को शामिल नहीं किया जाता।
इलेक्ट्रिकल सिग्नलों को मशीन कंट्रोल तक जाना होता है, जो फिर हाइड्रोलिक वाल्वों को डी-एनर्जाइज़ करता है। हाइड्रोलिक फ्लूइड को बायपास होना पड़ता है, और नीचे की ओर कई टन गतिज ऊर्जा लिए हुए विशाल स्टील रैम को अपनी गति वास्तव में रोकनी पड़ती है। इस यांत्रिक क्रम में समय लगता है। यदि आपके प्रेस ब्रेक को रैम रोकने में 250 मिलीसेकंड लगते हैं, तो आपका कुल स्टॉपिंग टाइम 264 मिलीसेकंड है। OSHA द्वारा अनिवार्य 63 इंच प्रति सेकंड के हैंड-स्पीड कॉन्स्टेंट पर, उस चौथाई सेकंड में ऑपरेटर का हाथ 16 इंच से अधिक आगे बढ़ जाता है। यदि आपकी कर्टेन चार इंच दूर लगी है, तो हाइड्रोलिक्स के प्रतिक्रिया शुरू करने से पहले ही ऑपरेटर की उंगलियाँ कुचल चुकी होती हैं।
मशीन रिएक्शन टाइम भी पूरी तरह बदलता रहता है। सोमवार सुबह ठंडा प्रेस ब्रेक, शुक्रवार दोपहर पूर्ण क्षमता पर चल रही गर्म मशीन की तुलना में जल्दी रुकता है। जैसे-जैसे हाइड्रोलिक तेल गर्म होता है, उसकी विस्कोसिटी घटती है। पतला तेल घिसे हुए वाल्व सीलों से अधिक तेज़ी से रिसता है, जिससे स्टॉपिंग टाइम में कीमती मिलीसेकंड जुड़ जाते हैं। यदि आप सबसे खराब तापीय परिस्थितियों में मशीन का वास्तविक स्टॉपिंग टाइम मापने के बजाय फैक्टरी-स्पेक प्रतिक्रिया समय के आधार पर सुरक्षित दूरी की गणना करते हैं, तो आपका सुरक्षा मार्जिन केवल भ्रम है।
OSHA 1910.217 सुरक्षित दूरी के लिए आधारभूत नियामकीय सूत्र देता है: हैंड-स्पीड कॉन्स्टेंट (63 इंच प्रति सेकंड) को मशीन के कुल स्टॉपिंग टाइम से गुणा करें। यदि आप यहीं रुक जाते हैं, तो आप ऑडिट में विफल होंगे और संभवतः एक उंगली भी खो सकते हैं।
प्रेस ब्रेक मानक मैकेनिकल पावर प्रेस से अलग तरीके से काम करते हैं, इसलिए अनुपालन ऑडिटर तुरंत ANSI B11.3 को देखते हैं। ANSI मानक एक महत्वपूर्ण वैरिएबल जोड़ता है जिसे OSHA का आधारभूत सूत्र छोड़ देता है: डेप्थ पेनिट्रेशन फैक्टर (Dpf)। लाइट कर्टेन अलग-अलग बीम रिज़ॉल्यूशन के साथ बनाई जाती हैं। 14mm रिज़ॉल्यूशन वाली कर्टेन उंगली का पता लगाने के लिए पर्याप्त सघन होती है, लेकिन 30mm रिज़ॉल्यूशन वाली कर्टेन में गैप इतने बड़े होते हैं कि ऑपरेटर का हाथ बीम टूटने से पहले सेंसिंग फील्ड में आंशिक रूप से घुस सकता है।
ANSI के अनुसार, आपको OSHA की आधारभूत गणना में इस भौतिक पैठ-गहराई को भी जोड़ना होता है। यदि आप 30mm का लाइट कर्टेन इस्तेमाल करते हैं, तो गणना आपको माउंटिंग ब्रैकेट्स को पिंच पॉइंट से कई इंच और दूर लगाने के लिए बाध्य करती है, ताकि उस दूरी का हिसाब रखा जा सके जो हाथ ने सेंसर के उसे पहचानने से पहले ही तय कर ली थी। आप केवल OSHA की बेसलाइन देखकर टैप्ड होल ड्रिल करना शुरू नहीं कर सकते। संयुक्त फ़ॉर्मूला कोई सर्वोत्तम अभ्यास भर नहीं है; यह नियर मिस और अंग-विच्छेदन के बीच की सटीक गणितीय सीमा है।
OSHA का 1991 का मानक व्याख्या-पत्र उद्योग की एक शांत लेकिन निराशाजनक सच्चाई स्वीकार करता है: प्रेस ब्रेक पर लाइट कर्टेन “लगभग हमेशा मशीन के उपयोग को सीमित कर देते हैं।”
अभी स्थापित की गई गणना लागू करें। यदि आपका स्टॉपिंग टाइम और पैठ-गहराई कारक 18 इंच की सुरक्षित दूरी निर्धारित करते हैं, तो लाइट कर्टेन को डाई से 18 इंच दूर लगना होगा। अब किसी ऑपरेटर को 20-गेज स्टील के एक कमजोर टुकड़े पर 3-इंच फ्लैंज मोड़ने की कोशिश करते देखें। वह सामग्री को सहारा देने के लिए अपने हाथ लाइट कर्टेन के आर-पार डाले बिना ऐसा कर ही नहीं सकता; बीम टूटेगी और मशीन रुक जाएगी। गणना सुरक्षा सुनिश्चित करती है, लेकिन प्रक्रिया को बाधित कर देती है।
यहीं पर शॉप फ्लोर और सुरक्षा मैनुअल आमने-सामने आ जाते हैं। जब गणना की गई दूरी काम को असंभव बना देती है, तो ऑपरेटर काम बंद नहीं करता। वह रास्ता निकालता है। वह कर्टेन को म्यूट करता है, खतरनाक रूप से बड़ा फ़्लोटिंग ब्लैंकिंग विंडो प्रोग्राम करता है, या सचमुच ब्रैकेट खोलकर उन्हें डाई के और करीब सरका देता है। गणितीय आधार तो स्थिर रहता है, लेकिन मानवीय तत्व टूट जाता है। आप ऐसी प्रणाली कैसे इंजीनियर करेंगे जो स्टॉपिंग टाइम की अडिग भौतिकी का सम्मान करे, फिर भी ऑपरेटर को केवल उत्पादन कोटा पूरा करने के लिए नियमों से छेड़छाड़ करने पर मजबूर न करे?
ऑपरेटर गणना से बचने की कोशिश इसलिए करते हैं क्योंकि वही गणना उन्हें काम करने के लिए बहुत पीछे धकेल देती है। इस एर्गोनॉमिक समस्या का उद्योग में आम जवाब अक्सर पारंपरिक लाइट कर्टेन को पूरी तरह छोड़ देना होता है। OSHA 1910.212 के तहत हाइड्रॉलिक प्रेस ब्रेक पर क्लोज़-प्रॉक्सिमिटी लेज़र सेफगार्डिंग सिस्टम (जैसे AKAS या LazerSafe) की स्पष्ट अनुमति देता है। ये सिस्टम पंच के ठीक कुछ मिलीमीटर नीचे चलते हैं और ऑपरेटर को बेंड के दौरान शीट मेटल पकड़ने देते हैं। लेकिन सेंसर को पिंच पॉइंट के इतना करीब लाने से आपकी यांत्रिक त्रुटि-सीमा समाप्त हो जाती है। अब आप ऑपरेटर के हाथों की सुरक्षा पूरी तरह उस सेंसर और हाइड्रॉलिक वाल्वों के बीच की विद्युत एकीकरण पर निर्भर कर रहे हैं।
मैं नियमित रूप से ऐसी दुकानों का ऑडिट करता हूँ जो अपने बेंडिंग क्लियरेंस की समस्याएँ हल करने के लिए अत्याधुनिक लेज़र सिस्टम पर $8,000 खर्च करती हैं, लेकिन फिर रिसीवर को एक पुराने हाइड्रॉलिक ब्रेक पर लगे एक अकेले $15 के जनरल-पर्पज़ रिले में सीधे वायर कर देती हैं। वे मान लेते हैं कि महँगा सेंसर सुरक्षा की गारंटी देता है। ऐसा नहीं है। यदि वह एकमात्र रिले फेल हो जाए, तो सेंसर का सिग्नल एक मृत सर्किट में गायब हो जाता है, और रैम डाई पर मौजूद किसी भी चीज़ को कुचल देता है।
Category 3 और Category 4 नियंत्रण आर्किटेक्चर इसी तरह की स्थिति को खत्म करने के लिए बनाए गए हैं। Category 3 सिस्टम redundancy प्रदान करता है: यह stop signal भेजने के लिए दो अलग-अलग electrical channels का उपयोग करता है। यदि एक channel विफल हो जाए, तो दूसरा फिर भी hydraulic valves को drop out कर देता है। Category 4 इसमें continuous monitoring जोड़कर इसे और आगे ले जाता है: सिस्टम हर एक stroke से पहले दोनों channels में faults की सक्रिय रूप से जांच करता है। हालांकि कुछ shops यह तर्क देती हैं कि OSHA के अपेक्षाकृत ढीले 1910.212 standard के अंतर्गत आने वाले hydraulic press brakes में Category 4 wiring सख्ती से आवश्यक नहीं है, ANSI B11.3 वास्तविक control reliability की मांग करता है। विशेष रूप से, ANSI B11.3 के अनुसार high-risk pinch points के लिए control system के safety-related parts को ISO 13849-1 Performance Level ‘e’ (PLe) पूरा करना चाहिए, जो आपको कानूनी रूप से उस Category 4 architecture से बांधता है। यदि किसी एक component की failure मशीन को रुकने से रोक सकती है, तो आपका safety device बस shop की महंगी सजावट है।
Shop floor पर एक forklift rigid conduit के एक हिस्से से टकराती है और light curtain receiver से main control cabinet तक जाने वाली return signal wire को साफ-साफ काट देती है। Damage से अनजान operator foot pedal दबाता है। आगे क्या होगा, यह पूरी तरह इस बात पर निर्भर करता है कि आपकी electrical integration fail-safe तरीके से design की गई थी या नहीं।
Standard industrial wiring अक्सर “normally open” circuits पर निर्भर करती है, जहां कोई switch किसी action को trigger करने के लिए voltage spike भेजता है। यदि आप safety sensor को इसी तरह wire करते हैं, तो machine emergency stop execute करने के लिए positive signal का इंतजार करती है। जब forklift वह wire काट देती है, तो stop signal controller तक कभी पहुंच ही नहीं पाता। Operator invisible beam को break करता है, sensor machine को halt करने के लिए signal देता है, लेकिन कटी हुई wire के कारण hydraulic valves energized ही रहते हैं। Ram नीचे आता रहता है।
True control reliability इस logic को उलट देती है। Safety circuits को “normally closed” तरीके से wire किया जाना चाहिए, यानी sensor machine control को लगातार 24-volt signal देता रहे ताकि machine चलती रह सके। उस signal की अनुपस्थिति—चाहे hand के beam तोड़ने से हो, power outage से हो, या forklift द्वारा conduit काट दिए जाने से—circuit को तुरंत de-energize करती है और ram को रोक देती है। आपको system को इस तरह engineer करना होगा कि gravity और electricity की कमी की स्थिति में default हमेशा stopped machine ही हो।
हर बार जब कोई mechanical relay hydraulic valve को रोकने के लिए खुलता और बंद होता है, तो contacts के बीच एक सूक्ष्म electrical arc कूदता है। 100,000 cycles के दौरान यह तीव्र heat metal को pit और melt कर देती है। अंततः contacts पूरी तरह weld होकर बंद हो जाते हैं।
Monitoring के बिना redundancy एक घातक, silent trap बना देती है। मान लीजिए आपके press brake में दो redundant relays वाला Category 3 setup है। मंगलवार को Relay A weld होकर बंद हो जाता है। Operator light curtain beam को break करता है, और Relay B machine को सफलतापूर्वक halt कर देता है। Operator को कुछ भी असामान्य नजर नहीं आता और वह काम जारी रखता है। आपका redundant system चुपचाप single-point failure system में बदल चुका होता है। तीन महीने बाद, Relay B भी weld होकर बंद हो जाता है। अगली बार जब operator die space में हाथ डालता है, machine नहीं रुकती।
Force-guided relays को monitoring circuit के साथ मिलाना ही इस silent failure को पकड़ने का एकमात्र तरीका है। Force-guided relay में contacts mechanically linked होते हैं। यदि कोई contact weld होकर बंद हो जाए, तो दूसरे contacts physically अपनी जगह रोके रहते हैं और state बदल नहीं पाते। Monitoring circuit इस mechanical mismatch को तुरंत detect कर लेता है। यह Relay B को current stroke रोकने देता है, लेकिन machine को अगला stroke शुरू करने से पूरी तरह रोकता है। आप welded relay contact को आंखों से inspect नहीं कर सकते; इसलिए operator के foot pedal छूने से पहले इस invisible chain को verify करने के लिए shop floor पर physical testing का एक specific sequence जरूरी है।
भौतिक ब्रैकेट के लिए एक भी छेद ड्रिल करने से पहले, आपको यह सिद्ध करना होगा कि आपने अभी जो विद्युत श्रृंखला वायर की है, वह वास्तव में काम करती है। इसके लिए जानबूझकर एक विफलता उत्पन्न करें। कंट्रोल कैबिनेट तक जाएँ, अपने नए वायर किए गए force-guided relays से आने वाले रिटर्न सिग्नल वायर को पहचानें, और मिड-स्ट्रोक के दौरान उसे टर्मिनल ब्लॉक से हटा दें। यदि रैम तुरंत नहीं रुकता, तो आपकी वायरिंग गलत है। उसे फिर से जोड़ें, मशीन को साइकिल कराएँ, और redundant relays में से एक को non-conductive probe से मैन्युअली जाम करके बंद स्थिति में रखें। मशीन को रुक जाना चाहिए और अगले स्ट्रोक के लिए रीसेट होने से इनकार करना चाहिए। इन कठोर विद्युत परीक्षणों में सफल होने के बाद ही आपको भौतिक हार्डवेयर लगाने का अधिकार मिलता है।
रविवार दोपहर को पूरी तरह लेवल किया गया light curtain bracket सोमवार सुबह शॉप चालू होते ही बेअसर साबित हो सकता है। मैंने maintenance crews को emitter और receiver towers को मिलीमीटर की tolerance तक सेट करने के लिए laser levels के साथ घंटों मेहनत करते देखा है, और फिर जैसे ही दो aisles दूर कोई forklift स्टील की skid गिराता है, सिस्टम nuisance fault दे देता है।
Light curtains एक सटीक optical handshake पर निर्भर करते हैं। यदि emitter tower आधा डिग्री भी deflect हो जाए, तो beam receiver के photoreceptors से चूक जाती है। Press brakes भारी kinetic energy पैदा करते हैं। जब punch V-die में bottom out होता है, तो वह shockwave मशीन frame से होकर सीधे mounting brackets तक पहुँचती है। यदि आप thin-gauge aluminum के बने standard L-brackets इस्तेमाल करते हैं, तो वे tuning forks की तरह व्यवहार करेंगे। vibration towers के ऊपरी हिस्से पर amplify हो जाती है, optical plane टूटता है, और मशीन बिना किसी तार्किक कारण के रुक जाती है।
आपको rubber shock mounts से isolated, heavy-duty gusseted steel brackets का उपयोग करना चाहिए। अपने हाथ से emitter tower के शीर्ष पर जोर से दबाएँ। यदि आप उसे स्पष्ट रूप से deflect होते देख सकते हैं, तो मशीन की vibration अंततः beam को बाधित कर देगी। जब operators flimsy brackets के कारण एक घंटे में तीन nuisance faults झेलते हैं, तो वे इसे safety device के रूप में देखना बंद कर देते हैं। उनके लिए यह एक खराब मशीन बन जाती है, जो उन्हें piece-rate उत्पादन करने से रोकती है। आप कैसे सुनिश्चित करेंगे कि मशीन की stopping capability उतनी ही चुपचाप specification से बाहर न चली जाए, जितनी चुपचाप brackets vibration से alignment खो देते हैं?
Brake linings glaze हो जाती हैं। Hydraulic oil degrade होता है। Valve spools में microscopic metal shavings जमा होने लगती हैं और वे चिपकने लगते हैं। installation day पर आपने जो 90-millisecond stopping time मापा था, वह छह महीने बाद 90 milliseconds नहीं रहेगा।
Stop-time monitor (STM) ही वह एकमात्र घटक है जो safe distance और amputation के बीच की दूरी खत्म होने से पहले इस mechanical degradation को पकड़ लेता है। integration के लिए आपके पास दो विकल्प हैं: cabinet के किनारे bolted external STM, या machine के CNC controller में सीधे hardwired system। External units ram speed मापने के लिए अलग rotary cam या linear encoder का उपयोग करते हैं। पुराने mechanical friction-clutch brakes पर इन्हें retrofit करना आसान होता है, लेकिन ये external wiring की एक और परत जोड़ देते हैं, जो damage या bypass हो सकती है।
यदि आप इसी तरह के CNC-based bending या sheet-metal automation setup में STM integration, control architecture और machine specification को साथ-साथ देखना चाहते हैं, तो ADH Machine Tool के उपलब्ध materials में संबंधित product details और technical संदर्भ मिल सकते हैं: डाउनलोड करने योग्य संसाधन।
आधुनिक hydraulic brakes के लिए STM को safety PLC में hardwire करना बेहतर तरीका है।
Controller पहले से ही उन linear scales की निगरानी करता है, जो ram position को micron स्तर तक track करते हैं। STM software को सीधे control architecture में integrate करने से machine हर stroke पर अपनी stopping performance की लगातार गणना करती है। यदि stopping time programmed limit से पाँच milliseconds भी आगे चला जाए, तो controller machine को lock out कर देता है। इसी स्तर की control integration का मूल्यांकन करते समय ADH Machine Tool का CNC-आधारित bending portfolio, जैसे CNC प्रेस ब्रेक, यह समझने में मदद करता है कि safety logic, precision और production efficiency को एक ही architecture में कैसे जोड़ा जा सकता है। लेकिन यह जानना कि machine समय पर रुक जाएगी, केवल आधी लड़ाई है। बाकी आधी लड़ाई यह जानना है कि उसे safety sensor को पूरी तरह ignore करने की अनुमति ठीक किस क्षण है।
प्रेस ब्रेक पर म्यूटिंग सबसे खतरनाक, सबसे अधिक गलत समझी जाने वाली और सबसे ज्यादा दुरुपयोग की जाने वाली फ़ंक्शन है। OSHA अंतिम स्ट्रोक चरण के दौरान लाइट कर्टेन को अस्थायी रूप से बायपास—यानी म्यूट—करने की अनुमति देता है, ताकि ऑपरेटर वर्कपीस को ऊपर की ओर मुड़ते समय पकड़े रख सके। नियम बिल्कुल स्पष्ट है: म्यूटिंग पॉइंट सामग्री से 1/4-इंच से अधिक ऊपर सेट नहीं होना चाहिए।
इससे जरा भी अधिक ऊँचाई रखने पर, सुरक्षा प्रणाली के अंधी होने के दौरान पंच और शीट मेटल के बीच ऑपरेटर की उंगली फिसलने के लिए पर्याप्त जगह बच जाती है। इससे कम रखने पर, जब पंच किसी टेढ़ी-मेढ़ी शीट की स्वाभाविक लहर से टकराएगा, तो लाइट कर्टेन फॉल्ट में चला जाएगा। रैम को नीचे जॉग करते हुए टेप माप को देखकर अंदाजा लगाकर इसे सेट नहीं किया जा सकता।
इसे सुरक्षित रूप से सेट करने के लिए, सटीक 1/4-इंच गेज ब्लॉक का उपयोग करें। अपनी वास्तविक सामग्री को डाई पर रखें, उसके ऊपर गेज ब्लॉक रखें, और रैम को धीमी-गति सेटअप मोड में तब तक नीचे लाएँ जब तक पंच ब्लॉक को बस छू न ले। रैम को लॉक करें। अब अपने म्यूटिंग लिमिट स्विच या CNC पैरामीटर को इस सटीक स्थिति पर ट्रिगर होने के लिए समायोजित करें।
ब्लॉक हटाएँ, मशीन का साइकिल चलाएँ, और म्यूटिंग इंडिकेटर लाइट पर नजर रखें। पंच के स्टील को छूने से एक सेकंड के बहुत छोटे हिस्से पहले यह जलनी चाहिए। सुरक्षा के लिहाज से यह 1/4-इंच सीमा गणितीय रूप से त्रुटिहीन है। लेकिन तब क्या होता है जब किसी ऑपरेटर को पहले से बने साइड फ्लैंज वाले जटिल बॉक्स को मोड़ना हो, जो पंच के उस आदर्श म्यूटिंग पॉइंट तक पहुँचने से बहुत पहले ही लाइट बीम को तोड़ देते हैं?
मान लें आप पाँच-इंच गहरा विद्युत एनक्लोजर बना रहे हैं। पहला, दूसरा और तीसरा बेंड बिल्कुल ठीक चलता है। चौथे बेंड पर, पहले से बने साइड फ्लैंज सीधे ऊपर रैम की ओर होते हैं। जैसे ही टूलिंग नीचे आती है, ये ऊर्ध्वाधर फ्लैंज पंच के 1/4-इंच म्यूटिंग थ्रेशहोल्ड तक पहुँचने से बहुत पहले ही लाइट कर्टेन के ऑप्टिकल फील्ड को काट देते हैं। मशीन रुक जाती है। ऑपरेटर लॉक आउट हो जाता है।
यह कोई दुर्लभ अपवाद नहीं है। 1991 की OSHA मानक व्याख्या ने स्पष्ट रूप से चेतावनी दी थी कि बहुउद्देश्यीय प्रेस ब्रेक पर लाइट कर्टेन के व्यावहारिक उपयोग दुर्लभ हैं, ठीक इसलिए क्योंकि जटिल प्रोफाइल अंततः बीम को अवरुद्ध कर देते हैं। प्रेस ब्रेक धातु को टूलिंग के चारों ओर मोड़ने के लिए बनाए जाते हैं; लाइट कर्टेन इस तरह बनाए जाते हैं कि जैसे ही कोई भी चीज उस तल में प्रवेश करे, मशीन तुरंत रुक जाए। ये दोनों अवधारणाएँ मूल रूप से एक-दूसरे के विरोध में हैं।
ऑपरेटरों को उत्पादन करने के लिए भुगतान किया जाता है, फॉल्ट में खड़ी मशीन को देखते रहने के लिए नहीं। इसलिए वे कोई जुगाड़ ढूँढ़ लेते हैं। वे सेफ्टी कंट्रोलर में जाकर कर्टेन को उन विशिष्ट फोटो-रिसेप्टरों को अनदेखा करने के लिए प्रोग्राम करते हैं, जिन्हें साइड फ्लैंज अवरुद्ध कर रहे होते हैं। वे उस अदृश्य दीवार में एक अस्थायी डेड ज़ोन बना देते हैं। मशीन चलती है, बॉक्स मुड़ जाता है, और ऑपरेटर उत्पादन दर पूरी कर लेता है।
लेकिन इसी के साथ उन्होंने पिंच पॉइंट के ठीक सामने एक बहुत बड़ी, बिना निगरानी वाली खिड़की भी बना दी।
एक्ज़ैक्ट ब्लैंकिंग और किसी बीम को फ्लोट करने के बीच कानूनी और भौतिक, दोनों स्तरों पर बेहद महत्वपूर्ण अंतर है। ANSI B11.3 एक्ज़ैक्ट ब्लैंकिंग की अनुमति देता है, लेकिन इसकी शर्तें अत्यंत कठोर हैं। यदि आपके पास एक स्थिर मटेरियल सपोर्ट टेबल है, जो कर्टेन के निचले हिस्से में दो विशिष्ट बीमों को स्थायी रूप से अवरुद्ध करती है, तो आप सिस्टम को उन्हें अनदेखा करने के लिए प्रोग्राम कर सकते हैं। यह वैध है, क्योंकि भौतिक टेबल उस डेड ज़ोन को पूरी तरह भर देती है। जहाँ टेबल पहले से मौजूद है, वहाँ हाथ के लिए कोई जगह नहीं बचती।
किसी बॉक्स फ्लैंज को क्लियर करने के लिए बीम को फ्लोट करना इसी बुनियादी भौतिक नियम का उल्लंघन करता है।
जब कोई ऑपरेटर 16-गेज शीट मेटल के टुकड़े को कर्टेन से गुजरने देने के लिए फ्लोटिंग विंडो प्रोग्राम करता है, तो वह शीट मेटल केवल 0.060 इंच मोटी होती है। स्ट्रोक के दौरान सामग्री की हलचल को ध्यान में रखते हुए ऑपरेटर आमतौर पर बीमों के दो-इंच ऊर्ध्वाधर ब्लॉक को निष्क्रिय कर देता है। धातु उस दो-इंच खाली स्थान को नहीं भरती। इंसान का हाथ पोरों के पास लगभग 1.5 इंच मोटा होता है। पार्ट को क्लियर करने के लिए बीम को फ्लोट करके ऑपरेटर ने अपने ही उंगलियों के लिए बिल्कुल उपयुक्त आकार का एक कस्टम रास्ता बना दिया है—ठीक उसी जगह, जहाँ उसके हाथ सक्रिय रूप से सामग्री को संभाल रहे होते हैं।
हाइड्रॉलिक प्रेस ब्रेक OSHA के 1910.212 सामान्य मशीन-गार्डिंग मानक के अंतर्गत आते हैं। यह मानक प्रदर्शन-आधारित है: गार्ड को ऑपरेटिंग चक्र के दौरान हाथों को खतरे के क्षेत्र में प्रवेश करने से रोकना ही होगा। जब कोई निरीक्षक आपके शॉप फ्लोर पर आता है, तो वह ऑपरेटर से बॉक्स बेंड पर मशीन का चक्र चलाने को कहेगा। यदि निरीक्षक फ्लैंज के पास लाइट फील्ड से 1.5-इंच का डॉवेल रॉड बिना ब्रेक ट्रिप किए गुज़ार सकता है, तो शिफ्ट समाप्त होने से पहले ही citation जारी कर दी जाएगी।
कई बार लाइट कर्टेन उस काम के लिए बस गलत उपकरण होता है। जब किसी सेटअप में 20-गेज स्टील की बड़ी और कमजोर शीट को मोड़ना होता है, तो ऑपरेटर को सामग्री को नीचे से सहारा देना पड़ता है, ताकि वह अपने ही वजन से मुड़कर खराब न हो जाए। जैसे-जैसे फ्लैंज ऊपर की ओर मुड़ता है, ऑपरेटर की भुजाएँ स्वाभाविक रूप से लाइट फील्ड में उठने लगती हैं।
यदि सामान्य मटेरियल हैंडलिंग के दौरान ही सुरक्षा प्रणाली फॉल्ट में चली जाती है, तो शॉप फ्लोर उसे अंततः बायपास कर ही देगा।
यही वह क्षण है जब आपको लाइट कर्टेन से पूरी तरह पीछे हट जाना चाहिए। 1910.212 के तहत, ऐसा गार्ड जिसे सामान्य काम करने के लिए निष्क्रिय करना पड़े, अनुपालक गार्ड नहीं माना जाता। यदि पार्ट प्रोफाइल यह तय करता है कि हाथों को ऑप्टिकल प्लेन में रहना ही होगा, तो डाई से चार इंच पीछे कर्टेन बोल्ट कर देना केवल प्रतिक्रियात्मक अनुपालन है। यह किसी ऑडिटर को संतुष्ट करने के लिए लगाई गई सजावट है, हाथ बचाने वाला तंत्र नहीं।
वास्तविक अनुपालन के लिए तकनीक को बेंड की भौतिक वास्तविकताओं से मिलाना आवश्यक है। यदि जटिल प्रोफाइल आपके शेड्यूल पर हावी हैं, तो आपको स्थिर कर्टेन छोड़ने होंगे। आपको ऐसे सक्रिय लेज़र गार्डिंग सिस्टम अपनाने होंगे जो रैम के साथ चलते हैं और पंच टिप के ठीक नीचे मिलीमीटर-स्तर की जगह की निगरानी करते हैं, या फिर दो-हाथ नियंत्रणों, नियंत्रित rapid advance और जहाँ उपयुक्त हो वहाँ प्रेस ब्रेक बेंडिंग सेल जैसे एकीकृत समाधान पर विचार करना होगा, ताकि खतरे को प्रक्रिया-डिज़ाइन से ही कम किया जा सके। सुरक्षा की अदृश्य श्रृंखला में कोई “कभी-कभी” वाला जोड़ नहीं हो सकता।
चाहे आप स्थिर कर्टेन, सक्रिय लेज़र या दो-हाथ नियंत्रणों पर निर्भर हों, हर safeguarding तकनीक में एक घातक कमजोरी समान होती है: वे पूरी तरह इस बात पर निर्भर करती हैं कि प्रेस ब्रेक यांत्रिक रूप से आदेश मिलते ही ठीक उसी क्षण रुकने में सक्षम है या नहीं। तेल गर्म होता है, proportional valves में sludge जमा होता है, और O-rings चपटी पड़ जाती हैं। जिस मशीन ने जनवरी में, OSHA ऑडिटर की मंज़ूरी वाले दिन, 90 मिलीसेकंड में रुकना दिखाया था, वह जुलाई में 90 मिलीसेकंड में नहीं रुकेगी।
रुकने के समय में होने वाली गिरावट दिखाई नहीं देती। आप यह नहीं सुन सकते कि हाइड्रॉलिक वाल्व कल की तुलना में आज दस मिलीसेकंड धीमा बंद हो रहा है। क्योंकि यह क्षय खामोश होता है, इसलिए सुरक्षा मानक दैनिक स्टॉप-टाइम प्रदर्शन परीक्षण अनिवार्य करते हैं। लेकिन यदि कमांड की शृंखला टूटी हुई हो, तो कागज पर लिखा आदेश शॉप फ्लोर पर बेकार हो जाता है।
तो स्टॉपवॉच किसके हाथ में होनी चाहिए?
सेफ्टी मैनेजर ने नीति बनाई है, लेकिन वे बजट मीटिंग में हैं। मेंटेनेंस टेक्नीशियन के पास औजार हैं, लेकिन वे फोर्कलिफ्ट की मरम्मत में उलझे हैं। ऐसे में जिम्मेदारी ऑपरेटर पर आती है। दैनिक टेस्ट ऑपरेटर को ही करना चाहिए, क्योंकि डाई में अपने हाथ वही डाल रहा है।
लेकिन टेस्ट दर्ज करना कंट्रोलर के पास लटके क्लिपबोर्ड पर बस औपचारिक टिक-मार्क लगाने जैसा नहीं हो सकता। यदि ऑपरेटर ब्रेक का परीक्षण करता है और स्टॉप-टाइम मॉनिटर 90 मिलीसेकंड के बेसलाइन के बजाय 105 मिलीसेकंड दिखाता है, तो उसके पास मशीन को लॉक आउट करने का पूर्ण अधिकार होना चाहिए। यदि ऑपरेटर विफलता दर्ज करता है, फिर भी उत्पादन टीम उसे काम चलाने के लिए मजबूर करती है, तो सेफ्टी मैनेजर कानूनी रूप से दोषी होता है और ऑपरेटर शारीरिक जोखिम में पड़ता है। यहीं शृंखला टूट जाती है।
मान लें कि ऑपरेटर अपना काम करता है। मॉनिटर 15 मिलीसेकंड का ड्रिफ्ट दिखाता है। मशीन अब आधिकारिक रूप से अनुपालन से बाहर है।
पंद्रह मिलीसेकंड लगभग उतना समय है, जितने में मधुमक्खी एक बार अपने पंख फड़फड़ाती है। सुनने में यह मामूली लगता है, लेकिन है नहीं। 63 इंच प्रति सेकंड के मानक हाथ-गति स्थिरांक पर, 15 मिलीसेकंड की देरी का अर्थ है कि रैम के रुकने से पहले ऑपरेटर का हाथ डाई स्पेस में लगभग एक पूरा इंच और अंदर चला जाता है। आपका सुरक्षा उपकरण—चाहे वह फिक्स्ड कर्टन हो, टू-हैंड कंसोल हो या सक्रिय लेजर—गणितीय रूप से जनवरी के स्टॉपिंग टाइम पर आधारित था। वह आधार अब खिसक चुका है।
अब आपके सामने एक कठोर और महंगा विकल्प है।
पहला विकल्प: आप लाइट कर्टन ब्रैकेट या टू-हैंड कंट्रोल पेडेस्टल खोलकर उन्हें पिंच पॉइंट से एक इंच और दूर खिसकाते हैं, और नए, सुस्त स्टॉपिंग टाइम के अनुसार सुरक्षित दूरी की फिर से गणना करते हैं। दूसरा विकल्प: आप ब्रेक को लॉक आउट करते हैं, हाइड्रॉलिक मैनिफोल्ड खोलते हैं, सुस्त वाल्वों को फिर से बनाते हैं, और मशीन को उसके मूल 90 मिलीसेकंड बेसलाइन पर वापस लाते हैं।
ब्रैकेट खिसकाना आज सस्ता है, लेकिन यह ऑपरेटर के कार्य-क्षेत्र को छोटा करता है और उत्पादन को धीमा कर देता है। ब्रेक को फिर से बनाना आज महंगा है, लेकिन यह लक्षण को स्वीकार करने के बजाय बीमारी का इलाज करता है। जो काम आप नहीं कर सकते, वह है इसे नजरअंदाज करना।
सुस्त हाइड्रोलिक मैनिफोल्ड को फिर से बनवाने और अपने सेफ़्टी ब्रैकेट्स को बस एक इंच और पीछे खिसका देने के बीच चुनाव कोई सुरक्षा संबंधी फैसला नहीं है। यह उत्पादन के गणित का सवाल है। सुरक्षित दूरी बढ़ाकर यांत्रिक क्षय की भरपाई करना लाइन को चालू रखने का मुफ़्त उपाय लग सकता है, लेकिन वास्तव में यह आपके थ्रूपुट पर स्थायी और बढ़ता हुआ बोझ है। साइकिल टाइम की बर्बादी रोकने और सुरक्षा की गारंटी शुरू करने के लिए, आपको अपने फ़्लोर का कठोर, द्विआधारी मूल्यांकन चाहिए। कोई “शायद” नहीं, कोई “लगभग अनुपालन” नहीं। इस फ्रेमवर्क का उपयोग सोमवार सुबह करें।
जब मैं ऑडिटर के रूप में किसी शॉप में जाता हूँ, तो मुझे इससे फर्क नहीं पड़ता कि आपके लाइट कर्टेन कितने महंगे हैं। मैं प्रदर्शन के प्रमाण देखता हूँ। अपनी हर प्रेस ब्रेक पर यह Go/No-Go ऑडिट चलाएँ। एक भी “No” का मतलब है कि मशीन चलाने के लिए असुरक्षित है।
आप सोमवार सुबह तक फ़्लोर की हर प्रेस ब्रेक का पूरा ओवरहॉल नहीं कर सकते। जब पूंजी सीमित हो और उत्पादन शेड्यूल कठोर हों, तो आपको इस सटीक क्रम में अदृश्य श्रृंखला की प्राथमिकता तय करनी होगी:
लाइट कर्टेन को केवल नियामक आवश्यकता पूरी करने के लिए बनाए गए प्लग-एंड-प्ले एक्सेसरी के रूप में देखना बंद करें। प्रेस ब्रेक के किनारे पीली ऑप्टिकल ट्यूबों की एक जोड़ी बोल्ट कर देने भर से मशीन सुरक्षित नहीं हो जाती। इससे केवल एक ट्रिपवायर बनता है।
रैम को वास्तव में रोकने वाला तत्व पूरा एकीकृत सिस्टम होता है: ब्रैकेट्स की अडिग मजबूती, सेफ्टी रिले की रिडंडेंट आर्किटेक्चर, और हाइड्रॉलिक वाल्वों की तत्काल प्रतिक्रिया। आपका नया आधार सरल है: गणना की जिम्मेदारी लें, दैनिक परीक्षणों को सख्ती से लागू करें, और खामियों की गुंजाइश को इंजीनियरिंग से समाप्त करें। यदि मशीन इतनी तेज़ी से नहीं रुक सकती कि कुशल उत्पादन की अनुमति देने वाली दूरी पर ऑपरेटर सुरक्षित रहे, तो सेंसर को बायपास न करें—मशीन को ठीक करें।
बड़े या लंबे पार्ट्स की बेंडिंग के लिए टैंडम प्रेस ब्रेक देखें।
