शीट मेटल उपकरण कोटेशन की तुलना कैसे करें
आपकी मेज़ पर 150-टन प्रेस ब्रेक के लिए दो कोटेशन रखे हैं। सप्लायर A $250,000 मांग रहा है। सप्लायर B…

जब मैं किसी शॉप की उपकरण खरीद का ऑडिट करता हूँ, तो मैं चमकदार ब्रोशर पढ़ने या उनके सबसे नए प्रेस ब्रेक के विशाल आकार की प्रशंसा करने से शुरुआत नहीं करता। मैन्युफैक्चरिंग फ्लोर पर बीस साल बिताने के बाद, मैं मशीन चयन को किसी सिस्टम की आंतरिक भौतिकी की फॉरेंसिक जाँच की तरह देखता हूँ। अधिकांश खरीदार कच्चे “हेडरूम” को खरीदने की रणनीतिक गलती करते हैं—इस भ्रम में 12-गेज माइल्ड स्टील मोड़ने के लिए 250-टन की भारी-भरकम मशीन खरीद लेते हैं कि अत्यधिक बल परफेक्ट पार्ट्स की गारंटी देता है। लेकिन वास्तविक बेंडिंग सटीकता कच्चे टन भार का फलन नहीं है। यह इस बात का माप है कि मशीन सामग्री के स्प्रिंगबैक और फ्रेम डिफ्लेक्शन को कुचलने वाली बाधाओं के बजाय प्रबंधित किए जाने वाले गतिशील चर के रूप में कितनी प्रभावी ढंग से संभालती है।
वास्तव में सक्षम इलेक्ट्रो-हाइड्रोलिक सर्वो CNC प्रेस ब्रेक को किसी महँगे धातु-मोड़ने वाले उपकरण से अलग करने के लिए, मेरा ऑडिट तीन विशिष्ट प्रश्नों के उत्तर मांगता है। पहला, मशीन का टनेज गवर्नेंस उसी बल को फ्रेम को विकृत करने और सेंसरों को अंधा करने से कैसे रोकता है जो वह स्वयं लगाती है? दूसरा, Y1/Y2 सिंक्रोनाइज़ेशन आर्किटेक्चर असमान भौतिक प्रतिरोध पर मिलीसेकंड में कैसे प्रतिक्रिया देता है? और तीसरा, क्या कंट्रोलर लॉजिक में सामग्री के स्प्रिंगबैक को सक्रिय रूप से संभालने के लिए पर्याप्त एल्गोरिदमिक गहराई है, या वह केवल एक अधिक चमकदार डिजिटल इंटरफ़ेस भर है? इसी कसौटी पर ADH Machine Tool का 100% CNC-आधारित शीट-मेटल ऑटोमेशन पोर्टफोलियो प्रासंगिक हो जाता है, खासकर जब बेंडिंग क्षमता को उत्पादन-स्तर की सटीकता से जोड़ना हो; इसके लिए CNC प्रेस ब्रेक को समाधान के रूप में देखना उपयोगी संदर्भ देता है। यदि कोई मशीन हाइड्रोलिक भौतिकी और सॉफ़्टवेयर लॉजिक के बीच गहरे तालमेल के साथ इन प्रश्नों का उत्तर नहीं दे सकती, तो वह अतिरिक्त टन भार संपत्ति नहीं—रिज़ॉल्यूशन को नष्ट करने वाला कारक है।
यदि आप C-फ्रेम प्रेस ब्रेक के किनारे पर डायल इंडिकेटर लगाएँ और उसे 80% क्षमता पर साइकिल करें, तो आप मशीन के स्टील “थ्रोट” को खिलते फूल की तरह खुलते हुए देखेंगे। यह इलास्टिक डिफ्लेक्शन है। हर प्रेस ब्रेक फ्रेम, चाहे उसे कितना भी मजबूत बनाया गया हो, एक विशाल स्प्रिंग की तरह काम करता है। थ्रोट जितना गहरा और टन भार जितना अधिक होगा, स्ट्रोक के दौरान वह स्प्रिंग उतना ही अधिक खिंचेगा।
समस्या यह है कि लीनियर एनकोडर—मशीन की “आँखें”—आमतौर पर साइड फ्रेमों पर लगे होते हैं। जब फ्रेम डिफ्लेक्ट होता है, तो बेड और रैम के बीच का भौतिक संबंध ऐसे बदलता है जिन्हें एनकोडर पूरी तरह नहीं देख सकते। आप रैम को किसी विशिष्ट गहराई तक जाने का आदेश दे सकते हैं, और कंप्यूटर यह दावा कर सकता है कि वह वहाँ पहुँच गया है, लेकिन पंच और डाई के बीच का वास्तविक गैप एक इंच के कई हज़ारवें हिस्से तक बढ़ चुका होता है, क्योंकि फ्रेम स्वयं लोड के नीचे झुक गया। एयर बेंडिंग में, जहाँ गहराई में 0.001-इंच का बदलाव आधे डिग्री की कोणीय त्रुटि दे सकता है, फ्रेम की यह अदृश्य “जंभाई” सटीकता की मुख्य चोर है। अत्याधुनिक “क्राउning” सिस्टम वाली मशीनों पर भी यह त्रुटि क्यों बनी रहती है?
हाइड्रोलिक सिस्टम आयतन और दबाव के संबंध से नियंत्रित होते हैं। 300-टन की मशीन विशाल सिलेंडरों और उच्च-प्रवाह वाल्वों का उपयोग करती है, जिन्हें बड़ी मात्रा में तेल को तेज़ी से धकेलने के लिए डिज़ाइन किया गया है। जब आप उसी मशीन से ऐसा लाइट-गेज काम कराते हैं जिसमें केवल 15 टन बल चाहिए, तो हाइड्रोलिक सिस्टम अपनी रिज़ॉल्यूशन वक्र के बिल्कुल निचले हिस्से पर काम कर रहा होता है।
यह Sharpie से बारीक रेखा खींचने और पेंट रोलर से वही करने के अंतर जैसा है। बड़े वाल्व अक्सर “स्टिक्शन” से प्रभावित होते हैं—स्पूल को चलाने के लिए आवश्यक प्रारंभिक घर्षण—जिससे रैम में छोटे-छोटे, झटकेदार मूवमेंट होते हैं। हल्की और अधिक उपयुक्त आकार वाली मशीन पर, सिलेंडर के आकार की तुलना में हाइड्रोलिक दबाव इतना अधिक होता है कि मूवमेंट सुचारू और दोहराने योग्य रहता है। एक ओवरसाइज़्ड भारी मशीन पर, रैम सामग्री में “अटक-अटक कर” प्रवेश करता है, जिससे कंट्रोलर के लिए यील्ड के सटीक क्षण को पकड़ना लगभग असंभव हो जाता है। यदि मशीन एप्रोच स्पीड से प्रेसिंग स्पीड में सुचारू रूप से संक्रमण नहीं कर सकती, तो वह सामग्री के ग्रेन में सूक्ष्म बदलावों का हिसाब कैसे रख सकती है?
10-गेज माइल्ड स्टील की 10-फुट शीट कोई स्थिर चीज़ नहीं है; यह एक परिवर्तनीय है। एक हीट लॉट की यील्ड स्ट्रेंथ 45,000 psi हो सकती है, जबकि ट्रक से उतरा अगला लॉट 52,000 psi तक पहुँच सकता है। प्रेस ब्रेक का काम इस प्रतिरोध को “महसूस” करना और स्प्रिंगबैक की भरपाई के लिए स्ट्रोक की गहराई को रियल टाइम में समायोजित करना है।
यह सेंसिंग हाइड्रॉलिक बैकप्रेशर की निगरानी के माध्यम से होती है। जब आप “स्वीट स्पॉट” में काम करते हैं—यानी मशीन की रेटेड क्षमता के लगभग 40% से 70% का उपयोग करते हैं—तो सिग्नल-टू-नॉइज़ अनुपात आदर्श होता है। जैसे ही पंच सामग्री से संपर्क करता है, दबाव में वृद्धि तेज़ और कंट्रोलर के लॉजिक के लिए पढ़ने योग्य होती है। यदि आप 10-टन के काम के लिए 200-टन मशीन का उपयोग कर रहे हैं, तो पंच के विरुद्ध सामग्री के प्रतिरोध का “सिग्नल” इतना छोटा होता है कि वह मशीन के आंतरिक घर्षण और सील ड्रैग के “नॉइज़” में खो जाता है। कंट्रोलर मूलतः अनुमान लगाता है कि स्ट्रोक का निचला बिंदु कहाँ होना चाहिए, क्योंकि वह उन सूक्ष्म दबाव स्पाइक्स का पता नहीं लगा पाता जो बेंड की शुरुआत का संकेत देते हैं। जब लोड बेड पर बिल्कुल केंद्रित नहीं होता, तो इस नाज़ुक संतुलन का क्या होता है?
निर्माता की नेमप्लेट पर दी गई टन भार रेटिंग “समान वितरण” वाला भ्रम है। 200-टन मशीन को इसकी पूरी 12-फुट लंबाई में 200 टन देने के लिए डिज़ाइन किया गया है। यदि आप बेड के केंद्र में 1-फुट चौड़े पार्ट पर 100 टन बल लगाने की कोशिश करते हैं, तो आप केवल आधी क्षमता का उपयोग नहीं कर रहे होते; आप रैम और बेड के एक बहुत छोटे हिस्से पर भारी तनाव केंद्रित कर रहे होते हैं।
इसीलिए बड़े फॉर्मेट या उच्च-बल वाले काम के लिए केवल कुल टन भार नहीं, बल्कि बेड लंबाई, लोड वितरण और वास्तविक बेंडिंग एप्लिकेशन के अनुसार मशीन का चयन करना ज़रूरी है। यदि उत्पादन में लंबी शीट, भारी प्लेट या विविध पार्ट लंबाई शामिल हैं, तो लार्ज प्रेस ब्रेक विकल्प की तुलना करते समय यह देखना उपयोगी होता है कि मशीन केंद्रित और वितरित दोनों प्रकार के लोड को कितनी स्थिरता से संभाल सकती है।
यह केंद्रित तनाव रैम को ऊपर की ओर “झुकने” और बेड को केंद्र में नीचे की ओर “मुस्कुराने” जैसा विकृत होने पर मजबूर करता है। भले ही मशीन में ऑटो-क्राउनिंग सिस्टम हो, अधिकांश सिस्टम लंबी लोड क्षतिपूर्ति के लिए डिज़ाइन किए जाते हैं, छोटे और भारी पार्ट के स्थानीयकृत “localized piercing” प्रभाव के लिए नहीं। इससे भी खराब यह है कि यदि आप फ्लैंज को क्लियर करने के लिए बाएँ या दाएँ हाउसिंग की ओर ऑफ-सेंटर बेंड करते हैं, तो आप असममित विक्षेपण पैदा करते हैं। फ्रेम के मुड़ने पर Y1 और Y2 सिलिंडर एक-दूसरे के विरुद्ध काम करना शुरू कर देते हैं, जिससे पार्ट के एक छोर पर 90 डिग्री और दूसरे छोर पर 92 डिग्री बन सकता है। यदि फ्रेम स्वयं एक गतिशील, मरोड़ खाता परिवर्तनीय है, तो सॉफ्टवेयर रैम के दोनों सिरों को कैसे सिंक्रोनाइज़ करता है ताकि पंच डाई के बिल्कुल समानांतर रहे?
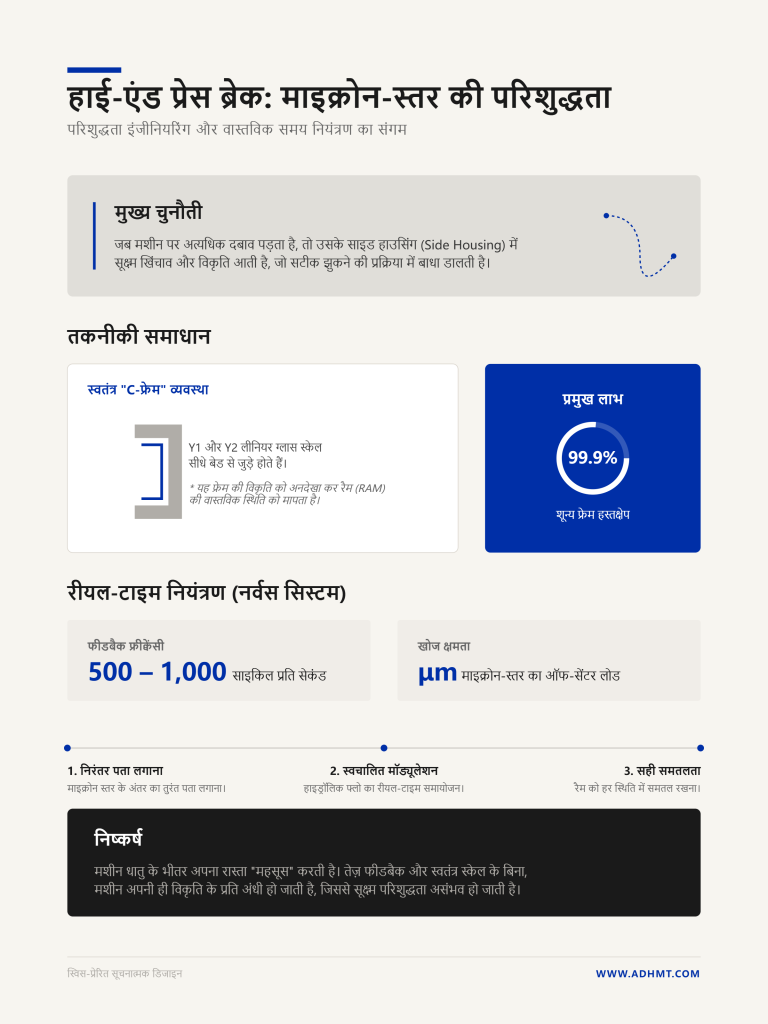
हाई-एंड प्रेस ब्रेक अपने ही फ्रेम पर भरोसा नहीं करते। माइक्रोन-स्तर की परिशुद्धता पाने के लिए मशीन को यह स्वीकार करना पड़ता है कि जैसे ही पंच धातु को छूता है, उसके साइड हाउसिंग खिंचेंगे और “खुलेंगे”। इसे हल करने के लिए निर्माता स्वतंत्र रेफरेंस फ्रेमों पर लीनियर ग्लास स्केल—Y1 और Y2 एनकोडर—लगाते हैं, जिन्हें अक्सर “C-frames” कहा जाता है; इन्हें बेड से बोल्ट किया जाता है, लेकिन साइड हाउसिंग से नहीं। यह व्यवस्था स्केलों को मुख्य फ्रेम के लोचदार विकृति को पूरी तरह अनदेखा करते हुए, बेड के सापेक्ष रैम की स्थिति मॉनिटर करने देती है।
जब आप बेंड शुरू करते हैं, तो कंट्रोलर केवल “4.000 इंच तक जाओ” का कमांड नहीं भेज रहा होता। वह प्रति सेकंड लगभग 500 से 1,000 बार क्लोज़्ड-लूप फीडबैक साइकिल चला रहा होता है। यदि बायाँ पक्ष (Y1) सामग्री के थोड़े अधिक कठोर हिस्से या ऑफ-सेंटर लोड से टकराता है और कुछ माइक्रोन भी पीछे रह जाता है, तो कंट्रोलर कमांड की गई स्थिति और ग्लास स्केल की वास्तविक रीडिंग के बीच अंतर का पता लगा लेता है। वह सिर्फ अधिक बल नहीं लगाता; वह पीछे रह गए सिलिंडर में फ्लो को मॉड्यूलेट करता है, साथ ही संभवतः आगे चल रहे सिलिंडर को थ्रॉटल भी करता है।
यही नर्वस सिस्टम की तरह काम करता है। मशीन मूलतः धातु के भीतर अपना रास्ता “महसूस” करते हुए आगे बढ़ती है और फ्रेम के मुड़ने के प्रयास के बावजूद रैम को समतल बनाए रखने के लिए हाइड्रॉलिक आवश्यकताओं की लगातार पुनर्गणना करती रहती है। यदि फीडबैक लूप बहुत धीमा है, या यदि स्केल सीधे मुख्य फ्रेम पर लगाए गए हैं, तो मशीन अपने ही विकृति के प्रति प्रभावी रूप से अंधी होती है।
यदि “मांसपेशियाँ”—यानी प्रोपोर्शनल हाइड्रॉलिक वाल्व—पर्याप्त तेज़ी से प्रतिक्रिया नहीं कर सकतीं, तो कंट्रोलर की बुद्धिमत्ता बेकार है। ये वाल्व साधारण ऑन-ऑफ स्विच नहीं हैं; वे एक स्पूल को खिसकाने के लिए हाई-फ्रीक्वेंसी सोलनॉइड का उपयोग करते हैं, जो तेल के प्रवाह को अत्यंत सटीकता से नियंत्रित करता है। एक उच्च-प्रदर्शन वाल्व 10 मिलीसेकंड से कम समय में अपनी पूरी रेंज में शिफ्ट हो सकता है, और यह गति इसलिए आवश्यक है क्योंकि एयर बेंडिंग गति और प्रतिरोध का खेल है।
जैसे ही पंच सामग्री में प्रवेश करता है, प्रतिरोध घातीय रूप से बढ़ता है। यदि वाल्व की प्रतिक्रिया सुस्त हो, तो कंट्रोलर द्वारा हाइड्रॉलिक्स को रुकने का निर्देश देने से पहले ही रैम आवश्यकता से अधिक आगे निकल जाएगा; इस घटना को “ओवरशूट” कहा जाता है। 90-डिग्री बेंड में, केवल 0.02mm का ओवरशूट (मानव बाल की मोटाई से भी कम) 16-गेज सामग्री में अंतिम कोण को लगभग आधे डिग्री तक बदल सकता है। इसलिए सटीकता, सॉफ्टवेयर की गणना की गति और वाल्व बॉडी के भीतर स्पूल की भौतिक गति के बीच एक दौड़ है।
जब आप किसी अनुभवी ऑपरेटर को मशीन की “क्रिस्पनेस” के बारे में बात करते सुनते हैं, तो वे आमतौर पर वाल्व प्रतिक्रिया दर पर प्रतिक्रिया दे रहे होते हैं। हाई-फिडेलिटी वाल्व वाली मशीन हाई-स्पीड अप्रोच से प्रेसिंग स्पीड में बिना किसी झिझक के बदल सकती है, जिससे यह सुनिश्चित होता है कि “पॉइंट ऑफ पिंच” हर बार सटीक रूप से पकड़ा जाए।
कोई ब्रोशर +/- 0.002mm की “पोजिशनिंग रिपीटेबिलिटी” का दावा कर सकता है, लेकिन वह संख्या निर्वात में बंद एक झूठ है। रिपीटेबिलिटी केवल मशीन की अंतरिक्ष में उसी भौतिक निर्देशांक पर लौटने की क्षमता को मापती है; यह बिन में पड़े पार्ट के कोण के बारे में कुछ नहीं कहती। आपके पास ऐसी मशीन हो सकती है जो शल्य-चिकित्सकीय परिशुद्धता से अपनी लक्षित गहराई तक पहुँचे और फिर भी एक पार्ट पर 91-डिग्री बेंड और अगले पर 89-डिग्री बेंड बनाए।
दोषी सामग्री का “स्प्रिंगबैक” और मोटाई में भिन्नता है। यदि स्टील शीट पिछली शीट से 0.05mm मोटी है, तो पंच “सही” Y-अक्ष स्थिति तक पहुँच जाएगा, जबकि सामग्री अभी भी कम बेंड हुई होगी क्योंकि मोटी शीट डाई का अलग तरह से प्रतिरोध करती है। वास्तविक सटीकता के लिए सिंक्रोनाइज़ेशन आर्किटेक्चर का ऐसे प्रेशर-सेंसिंग लॉजिक के साथ मिलकर काम करना आवश्यक है जो सामग्री के यील्ड को “सुन” सके और चलते-चलते स्ट्रोक की गहराई समायोजित कर सके।
Y1 और Y2 अक्ष रैम को समानांतर बनाए रखने के लिए जिम्मेदार हैं, लेकिन वे इस तथ्य की भरपाई नहीं कर सकते कि सामग्री स्वयं एक जीवंत चर है।
भले ही आपके Y1 और Y2 सिलिंडर माइक्रॉन स्तर तक सिंक्रोनाइज़ हों, कुछ फीट से अधिक लंबे किसी भी बेंड में आपके पार्ट का केंद्र फिर भी “खुला” रहेगा (90 डिग्री से अधिक)। ऐसा इसलिए होता है क्योंकि रैम और बेड बीम होते हैं; वे केंद्र में एक-दूसरे से दूर झुक जाते हैं, एक घटना जिसे हम “बोटिंग” कहते हैं। इसका प्रतिकार करने के लिए क्राउनिंग सिस्टम के बिना, बेंड के मध्य भाग को सिलिंडरों के पास स्थित सिरों जितनी पैठ गहराई नहीं मिलेगी।
क्राउनिंग—चाहे वह बेड में हाइड्रॉलिक सिलिंडरों के माध्यम से हासिल की जाए या मोटराइज़्ड वेज सिस्टम से—सिंक्रोनाइज़ेशन के तीसरे आयाम की तरह काम करती है। यह बेड में एक “प्री-कर्व” बनाती है, जो रैम के विक्षेपण को प्रतिबिंबित करता है। यदि क्राउनिंग लॉजिक Y1 और Y2 अक्षों वाले उसी रीयल-टाइम फीडबैक लूप से सीधे जुड़ा नहीं है, तो मशीन मूलतः खुद से ही लड़ रही होती है। आपके पास पूरी तरह समतल रैम हो सकता है, लेकिन आप एक “मुस्कुराते” हुए बेड के विरुद्ध प्रेस कर रहे होते हैं।
दुनिया के सबसे महंगे सर्वो-वाल्व भी ऐसे पार्ट को ठीक नहीं कर सकते जो सिरों पर 90 डिग्री और बीच में 93 डिग्री हो। लंबे या बड़े वर्कपीस में यही कारण है कि समन्वित CNC-आधारित बेंडिंग क्षमता सिर्फ सुविधा नहीं, बल्कि प्रक्रिया-नियंत्रण की शर्त बन जाती है; इसी संदर्भ में ADH Machine Tool का टैंडम प्रेस ब्रेक Y1/Y2 सिंक्रोनाइज़ेशन, क्राउनिंग और कंट्रोल लॉजिक को एक ही व्यावहारिक समाधान में जोड़ने का अगला कदम हो सकता है। यह हमें सटीकता के अंतिम निर्णायक तक ले आता है: CNC कंट्रोलर, जिसे ऐसे मस्तिष्क की तरह काम करना चाहिए जो इन यांत्रिक संकेतों को एकल, सुसंगत गति में संश्लेषित करे।
ग्राफिक्स ध्यान भटकाते हैं। जब कोई सेल्सपर्सन सोशल मीडिया ऐप जैसी सहज तरलता के साथ 3D रेंडरिंग को स्वाइप करता है, तो वह आपको प्रोसेसिंग इंजन नहीं, बल्कि यूज़र इंटरफ़ेस (HMI) बेच रहा होता है। फ़्लोर पर अपने बीस वर्षों में, मैंने ऐसे “इंट्यूटिव” कंट्रोलर देखे हैं जो iPad जैसे दिखते हैं, लेकिन ऑपरेटर के हस्तक्षेप के बिना जटिल बेंड सीक्वेंस की गणना करने के लिए उनमें एल्गोरिदमिक गहराई नहीं होती। यदि आपका ऑपरेटर अब भी मशीन के पास खड़ा है, सिर खुजा रहा है और चरणों को मैन्युअल रूप से फिर से क्रमबद्ध कर रहा है क्योंकि सॉफ़्टवेयर ने टूल टकराव नहीं पकड़ा, तो इंटरफ़ेस ने आपका समय नहीं बचाया—उसने सिर्फ़ संघर्ष को अधिक उच्च-रिज़ॉल्यूशन स्क्रीन पर स्थानांतरित कर दिया है।
एक सुंदर स्क्रीन भौतिकी इंजन का विकल्प नहीं है। असली फॉरेंसिक प्रश्न यह है कि कंट्रोलर प्रक्रिया प्रबंधक की तरह काम करता है या डिजिटल मैनुअल की तरह। मैनुअल केवल डेटा रखता है; मैनेजर उसे अनुकूलित करता है। यदि अंतर्निहित एल्गोरिदम अपरिहार्य फ्रेम डिफ्लेक्शन और सामग्री के अंतर को प्रबंधित किए जाने वाले डायनेमिक वैरिएबल के रूप में नहीं लेते, तो इंटरफ़ेस अप्रासंगिक है। कंट्रोलर की वास्तविक उपयोगिता इन भौतिक तनावों का सिमुलेशन करने और रैम के हिलने से पहले ही आवश्यक सुधारों की पूर्व-गणना करने की उसकी क्षमता में है।
कई शॉप्स 3D सिमुलेशन को विलासिता या मात्र टकराव-निवारण उपकरण मानती हैं, लेकिन उच्च-सटीकता वाले वातावरण में इससे उसका प्राथमिक कार्य छूट जाता है। सरल ब्रैकेट्स के लिए 2D प्रोग्रामिंग पर्याप्त है, लेकिन असममित फ्लैंज या जटिल ज्योमेट्री संभालते समय मशीन के रियल-टाइम कंपेन्सेशन लॉजिक को फ़ीड करने के लिए आवश्यक स्थानिक डेटा इसमें नहीं होता। इन स्थितियों में, 3D सिमुलेशन केवल पार्ट को “देखने” के बारे में नहीं है; यह कंट्रोलर को इस बात का हाई-फिडेलिटी मैप देने के बारे में है कि धातु टूल्स का प्रतिरोध कहाँ करेगी।
यह सिमुलेशन सटीकता तभी मूल्यवान है जब वह सिंक्रोनाइज़ेशन आर्किटेक्चर को सूचित करती है। यदि डिजिटल ट्विन सटीक है, तो कंट्रोलर ठीक-ठीक अनुमान लगा सकता है कि लोड के तहत थ्रोट डेप्थ और बीम पोज़िशन कैसे शिफ्ट होंगे, जिससे वह बेंड की विशिष्ट ज्योमेट्री को प्रबंधित किए जाने वाले कई डायनेमिक वैरिएबल्स में से एक के रूप में ले सकता है। यह स्थानिक जागरूकता कंट्रोलर को बेड की पूरी लंबाई में डिफ्लेक्शन का पूर्वानुमान लगाने देती है, जिससे यांत्रिक प्रतिरोध उस डेटा पॉइंट में बदल जाता है जो सटीक क्राउनिंग आवश्यकता तय करता है।
यहीं दिमाग मांसपेशी से जुड़ता है। कंट्रोलर का प्राथमिक काम प्रोग्राम किए गए टनेज को रियल-टाइम क्राउनिंग कमांड में बदलना है। यह 50-टन लोड के तहत विशिष्ट मशीन फ्रेम के डिफ्लेक्शन की गणना करता है और बेड में मोटराइज़्ड वेजेज या हाइड्रॉलिक सिलिंडरों को समायोजित करता है ताकि बराबर और विपरीत वक्र बनाया जा सके। क्राउनिंग इस बात की भौतिक अभिव्यक्ति है कि कंट्रोलर बेड डिफ्लेक्शन को नज़रअंदाज़ किए जाने वाले अवरोध के रूप में नहीं, बल्कि सटीक हाइड्रॉलिक या मैकेनिकल काउंटर-प्रेशर के माध्यम से प्रबंधित किए जाने वाले डायनेमिक वैरिएबल के रूप में लेता है।
लॉजिक प्रेशर सेटपॉइंट पर धातु से मिलता है। आधुनिक कंट्रोलर “बेंड अलाउंस” एल्गोरिदम का उपयोग करते हैं, जो यह ध्यान में रखते हैं कि सामग्री खिंचते समय कैसे पतली होती है। एक परिष्कृत कंट्रोलर प्रेशर सेंसरों को “सुनेगा” और यदि उसे पता चलता है कि सामग्री अनुमान से पहले यील्ड कर रही है, तो वह चलते-चलते क्राउनिंग और स्ट्रोक डेप्थ को समायोजित करेगा। यह स्तर का इंटीग्रेशन सुनिश्चित करता है कि हर स्ट्रोक मौजूदा शीट की विशिष्ट मेटलर्जी को मिलीसेकंड में प्रबंधित किए जाने वाले डायनेमिक वैरिएबल के रूप में ले। इस गणना की अखंडता पूरी तरह एक सिंक्रोनाइज़्ड सॉफ़्टवेयर इकोसिस्टम पर निर्भर करती है, जो ऑफिस और वाल्व्स के बीच हाई-फिडेलिटी संचार बनाए रख सके।
कंट्रोलर एक इकोसिस्टम का केंद्र होता है, और वैरिएबल्स को संभालने की उसकी क्षमता उतनी ही अच्छी होती है जितना अच्छा डेटा उसे मिलता है। जब आप कोई मशीन खरीदते हैं, तो आप उसके स्वामित्व वाले सॉफ़्टवेयर वातावरण से जुड़ जाते हैं। यदि वह सॉफ़्टवेयर मानक CAD फ़ाइलें आयात नहीं कर सकता या आपके ERP सिस्टम से संवाद नहीं कर सकता, तो आपकी मशीन का “लॉजिक” आपके उत्पादन की वास्तविकता से अलग-थलग हो जाता है। इस संदर्भ में रखरखाव केवल तेल और फ़िल्टर तक सीमित नहीं है; यह सुनिश्चित करने के बारे में है कि सॉफ़्टवेयर के फ़ीडबैक लूप बिना समझौते के बने रहें, ताकि वह मशीन के जीवनकाल में सामग्री के स्प्रिंगबैक और फ्रेम के घिसाव को प्रबंधित किए जाने वाले गतिशील वैरिएबल्स की तरह संभालता रह सके।
सुरक्षा एकीकरण इस आर्किटेक्चर की अंतिम, अपरिहार्य परत है। कंट्रोलर को लाइट कर्टेन्स और लेज़र गार्ड्स को उसी मिलीसेकंड-स्तरीय सटीकता से प्रबंधित करना चाहिए, जैसी वह Y1 और Y2 अक्षों पर लागू करता है। यदि यह सुरक्षा लॉजिक केवल “ऊपर से जोड़ दिया गया” हो, तो यह ऐसी विलंबता पैदा करता है जो सिंक्रोनाइज़ेशन आर्किटेक्चर के प्रवाह को बाधित करती है। सटीकता एक बंद लूप है जो सॉफ़्टवेयर में शुरू होता है और पार्ट पर समाप्त होता है, जिसके लिए कंट्रोलर को ऑपरेटर की सुरक्षा और बेंड की भौतिकी, दोनों को एक ही एकीकृत तर्क के रूप में नियंत्रित करना पड़ता है। इस लॉजिक को योजना लागू करने के लिए भौतिक हाथों की आवश्यकता होती है, जिससे ध्यान मशीन के मस्तिष्क से हटकर उसकी भौतिक पकड़ पर आ जाता है।
बैकगेज फ़्लोर पर सबसे भ्रामक घटक है, क्योंकि इसकी प्रमुख विफलता स्थितियाँ—तापीय विस्तार और भौतिक विक्षेपण—CNC “ब्रेन” को दिखाई नहीं देतीं। हम अक्सर बॉल स्क्रू “ग्रेड” को खरीदकर हासिल की जाने वाली ट्रॉफी की तरह देखते हैं, लेकिन उच्च-मात्रा वाले वातावरणों में C3-ग्रेड स्पेसिफिकेशन एक गतिशील लक्ष्य होता है। तेज़ ट्रैवर्स से उत्पन्न घर्षण गर्मी पैदा करता है, जिससे रैखिक विस्तार होता है; 500mm स्क्रू केवल 10°C गर्म होने पर लगभग 0.06mm बढ़ जाता है। यह वृद्धि मोटर-माउंटेड एनकोडर को दिखाई नहीं देती, जिसका अर्थ है कि कंट्रोलर समझता है कि गेज “ज़ीरो” पर है, जबकि वह वास्तव में ऑपरेटर की ओर खिसक चुका होता है।
यह “यांत्रिक अनुपालन” गेज फिंगर के अक्सर अनदेखे किए जाने वाले फ्लेक्स से और बढ़ जाता है। गति को अधिकतम करने के लिए, फिंगर्स को अक्सर एल्यूमिनियम या पतले स्टील की कैंटिलीवर बीम के रूप में डिज़ाइन किया जाता है। जब 15-पाउंड की शीट स्टॉप से टकराती है, तो फिंगर कठोर डेटम की तरह नहीं, बल्कि स्प्रिंग की तरह काम करती है। एनकोडर एक बिल्कुल सही स्थिति दर्ज करता है, लेकिन प्रभाव के तहत भौतिक डेटम 0.1mm खिसक चुका होता है। वास्तविक दुनिया की सटीकता सुबह 7:00 बजे ली गई स्थिर माप नहीं है; यह दोपहर 3:00 बजे उस माप की स्थिरता है। यदि आर्किटेक्चर इन भौतिक वैरिएबल्स को—चाहे क्षतिपूर्ति लॉजिक के माध्यम से या बेहतर कठोरता के माध्यम से—ध्यान में नहीं रखता, तो जिस “सटीकता” के लिए आपने भुगतान किया है वह एक भ्रम है।
क्या अधिक अक्ष जोड़ने से यह समस्या हल होती है, या यह केवल ड्रिफ्ट करने के लिए और अधिक वैरिएबल्स जोड़ता है?
6-अक्ष बैकगेज (X1/X2, R1/R2, Z1/Z2) जटिल ज्योमेट्री के लिए उद्योग का सार्वभौमिक उत्तर है, जो प्रत्येक गेज फिंगर को हर दिशा में स्वतंत्र रूप से चलने देता है। यह टेपरड फ्लैंजों, शंक्वाकार सेक्शनों, या उन पार्ट्स के लिए आवश्यक है जहाँ बेंड लाइन गेजिंग सतह के समानांतर नहीं होती। हालांकि, TRUMPF एप्लिकेशन डेटा संकेत देता है कि शीट मेटल कार्य के लगभग 70% के लिए, 6-अक्ष सिस्टम एक ऐसी समस्या के लिए महंगी बीमा पॉलिसी है जिसे बेहतर सेटअप अनुशासन से हल किया जा सकता था। हर जोड़ा गया अक्ष बेयरिंग्स का एक नया सेट, एक नई मोटर, और यांत्रिक अनुपालन का एक नया बिंदु पेश करता है जो विफल हो सकता है या विचलित हो सकता है।
जब तक पार्ट ज्योमेट्री इसकी मांग न करे, जटिलता थ्रूपुट पर एक कर है। कई हाई-मिक्स शॉप्स में बाधा अक्षों की संख्या नहीं होती, बल्कि वह समय होता है जो ऑपरेटर को यह सत्यापित करने में लगता है कि 6-अक्ष प्रोग्राम फ्लिप के दौरान टकराव नहीं करेगा। परिष्कृत “मल्टी-स्टॉप” फिंगर सेटअप वाला 2-अक्ष गेज अक्सर वास्तविक दुनिया में अधिक आउटपुट देता है, क्योंकि यह ऑपरेटर पर मानसिक बोझ को सरल बनाता है और कई चलते हुए जोड़ों की यांत्रिक “स्टैक-अप” त्रुटि को कम करता है।
यदि अक्ष अनावश्यक हैं, तो वास्तव में धातु को छू क्या रहा है?
मोड़ने के लिए सबसे कठिन पार्ट वह नहीं होता जिसमें सबसे अधिक फ्लैंज हों; बल्कि वह होता है जिसकी लेग सबसे छोटी हो। जब किसी पार्ट को “रिटर्न बेंड” की आवश्यकता होती है या उसका फ्लैंज V-डाई की चौड़ाई से छोटा होता है, तो बैकगेज के पास पकड़ने के लिए लगभग कुछ नहीं रहता। VLB Werkstatt के एप्लिकेशन नोट्स बताते हैं कि इन स्थितियों में गेज को अक्सर उस सतह से पार्ट को फिर से “ढूंढना” पड़ता है, जो पिछले, संभावित रूप से अपूर्ण बेंड से बनी होती है। अब आप किसी सपाट, फैक्टरी-कट किनारे से गेजिंग नहीं कर रहे होते; आप ऐसे रेडियस से गेजिंग कर रहे होते हैं जिसकी अपनी टॉलरेंस विविधताएँ होती हैं।
यहीं पर “डिजिटल ट्विन” शॉप फ्लोर पर असफल हो जाता है। सॉफ्टवेयर गेजिंग के लिए एक परिपूर्ण 90-डिग्री कॉर्नर मानकर चलता है, लेकिन यदि पहला बेंड 89.5 डिग्री का था, तो दूसरे बेंड की लोकेशन भौतिक रूप से ऑफसेट हो जाएगी, क्योंकि गेज फिंगर पर संपर्क बिंदु खिसक चुका होगा। इन उच्च-सटीकता वाले क्रमों में, बैकगेज केवल एक पोजिशनर नहीं है; यह एक डायग्नोस्टिक टूल है जो दिखाता है कि आपके पिछले प्रोसेस स्टेप्स वास्तव में नियंत्रण में थे या नहीं।
महंगे अलॉय के पहले ही पीस को खराब करने से पहले हम यह कैसे साबित करें कि ये सभी वैरिएबल—लॉजिक, हाइड्रॉलिक्स और मैकेनिक्स—वास्तव में साथ मिलकर काम कर रहे हैं?
डिजिटल ट्विन को भौतिक वास्तविकता के विरुद्ध सत्यापित करने का शॉप फ्लोर का पारंपरिक उत्तर स्क्रैप बिन है। हम एक टेस्ट पीस मोड़ते हैं, विचलन मापते हैं, कंट्रोलर में ऑफसेट दर्ज करते हैं, और उम्मीद करते हैं कि सुधार टिकेगा। लेकिन ऑफसेट्स के पीछे भागना उस मशीन का लक्षण है जिसमें आंतरिक तालमेल की कमी है। आप ऐसे सिस्टम को कैलिब्रेशन से ठीक नहीं कर सकते जो लगातार खुद से ही बहस करता रहता है।
प्रेस ब्रेक को हाई-एंड कंपोनेंट्स की खरीदारी सूची के रूप में नहीं, बल्कि भौतिकी पर एक एकल, निरंतर तर्क के रूप में सोचें। कंट्रोलर थीसिस है, हाइड्रॉलिक्स साक्ष्य हैं, और फ्रेम अदालत है। यदि साक्ष्य थीसिस का समर्थन नहीं करते, तो 10-गेज स्टील का एक टुकड़ा जैसे ही प्रतिरोध करता है, तर्क ढह जाता है। हमें मशीनों का मूल्यांकन उनके सबसे प्रभावशाली ब्रॉशर स्पेसिफिकेशन्स को अलग करके करना बंद करना होगा और यह पूछना शुरू करना होगा कि लोड के तहत वे कंपोनेंट्स एक-दूसरे से कैसे संवाद करते हैं।
सुन्न अंग से जुड़ा हुआ तेज दिमाग सर्जरी नहीं कर सकता। खरीदार अक्सर एक फ्लैगशिप, 3D-रेंडरिंग CNC इंटरफेस निर्दिष्ट करने के जाल में फँस जाते हैं, जबकि उस हाइड्रॉलिक आर्किटेक्चर को अनदेखा कर देते हैं जिसे वह कमांड देता है। कंट्रोलर वास्तविक-समय मोटाई भिन्नता के आधार पर रैम पोजिशन समायोजन को माइक्रॉन तक गणना कर सकता है। लेकिन यदि वह डिजिटल कमांड धीमे रिस्पॉन्स टाइम या खराब हिस्टेरेसिस वाले प्रोपोर्शनल वाल्व को भेजा जाता है, तो भौतिक रैम लक्ष्य से आगे निकल जाएगा।
लॉजिक त्रुटिहीन है। निष्पादन ढीला है।
क्लोज्ड-लूप सिस्टम में, लूप उतना ही सटीक होता है जितनी उसकी सबसे धीमी मैकेनिकल कड़ी अनुमति देती है। जब वेंडर साहित्य मल्टी-एक्सिस CNC कम्पेनसेशन का दावा करता है, तो आपको पूछना चाहिए कि वह कम्पेनसेशन भौतिक रूप से कहाँ होता है। यदि कंट्रोलर के तेज-तर्रार करेक्शन एक औसत सर्वो वाल्व पर बॉटलनेक से टकराते हैं, तो आप उन सॉफ्टवेयर क्षमताओं के लिए भुगतान कर रहे हैं जिन्हें मशीन का लोहा वास्तव में दे ही नहीं सकता। कंट्रोलर का वास्तविक माप यह नहीं है कि वह बेंड का सिमुलेशन कितनी सुंदरता से करता है, बल्कि यह है कि वह वाल्वों को कितनी कठोरता से नियंत्रित करता है।
हम आम तौर पर खराब बेंड को एक स्थानिक त्रुटि मानते हैं। गेज गलत जगह पर था, या रैम बहुत अधिक नीचे चला गया। हम इसे शायद ही कभी समय-संबंधी त्रुटि मानते हैं।
आधुनिक प्रेस ब्रेक Y1/Y2, X, R और क्राउनिंग को एकीकृत मोशन प्रोफ़ाइल के रूप में समन्वित करते हैं। यदि बैकगेज के तेज़ ट्रैवर्स से पूरी तरह स्थिर होने से एक सेकंड के अंश पहले ही रैम अपना अवरोहण शुरू कर देता है, तो सामग्री उस समय दब जाती है जब वह अभी भी सूक्ष्म गति में होती है। इससे बनने वाला दोष बिल्कुल सेटअप त्रुटि जैसा दिखता है। लेकिन यह सेटअप त्रुटि नहीं है। यह सिंक्रोनाइज़ेशन विफलता है।
मशीन का टाइमिंग मॉडल फेज़ से बाहर है। जब अक्षों को समन्वित गति के बजाय अलग-अलग उपप्रणालियों की तरह माना जाता है, तो नियंत्रक बैकगेज के स्थिर होने में होने वाली यांत्रिक देरी का अनुमान नहीं लगा पाता। वास्तविक इंटीग्रेशन का अर्थ है कि नियंत्रक तब तक बेंड शुरू करने से इनकार करे जब तक पूरा सिस्टम—रैम, गेज और क्राउनिंग—पूर्ण भौतिक स्थिरता की रिपोर्ट न कर दे।
सटीकता एक क्षयमान संपत्ति है। जो मशीन सुबह 8:00 बजे जलवायु-नियंत्रित शोरूम में ±0.01mm टॉलरेंस बनाए रखती है, वह हजारों चक्र चलने के बाद दोपहर 3:00 बजे वही टॉलरेंस नहीं बनाए रखेगी।
पंपों का घर्षण हाइड्रोलिक तेल को गर्म करता है। गर्म तेल पतला हो जाता है, जिससे सर्वो वाल्वों की प्रतिक्रिया गतिशीलता मूल रूप से बदल जाती है। साथ ही, स्टील फ्रेम परिवेश और संचालन से उत्पन्न गर्मी को अवशोषित करता है, जिससे साइड फ्रेमों और रैम में सूक्ष्म लेकिन संचयी विस्तार होता है। यही थर्मल ड्रिफ्ट है। यह सैद्धांतिक सटीकता को चुपचाप मिटा देती है।
यदि मशीन के नियंत्रक में तेल के तापमान और फ्रेम के विस्तार की निगरानी के लिए फीडबैक लूप नहीं है, तो डिजिटल ट्विन इस बात से पूरी तरह अनजान रहता है कि भौतिक मशीन ने अपना आकार बदल लिया है। ऑपरेटर एक चलते हुए लक्ष्य का पीछा करता रह जाता है, और उस मशीन की भरपाई करने के लिए क्राउनिंग या गहराई को लगातार समायोजित करता रहता है जो सचमुच उसके हाथों के नीचे बढ़ रही है। अंतिम इंटीग्रेशन परीक्षण एक सरल प्रश्न पूछता है: क्या मशीन को पता है कि उसके अपने शरीर में क्या हो रहा है?
उस प्रश्न का उत्तर इन इंटीग्रेशन सिद्धांतों से निकला पहला ठोस खरीद परीक्षण देता है: फ्रेम डिफ्लेक्शन से लीनियर एनकोडरों को अलग रखने के लिए स्वतंत्र C-फ्रेमों के उपयोग की पुष्टि करना, ताकि नियंत्रक टनेज की परवाह किए बिना रैम की स्थिति का बिना किसी आवरण वाला सच देख सके। जब आप इस डीकपल्ड हार्डवेयर को ऐसे थर्मोकपलों के साथ जोड़ते हैं जो CNC को तेल की विस्कोसिटी के अनुसार समायोजन करने का निर्देश देते हैं, तो आपके पास ऐसी मशीन होती है जो अपने वातावरण के आगे झुकने के बजाय उसे सक्रिय रूप से प्रबंधित करती है। यह भौतिक ऑडिट हमें आंतरिक जागरूकता को एक निर्णय ढांचे में बदलने देता है, जो आपकी शॉप के विशिष्ट पार्ट टॉलरेंस को सीधे मशीन की अपनी भौतिकी को नियंत्रित करने की क्षमता से जोड़ता है।
यदि यह ऑडिट आपकी मौजूदा या अगली मशीन कॉन्फ़िगरेशन पर लागू करना है, तो ADH Machine Tool से CNC-आधारित बेंडिंग, कटिंग, ग्रूविंग, शीयरिंग और शीट मेटल ऑटोमेशन विकल्पों पर कॉन्फ़िगरेशन चर्चा के लिए संपर्क करें।
हम फॉरेंसिक ऑडिट की शुरुआत ब्रोशर के प्रमुख आंकड़ों को आंख मूंदकर स्वीकार करने के बजाय उन्हें आपकी वास्तविक उत्पादन आवश्यकता के खिलाफ जांचकर करते हैं। ±0.001 mm पोज़िशनिंग सटीकता का दावा करने वाला कैटलॉग एक जाल है, यदि वह ऐसी आर्किटेक्चर निर्धारित करता है जो आपकी दैनिक वास्तविकता के लिए पूरी तरह अनुपयुक्त है; इसलिए ठोस विनिर्देशों और तुलना सामग्री के लिए तकनीकी दस्तावेज़ डाउनलोड करें और उन्हें अपने सबसे कड़े, सबसे अधिक दोहराए जाने वाले पार्ट्स के संदर्भ में पढ़ें। उत्पादन फर्श पर सबसे महंगी गलती उस पार्ट के लिए अनुकूलन करना है जिसे आप महीने में एक बार बनाते हैं, जबकि उन पार्ट्स को नुकसान पहुंचाना है जिन्हें आप हर दिन बनाते हैं।
यदि आपका सबसे कड़े टॉलरेंस वाला पार्ट एक छोटा, उच्च-आवृत्ति वाला ब्रैकेट है, तो सर्वो-इलेक्ट्रिक प्रेस ब्रेक हजार चक्रों में उन आयामों को बनाए रखने के लिए आवश्यक तेज़ त्वरण और थर्मल स्थिरता देता है। लेकिन यदि आपका मुख्य काम आधे इंच की प्लेट की हेवी-ड्यूटी फॉर्मिंग है, तो उसी सब-माइक्रॉन विनिर्देश के पीछे भागना आपको ऐसी इलेक्ट्रिक मशीन की ओर धकेल सकता है जिसमें आपकी शिफ्ट झेलने के लिए आवश्यक मूल हाइड्रोलिक सहनशक्ति नहीं है। आपको वह मशीन वर्ग चुनना चाहिए जो आपके प्राथमिक कार्यभार को स्वाभाविक रूप से, बिना तनाव के संभाल सके। जब हम ड्राइव आर्किटेक्चर को सामग्री की मोटाई के साथ संरेखित कर लेते हैं, तो जटिल आकारों को संभालने की मशीन की क्षमता का मूल्यांकन कैसे करें?
ज्योमेट्री ही गेज तय करती है। हमें 6-अक्ष बैकगेज को एक लक्जरी फीचर मानना बंद करके, इसे इस बात की कठोर सीमा के रूप में देखना शुरू करना होगा कि आपकी शॉप भौतिक रूप से किन पार्ट फैमिली को प्रोग्राम कर सकती है।
जब किसी पार्ट में कई बेंड, असममित फ्लैंज, या ऐसे तीखे कोण चाहिए होते हैं जो सामग्री के गुरुत्व-केंद्र को बदल देते हैं, तो एक बेसिक 2-अक्ष गेज ऑपरेटर को खतरनाक, बिना समर्थन वाली कलाबाजियों में धकेल देता है। स्वतंत्र X1/X2 और Z1/Z2 अक्षों के साथ जोड़ा गया एक उन्नत कंट्रोलर मशीन को जटिल प्रोफाइलों के लिए स्थिर, टक्कर-सचेत विश्राम बिंदु प्रस्तुत करने देता है, और पिछले बेंड से बने भौतिक ऑफसेट की भरपाई करता है। इन अतिरिक्त अक्षों का वास्तविक मूल्य पोजिशनिंग गति नहीं है। यह उन पार्ट्स पर दोहराई जा सकने वाली गहराई को लॉक करने की क्षमता है, जिन्हें अन्यथा केवल सीधा पकड़े रखने के लिए दूसरे ऑपरेटर की आवश्यकता होती। क्या होता है जब सामग्री स्वयं इस परिपूर्ण पोजिशनिंग का विरोध करती है?
गेज पर परिपूर्ण ज्योमेट्री का कोई अर्थ नहीं, यदि सामग्री वहीं रहने से इनकार कर दे जहाँ आपने उसे मोड़ा है। स्टील कोई समरूप उत्पाद नहीं है; इसकी यील्ड स्ट्रेंथ बैच-दर-बैच, और कभी-कभी शीट के एक सिरे से दूसरे सिरे तक बदलती रहती है।
किसी मशीन का बेंचमार्क करने का अर्थ है विक्रेता से आपकी सबसे खराब स्थिति वाली सामग्री—वह हाई-टेंसाइल, अत्यधिक परिवर्तनशील स्टॉक जो आपकी स्क्रैप दर को अचानक बढ़ा देता है—को बेंड करने के लिए कहना। आप यह देखना चाहते हैं कि मशीन की सक्रिय कोण मापन प्रणाली कैसे प्रतिक्रिया देती है, जब पंच रिलीज होता है और सामग्री डिजिटल ट्विन की भविष्यवाणी से तीन डिग्री अधिक स्प्रिंगबैक करती है। क्या कंट्रोलर बिना ऑपरेटर हस्तक्षेप के रैम को सहजता से फिर से सक्रिय करता है, रीयल-टाइम फोर्स फीडबैक के आधार पर आवश्यक सटीक ओवरबेंड की गणना करता है, और दूसरे हिट पर कोण को सही पकड़ लेता है? किसी शॉप को इस स्तर की स्वचालित मजबूती के लिए कितना भुगतान करना चाहिए?
ऑडिट का अंतिम चरण यह जानना है कि कब रुकना है। प्रिसिजन-फर्स्ट खरीद रणनीति पर सबसे मजबूत आपत्ति यह है कि पारंपरिक, हेवी-ड्यूटी हाइड्रोलिक मशीनें वास्तविक दुनिया के बहुत बड़े प्रतिशत कार्यों के लिए अब भी बिल्कुल सही उत्तर हैं।
यदि आपकी शॉप स्ट्रक्चरल स्टील को बेंड करती है, जहाँ आधे डिग्री का अंतर वेल्डिंग गैप में आसानी से समाहित हो जाता है, तो सक्रिय लेजर कोण सुधार वाली हाई-स्पीड सर्वो-इलेक्ट्रिक मशीन खरीदना ओवर-इंजीनियरिंग का उत्कृष्ट उदाहरण है। फ्यूचर-प्रूफिंग का अर्थ हर उपलब्ध सेंसर खरीदना नहीं है। इसका अर्थ है वही सटीक सिंक्रोनाइजेशन आर्किटेक्चर खरीदना, जो आपके सबसे कठिन, नींद उड़ा देने वाले पार्ट को उत्पादन के लिए साधारण बना दे। निवेश पर अंतिम प्रतिफल तब हासिल होता है जब मशीन का आंतरिक लॉजिक आपकी शॉप के टॉलरेंस फ्लोर को पूरी तरह प्रतिबिंबित करता है, और ऑपरेटर को बस पार्ट लोड करने तथा भौतिकी को काम करने देने के लिए छोड़ देता है।
