पैनल बेंडर का कार्य सिद्धांत और CNC स्वचालन
मूल सिद्धांत: शीट को क्लैंप करें और बाहर निकले किनारे को मोड़ें पैनल बेंडर पकड़ने और बनाने की प्रक्रियाओं को…

एक छः-अक्ष वाला रोबोटिक आर्म प्रेस ब्रेक को फीड करते हुए देखें। यह 2-मिलीमीटर की स्टील ब्लैंक को खतरनाक गति से हवा में घुमाता है, उसे पलटता है और एक जटिल पाँच-मोड़ वाले चेसिस के लिए शीट को पुनः गेज करता है। प्रबंधन इसे स्वचालन में एक छलांग कहता है। लेकिन लाइन के अंत तक चलें, और आपको अभी भी स्पेक से बाहर स्क्रैप का एक डिब्बा मिलेगा।
समस्या कभी भी धातु को पकड़ने वाले मांस (श्रमिक) की नहीं थी। समस्या गति की थी।
संरचनात्मक रूप से दोषपूर्ण प्रक्रिया पर तेज़ मोटर लगाने से केवल उच्च गति पर खराब पार्ट्स बनते हैं। जब कोई वर्कशॉप मल्टी-फ्लैंज पैनल पर सख्त सहनशीलता बनाए रखने के लिए संघर्ष करती है, तो सहज प्रतिक्रिया प्रेस ब्रेक के नियंत्रण सॉफ़्टवेयर को अपग्रेड करना या रोबोटिक मटीरियल हैंडलर जोड़ना होता है। यह मान लिया जाता है कि जटिलता के लिए कम्प्यूटेशनल शक्ति चाहिए। लेकिन गौर से देखें कि रोबोट वास्तव में क्या कर रहा है। उसे अभी भी शीट को पकड़ना है, उसे बैकस्टॉप्स के खिलाफ सरकाना है, रैम का इंतज़ार करना है, पार्ट को बाहर निकालना है, उसे घुमाना है, और अगले मोड़ के लिए पुनः गेज करना है।
ऑपरेशन की गतिकीय संरचना वही बनी हुई है जो 1985 में चमड़े के एप्रन पहने एक आदमी द्वारा स्टील से जूझने जैसी थी।
आपने हैंडलिंग की स्थिरता में सुधार किया है, लेकिन आपने हैंडलिंग को स्वयं समाप्त नहीं किया है। सॉफ़्टवेयर की चालें मोड़ भत्तों की गणना चौथे दशमलव स्थान तक कर सकती हैं, लेकिन वे इस भौतिक वास्तविकता को फिर से नहीं लिख सकतीं कि टूलिंग के संपर्क में आने पर धातु कैसा व्यवहार करती है। यदि मशीन की मूलभूत संरचना के लिए आवश्यक है कि वर्कपीस को हर एक ऑपरेशन के बीच पूरी तरह से अलग और पुनः स्थित किया जाए, तो क्या वास्तव में इससे कोई फर्क पड़ता है कि धकेलने का काम इंसान कर रहा है या रोबोट?
उस सटीक क्षण पर विचार करें जब प्रेस ब्रेक का पंच V-डाई में उतरता है। 90-डिग्री का कोण बनाने के लिए, धातु की सपाट शीट को ऊपर की ओर मुड़ना होता है, हवा में घूमते हुए। यदि आप एक बड़ा इलेक्ट्रिकल एनक्लोजर पैनल बना रहे हैं, तो वह लटकता हुआ पदार्थ एक विशाल लीवर की तरह कार्य करता है। गुरुत्वाकर्षण झूलते हुए द्रव्यमान को नीचे खींचता है, जबकि टूलिंग पिवट बिंदु को नीचे की ओर बल देती है।
पार्ट एक पेंडुलम बन जाता है।
उस शीट को कोई भी पकड़े—इंसान या मशीन—उसे इस घूमते हुए चाप को पूरी तरह से ट्रैक करना होता है। यदि आप शीट को बहुत धीरे उठाते हैं, तो धातु डाई के कंधे पर घिसटती है, जिससे मोड़ रेखा विकृत हो जाती है। यदि आप इसे बहुत आक्रामक रूप से उठाते हैं, तो पंच के नीचे पूरी तरह बैठने से पहले ही आप फ्लैंज में एक उल्टा मोड़ (रिवर्स बो) डाल देते हैं। आप एक भौतिक विरोधाभास में फंसे हैं: बैकस्टॉप्स के खिलाफ माइक्रोन-स्तरीय संरेखण बनाए रखने की कोशिश करना, जबकि साथ ही एक गतिशील, बदलते गुरुत्वाकर्षण केंद्र से जूझना। जब संदर्भ तल स्वयं लगातार गतिमान हो, तो आप एक आदर्श कोण की गारंटी कैसे दे सकते हैं?
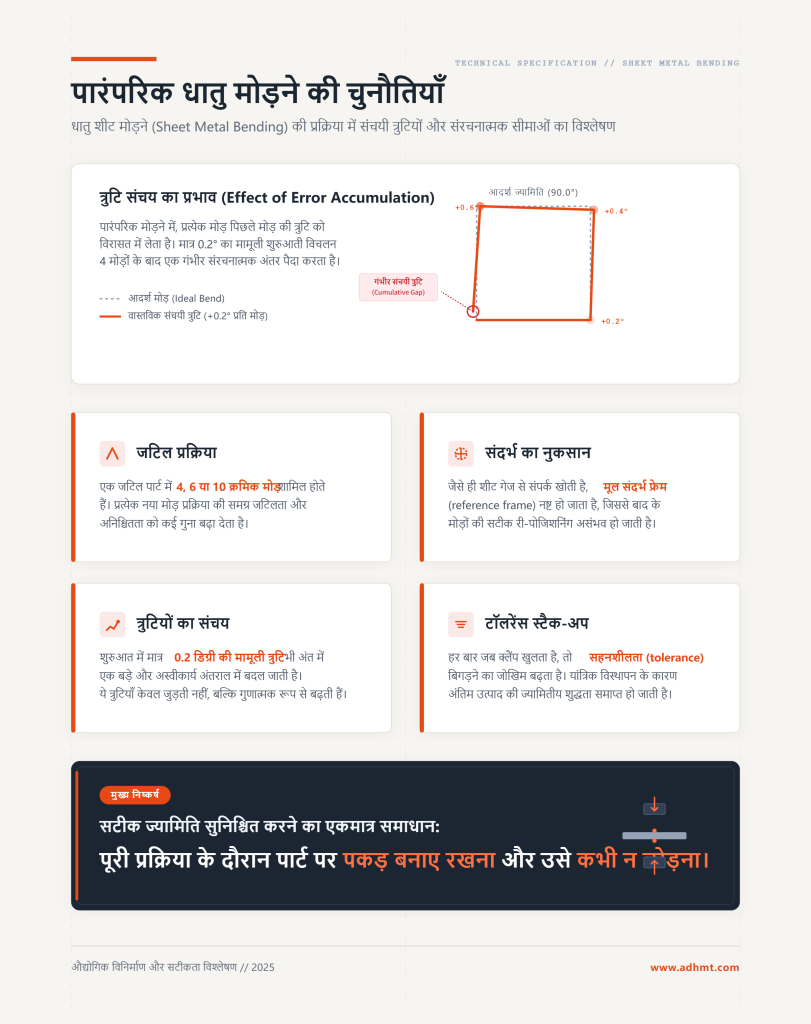
अब उस अस्थिरता को एक पूर्ण उत्पादन चक्र में गुणा करें। एक जटिल पार्ट शायद ही कभी एकल मोड़ होता है; यह चार, छह, या दस अनुक्रमिक ऑपरेशन होते हैं। पारंपरिक मोड़ में, जैसे ही रैम पीछे हटती है, ऑपरेटर को पार्ट को छोड़ना होता है, उसे टूलिंग से निकालना होता है, घुमाना होता है, और उसे वापस गेज फिंगर्स के खिलाफ सरकाना होता है।
हर बार जब आप गेज से संपर्क खोते हैं, आप अपना संदर्भ फ्रेम खो देते हैं।
यदि आपका पहला मोड़ केवल 0.2 डिग्री से बंद है, और आप दूसरे मोड़ को गेज करने के लिए उस नए बने फ्लैंज का उपयोग करते हैं, तो आप अब अगले ऑपरेशन को एक दोषपूर्ण आधार पर आधारित कर रहे हैं। त्रुटियाँ केवल संचय नहीं होतीं; वे बढ़ती (कम्पाउंड) हैं। पहली फ्लिप पर खोया हुआ एक मिलीमीटर का अंश, अंतिम बॉक्स कोने को मोड़ते समय एक बड़े अंतराल में बदल जाता है। हर बार जब क्लैंप खुलते हैं, आप सहनशीलता ढेर (स्टैक-अप) के एक नए सेट पर जोखिम ले रहे होते हैं।
यदि जाने देना ही हमारी ज्यामिति को नष्ट करता है, तो क्या होगा यदि हम कभी जाने ही न दें?
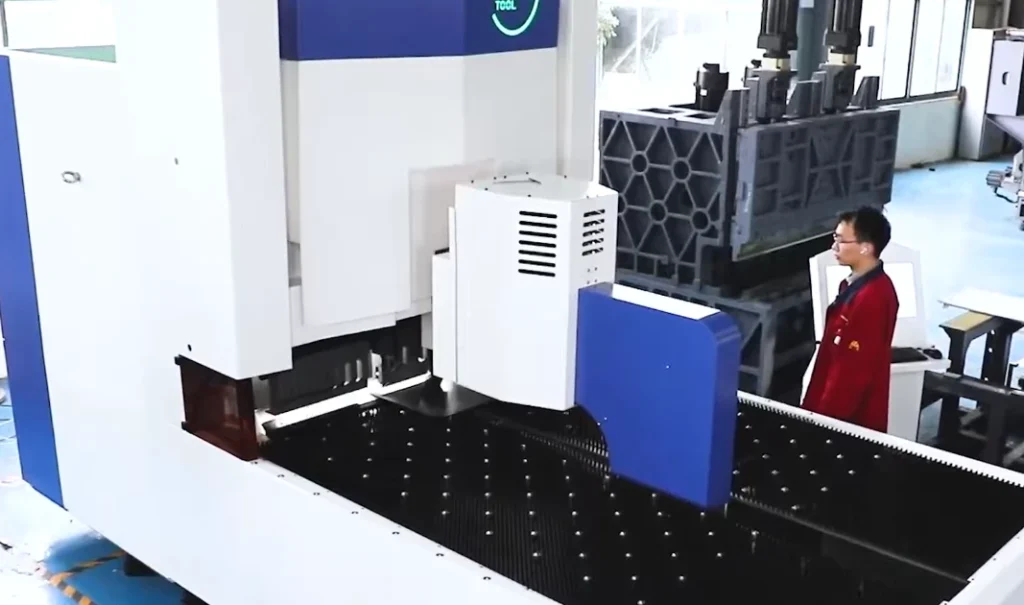
पैनल बेंडर के गले (थ्रोट) को देखें और आप एक संरचनात्मक स्थिरता पाएंगे जो प्रेस ब्रेक के पास मौजूद नहीं होती। पारंपरिक सेटअप में, शीट मुख्य पात्र होती है, जो पंच द्वारा डाई में धकेले जाने पर एक जोरदार घूमते चाप से गुजरती है। पैनल बेंडर में, धातु को एक निष्क्रिय भूमिका दी जाती है। एक भारी ब्लैंकहोल्डर नीचे आता है, शीट को एक स्थिर निचली वियर प्लेट के खिलाफ इतने बल से दबाता है कि एक बार चक्र शुरू होने पर सामग्री एक माइक्रोन भी नहीं हिल सकती। तभी मोड़ने वाले ब्लेड चलते हैं।
यह “उलटी गतिकी” (इन्वर्टेड किनेमेटिक्स) है जिसे सॉफ़्टवेयर-संचालित स्वचालन प्रेस ब्रेक पर दोहरा नहीं सकता। एक स्थिर वर्कपीस के चारों ओर टूलिंग—ऑसिलेटिंग ऊपरी और निचले ब्लेड—को घुमाकर, मशीन “गुरुत्वाकर्षण जाल” को पूरी तरह समाप्त कर देती है। सामग्री न तो झूलती है, न अपने भार के नीचे झुकती है, और न ही उसे अपने पथ को ट्रैक करने के लिए एक रोबोट की आवश्यकता होती है। हमने समस्या को प्रभावी रूप से उलट दिया है: एक गतिमान पार्ट को स्थिर टूल से नियंत्रित करने की कोशिश करने के बजाय, हम एक स्थिर पार्ट के खिलाफ एक गतिमान टूल को नियंत्रित करते हैं।
शीट को एक क्षैतिज तल में स्थिर करके, हम पार्ट के स्वयं के द्रव्यमान के कारण होने वाले यांत्रिक हस्तक्षेप को हटा देते हैं। प्रेस ब्रेक में, एक 10-फुट लंबा फ्लैंज पंच का विरोध करने वाली लीवर के रूप में कार्य करता है; पैनल बेंडर में, वही फ्लैंज केवल ब्रश टेबल पर सुरक्षित रूप से टिका हुआ एक पिछला किनारा होता है, जबकि ब्लेड काम करता है। लेकिन यदि सामग्री इतनी मजबूती से जकड़ी हुई है, तो हम उन तीव्र स्थानीय तनावों का प्रबंधन कैसे करते हैं जो आमतौर पर मोड़ रेखा को विकृत कर देते हैं?
प्रेस ब्रेक पर मानक एयर-बेंडिंग ऑपरेशन में, धातु को मोड़ने के लिए आवश्यक बल ही वह बल है जो पार्ट की स्थिति निर्धारित करता है। पंच को सामग्री की पराभव शक्ति पर काबू पाना होता है, साथ ही V-डाई में अपना संरेखण बनाए रखना होता है। यह दोहरे उद्देश्य वाला बल एक दायित्व (लायबिलिटी) है। यदि सामग्री की मोटाई 5% तक बदलती है—जो कोल्ड-रोल्ड स्टील में एक सामान्य वास्तविकता है—तो पंच की गहराई बदल जाती है, स्प्रिंगबैक बदल जाता है, और पार्ट की अंतिम ज्यामिति विचलित हो जाती है।
पैनल बेंडर इसे “धारण” फ़ंक्शन को “मोड़” फ़ंक्शन से अलग करके हल करता है। ब्लैंकहोल्डर की एकमात्र भूमिका एक कठोर, असम्बद्ध डेटम लाइन प्रदान करना है। यह एक ऊर्ध्वाधर क्लैंपिंग बल लगाता है जो मोड़ने वाले ब्लेड द्वारा लगाए गए क्षैतिज या ऊर्ध्वाधर बल से स्वतंत्र होता है। इसी सिद्धांत को उत्पादन स्तर पर समझने के लिए प्रेस आर्म टाइप पैनल बेंडर जैसे समाधान उपयोगी संदर्भ देते हैं, क्योंकि इनमें क्लैंपिंग स्थिरता और नियंत्रित ब्लेड मूवमेंट को जटिल फ्लैंज ज्योमेट्री के साथ जोड़ा जाता है। क्योंकि क्लैंपिंग दबाव, फ्लैंज को मोड़ने के लिए आवश्यक बल से बहुत अधिक होता है, स्ट्रोक के दौरान सामग्री शारीरिक रूप से “खिंच” या टूल से बाहर नहीं सरक सकती।
कार्यों का यह पृथक्करण इसका अर्थ है कि मोटाई में भिन्नताओं को पार्ट की स्थिति के बजाय ब्लेड की स्ट्रोक लॉजिक द्वारा संभाला जाता है। आप अब कोण प्राप्त करने के लिए डाई में सामग्री के तल पर बैठने (बॉटमिंग) पर निर्भर नहीं हैं; आप ब्लेड के सटीक, एन्कोडर-सत्यापित पथ पर निर्भर हैं। यह एक स्थिर वातावरण बनाता है जिसमें मोड़ने की भौतिकी को धारण करने की भौतिकी से अलग कर दिया जाता है। यदि धारण वास्तव में पूर्ण है, तो बहु-मोड़ अनुक्रमों को आमतौर पर प्रभावित करने वाली संचयी त्रुटियों का क्या होता है?
आठ मोड़ों वाले एक जटिल एनक्लोजर में, एक प्रेस ब्रेक ऑपरेटर को बैकगेज को आठ अलग-अलग बार “हिट” करना होता है। प्रत्येक हिट एक आवारा मेटल चिप, थोड़ा झुके हुए किनारे, या भारी धक्का के कारण 0.1 मिमी त्रुटि पेश करने का अवसर पैदा करती है। जब तक आप अंतिम फ्लैंज तक पहुँचते हैं, तब तक वे आठ छोटे विचलन जमा होकर एक अंतराल बना चुके होते हैं जिसे आपका वेल्डिंग विभाग फिलर रॉड से पाटने के लिए मजबूर होगा। आप पिछले मोड़ से गेज कर रहे हैं, जो उससे पहले वाले मोड़ से गेज किया गया था—शीट मेटल में खेला गया एक शाब्दिक “टेलीफोन गेम”।
एक पैनल बेंडर एकल प्राथमिक संदर्भ फ्रेम स्थापित करके इस चक्र को रोकता है। मशीन कच्ची ब्लैंक को एक बार गेज करती है, आमतौर पर X-Y समन्वय प्रणाली को परिभाषित करने के लिए दो लंबवत किनारों का उपयोग करती है। एक बार जब शीट को ब्लैंकहोल्डर के नीचे जकड़ लिया जाता है, तो मशीन की आंतरिक लॉजिक को ठीक-ठीक पता होता है कि उस सामग्री का प्रत्येक वर्ग मिलीमीटर कहाँ स्थित है। जब उसे अगला पक्ष बनाना होता है, तो मैनिपुलेटर उस समन्वय अखंडता को बनाए रखते हुए पार्ट को घुमाता है—यही कारण है कि स्वचालित शीट पकड़ और स्थिर हैंडलिंग वाले सक्शन कप टाइप पैनल बेंडर जैसे समाधान जटिल पैनलों में संदर्भ त्रुटियों को कम करने के लिए व्यावहारिक अगला कदम बन जाते हैं।
“गेज” अब एक भौतिक उंगली नहीं है जिसे पार्ट को अंधेरे में खोजना है; यह मशीन का अपना उच्च-रिज़ॉल्यूशन ग्रिड है। हम सापेक्ष स्थिति-निर्धारण—जहाँ मोड़ B, मोड़ A पर आधारित है—से निरपेक्ष स्थिति-निर्धारण की ओर बढ़ गए हैं, जहाँ सभी मोड़ मूल ब्लैंक पर आधारित हैं। यह परिवर्तन प्रभावी रूप से “सामग्री मोटाई सीमा”—जिस परिवर्तनशीलता से हम डरते थे—को एक ज्यामितीय सटीकता के स्तर के साथ बदल देता है जो केवल मशीन के ग्लास स्केल्स द्वारा सीमित है।
अब जब पार्ट एक सटीक समन्वय प्रणाली में स्थिर हो गया है, तो हम इस स्थिरता का उपयोग उन जटिल, बहु-दिशात्मक मोड़ों को निष्पादित करने के लिए कैसे करें जो एक प्रेस ब्रेक ऑपरेटर को निकासी दुःस्वप्न में फंसा देंगे?
पारंपरिक प्रेस-ब्रेक विश्लेषण मानता है कि समतलीय खंड समतलीय रहते हैं और तटस्थ सतहें अपनी जगह पर रहती हैं। ये पाठ्यपुस्तकीय आदर्शीकरण टूट जाते हैं जैसे ही कोई ऑपरेटर एक भारी, आधा-गठित चेसिस को बाहर निकालता है, उसे पलटता है, और नकारात्मक मोड़ बनाने के लिए उसे बैकगेजों के खिलाफ धकेलने के लिए मजबूर होता है। हर बार जब पार्ट गेज को छोड़कर उल्टा किया जाता है, संदर्भ फ्रेम टूट जाता है और सहनशीलता स्टैक-अप शुरू हो जाता है। हमने पहले स्थापित किया था कि पैनल बेंडर शीट को एकल समन्वय प्रणाली में स्थिर करके इसे हल करता है। लेकिन एक स्थिर ब्लैंक बेकार है यदि टूलिंग बिना टक्कर के फ्लैंज तक नहीं पहुँच सकती। यहीं पर मशीन मोड़ प्रोफ़ाइल को पंच ज्यामिति से अलग करती है। सामग्री को एक स्थिर V-डाई में मजबूर करके उसका आकार कॉपी करने के बजाय, गतिशील ब्लेड सामग्री को वांछित कोण तक घुमाते हैं। प्रोफ़ाइल अब एक विशेष टूल की भौतिक छाप नहीं है; यह एक गतिकीय प्रणाली द्वारा निष्पादित एक गणितीय पथ है।
एक प्रेस ब्रेक ऑपरेटर को एक साधारण Z-प्रोफ़ाइल बनाते हुए देखें। वे पहला मोड़ बनाते हैं, पार्ट को बाहर निकालते हैं, उसे शारीरिक रूप से पलटते हैं, पुनः गेज करते हैं, और दूसरा मोड़ बनाते हैं। पार्ट एक पेंडुलम की तरह व्यवहार करता है जिसे पकड़ा जाना, उल्टा किया जाना और रीसेट किया जाना होता है। एक पैनल बेंडर में, सामग्री एक स्थिर आधार बनी रहती है। मशीन एक C-फ्रेम का उपयोग करती है जिसमें दो ऑसिलेटिंग मोड़ ब्लेड होते हैं—एक ऊपरी और एक निचला। जब एक धनात्मक मोड़ की आवश्यकता होती है, तो निचला ब्लेड बाहर निकले हुए फ्लैंज के खिलाफ ऊपर की ओर घूमता है। जब अगला ऋणात्मक मोड़ आता है, तो ऊपरी ब्लेड नीचे की ओर घूमता है। ब्लैंकहोल्डर अपनी पकड़ कभी नहीं छोड़ता, और पार्ट कभी नहीं पलटता।
क्योंकि ब्लेड सीधे मोड़ रेखा से गुजरने के बजाय उसके चारों ओर घूमते हैं, निकासी की समस्याएँ बहुत कम हो जाती हैं। ऊपर-नीचे का अनुक्रम सेकंडों में पूरा होता है, बिना कभी समन्वय प्रणाली को तोड़े। यह सटीक यांत्रिक समझौता (ट्रेडऑफ) है जो सामग्री मोटाई सीमा को ज्यामितीय सटीकता से बदलता है। आप इस ऑसिलेटिंग तंत्र के साथ 12-मिलीमीटर की प्लेट को नहीं धकेल सकते—संरचनात्मक बल ब्लेड माउंट को फाड़ देंगे। इस आर्किटेक्चर की आदर्श सीमा सख्ती से 1.5 मिमी से 2.5 मिमी के बीच है। इस सख्त मोटाई सीमा को स्वीकार करके, हम जटिल, बहु-दिशात्मक ज्यामिति को मोड़ने की क्षमता प्राप्त करते हैं, बिना पार्ट को मैन्युअल व्युत्क्रमण की हैंडलिंग त्रुटियों के संपर्क में लाए।
फैब्रिकेशन शॉप्स इस धारणा के आदी हैं कि जटिल पार्ट्स के लिए जटिल टूलिंग की आवश्यकता होती है। गूज़नेक पंच, तीव्र-कोण डाइज़, और कस्टम-मिल्ड बॉटम टूल्स एक मानक ब्रेक विभाग के रैक को अव्यवस्थित करते हैं, प्रत्येक एक विशिष्ट सेटअप पर क्या उत्पादित किया जा सकता है, इसकी एक कठोर सीमा का प्रतिनिधित्व करता है। पैनल बेंडर एक टूलिंग विरोधाभास प्रस्तुत करता है: सार्वभौमिक ब्लेड का एक एकल सेट विशेष V-डाइज़ की एक रैक भरने की तुलना में अधिक ज्यामितीय विविधता उत्पन्न करता है।
पारंपरिक मोड़ में, अंतिम कोण इस बात से निर्धारित होता है कि पंच डाई में कितनी गहराई तक प्रवेश करता है। टूल का भौतिक आकार सीमित कारक है। यदि आपको 30-डिग्री तीव्र कोण चाहिए, तो आपको 30-डिग्री डाई चाहिए; यदि आप इसे 90-डिग्री डाई में बनाने की कोशिश करते हैं, तो आप टूलिंग या पार्ट को नष्ट कर देंगे। पैनल बेंडर के सार्वभौमिक ब्लेड कोण को अपने आकार के माध्यम से निर्धारित नहीं करते हैं। वे कोण को अपने स्ट्रोक के माध्यम से निर्धारित करते हैं। एक एकल ब्लेड केवल अपने चाप को बढ़ाकर 10 डिग्री, 90 डिग्री, या 120 डिग्री तक घूम सकता है। क्योंकि ब्लेड केवल फ्लैंज के बाहरी हिस्से को छूते हैं, वे आंतरिक निकासी टक्करों से बचते हैं जो प्रेस ब्रेक को बहु-टूल सेटअप के लिए मजबूर करते हैं। ज्यामिति टूल की धातु से नहीं, बल्कि गति से आती है।
यह गतिकीय स्वतंत्रता मौलिक रूप से बदल देती है कि हम विशेष किनारे सुविधाओं को कैसे संसाधित करते हैं। एक चपटा हेम, जो पैनल कार्य में एक सामान्य किनारा-सुदृढीकरण सुविधा है, पर विचार करें। प्रेस ब्रेक पर, हेमिंग के लिए एक विशेष फ्लैटनिंग डाई या दो-चरण टूल की आवश्यकता होती है, जो मैन्युअल टूल परिवर्तन को मिड-रन में मजबूर करता है या एक समर्पित द्वितीयक ऑपरेशन को दूसरी मशीन पर करना पड़ता है।
पैनल बेंडर एक हेम को उसी सार्वभौमिक टूलिंग के साथ संभालता है जिसका उपयोग वह मानक 90-डिग्री फ्लैंज के लिए करता है। मोड़ने वाला ब्लेड सामग्री को तीव्र कोण से अधिक मोड़ता है, और फिर ब्लैंकहोल्डर स्वयं उस मोड़ को निचले टूल के खिलाफ चपटा करने के लिए नीचे आता है। कोई ऑपरेटर हस्तक्षेप नहीं होता। किसी टूल स्वैप की आवश्यकता नहीं होती। एक बड़ी त्रिज्या को स्टेप-बेंड करना या एक तंग ऑफसेट (जॉगल) बनाना भी इसी तर्क का पालन करता है। मशीन बस पार्ट को एक मिलीमीटर के अंश से बाहर की ओर अनुक्रमित करती है, उसे मानक ब्लेड से बार-बार मारकर एक वक्र को अंतर्वेशित (इंटरपोलेट) करती है।
हमने एक यांत्रिक आर्किटेक्चर बनाया है जो अपनी मोटाई सीमा के भीतर लगभग किसी भी प्रोफ़ाइल को बिना कभी पार्ट को गिराए बनाने में सक्षम है। लेकिन एक आदर्श गतिकीय पथ को निष्पादित करना यह मानता है कि शीट मेटल ठीक वैसा ही व्यवहार करेगा जैसा प्रोग्राम किया गया है। जैसा कि कोई भी अनुभवी फैबिकेटर जानता है, कोल्ड-रोल्ड स्टील कभी इतना अनुकूल नहीं होता। बैच-स्तरीय धातुकर्मीय असंगति के कारण होने वाले स्प्रिंगबैक भिन्नता को दूर करने के लिए, मशीन को तुरंत अपने प्रोग्राम किए गए स्ट्रोक और फ्लैंज के वास्तविक प्रतिरोध के बीच बल-मापन अंतर को पाटना होगा।
इन बल सेंसरों को सफलतापूर्वक एकीकृत करने और उस प्रतिरोध को मापने के लिए, पैनल बेंडर एक कॉम्पैक्ट H-फ्रेम आर्किटेक्चर का उपयोग करता है जो भार पथ को छोटा और नियंत्रित रखता है। एक पारंपरिक प्रेस ब्रेक में, C-फ्रेम “जम्हाई” लेता है—मशीन का गला उस टन भार के तहत शारीरिक रूप से खुलता है जो एक पंच को डाई में धकेलने के लिए आवश्यक होता है। यदि फ्रेम 0.1 मिमी से भी विक्षेपित होता है, तो स्ट्रोक पूरा होने से पहले ही सेंसर डेटा दूषित हो जाता है।
यहाँ परिशुद्धता कोई सॉफ़्टवेयर सुविधा नहीं है; यह द्रव्यमान और प्रतिरोध का उप-उत्पाद है। क्योंकि मोड़ बल एक ऊर्ध्वाधर रैम के बजाय एक ऑसिलेटिंग ब्लेड द्वारा लगाया जाता है, मशीन को एक अचल वस्तु की तरह व्यवहार करना चाहिए। यदि फ्रेम में आवश्यक संरचनात्मक अवमंदन (डैम्पिंग) नहीं है ताकि वह स्थिर रहे, तो सॉफ़्टवेयर प्रभावी रूप से एक ट्रैम्पोलिन पर खड़ा होता है, जबकि एक गतिशील लक्ष्य को मापने की कोशिश कर रहा होता है। यह संरचनात्मक कठोरता पूर्ण पूर्व-आवश्यकता है; यह किसी भी बाद के माप के सार्थक होने के लिए आवश्यक “भौतिक शून्य” स्थापित करती है। एक फ्रेम के बिना जो भार के नीचे साँस लेने से इंकार करता है, मशीन सामग्री स्प्रिंगबैक को अपने स्वयं के यांत्रिक फ्लेक्स से अलग नहीं कर सकती।
एक बार जब एक कठोर संदर्भ फ्रेम स्थापित हो जाता है, तो मशीन अंध स्थिति-निर्धारण से सक्रिय मापन की ओर बढ़ सकती है। अधिकांश फैबिकेटर “स्थिति-निर्धारण सटीकता” को “मोड़ सटीकता” के साथ भ्रमित करते हैं। एक मशीन एक ब्लेड को माइक्रोन-स्तरीय परिशुद्धता के साथ एक प्रोग्राम किए गए निर्देशांक पर ले जा सकती है, लेकिन यदि शीट में 5% मोटाई भिन्नता है, तो कोण गलत होगा। क्योंकि पैनल बेंडर का फ्रेम अत्यंत ठोस है, यह मोड़ ब्लेड को एक उच्च-निष्ठा जांच (प्रोब) के रूप में उपयोग कर सकता है।
चक्र की शुरुआत में “टेस्ट स्ट्राइक” के दौरान, सेंसर वर्कपीस के विशिष्ट प्रतिरोध को मापते हैं। यह मशीन को व्यक्तिगत शीट के “धातुकर्मीय व्यक्तित्व”—उसकी वास्तविक पराभव शक्ति और मोटाई—को एक स्प्रेडशीट के सैद्धांतिक मूल्यों पर निर्भर होने के बजाय पहचानने की अनुमति देता है। एक प्रेस ब्रेक में, पार्ट हवा में “तैर रहा” होता है, जिससे लोड के तहत फ्लैंज कोण को मापने वाले संपर्क सेंसरों को एकीकृत करना लगभग असंभव हो जाता है। यहाँ, क्योंकि पार्ट एक स्थिर, गैर-विक्षेपित टेबल पर चपटा जकड़ा हुआ है, मशीन के पास मापने के लिए एक स्थिर तल होता है। यह स्थिरता सेंसर डेटा को केवल शोर से बदलकर कार्रवाई योग्य बुद्धिमत्ता में बदल देती है, जिससे नियंत्रक को उस विशिष्ट धातु के टुकड़े के लिए आवश्यक सटीक अति-मोड़ (ओवर-बेंड) की गणना करने की अनुमति मिलती है।
उद्योग का वादा “First Part, Right Part” तभी सार्थक है यदि सुधार लूप सामग्री के विरूपित होने से तेज़ गति से निष्पादित हो सके। यदि मशीन फ्रेम ऊर्जा को तुरंत नष्ट करने के लिए पर्याप्त कठोर नहीं है, तो नियंत्रण प्रणाली को केवल यांत्रिक कंपनों को फ़िल्टर करने के लिए सेंसर सैंपलिंग दर को 40% तक कम करने के लिए मजबूर होना पड़ता है। यह एक उच्च-गति स्वचालित प्रक्रिया को एक सुस्त गति में बदल देता है। सॉफ़्टवेयर एक कंपन फ्रेम की भौतिकी को “कोड” नहीं कर सकता; यह केवल लोहे द्वारा प्रदान की गई स्थिरता का लाभ उठा सकता है।
जब संरचना पर्याप्त कठोर होती है, तो “First Part, Right Part” लॉजिक प्रतिक्रियाशील खोज से सक्रिय निष्पादन की ओर बदल जाता है। मशीन केवल अनुमान और जाँच नहीं करती; यह स्ट्रोक को मिड-साइकिल में समायोजित करने के लिए स्वच्छ सेंसर डेटा का उपयोग करती है। यही वह चीज़ है जो जटिल त्रिज्याओं और ऑफसेटों के उच्च-गति अंतर्वेशन को सक्षम बनाती है। यदि आप 1.5 मिमी के लिए बने फ्रेम पर 3 मिमी की प्लेट बनाने की कोशिश करते हैं, तो “सुधार लूप” बसने के समय और पुनः-शून्य करने के आदेशों की एक अड़चन बन जाता है। सच्ची ज्यामितीय जटिलता—एकाधिक रिटर्न बेंड और भिन्न त्रिज्याओं वाले पार्ट्स—के लिए मशीन को अपने संदर्भ फ्रेम को दर्जनों तीव्र गति वाली गतियों के माध्यम से बनाए रखने की आवश्यकता होती है। द्रव्यमान वह भौतिक शांति प्रदान करता है जिसकी सॉफ़्टवेयर को सामग्री को “सुनने” के लिए आवश्यकता होती है, यह सुनिश्चित करते हुए कि हजारवां भाग पहले से मेल खाता है।
लेकिन एक आदर्श फ्रेम और एक आदर्श सेंसर लूप के साथ भी, एक बिंदु आता है जहाँ पार्ट के भौतिक आयाम स्वयं मशीन की पहुँच को चुनौती देने लगते हैं।
एक प्रेस ब्रेक धातु की शीट को एक पेंडुलम की तरह मानता है। क्योंकि वर्कपीस मोड़ के दौरान खुली हवा में स्वतंत्र रूप से झूलता है, विशाल, अजीब आकार के प्रोफाइल आसानी से बनाए जा सकते हैं क्योंकि डाई के आसपास का स्थान काफी हद तक खाली होता है।
वह स्वतंत्रता ही वह चीज़ है जो पेंडुलम को नियंत्रित करना इतना कठिन बनाती है।
पैनल बेंडर विपरीत सिद्धांत पर काम करता है: यह एक लंगर (एंकर) है। शीट को एक कठोर टेबल पर सपाट पकड़कर और उसके चारों ओर ब्लेडों को गतिमान करके, मशीन गुरुत्वाकर्षण और लीवरेज के अराजक चरों को हटा देती है। यह स्थिर-फ्रेम आर्किटेक्चर इसकी ज्यामितीय श्रेष्ठता का मूलभूत स्रोत है। लेकिन एक लंगर केवल उतना ही उपयोगी होता है जितनी उसकी जंजीर की लंबाई होती है। वही संरचना जो एक जटिल चेसिस पर आदर्श कोणों की गारंटी देती है, जैसे ही आप उसके इच्छित गतिकीय आवरण से बाहर जाते हैं, एक कठोर पिंजरा बन जाती है।
उस पिंजरे की दीवारें वास्तव में क्या परिभाषित करती हैं?
पारंपरिक V-डाई सेटअप में, मोड़ बल सीधे नीचे की ओर निर्देशित होता है। मशीन फ्रेम भार को एक ऊर्ध्वाधर रेखा के साथ अवशोषित करता है, जिससे एक भारी-शुल्क प्रेस ब्रेक कच्चे बल के साथ मोटी प्लेट को धकेल सकता है। पैनल बेंडर्स के पास एकदिशीय भौतिकी की यह विलासिता नहीं होती। क्योंकि मोड़ ब्लेड फ्लैंज को मोड़ने के लिए एक चाप में घूमता है, यह शीट किनारे के खिलाफ अत्यधिक पार्श्व लीवरेज लगाता है।
मोटी प्लेट को मोड़ने के लिए, ब्लेड को भारी गतिज ऊर्जा की आवश्यकता होती है।
लेकिन ब्लेड अड़चन नहीं है। सच्ची सीमित कारक ब्लैंकहोल्डर है जो शीट को टेबल पर दबाता है। मोटे फ्लैंज को मोड़ने के लिए ब्लेड द्वारा लगाए गए प्रत्येक टन पार्श्व बल के लिए, ब्लैंकहोल्डर को वर्कपीस को फिसलने, खिसकने, या ऊपर की ओर बकल होने से रोकने के लिए समान या अधिक नीचे की ओर क्लैंपिंग दबाव लगाना होगा। यदि आप पैनल बेंडर पर भारी संरचनात्मक स्टील बनाने का प्रयास करते हैं, तो आप अब केवल धातु की पराभव शक्ति से नहीं लड़ रहे हैं। आप हिंसक पार्श्व लीवरेज के खिलाफ मशीन की अपने शून्य-बिंदु को बनाए रखने की क्षमता से लड़ रहे हैं। यही कारण है कि सामग्री मोटाई सीमा को ज्यामितीय सटीकता के लिए बदलना क्लैंप-एंड-फॉर्म विधि का एक अपरिहार्य नियम है।
यदि मोटाई पहली कठोर सीमा है, तो क्या होता है जब सामग्री पतली होती है लेकिन आकार स्वयं शत्रुतापूर्ण हो जाता है?
सार्वभौमिक टूलिंग की सुंदरता यह है कि ब्लेड का एक सेट बिना किसी भौतिक टूल परिवर्तन के सैकड़ों विभिन्न कोणों और त्रिज्याओं को अंतर्वेशित कर सकता है। फिर भी इस घूमती गति के लिए भौतिक वायु स्थान की आवश्यकता होती है। जैसे-जैसे एक जटिल पार्ट आकार लेता है, उसके नए बने फ्लैंज कार्य क्षेत्र को घेरने लगते हैं। एक पैनल बेंडर ब्लैंक की परिधि के आसपास पनपता है, लेकिन वह संघर्ष करता है जैसे ही किसी अनुक्रम को एक लंबे फ्लैंज के पार पहुँचकर एक द्वितीयक आंतरिक मोड़ करने की आवश्यकता होती है।
मशीन ठोस पदार्थ से नहीं गुजर सकती।
एक संलग्न प्रोफ़ाइल या गहरे Z-मोड़ में, मोड़ ब्लेड, क्लैंपिंग बीम, और बनने वाला वर्कपीस एक ही भीड़भाड़ वाले समन्वय स्थान पर कब्जा कर लेते हैं। फर्श पर सबसे कठिन विफलता मोड शायद ही कभी मोड़ स्वयं होता है; यह यह खोज है कि मोड़ संख्या चार को पूरा करना मोड़ संख्या पाँच के लिए आवश्यक टूल पथ को शारीरिक रूप से अवरुद्ध कर देता है। हालाँकि सॉफ़्टवेयर टक्कर-मुक्त अनुक्रमों का अनुकरण कर सकता है, लेकिन यह मोड़ इकाई के ढलवाँ-लोहे के द्रव्यमान को कम नहीं कर सकता। एक बार जब पार्ट की ज्यामिति अंदर की ओर मुड़ जाती है, तो वह स्थिर संदर्भ फ्रेम जिसने इतनी उच्च परिशुद्धता दी, अचानक पार्ट को एक टक्कर क्षेत्र के अंदर फँसा देता है।
उस बनी हुई दीवारें कितनी ऊँची हो सकती हैं, इससे पहले कि मशीन बस उन तक नहीं पहुँच सके?
हर फैब्रिकेशन निदेशक को अंततः एक गहरे इलेक्ट्रिकल एनक्लोजर के ब्लूप्रिंट का सामना करना पड़ता है और उसे एक कठिन विकल्प चुनना होता है। पार्ट रोटेशन के दौरान एक ऊँची बनी दीवार को समायोजित करने के लिए, मशीन के ऊपरी क्लैंपिंग टूल को पर्याप्त ऊर्ध्वाधर निकासी की आवश्यकता होती है। बॉक्स की गहराई को स्वीकार करने के लिए एक उच्च-प्रोफ़ाइल ब्लैंकहोल्डर की आवश्यकता होती है।
हालाँकि, भौतिकी उस पहुँच के लिए एक जुर्माना लगाती है।
एक ऊँचा ब्लैंकहोल्डर एक लंबी लीवर भुजा के रूप में कार्य करता है। क्लैंपिंग टूल अपने आधार से जितना दूर तक फैला होता है, वह भार के तहत सूक्ष्म-विक्षेपण के प्रति उतना ही अधिक संवेदनशील हो जाता है। मशीन निर्माता ऊपरी बीम में काफी मात्रा में ढलवाँ लोहा जोड़कर इसे संबोधित करते हैं, लेकिन ज्यामितीय वास्तविकता बनी रहती है: संरचनात्मक कठोरता को ऊर्ध्वाधर निकासी के लिए बदला जा रहा है। जैसे-जैसे बनी हुई दीवार ऊपर उठती है, मोड़ ब्लेड की वापसी गति के लिए उपयोग योग्य स्थान कम होता जाता है, अंततः अधिकतम फ्लैंज रिटर्न को सीमित कर देता है। पैनल बेंडर के आर्किटेक्चर के लिए यह स्वीकार करना आवश्यक है कि एक गहरे बॉक्स के लिए अनुकूलित मशीन, सपाट, उथले वास्तुशिल्प पैनलों के लिए बनाई गई शून्य-विक्षेपण कठोरता प्रदान नहीं कर सकती।
जब ये गतिकीय सीमाएँ यह निर्धारित करती हैं कि क्या बनाया जा सकता है और क्या नहीं, तो एक शॉप फ्लोर अपनी संपूर्ण रूटिंग रणनीति को कैसे पुनर्गठित करता है ताकि वह जीवित रह सके?
ऐसे निर्णयों के लिए केवल सिद्धांत पर्याप्त नहीं होता; मशीन पहुँच, कॉन्फ़िगरेशन और अनुप्रयोग सीमाओं को साथ देखकर ही व्यवहार्य रूटिंग तय की जा सकती है। ठोस संदर्भ सामग्री के लिए तकनीकी दस्तावेज़ डाउनलोड करें।
एक प्रेस ब्रेक विभाग में, आपके मार्जिन के लिए सबसे खतरनाक क्षण रन नहीं है; वह सेटअप है। आंतरिक रिटर्न और भिन्न फ्लैंज लंबाई वाली एक जटिल कैबिनेट बनाने के लिए, एक ऑपरेटर विशेष पंच खंडों और स्टैगर्ड डाई सेटों की खोज में पैंतालीस मिनट बिता सकता है। उस अंतराल के दौरान, मशीन कुछ भी नहीं कमाती है, जबकि “पहले-टुकड़े-स्क्रैप” घटना का जोखिम बढ़ जाता है।
पैनल बेंडर सार्वभौमिक टूल ज्यामिति का उपयोग करके इस मृत समय को समाप्त कर देता है।
क्योंकि ब्लेड का एक ही सेट लगभग किसी भी कोण को अंतर्वेशित कर सकता है, “सेटअप” एक सॉफ़्टवेयर हैंडशेक तक सीमित हो जाता है। मशीन को इस बात से कोई फर्क नहीं पड़ता कि अगले पार्ट में चार मोड़ हैं या चौदह; ब्लैंकहोल्डर और मोड़ ब्लेडों की गतिकी स्थिर रहती है। भौतिक पुनः-टूलिंग से डिजिटल समायोजन में यह बदलाव आर्थिक बैच आकार को एक तक कम कर देता है। इसी तर्क को व्यवहार में उतारने के लिए ऑटो-टूल टाइप पैनल बेंडर जैसे समाधान छोटे बैच, तेज़ पार्ट-स्विचिंग और लगभग-शून्य चेंजओवर वाली उत्पादन रणनीति के लिए प्रासंगिक हो जाते हैं। आपूर्ति श्रृंखला अस्थिरता से चिह्नित शॉप-फ्लोर वास्तविकता में, एक दरवाजे की त्वचा से चेसिस रेल पर सेकंडों में—बिना एक भी रिंच को छुए—स्विच करने की क्षमता ही उत्पादन को गतिशील रखती है।
क्या उस गति से कोई फर्क पड़ता है यदि पार्ट्स मशीन से निकलने के बाद दूसरों के साथ अच्छी तरह से फिट नहीं होते?
आपके भवन में सबसे महंगा कर्मचारी संभवतः एक कुशल वेल्डर है। यदि वह वेल्डर अपनी शिफ्ट का बीस प्रतिशत टैक वेल्ड के लिए एक “मुड़े” कोने को संरेखण में लाने के लिए C-क्लैंप और डेडब्लो हैमर का उपयोग करने में बिताता है, तो आप पैसे जला रहे हैं। यह “फिटिंग” श्रम प्रेस ब्रेक कार्य में निहित संचयी त्रुटियों के लिए सीधे कर के रूप में भुगतान किया जाता है, जहाँ शीट का प्रत्येक मैन्युअल पलटाव एक नया, असंकेतित विचलन पेश करता है।
एक पैनल बेंडर वह उत्पन्न करता है जिसे मैं “ईमानदार ज्यामिति” कहता हूँ।
क्योंकि पार्ट पूरे अनुक्रम के लिए एक संदर्भ फ्रेम में स्थिर होता है, एक 90-डिग्री मोड़ आधार के सापेक्ष 90 डिग्री ही रहता है, न कि केवल पिछले फ्लैंज के सापेक्ष। जब ये पार्ट्स वेल्डिंग सेल तक पहुँचते हैं, तो उन्हें “कोक्सिंग” (मनाने) की आवश्यकता नहीं होती। वे आपस में टकराकर फिट हो जाते हैं। पैनल बेंडर की उलटी गतिकीय संरचना प्रभावी रूप से शीट मेटल को एक स्व-फिक्स्चरिंग असेंबली में बदल देती है, जिससे वेल्डर चाप (आर्क) पर ध्यान केंद्रित कर सकता है न कि ज्यामिति पर।
यदि डाउनस्ट्रीम बचत इतनी अधिक है, तो हर प्रेस ब्रेक को स्क्रैप यार्ड में क्यों नहीं भेज दिया गया है?
यह जाल यह विश्वास करना है कि पैनल बेंडर प्रेस ब्रेक का पूर्ण प्रतिस्थापन है। यह नहीं है। “निर्णय सीमा” आपके पार्ट मिक्स का एक शीतल मूल्यांकन है: आप काम को पैनल बेंडर पर तब भेजते हैं जब ज्यामितीय विफलता की लागत मशीन समय की लागत से अधिक होती है। दो साधारण मोड़ों वाले 10-गेज संरचनात्मक ब्रैकेट के लिए, प्रेस ब्रेक एक हथौड़ा है—क्रूर, कुशल, और सस्ता।
यदि आपकी सीमा रेखा स्पष्ट नहीं है—उदाहरण के लिए कौन-से पार्ट्स प्रेस ब्रेक पर रहने चाहिए और कौन-से पैनल बेंडर पर जाने चाहिए—तो अपने पार्ट मिक्स, सामग्री गेज और रीवर्क लागत के आधार पर अनुप्रयोग-विशिष्ट चर्चा के लिए संपर्क करें।
पैनल बेंडर एक स्केलपेल है।
आप इसे 18-गेज स्टेनलेस स्टील एनक्लोजर के लिए तैनात करते हैं, जहाँ छह मोड़ों में 0.5-डिग्री की त्रुटि के परिणामस्वरूप एक दरवाजा बंद नहीं होगा। मशीन का मूल्य उन पार्ट्स में साकार होता है जो पारंपरिक रूप से “रीवर्क” ढेर में बैठते हैं। अपने फ्लोर को “असेंबली त्रुटि की लागत” के आसपास मैप करके, आप पहचानते हैं कि पैनल बेंडर की कठोर संरचना केवल धातु मोड़ने के बारे में नहीं है; यह संपूर्ण उत्पादन धारा की अखंडता की गारंटी देने के बारे में है।
इस रूटिंग नियम को लागू करें: यदि कोई पार्ट प्रति पक्ष चार मोड़ से अधिक है, 11-गेज या पतली सामग्री का उपयोग करता है, और ±0.015″ से सख्त सहनशीलता आवश्यकता रखता है, तो यह पैनल बेंडर का काम है। यदि ज्यामिति में आंतरिक रिटर्न फ्लैंज शामिल हैं जिनके लिए जटिल मैन्युअल टूल स्टेजिंग की आवश्यकता होती है, तो पैनल बेंडर अनिवार्य है। 10-गेज से अधिक मोटी सामग्री या 10-इंच थ्रोट निकासी से अधिक फ्लैंज रिटर्न गहराई वाले पार्ट्स के लिए, प्रेस ब्रेक बेहतर उपकरण बना रहता है। संदर्भ फ्रेम की बाधाओं के अनुसार रूट करें, न कि शेड्यूल की सुविधा के अनुसार।
